
自动控制 / 系统课时
用极点配置设计状态反馈
用极点配置设计状态反馈
状态反馈的核心任务,是利用完整状态构造控制量,把闭环极点移动到期望位置。本篇从可控性检查开始,推导反馈后的闭环模型,用一个二阶系统计算反馈增益,并通过特征值与阶跃响应验证配置结果。
学习目标
- 写出状态反馈闭环矩阵并解释反馈增益如何改变系统极点
- 在极点配置前检查系统可控性,并根据动态要求选择期望极点
- 使用 Python 计算状态反馈增益并验证闭环极点与响应
从状态方程得到闭环系统
连续线性定常系统写成
若所有状态都可以获得,可以采用状态反馈
其中 是状态反馈增益, 是用于跟踪参考输入的前置增益。先只看调节问题,即令 ,代入后得到
因此,状态反馈并不是直接修改原对象的 ,而是通过选择 改变闭环矩阵 。闭环极点就是 的特征值。
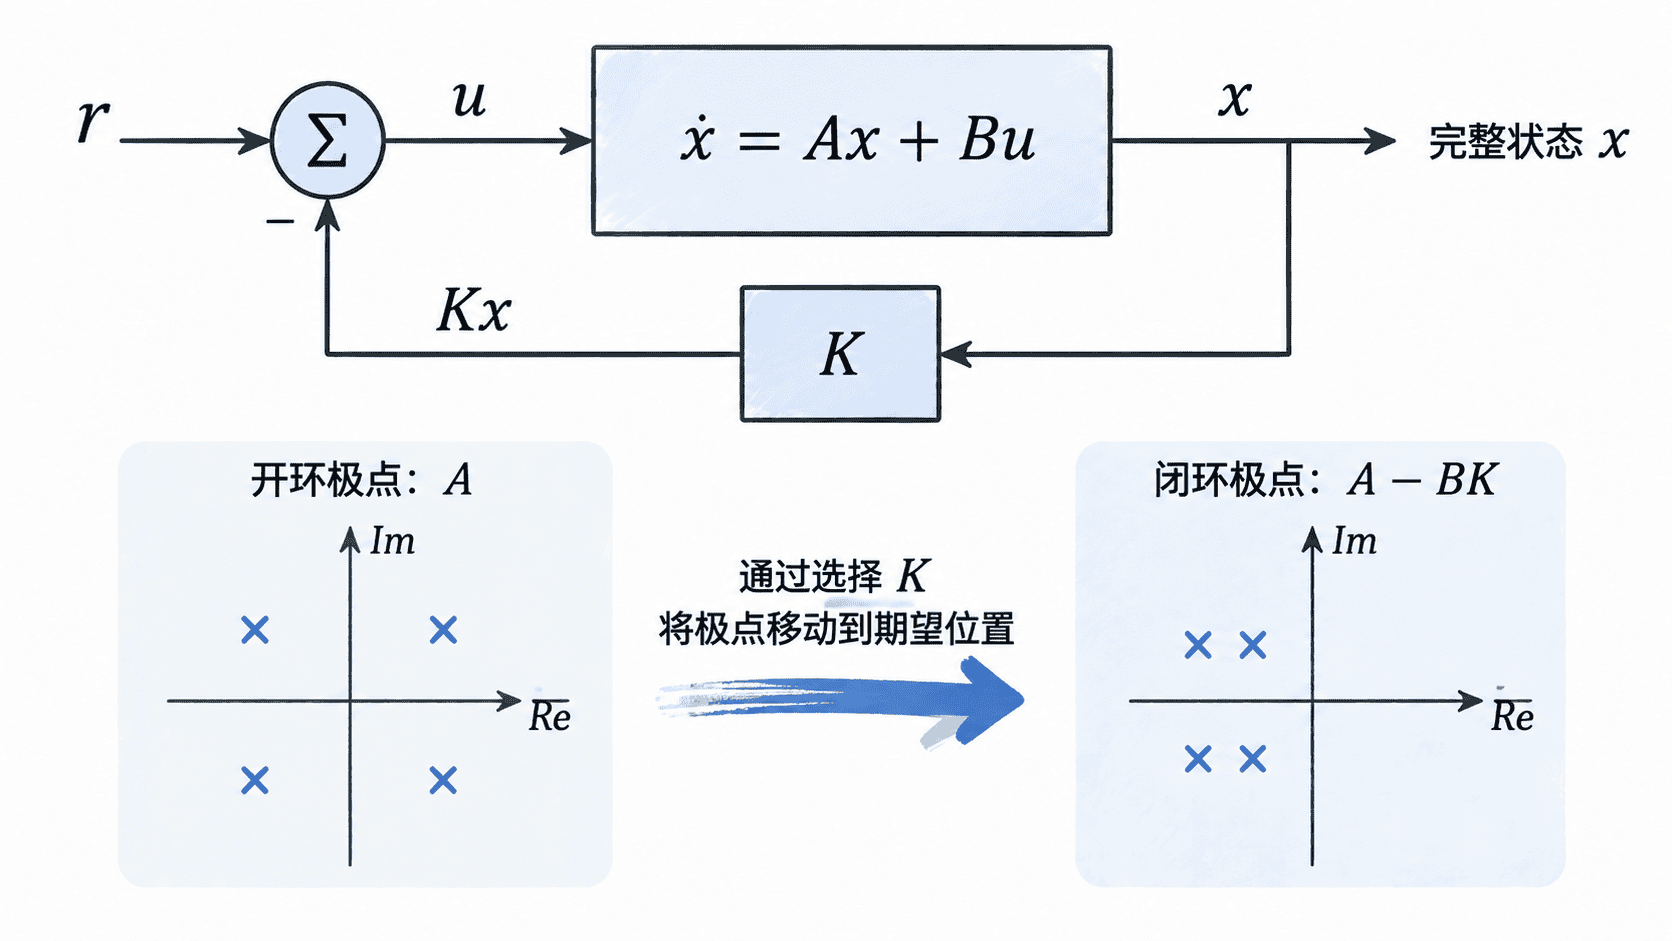
极点位置决定自由响应中的衰减速度与振荡特征。对连续系统而言,极点实部越靠左,通常衰减越快;若是一对共轭复极点,其实部决定包络衰减速度,虚部与振荡频率相关。
配置前先检查可控性
不是任意系统都能通过状态反馈把全部极点放到任意位置。对于 阶单输入系统,可控矩阵为
当
时,系统完全可控,才具备任意配置全部闭环极点的条件。若秩不足,至少存在某些状态方向无法由输入驱动,相应模态也不能依靠状态反馈任意移动。
计算一个二阶系统的反馈增益
考虑系统
它的开环极点为 、。现在希望把闭环极点配置到 、,使自由响应衰减更快。下面使用 SciPy 的 place_poles 完成计算,并同时检查可控性和最终特征值。
import numpy as np
from scipy.signal import place_poles

A = np.array([[0.0, 1.0],
              [-2.0, -3.0]])
B = np.array([[0.0],
              [1.0]])

# 二阶系统的可控矩阵 [B, AB]
controllability = np.hstack((B, A @ B))
rank = np.linalg.matrix_rank(controllability)

wanted_poles = np.array([-3.0, -4.0])
K = place_poles(A, B, wanted_poles).gain_matrix
Acl = A - B @ K

print("controllability rank =", rank)
print("K =", K)
print("closed-loop poles =", np.linalg.eigvals(Acl))
预期输出
controllability rank = 2
K = [[10.  4.]]
closed-loop poles = [-3. -4.]
因为系统阶数为 2,且可控矩阵秩也是 2,所以可以配置全部极点。计算得到 ,代入后
其特征多项式为 ,因此闭环极点与设计目标一致。
验证闭环状态响应
仅检查特征值能够确认极点配置是否正确,但还应观察状态随时间是否按预期衰减。下面令初始状态为 ,在没有外部输入的情况下模拟闭环自由响应。
import numpy as np
from scipy.signal import StateSpace, lsim

A = np.array([[0.0, 1.0],
              [-2.0, -3.0]])
B = np.array([[0.0],
              [1.0]])
K = np.array([[10.0, 4.0]])

Acl = A - B @ K
C = np.eye(2)
D = np.zeros((2, 1))
system = StateSpace(Acl, B, C, D)

t = np.linspace(0.0, 3.0, 301)
u = np.zeros_like(t)
x0 = np.array([1.0, 0.0])
_, y, _ = lsim(system, U=u, T=t, X0=x0)

print("initial state =", y[0])
print("final state =", np.round(y[-1], 6))
预期输出
initial state = [1. 0.]
final state = [ 0.000491 -0.001472]
末端状态已经接近零,说明由 、 决定的稳定闭环动态能够把初始偏差衰减掉。实际数值会受到浮点计算和时间网格影响,因此验证重点是极点位置正确、状态持续衰减并趋近零,而不是要求最后一个采样点精确等于零。
极点怎样选才合理
期望极点通常从响应速度、阻尼和控制代价共同决定。若原系统已经稳定,只需适度把主导极点左移即可;对存在振荡要求的高阶系统,可以先根据阻尼比和自然频率确定主导共轭极点,再把其他极点放在更快但不过度激进的位置。
状态反馈能够配置的是系统内部动态。若还要准确跟踪非零参考输入,需要进一步设计前置增益或积分状态;若状态不能全部直接测量,还要配合状态观测器。无论继续扩展哪一种结构,第一步都应保持不变:先确认可控性,再设计 ,最后用 的特征值和时域响应共同验收。