
自动控制 / 系统课时
由频域指标估算时域表现
由频域指标估算时域表现
频率响应不仅用于判断稳定性,还能在不完整求解时域响应的情况下,快速估计系统快不快、会不会明显超调,以及对高频噪声是否敏感。本节建立带宽、谐振峰和相位裕度与这些工程表现之间的对应关系。
学习目标
- 根据闭环带宽判断响应速度的变化趋势
- 用谐振峰和相位裕度估计超调与阻尼水平
- 结合高频增益判断扩大带宽带来的噪声代价
从带宽判断响应速度
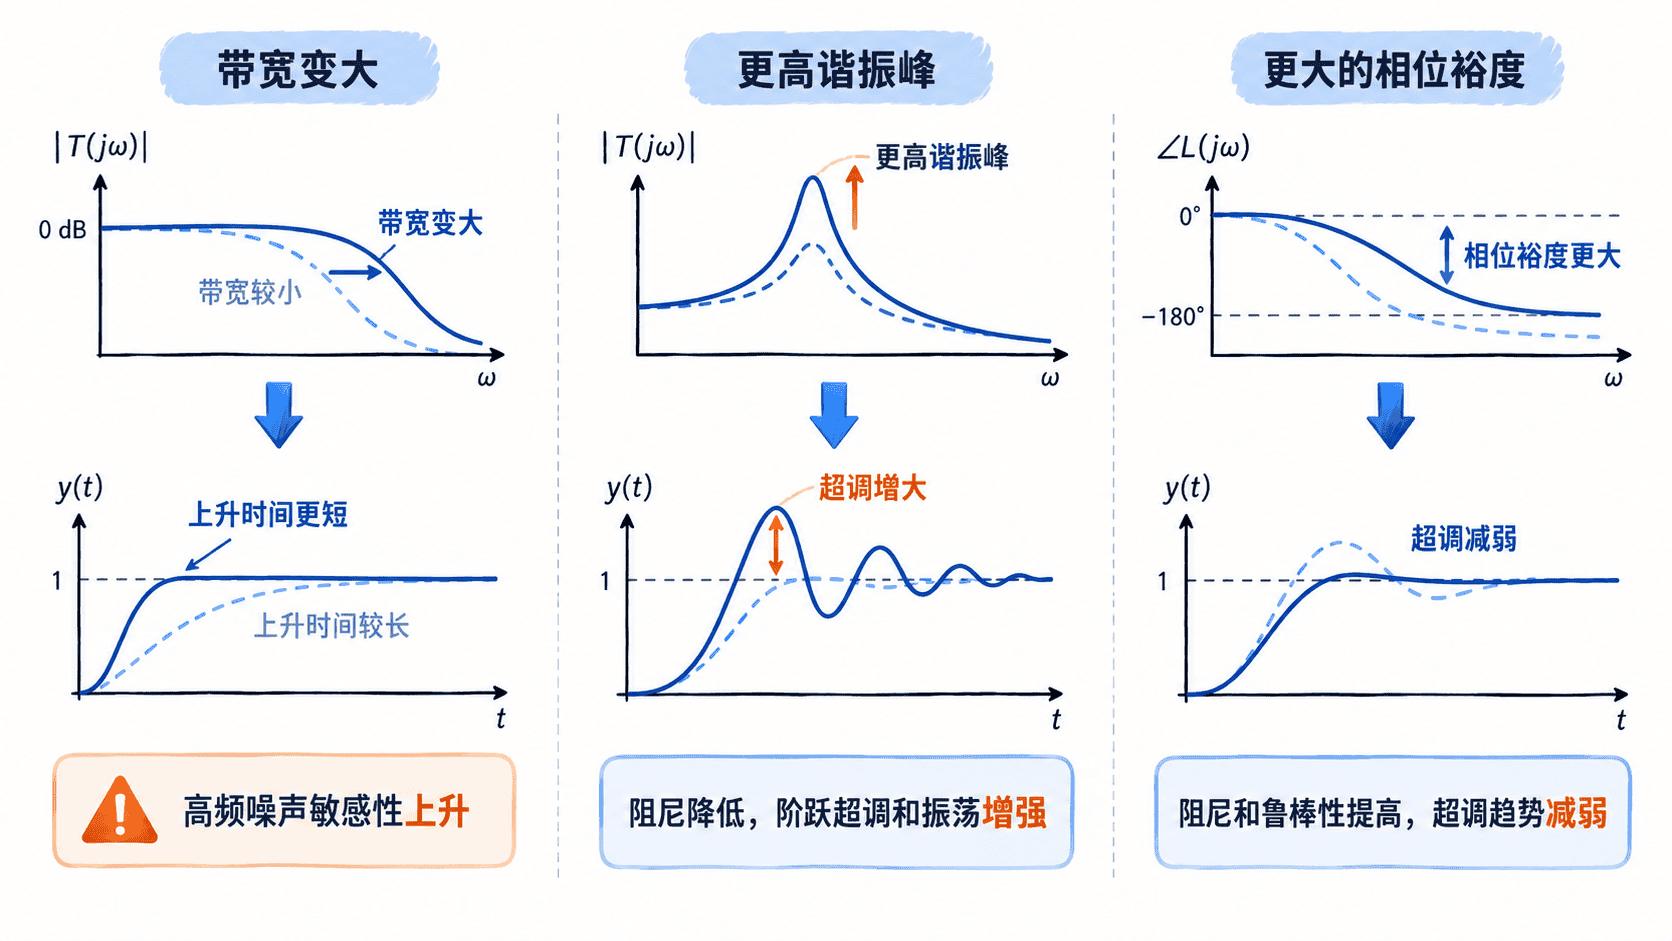
闭环带宽通常取幅频特性相对低频增益下降约 3 dB 时的频率。对典型低通型闭环系统,带宽越大,意味着系统能够跟随更高频率的输入变化,因此上升时间通常越短。
工程上常用近似关系理解这种趋势:上升时间与带宽大致成反比。这里最重要的不是记住某个固定系数,而是掌握判断方向:若控制器调整后闭环带宽明显扩大,而其他特性没有恶化,系统通常会表现得更快。
但“更快”并不等于“更好”。增大带宽往往要求在更宽频率范围维持较高环路增益,也可能把传感器噪声、未建模高频动态和执行器限制带入闭环。因此,带宽应满足性能需求,而不是单纯追求最大值。
用谐振峰判断超调趋势
若闭环幅频特性在某个频率附近出现明显峰值,说明系统会对这一频段的输入产生额外放大。对于由一对主导共轭极点决定的系统,较高的谐振峰通常对应较小的阻尼,因此阶跃响应更容易出现振荡和较大的超调。
相反,幅频曲线较平坦、没有明显尖峰时,通常意味着阻尼更充分,时域响应更平稳。不过这种对应关系依赖“主导二阶特性”成立;高阶系统若存在多个相近模态,仅凭一个谐振峰无法准确反推出超调量。
用相位裕度估计阻尼和超调
相位裕度描述系统在增益交越频率处距离临界不稳定还剩多少相位余量。对于常见的主导二阶系统,相位裕度较小时,闭环极点通常靠近虚轴,阻尼较弱,阶跃响应容易产生较大超调甚至持续振荡趋势;相位裕度适度增大后,响应一般更加平稳。
因此,相位裕度经常作为“速度与阻尼是否平衡”的快速指标。过小意味着鲁棒性不足,而过度追求很大的相位裕度也可能使设计趋于保守,降低可实现的交越频率和响应速度。
把三个指标放在一起判断
单看某一个频域指标容易得出片面结论。工程设计应同时观察带宽、谐振峰和相位裕度,并把它们与高频增益联系起来。
| 频域现象 | 常见时域或工程趋势 |
|---|---|
| 闭环带宽增大 | 上升更快,但高频噪声与未建模动态风险增加 |
| 谐振峰升高 | 阻尼减小,超调和振荡趋势增强 |
| 相位裕度减小 | 稳定余量下降,对参数变化和时延更敏感 |
| 相位裕度适度增大 | 超调通常减弱,鲁棒性提高,但速度可能下降 |
例如,两个方案中若方案 A 的带宽明显更大,但同时谐振峰很高、相位裕度很小,就不能简单判定 A 更优。它可能在标称模型下响应更快,却更容易超调,并且在参数变化或额外时延出现后失去足够稳定余量。
识别频域估算的边界
频域指标适合做设计早期的快速筛选和方案比较,但不能替代最终的时域验证。对于饱和、死区、速率限制等非线性因素,线性频率响应本身无法直接预测其影响;对于强高阶系统,几个标量指标也可能掩盖局部模态。
可靠的工程判断通常遵循同一逻辑:先用带宽估速度,用谐振峰和相位裕度估阻尼与鲁棒性,再检查高频增益判断噪声代价,最后用阶跃响应、扰动响应和参数摄动验证这些趋势是否真的成立。