
自动控制 / 系统课时
为机械系统写出运动方程
为机械系统写出运动方程
机械系统建模的关键不是记住某个公式,而是把受力关系翻译成微分方程。本节以质量—弹簧—阻尼器为主模型,从受力图出发确定输入、输出和状态量,并得到可以继续求传递函数或状态空间模型的运动方程。
学习目标
- 能根据牛顿第二定律列出质量块的运动方程
- 能正确判断弹簧力、阻尼力与外力的方向和符号
- 能从微分方程中识别系统输入、输出和状态变量
从受力关系开始建模
考虑一个质量为 的物块,只能沿水平方向运动。物块通过刚度为 的弹簧和阻尼系数为 的黏性阻尼器连接到固定端,外部施加力 ,位移记为 。
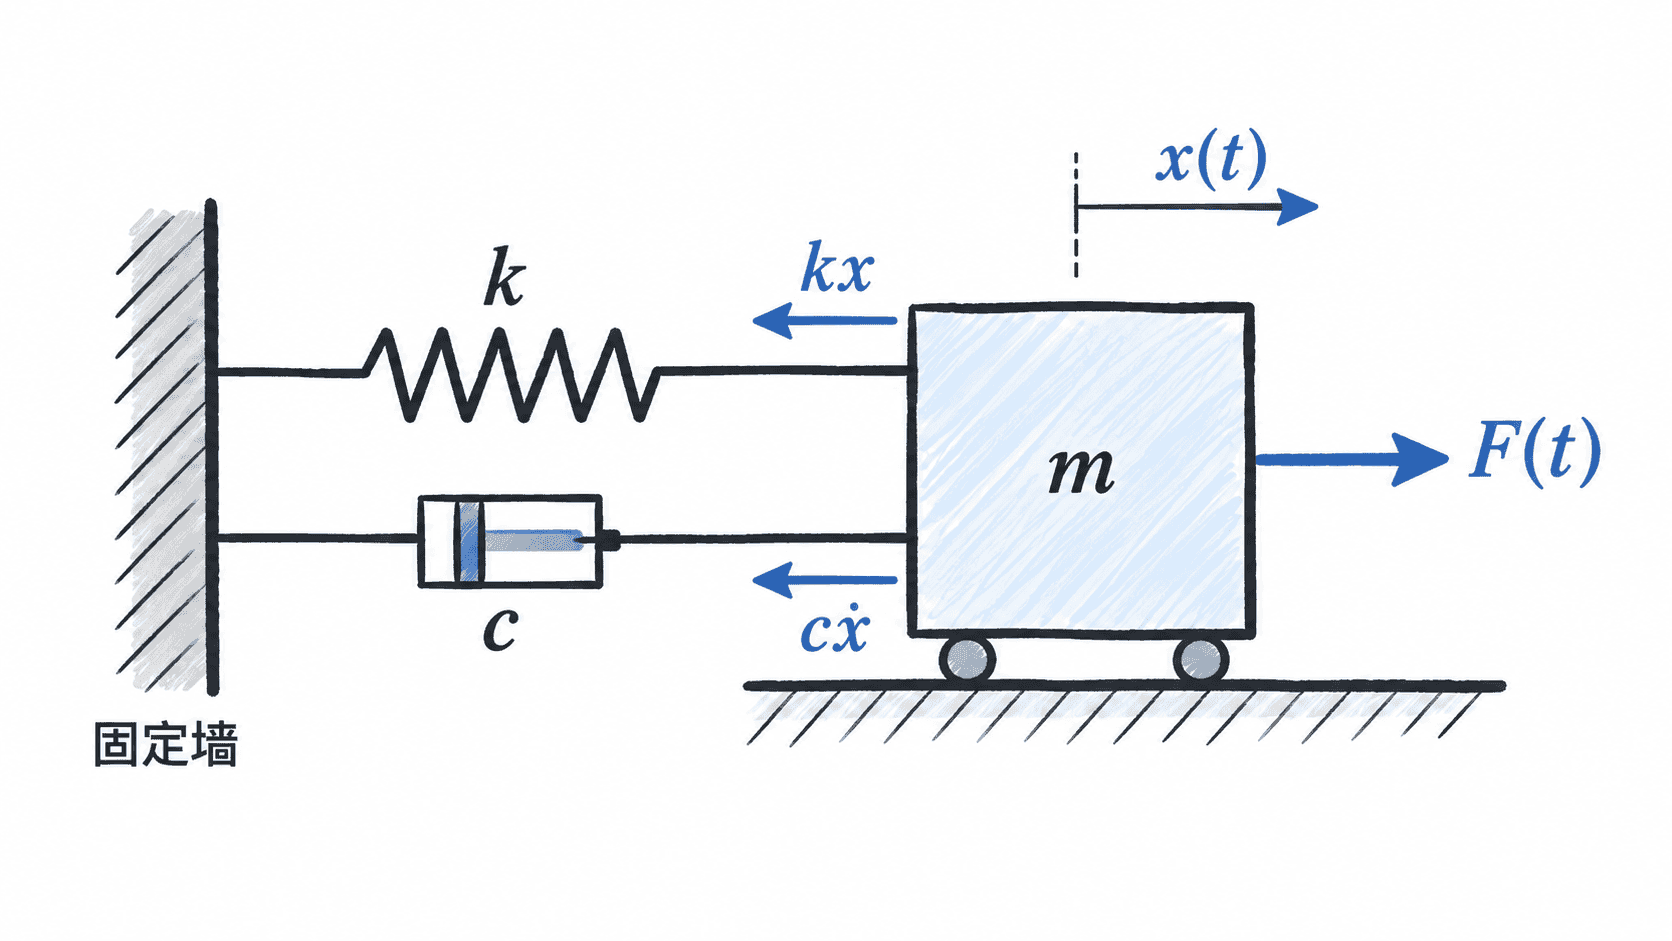
取向右为正方向。质量块受到三个主要作用:外力 向右;弹簧在伸长时产生反向恢复力;阻尼器产生与速度方向相反的阻力。在线性工作区内,它们分别满足
这里的负号来自方向,而不是弹簧或阻尼系数本身为负。建模时先统一正方向,再写各力的符号,可以显著减少符号错误。
用牛顿第二定律得到运动方程
牛顿第二定律要求质量块所受合力等于质量乘加速度:
把与运动状态有关的项移到左边,得到标准形式:
这就是质量—弹簧—阻尼系统的二阶线性微分方程。其中惯性项 、阻尼项 和弹性项 分别描述质量储存动能、阻尼耗散能量以及弹簧储存势能的作用。
明确输入、输出和状态量
控制模型必须说明谁驱动系统、观察什么量。若外力由执行器施加,并测量质量块的位置,则可以定义输入为
输出为
由于微分方程最高阶为二阶,仅知道当前位置还不足以确定下一时刻的运动,还需要速度。因此一组自然的状态变量是
原方程于是可以改写为
状态量不是系统中任意两个可测变量,而是一组足以描述当前内部动态、并与未来输入共同决定后续运动的最小变量。
用数值检查方程是否合理
设 、、,外力为 ,运动方程变成
若某一瞬间 、、,则
结果为正,说明此时外力仍大于弹簧恢复力,质量块继续向正方向加速。这样的量纲、方向和极端情况检查,是发现机械模型符号错误最有效的方法之一。
建立机械控制模型时,可以稳定遵循“确定运动自由度—规定正方向—画受力关系—写元件定律—应用牛顿定律—明确输入输出”的顺序。得到微分方程后,物理对象才真正变成了可以进一步分析稳定性、瞬态响应和控制器设计的数学系统。