
自动控制 / 系统课时
从时间常数判断一阶快慢
从时间常数判断一阶快慢
一阶系统的阶跃曲线看似只是缓慢逼近稳态值,但它已经包含响应速度和稳态增益两类信息。本篇从标准一阶模型推导阶跃响应,用时间常数直接估计快慢,并区分时间常数与系统增益各自改变了什么。
学习目标
- 从一阶传递函数推导单位阶跃响应
- 用时间常数判断响应速度和典型到达时间
- 区分时间常数与增益对阶跃曲线的影响
从标准一阶模型得到阶跃响应
典型一阶系统可以写成
其中, 是静态增益, 是时间常数。给系统施加幅值为 的阶跃输入时,输入的拉普拉斯变换为 ,因此输出为
进行部分分式展开并反变换,可得
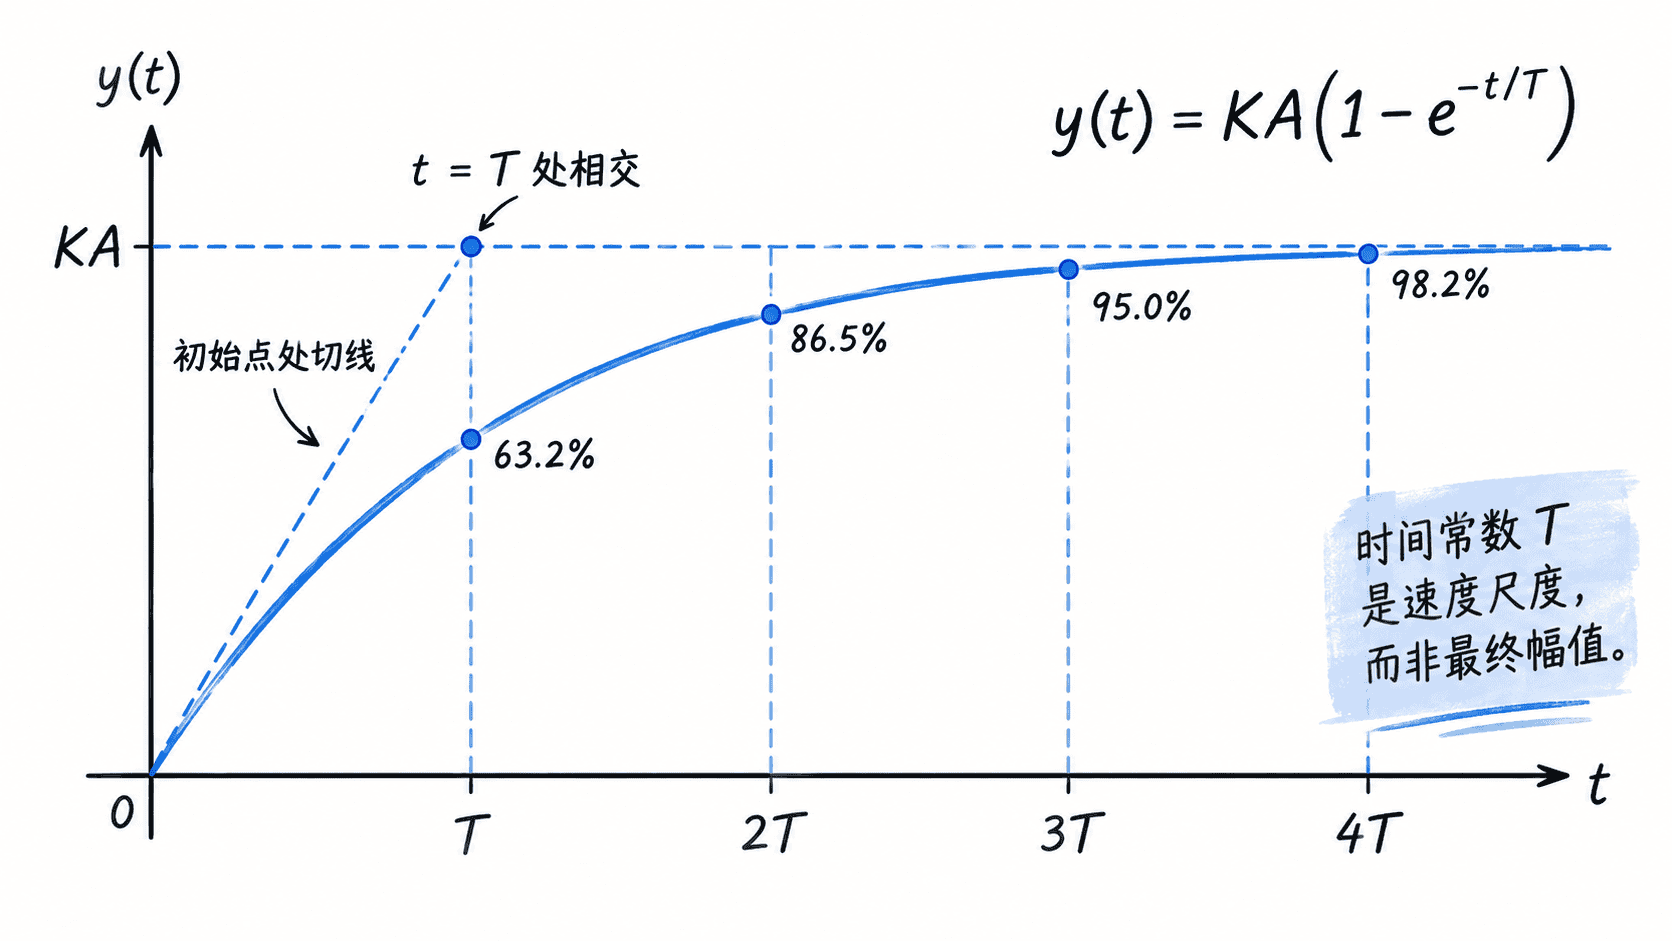
曲线从初值 0 开始,以指数规律逼近最终值 。这里有两个可以直接读出的量:最终高度由 和输入幅值 决定,逼近速度由 决定。
时间常数为什么能表示快慢
令 ,响应达到
也就是说,经过一个时间常数,输出已经完成最终变化量的约 63.2%。继续代入不同倍数的 ,可以得到常用经验值: 时约为 86.5%, 时约为 95.0%, 时约为 98.2%, 时约为 99.3%。
因此,对于相同的增益和输入, 越小,指数项 衰减越快,曲线越早接近稳态; 越大,响应越迟缓。在采用 2% 稳态误差带时,一阶系统的调节时间通常可近似写成
如果使用 5% 误差带,则常用近似为 。所以讨论调节时间时必须说明采用哪一个误差带。
增益变化不会改变时间尺度
若固定 ,只把增益从 改为 ,响应变成
最终值扩大为原来的两倍,但归一化响应
完全不变。因此,同一个 下,两条曲线到达各自 63.2%、95% 或 98.2% 稳态值所需的时间相同。
这一区分在读实验曲线时尤其重要:稳态高度变化首先看增益,横向时间尺度变化才看时间常数。 如果只因为某条曲线最终值更高就判断它“响应更快”,很容易把幅值与速度混为一谈。
从曲线反推时间常数
已知实验阶跃响应的初值约为 0,稳态值为 时,可以先计算 ,再在曲线上寻找第一次达到该输出值的时刻。对于理想一阶系统,这个时刻就是时间常数 。
例如阶跃响应最终稳定在 10,而曲线在约 2 秒时达到 6.32,则可估计 。由此还能进一步估计 2% 误差带下的调节时间约为 。
真实对象如果存在测量噪声、纯延迟或高阶动态,曲线未必严格符合单指数规律。此时 63.2% 法得到的是等效时间常数,应再检查曲线是否具有明显的一阶特征,而不能机械地把任何单调响应都当作标准一阶系统。