
自动控制 / 系统课时
读取增益裕度与相位裕度
读取增益裕度与相位裕度
稳定裕度把“闭环目前稳定”进一步变成“离失稳还有多远”。本节用开环 Bode 图定位相位交越频率与增益交越频率,分别读取增益裕度和相位裕度,并据此判断系统对增益变化、相位滞后和过于激进响应的容忍程度。
学习目标
- 能从 Bode 图找到增益交越频率和相位交越频率
- 能正确计算并解释增益裕度与相位裕度
- 能结合裕度大小判断系统的相对稳定程度
两个交越频率分别看什么
设开环传递函数为 。稳定裕度通常从开环频率响应 读取,而不是直接从闭环曲线读取。
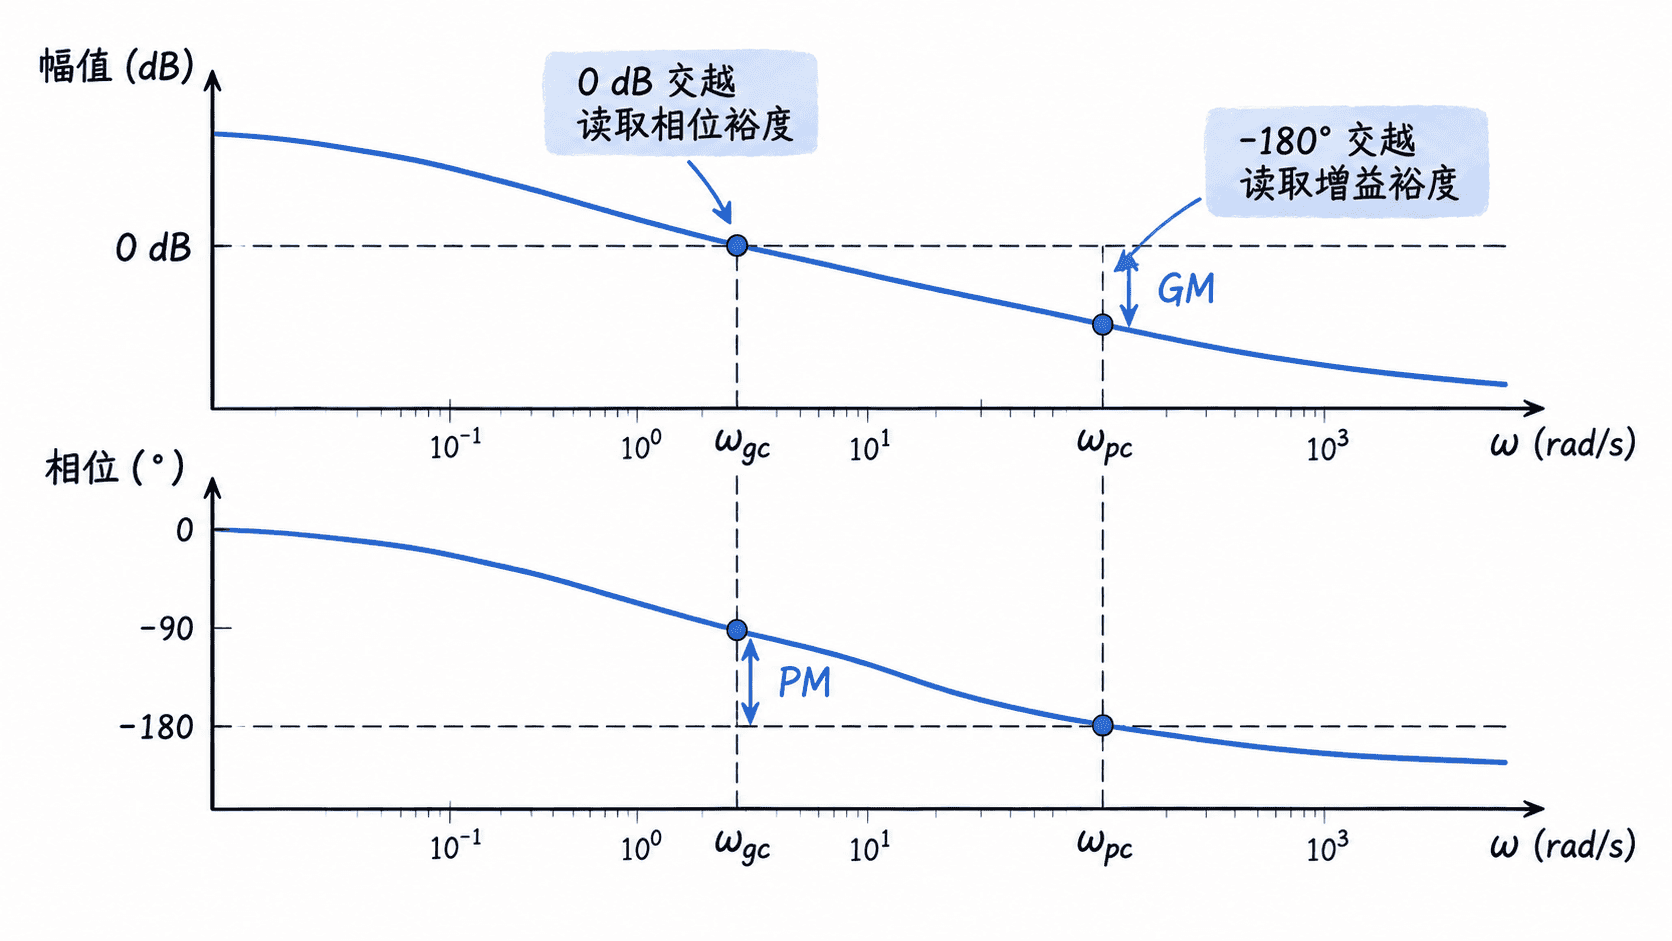
增益交越频率 满足
也就是幅频曲线穿过 的频率。此处要观察相位距离 还剩多少,由此得到相位裕度。
相位交越频率 满足
此处要观察幅值距离 还差多少,由此得到增益裕度。
相位裕度怎么读
在 处,若开环相位为 ,相位裕度为
例如幅频曲线在 穿过 ,此时相位为 ,则
这表示在该频率附近,系统还可以额外增加约 的相位滞后,才会到达临界条件。
相位裕度较小时,系统即使仍然稳定,也往往更容易出现较大超调和振荡;裕度增加通常能换来更平缓的瞬态响应,但带宽和响应速度也可能下降。因此不能只追求“越大越好”。
增益裕度怎么读
在 处,设开环幅值为 ,增益裕度为
工程上更常写成分贝:
例如相位达到 时,幅值为 ,则增益裕度为 。这意味着在其他动态特性不变的近似条件下,开环增益还可提高约 才到达临界稳定状态。
用裕度判断响应是否过于激进
对于常见的最小相位系统,正的增益裕度和相位裕度通常意味着闭环具有一定稳定余量。若 接近零或 接近 ,系统虽然可能仍处于稳定一侧,但参数轻微变化、建模误差、执行器延迟或额外滤波都可能把它推向失稳。
工程设计中经常把相位裕度约 到 视作具有实用意义的范围,但这不是统一规范。伺服系统、飞行控制、过程控制对超调、带宽和鲁棒性的要求不同,最终目标应由性能指标决定,而不是机械追求某个固定数值。
还要注意,多交越系统不能只凭一处局部读数下结论。若幅值多次穿过 ,或相位多次经过 ,应结合完整 Nyquist 判据进一步确认闭环稳定性。
一个快速读取流程
面对一张开环 Bode 图,可以按以下顺序检查:
- 找到幅值穿越 的频率 。
- 在同一频率读取相位,计算 。
- 找到相位穿越 的频率 。
- 在同一频率读取幅值,其到 的距离就是增益裕度的分贝值。
- 检查是否存在多个交越点,再决定能否直接用单一裕度概括系统。
稳定裕度真正有价值的地方,不只是给出两个数字,而是把“模型误差、增益变化和额外相位滞后会不会让系统出问题”转化成可以从频率响应直接评估的余量。