
自动控制 / 系统课时
找出渐近线与分离汇合点
找出渐近线与分离汇合点
当开环极点多于零点时,部分根轨迹会延伸到无穷远;当多条分支同时位于同一段实轴上时,它们还可能在某一点离开或重新进入实轴。渐近线给出远处轨迹的方向,分离汇合点则确定分支改变几何形态的位置,两者共同补齐高阶根轨迹的骨架。
学习目标
- 计算根轨迹趋向无穷远时的渐近线数量、角度和重心。
- 利用 求取实轴上的分离点或汇合点候选。
- 结合实轴根轨迹区段筛除不具有物理意义的候选点。
渐近线为什么会出现
设开环系统有 个极点和 个有限零点。当 时,有 条根轨迹分支无法终止于有限零点,只能向无穷远延伸。
这些远离有限零极点的分支最终会接近若干条直线,这些直线就是根轨迹渐近线。因此渐近线数量为
它们的方向角为
所有渐近线都穿过实轴上的同一个重心
其中 表示开环极点, 表示有限开环零点。对于共轭复极点或零点,其虚部会成对抵消,因此重心仍位于实轴上。
计算一组渐近线
考虑开环传递函数
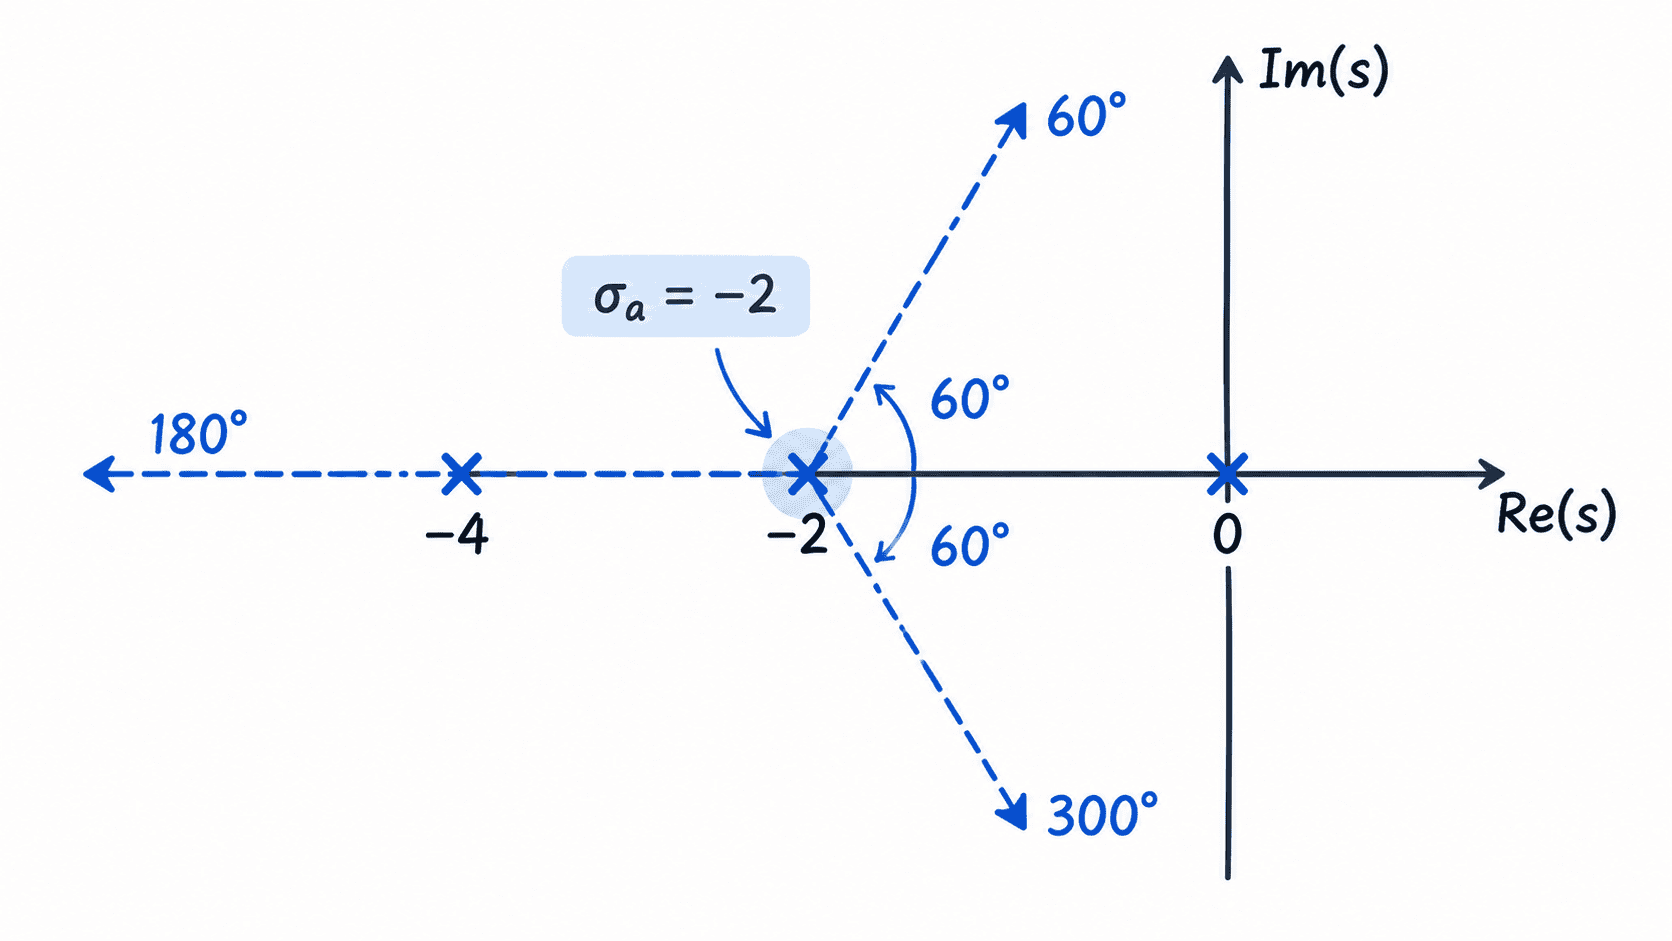
系统有 3 个开环极点 、、,没有有限零点,因此 ,共有 3 条渐近线。
渐近线角度分别为
重心为
所以三条渐近线都穿过实轴上的 ,并分别沿 、 和 方向延伸。这里的角度是从实轴正方向逆时针测量。
从增益表达式寻找分离汇合点
实轴上若有两条或更多根轨迹分支相向移动,它们可能在某点相遇后离开实轴,这个位置称为分离点;反过来,复平面中的分支也可能在实轴某点汇合后沿实轴继续移动。
由闭环特征方程
可将增益写成关于 的函数
在分离点或汇合点附近,多重闭环极点对应 的驻点,因此候选位置满足
以前面的系统为例,去掉可调增益后有
于是
展开并求导:
解得两个候选点
约为 与 。
候选点必须回到根轨迹规则中筛选
满足 只说明它是数学上的驻点,并不保证它真的位于 的根轨迹上。因此必须先判断该点所在实轴区段是否属于根轨迹,再检查对应增益是否为正。
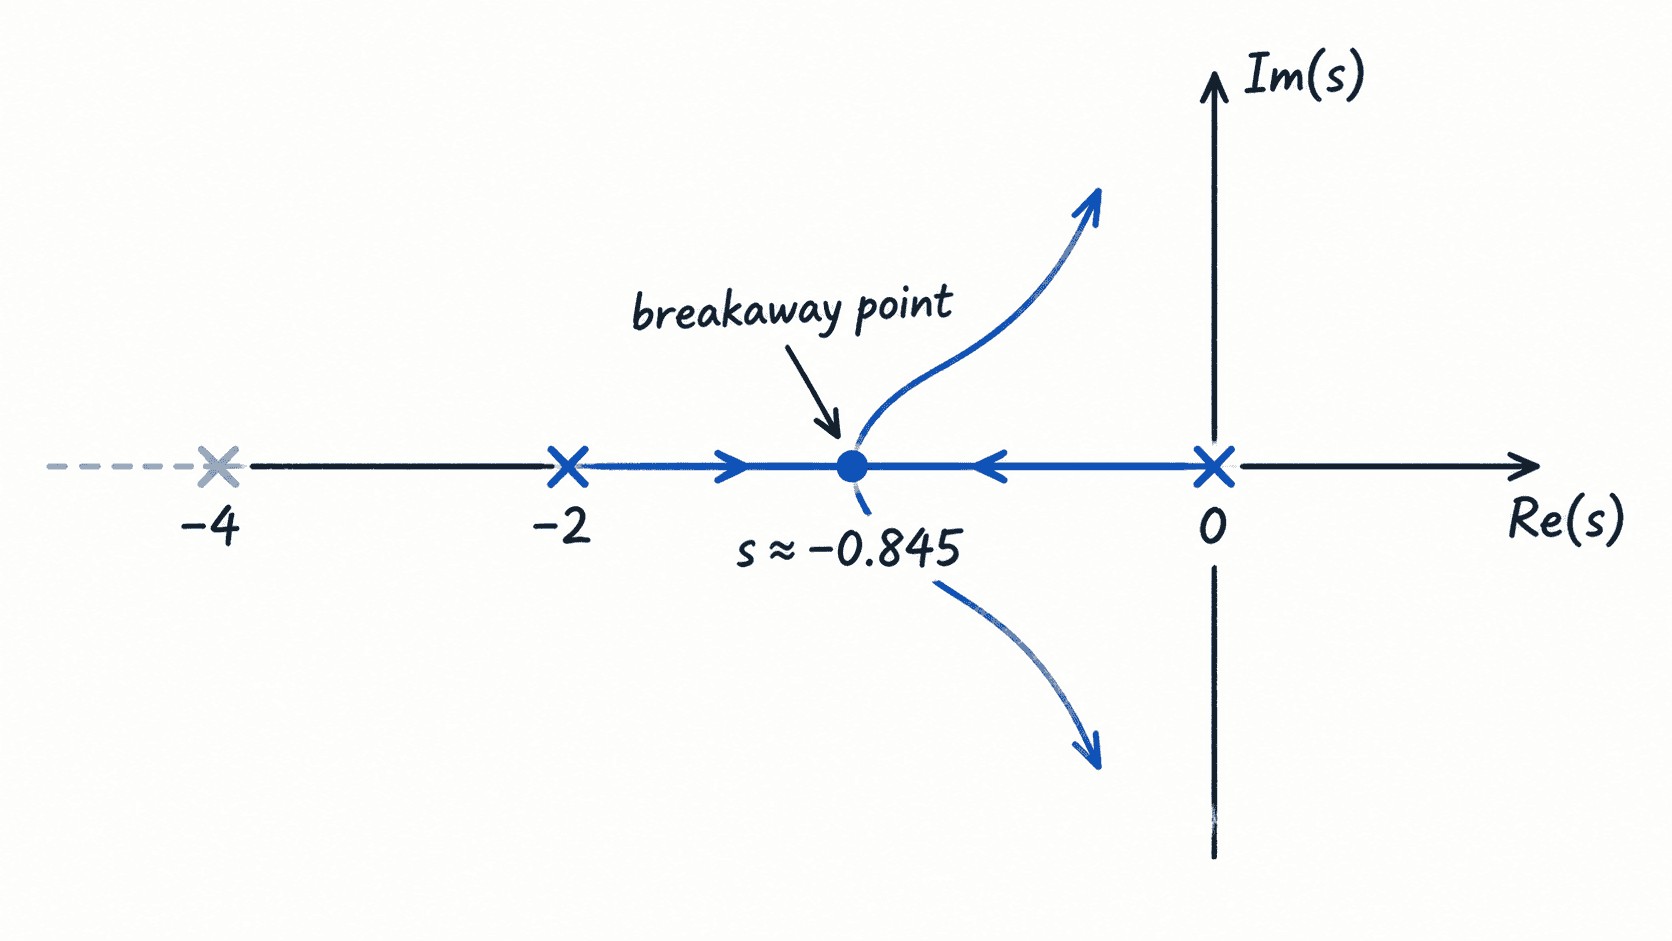
本例的实轴根轨迹位于 与 。候选点 位于 ,属于根轨迹;而 位于 ,该区段不属于根轨迹,因此应舍弃。
把 代回 ,可得到正增益,因此它是有效分离点。两条从 和 出发的分支会在这里相遇,然后以共轭形式离开实轴。
把渐近线与分离点合到同一张根轨迹里
实际绘图时,可以先依据开环零极点和实轴规则得到分支骨架,再计算渐近线确定远处方向,最后用 补上实轴分离或汇合位置。这样即使不逐点求解闭环极点,也能得到高阶系统根轨迹的主要几何形态。
渐近线解决的是“轨迹最终往哪里走”,分离汇合点解决的是“轨迹何时离开或重新进入实轴”。把这两类信息与分支起终点结合起来,根轨迹就具备了足够的结构,可以继续用于阻尼、自然频率和增益范围的选择。