
自动控制 / 系统课时
用Nyquist判据判断闭环稳定
用Nyquist判据判断闭环稳定
Nyquist 判据不要求直接求出闭环全部极点,而是观察开环频率响应轨迹如何环绕复平面上的临界点 。本节建立极点数与环绕数之间的对应关系,并重点处理开环本身含右半平面极点时不能只看“是否包围 -1 点”的情况。
学习目标
- 能解释 Nyquist 图中临界点 的意义
- 能根据开环右半平面极点数和环绕数判断闭环稳定性
- 能避免把“没有环绕 -1 点”误当成普遍稳定条件
为什么临界点是 -1
单位负反馈系统的闭环特征方程为
其中 是开环传递函数。闭环极点因此对应满足 的位置,所以频率响应分析中的临界点自然是复平面上的 。
Nyquist 判据的关键,不是检查轨迹有没有直接穿过 ,而是统计完整 Nyquist 轨迹对该点的净环绕次数,并把它与开环右半平面极点数量联系起来。
P、N、Z 三个量怎么对应
采用“顺时针环绕为正”的常见工程约定时,定义:
- :开环传递函数 在右半平面的极点数。
- :Nyquist 轨迹对 的净顺时针环绕次数。
- :闭环特征方程 在右半平面的零点数,也就是闭环右半平面极点数。
三者满足
因此也可以写成
闭环稳定要求右半平面不存在闭环极点,即 。于是稳定条件变为
从轨迹到稳定结论
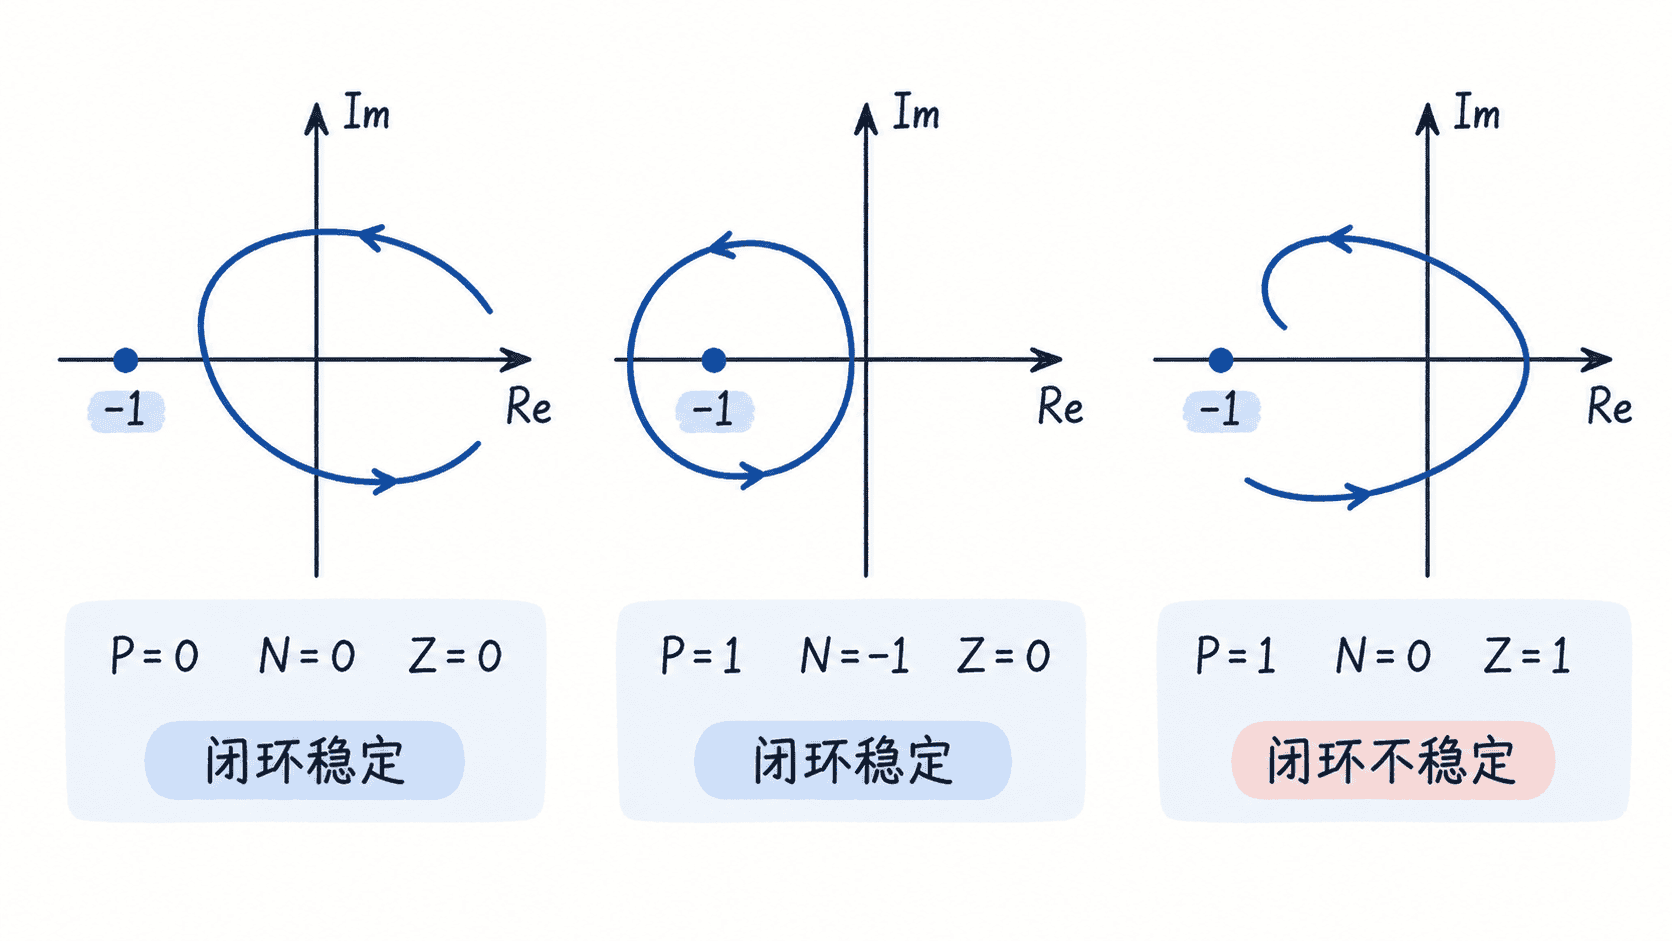
如果开环稳定,即 ,闭环稳定要求 。这时常见结论“Nyquist 轨迹不能净环绕 -1 点”是成立的。
但如果开环存在一个右半平面极点,即 ,闭环稳定要求
在本节符号约定下,这意味着轨迹必须对 产生一次净逆时针环绕。此时“没有环绕”反而会得到 ,说明闭环仍有一个右半平面极点。
这正是 Nyquist 判据比单纯观察增益裕度和相位裕度更一般的原因:它把开环已经存在的不稳定极点也纳入了闭环稳定判断。
一个含右半平面极点的判断例子
假设某开环系统有一个右半平面极点,因此
从 Nyquist 图观察到完整轨迹对 净逆时针环绕一次。由于本节规定顺时针为正,所以
代入关系式:
因此闭环没有右半平面极点,可以判定闭环稳定。
如果同一个系统的 Nyquist 轨迹完全没有环绕 ,则 ,于是
闭环存在一个右半平面极点,因此不稳定。
实际读图的判断顺序
使用 Nyquist 判据时,先数极点再看轨迹,比先盯着图形猜稳定性更可靠:
- 根据开环传递函数确定右半平面极点数 。
- 沿完整 Nyquist 轨迹确认方向,统计对 的净环绕次数 。
- 按统一的正负号约定计算 。
- 若 ,闭环稳定;若 ,闭环存在右半平面极点而不稳定。
- 若轨迹恰好通过 ,系统处于临界稳定边界,不能按普通稳定情况处理。
还要注意,开环在虚轴上存在极点时,标准 Nyquist 路径需要对这些极点作小半圆绕避。此时应使用完整的 Nyquist 围道分析,不能直接把普通频率轨迹的局部形状当成全部判据。
Nyquist 判据的核心不是记住“包不包围 -1”,而是先知道开环已有多少个右半平面极点,再判断轨迹必须用多少次、什么方向的净环绕把这些不稳定性抵消,使最终 回到零。