
自动控制 / 系统课时
用仿真验证跟踪与扰动性能
用仿真验证跟踪与扰动性能
控制器参数算出来并不代表闭环已经合格,还要把参考输入变化和负载扰动分别施加到模型中,用超调量、调节时间、稳态误差和扰动恢复时间逐项验收。本篇建立一套可重复运行的仿真,把“看起来能工作”变成可量化的闭环验证结果。
学习目标
- 为跟踪性能和扰动抑制分别设计仿真工况
- 从响应数据计算稳态值、超调量、调节时间和扰动恢复时间
- 根据预先设定的指标判断控制器是否通过闭环验收
先把验收指标写成数字
仿真前应先确定合格条件,否则容易看到一条平滑曲线就主观认为设计已经完成。这里以速度环为例,采用对象 和 PI 控制器 ,并设置以下验收条件:跟踪超调不超过 5%,进入目标值 ±2% 范围的调节时间不超过 8 s;单位负载扰动加入后,最大速度偏差不超过 0.15,且 6.5 s 内重新进入 ±2% 范围。
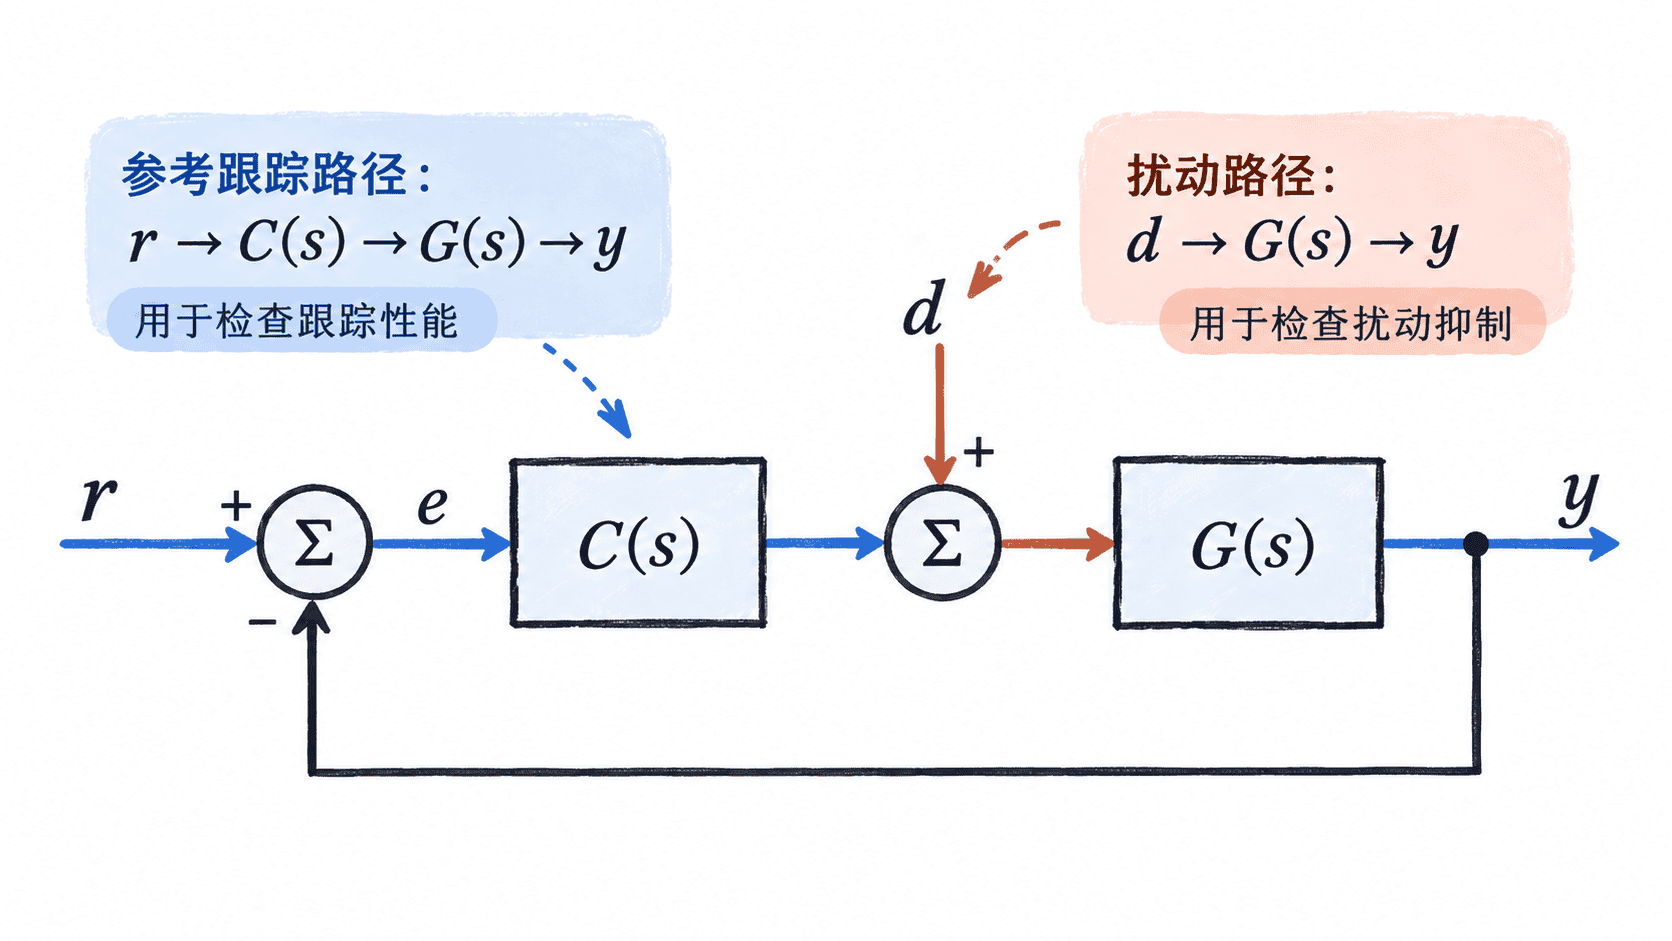
参考输入和扰动必须从不同位置进入闭环。参考量用于检查控制器能否跟随目标,负载扰动则应加在对象输入端,用来模拟电机受到额外负载转矩后的响应。
建立两组闭环传递函数
单位负反馈下,参考输入到输出的闭环传递函数为:
如果负载扰动 加在对象输入端,则扰动到输出的传递函数为:
这两个传递函数具有相同的闭环特征方程,但分子不同,因此不能只做参考阶跃仿真后就宣称抗扰性能也已经验证。
运行可重复的数值仿真
下面的 Python 程序使用 SciPy:参考输入在 0 s 时施加单位阶跃,负载扰动在 10 s 时再施加单位阶跃。程序直接从采样结果计算验收指标,并给出最终判定。
import numpy as np
from scipy import signal

# 仿真时间足够长,避免把尚未收敛的尾部误认为稳态。
t = np.linspace(0.0, 30.0, 6001)

tracking_tf = signal.TransferFunction([4.0, 2.0], [1.0, 6.0, 2.0])
disturbance_tf = signal.TransferFunction([1.0, 0.0], [1.0, 6.0, 2.0])

_, y_ref = signal.step(tracking_tf, T=t)

# 10 s 时加入单位负载扰动,再与参考响应叠加。
d = (t >= 10.0).astype(float)
_, y_dist, _ = signal.lsim(disturbance_tf, U=d, T=t)
y_total = y_ref + y_dist

def settling_time(time, response, target, tolerance, start=0.0):
    mask = time >= start
    local_t = time[mask]
    local_y = response[mask]
    outside = np.where(np.abs(local_y - target) > tolerance)[0]
    if len(outside) == 0:
        return 0.0
    last = outside[-1]
    if last + 1 >= len(local_t):
        return np.inf
    return local_t[last + 1] - start

tracking_overshoot = max(0.0, (np.max(y_ref) - 1.0) * 100.0)
tracking_settling = settling_time(t, y_ref, 1.0, 0.02)

after_disturbance = t >= 10.0
peak_deviation = np.max(np.abs(y_total[after_disturbance] - 1.0))
disturbance_recovery = settling_time(t, y_total, 1.0, 0.02, start=10.0)

passed = (
    tracking_overshoot <= 5.0
    and tracking_settling <= 8.0
    and peak_deviation <= 0.15
    and disturbance_recovery <= 6.5
)

print(f"tracking_final={y_ref[-1]:.3f}")
print(f"tracking_overshoot={tracking_overshoot:.1f}%")
print(f"tracking_settling={tracking_settling:.2f}s")
print(f"disturbance_peak_deviation={peak_deviation:.3f}")
print(f"disturbance_recovery={disturbance_recovery:.2f}s")
print("verification=" + ("PASS" if passed else "FAIL"))
预期输出:
tracking_final=1.000
tracking_overshoot=0.0%
tracking_settling=7.75s
disturbance_peak_deviation=0.140
disturbance_recovery=6.20s
verification=PASS
这里的数值对应上述模型、参数和 0.005 s 采样间隔。若修改时间网格或控制器参数,最后几位可能变化,因此工程判断应依据指标阈值,而不是要求浮点结果逐位一致。
分开解读跟踪与扰动结果
跟踪结果中,最终值约为 1,说明 PI 的积分作用消除了阶跃参考的稳态误差;超调量为 0%,调节时间约 7.75 s,也满足设定的动态指标。但这些结果只能回答“目标速度改变时能否跟上”。
10 s 时加入负载扰动后,输出最大偏离目标约 0.140,随后约 6.20 s 回到 ±2% 范围。由于扰动传递函数在 处增益为零,恒定扰动的最终影响被积分控制消除,因此响应会重新回到目标附近。
仿真不通过时按指标定位
如果稳态误差持续存在,应先检查闭环是否缺少足够的低频增益或积分作用;如果超调和振荡过大,则应检查增益、阻尼和稳定裕度,而不是继续增加积分。若跟踪合格但扰动峰值过大,说明控制器对扰动变化的瞬时抑制仍不足,可以重新权衡比例增益、带宽和执行器能力。
只有参考变化和负载扰动两类工况都达到事先定义的数字指标,才能认为当前控制器在模型层面通过闭环验证。下一步进入真实系统时,还应继续加入饱和、采样、噪声和参数不确定性等实际约束,而不能把理想线性仿真的 PASS 当作最终工程结论。