
自动控制 / 系统课时
评估参数摄动下的系统鲁棒性
评估参数摄动下的系统鲁棒性
控制器在标称模型上表现良好,并不代表真实对象变化后仍然可靠。本节通过批量改变负载、阻尼和电机参数,重新计算稳定裕度与时域响应指标,把“看起来稳定”转化为可重复的鲁棒性验证结果,并据此判断设计余量是否足够。
学习目标
- 构造围绕标称模型的参数摄动集合,并批量形成不同被控对象。
- 同时比较相位裕度、增益裕度、超调量和调节时间,识别最不利工况。
- 根据批量结果判断控制器是否留有足够设计余量,而不是只检查标称响应。
从标称性能转向参数族验证
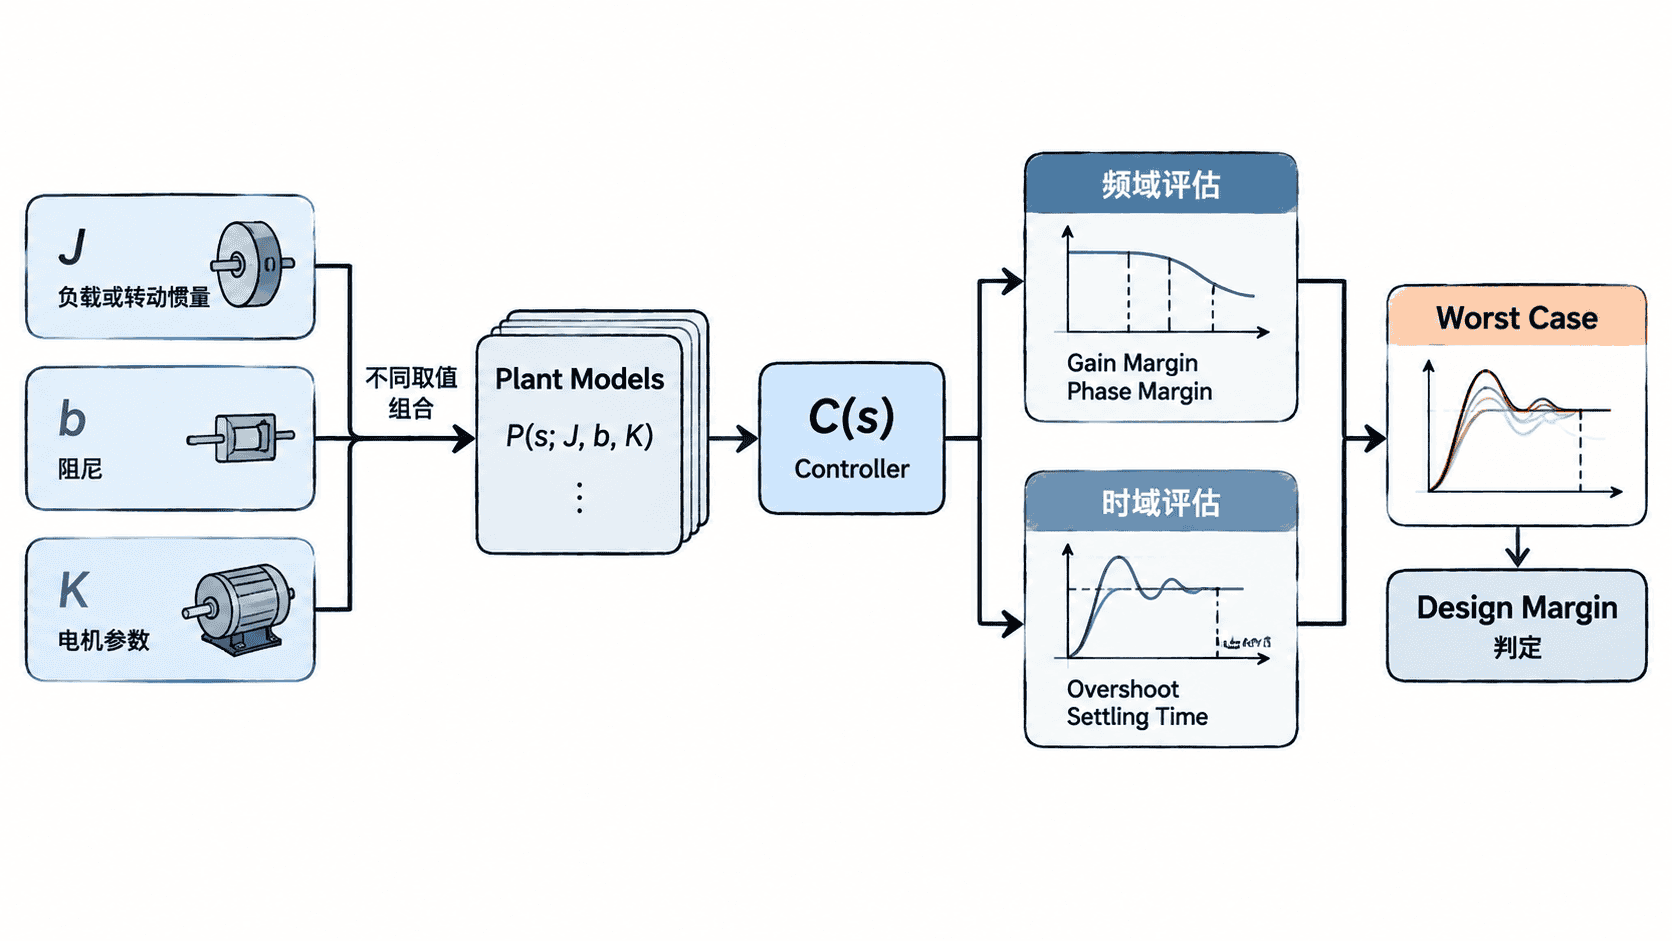
真实系统中的参数通常不会固定在设计值。例如机械负载变化会改变等效转动惯量,摩擦与环境变化会影响阻尼,电机电阻和转矩常数也可能随温度、批次和工作点发生偏移。鲁棒性评估的核心不是寻找一个“更准确”的单一模型,而是检查同一控制器面对一组合理模型时是否都能满足要求。
设闭环由控制器 和被控对象 构成,其中 代表一组可能变化的物理参数。对每个参数组合都形成开环
并检查稳定裕度以及对应闭环 的响应指标。若某些合理摄动已经使相位裕度显著下降、超调急剧增大,或者调节时间越过工程限制,即使系统尚未失稳,也说明设计余量不足。
设计摄动范围而不是随意改参数
摄动范围应来自物理边界、器件公差、工作条件或历史测量,而不是为了“把系统弄坏”随意放大。一个常见做法是先围绕标称值取若干离散比例,例如 、、,再对多个参数做组合扫描。
例如某直流电机简化模型采用转动惯量 、阻尼 和等效增益 :
若已经确认负载可能导致 在标称值的 倍之间变化,而阻尼和增益大约在 内变化,就应优先覆盖这些区间。参数之间若存在物理关联,也应按真实组合约束采样,避免验证大量实际不可能出现的模型。
批量计算稳定裕度与响应指标
下面使用 MATLAB Control System Toolbox 批量扫描 、 和 。示例采用固定 PID 控制器,对每个模型计算增益裕度、相位裕度、超调量和 2% 调节时间,并记录最差结果。
% 参数摄动下的闭环鲁棒性批量验证
clear; clc;

J0 = 0.01;
b0 = 0.10;
K0 = 1.00;

% 固定控制器:所有摄动模型都使用同一组参数
C = pid(2.0, 4.0, 0.05);

JScale = [0.7 1.0 1.4];
bScale = [0.8 1.0 1.2];
KScale = [0.8 1.0 1.2];

rows = [];
caseId = 0;

for a = JScale
    for c = bScale
        for k = KScale
            caseId = caseId + 1;
            J = J0 * a;
            b = b0 * c;
            K = K0 * k;

            G = tf(K, [J b K]);
            L = C * G;
            T = feedback(L, 1);

            [gm, pm] = margin(L);
            info = stepinfo(T);

            gmDb = 20 * log10(gm);
            rows(end + 1, :) = [caseId a c k gmDb pm ...
                info.Overshoot info.SettlingTime]; %#ok<SAGROW>
        end
    end
end

result = array2table(rows, 'VariableNames', ...
    {'Case','JScale','bScale','KScale','GM_dB','PM_deg', ...
     'Overshoot_pct','SettlingTime_s'});

disp(result);

[~, iPm] = min(result.PM_deg);
[~, iOs] = max(result.Overshoot_pct);
[~, iTs] = max(result.SettlingTime_s);

fprintf('Worst phase margin: case %d, %.2f deg\n', ...
    result.Case(iPm), result.PM_deg(iPm));
fprintf('Worst overshoot: case %d, %.2f %%\n', ...
    result.Case(iOs), result.Overshoot_pct(iOs));
fprintf('Worst settling time: case %d, %.3f s\n', ...
    result.Case(iTs), result.SettlingTime_s(iTs));
预期结果
程序输出 27 组参数组合对应的结果表,每行包含 JScale、bScale、KScale、增益裕度、相位裕度、超调量和调节时间。
随后输出相位裕度最小、超调量最大和调节时间最长的工况编号及其数值。
具体数值由 MATLAB 版本和 stepinfo 的数值计算结果决定,但应得到 27 个有效工况,且最差指标可由程序自动定位。
这里真正需要关注的不是哪一行最接近标称结果,而是哪一行最接近设计边界。如果某个参数组合同时导致相位裕度下降和超调上升,它通常比单独某项指标恶化更值得优先检查。
用工程门槛判断设计余量
批量数据必须和明确的验收门槛比较。例如设计要求可以规定所有考虑范围内的模型均满足相位裕度不低于 、超调量不超过 、调节时间不超过 。门槛应来自系统需求,而不是从已有结果反推一个“刚好通过”的标准。
可以把判断分成三层:首先检查所有工况是否保持闭环稳定;其次检查稳定裕度是否仍高于最低要求;最后检查时域性能是否越界。若系统没有失稳,却已有多个工况逼近最低裕度,仍应把它视为鲁棒性风险,而不是简单判定“通过”。
从最差工况定位敏感参数
得到最差工况后,再观察哪些参数变化反复出现在问题组合中。若较大的 总是使调节时间明显增加,说明控制器对负载惯量敏感;若较小的 经常对应较高超调,则阻尼不足是主要风险;若 的下降使相位裕度快速逼近下限,则应重新检查增益变化对交越频率的影响。
只有当所有合理摄动下都保留足够的稳定裕度和响应余量,控制器设计才真正从“标称模型可用”推进到“参数变化下仍可验证”。如果最差工况已经紧贴门槛,实际实现中的未建模动态、时延和传感器噪声还会继续消耗余量,此时更合理的动作是重新调整控制器带宽或增益,而不是依赖标称曲线得出过于乐观的结论。