
自动控制 / 系统课时
用拐点法快速估算Bode图
用拐点法快速估算Bode图
精确计算 Bode 图需要在许多频率点求幅值和相位,但在分析稳定裕度或快速审图时,通常先用零极点对应的斜率变化画出渐近线。本节用拐点法把传递函数直接转换成分段直线,并补上相位的近似变化。
学习目标
- 能从传递函数中识别 Bode 图的转折频率
- 能按零点和极点累计幅频曲线斜率
- 能用近似规则估算一阶零极点的相位变化范围
先把传递函数整理成标准因子
拐点法的关键不是代入很多频率,而是先把传递函数写成容易读出零极点的形式。例如:
其中可以直接读出四类贡献:比例增益 10、一个原点极点、一个转折频率为 1 rad/s 的一阶极点、一个转折频率为 10 rad/s 的一阶零点,以及一个转折频率为 100 rad/s 的一阶极点。
因此需要按从小到大的顺序关注三个有限转折频率:1、10、100 rad/s。原点零极点没有有限转折频率,而是从最低频开始就影响幅频斜率和相位。
用斜率变化画幅频渐近线
拐点法可以把每个一阶零极点看成一次斜率修改。一个一阶零点在经过其转折频率后使斜率增加 20 dB/dec,一个一阶极点使斜率减少 20 dB/dec。原点零点或极点则从一开始就贡献相应斜率。
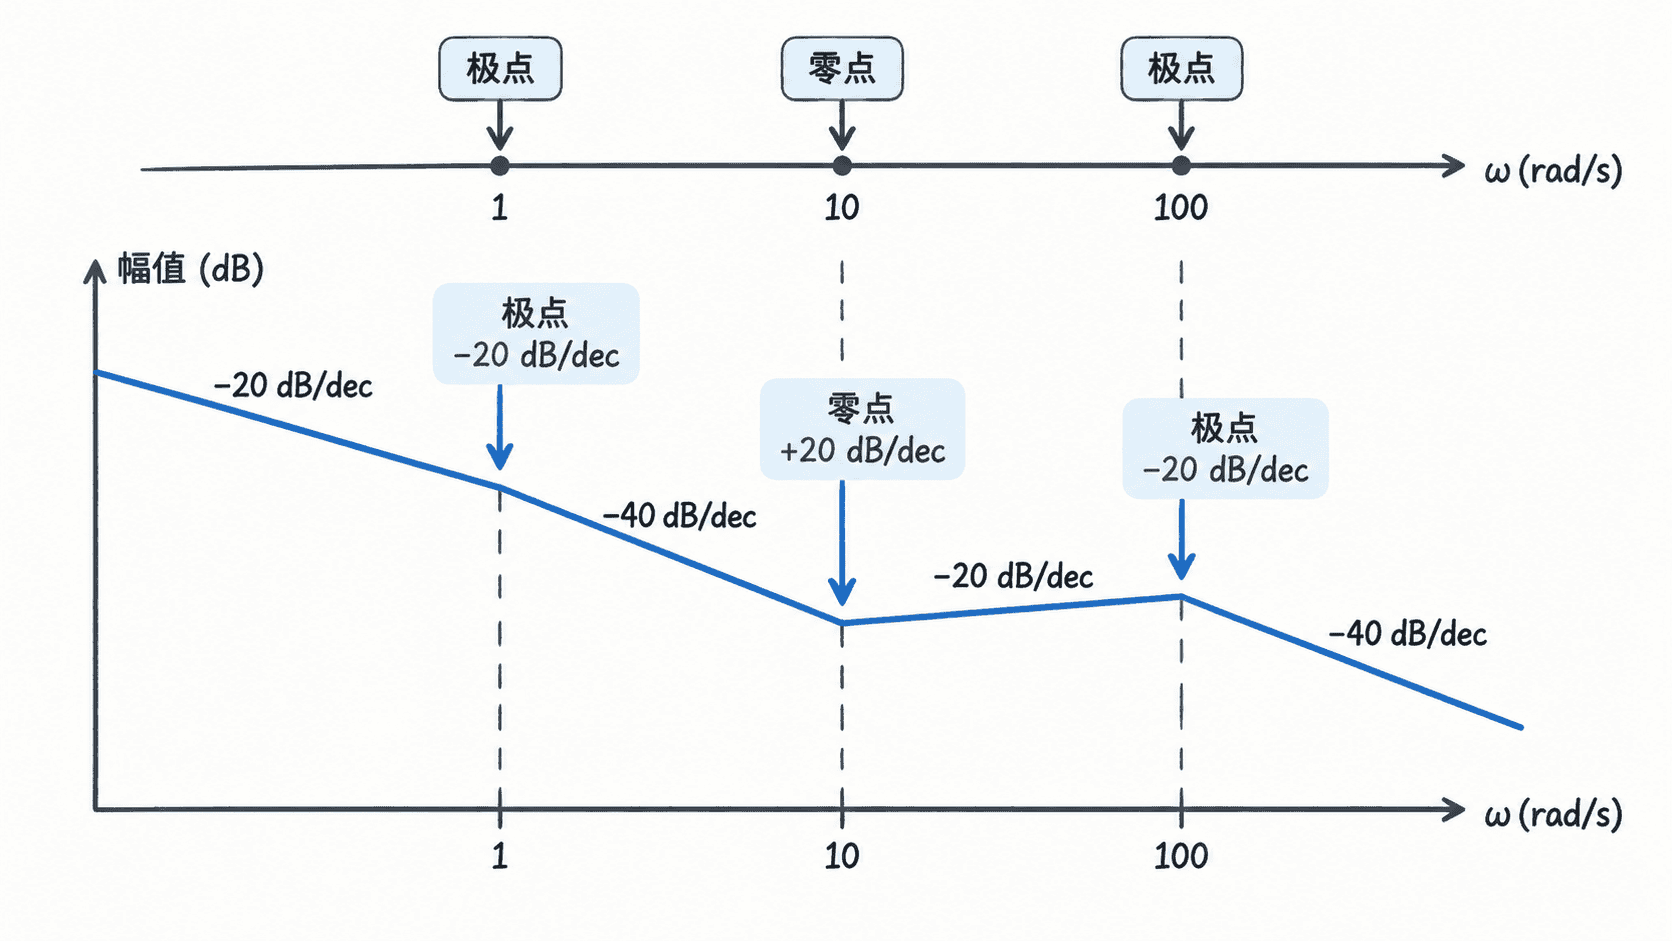
对于当前系统,原点极点使初始斜率成为 -20 dB/dec。随后按照频率升高依次修改斜率:
| 频率范围 | 新发生的变化 | 总斜率 |
|---|---|---|
| 原点极点已生效 | -20 dB/dec | |
| 1 rad/s 极点生效 | -40 dB/dec | |
| 10 rad/s 零点生效 | -20 dB/dec | |
| 100 rad/s 极点生效 | -40 dB/dec |
确定斜率还不够,还需要一个已知点来确定纵向位置。低频时三个有限频率因子都近似为 1,因此系统近似为 。所以在 rad/s 附近,忽略转折点精确误差时,渐近幅值约为 20 dB。
从这个点出发,就可以根据每个频段的斜率连续画线:1 到 10 rad/s 跨一个十倍频程,按 -40 dB/dec 下降约 40 dB;到 10 rad/s 附近,渐近值约为 -20 dB。之后斜率变回 -20 dB/dec,到 100 rad/s 附近再下降约 20 dB。
用一个频率十倍区间估算相位
幅频渐近线可以直接在转折点修改斜率,但真实相位不会突然跳变。一阶极点的精确相位为:
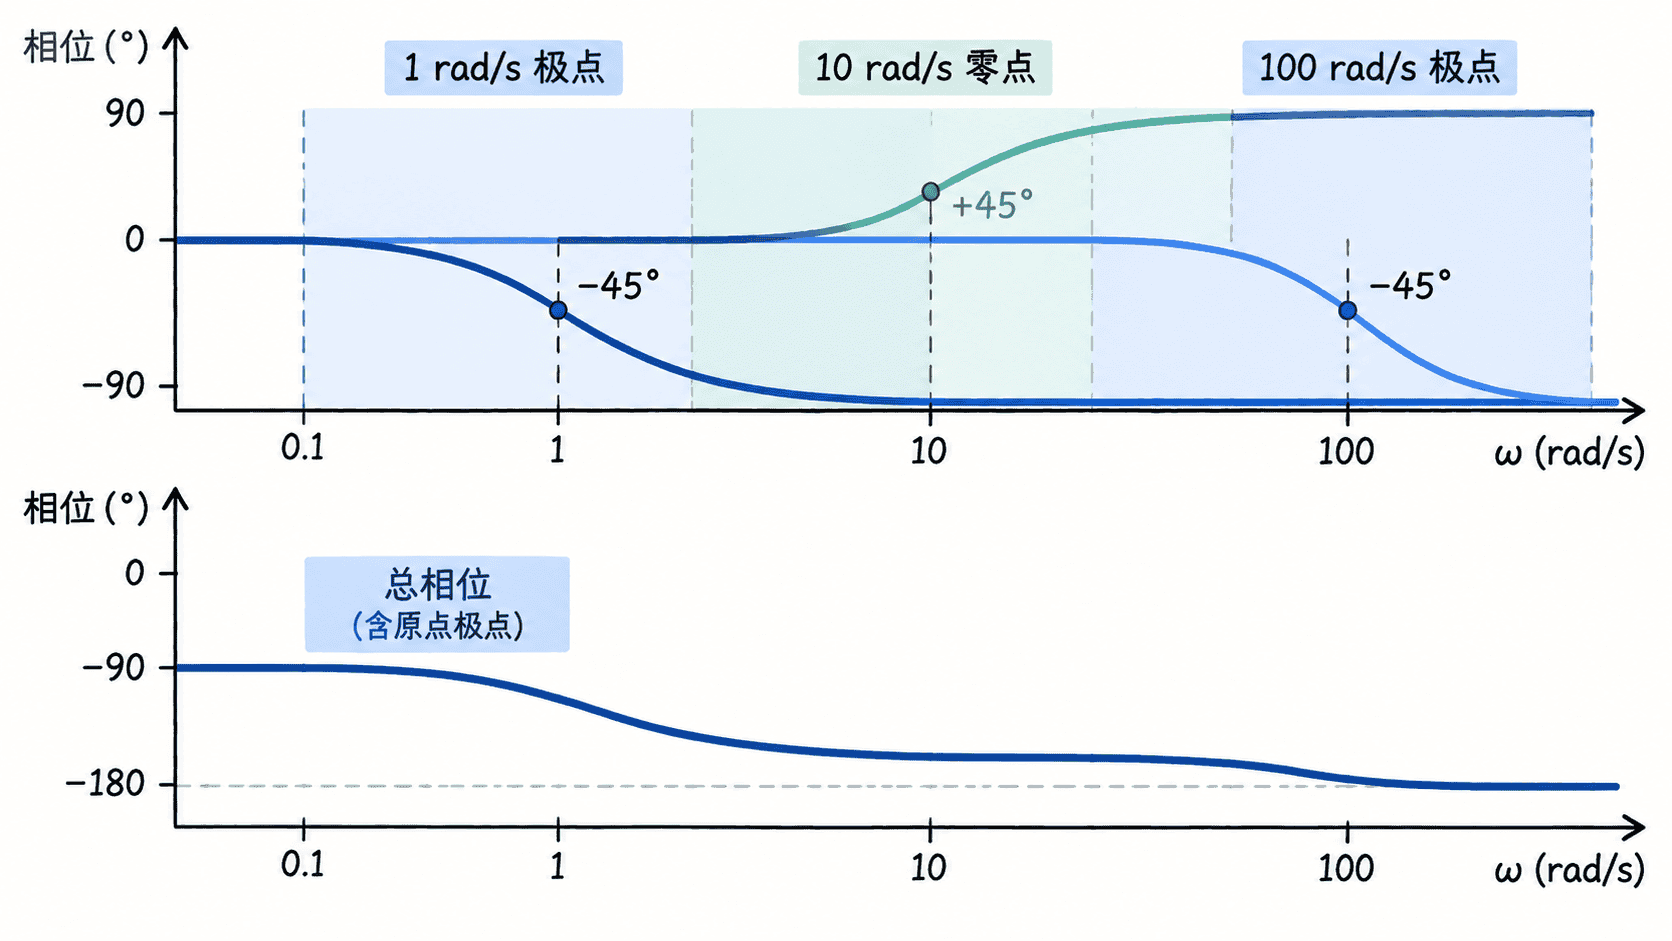
手工估算时,通常把相位变化近似分布在转折频率前后一共两个十倍频程:从 左右开始变化,到 左右基本结束,在 处约为 。
一阶零点规律相反:从 向 过渡,在自身转折频率处约为 。原点极点则始终贡献 。
因此,本例的相位可以按照以下关系叠加:原点极点先给出 ;1 rad/s 极点在大约 0.1 到 10 rad/s 范围内逐渐再减去 ;10 rad/s 零点在大约 1 到 100 rad/s 范围内逐渐增加 ;100 rad/s 极点则在大约 10 到 1000 rad/s 范围内逐渐减去 。
用终端斜率检查是否漏掉零极点
拐点图完成后,一个很有效的检查方法是比较高频总斜率与零极点个数。忽略高阶特殊环节时,每多一个有限零点,高频斜率增加 20 dB/dec;每多一个极点,高频斜率减少 20 dB/dec,原点零极点同样计入。
本例共有一个零点和三个极点,所以净极点数为 2,高频斜率应为:
这与逐段累计得到的最终斜率一致。高频相位也有相同的整体检查思路:一个零点最终贡献约 ,三个极点最终共贡献约 ,因此总相位最终趋向约 。
知道渐近图和精确曲线的差别
拐点法适合快速判断斜率、穿越频率的大致位置以及相位变化趋势,但它不是精确曲线。一阶零点或极点在自身转折频率处,精确幅值相对渐近线存在约 3 dB 的偏差;多个转折频率靠得很近时,这些误差还可能相互叠加。
因此,在手算分析阶段,可以先用拐点法快速建立全局形状;如果随后要读取增益裕度、相位裕度或精确穿越频率,则应回到真实频率响应计算。渐近图负责快速判断结构,精确 Bode 图负责最终定量读取,两者的用途并不冲突。