
自动控制 / 系统课时
用主导极点近似高阶系统
用主导极点近似高阶系统
高阶系统往往包含多个极点,但瞬态响应通常并不是由所有极点平均决定。只要找出衰减最慢、对响应贡献最大的主导极点,就能用一阶或二阶模型近似原系统,并快速估计调节时间、超调量等主要动态指标。
学习目标
- 判断哪些闭环极点更可能成为主导极点
- 用主导极点构造低阶近似模型
- 识别主导极点近似失效的典型情况
为什么少数极点能代表高阶响应
设闭环传递函数可以分解为若干极点对应的模态。对于稳定实极点 ,时域响应中会出现形如 的项。极点实部越接近虚轴,指数衰减越慢,对较长时间尺度上的瞬态过程影响越明显。
例如两个实极点分别位于 和 ,对应时间常数分别约为 s 和 s。后者很快衰减,而前者仍持续影响响应,因此 更可能成为主导极点。
复共轭极点也是同样的逻辑。若一对极点位于 ,而其余极点远在左半平面,那么振荡频率、阻尼和主要调节时间通常主要由这一对复极点决定。
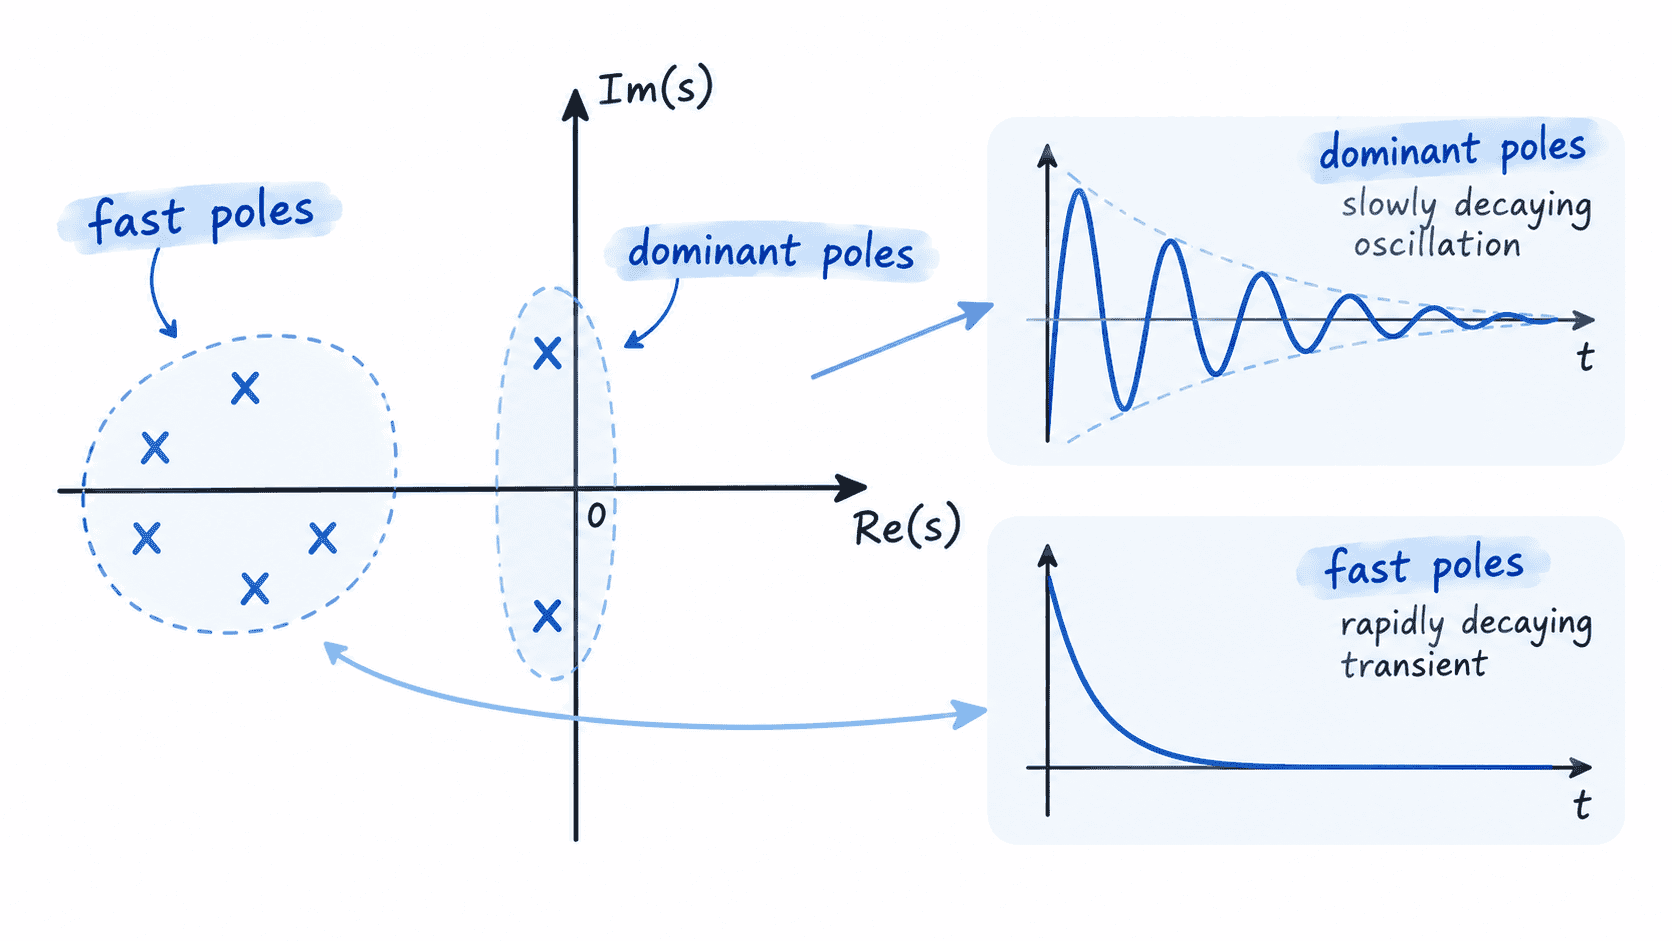
判断主导极点的实用规则
主导极点没有只看一个数值就必然成立的绝对判据,但工程上常从极点之间的时间尺度差异判断。若非主导极点的实部绝对值明显大于候选主导极点,它们对应的瞬态会更快消失。
对于稳定实极点,可以比较时间常数
若某些极点的时间常数只有主导极点的五分之一甚至更小,它们通常可以作为快速模态忽略。等价地说,快速极点的实部绝对值通常应达到主导极点的约 5 倍以上,近似才比较可靠。
还要检查零点。即使某个极点离虚轴较近,如果附近存在零点产生明显抵消,它对输出的实际贡献也可能很弱,因此不能只根据极点位置机械判断。
从高阶模型得到低阶近似
考虑一个三阶闭环系统
三个极点为 、 和 。其中 对应很快的衰减模态,相比前两个极点明显更靠左,因此可以优先忽略这一快速极点。
为了保持直流增益不变,在低频范围内可使用 ,得到
近似模型保留了两个慢极点,因此仍能描述主要的上升和衰减过程,而忽略非常短暂的快速瞬态。这里不能简单删除 而不处理增益,否则近似模型的稳态增益会改变。
用二阶主导极点估计性能
当主导极点是一对复共轭极点
就可以把高阶系统近似成标准二阶系统。由极点实部和虚部可反推出自然频率与阻尼比:
其中主导极点写成 。得到 和 后,就可以使用二阶系统的近似公式估计超调量和调节时间,例如 2% 调节时间常近似为
这说明主导极点离虚轴越远,主要瞬态通常衰减得越快。
什么时候不能放心做近似
如果多个极点到虚轴的距离相近,它们处于相似时间尺度,强行删去其中一些极点会明显改变响应。若系统存在靠近主导极点的零点,零点也会改变峰值、上升速度甚至响应方向,此时只保留极点的低阶模型可能失真。
实际使用时,应先比较极点时间尺度,再检查附近零点和近似前后的直流增益。只有被忽略模态足够快、贡献足够小,低阶模型才真正保留了高阶系统最重要的动态特征。