
自动控制 / 系统课时
从正弦响应理解频率特性
从正弦响应理解频率特性
频率响应回答的是一个直接问题:同一个线性系统面对不同频率的正弦输入,会把幅值放大或衰减多少,又会产生多大的相位滞后。本篇从稳态正弦响应出发,把这些可观察变化与传递函数 联系起来。
学习目标
- 解释正弦输入经过稳定线性系统后幅值和相位如何变化
- 从传递函数计算指定频率下的幅值与相位
- 理解频率响应为什么可以用一组不同频率的正弦试验描述
正弦输入为什么特别有用
对于稳定的线性时不变系统,如果输入为 ,暂态衰减后,稳态输出仍然是相同角频率 的正弦信号,只是幅值和相位发生变化:
因此,每选一个频率 ,只需要记录两个量:幅值比 和相位 。让频率从低到高变化,就得到系统完整的频率特性。
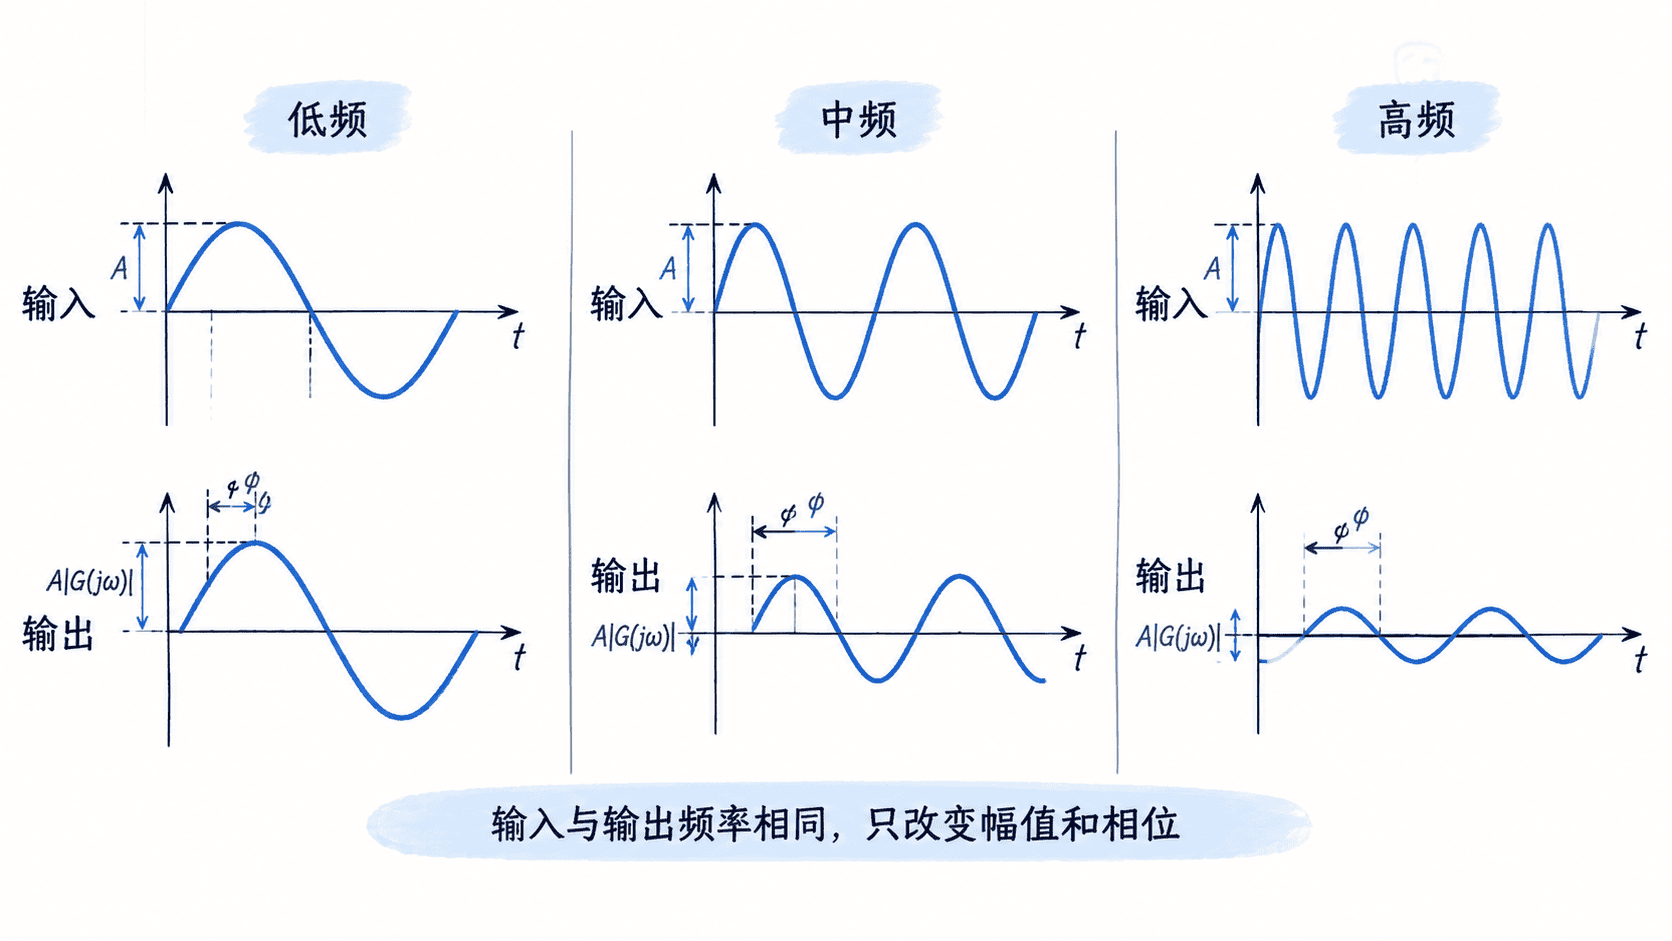
这里的关键不是系统把一个频率“变成”另一个频率,而是在稳态下保留该频率,同时改变它的增益与相位。这也是正弦信号适合分析线性系统的根本原因。
从传递函数得到频率响应
以一阶系统为例:
将 替换为 :
它的幅值和相位分别为:
低频时 很小,幅值接近 1,相位接近 ;频率升高后,幅值持续下降,相位逐渐趋近 。因此这个系统表现出典型的低通特性。
计算几个频率点
下面直接计算 、、 rad/s 时的幅值、分贝增益和相位。程序只使用 Python 标准库,可以直接运行。
import math


def frequency_response(omega: float) -> tuple[float, float, float]:
    magnitude = 1.0 / math.sqrt(1.0 + omega * omega)
    magnitude_db = 20.0 * math.log10(magnitude)
    phase_deg = -math.degrees(math.atan(omega))
    return magnitude, magnitude_db, phase_deg


for omega in (0.1, 1.0, 10.0):
    mag, db, phase = frequency_response(omega)
    print(
        f"omega={omega:>4.1f} rad/s  "
        f"|G|={mag:.4f}  gain={db:.2f} dB  phase={phase:.2f} deg"
    )
预期输出
omega= 0.1 rad/s  |G|=0.9950  gain=-0.04 dB  phase=-5.71 deg
omega= 1.0 rad/s  |G|=0.7071  gain=-3.01 dB  phase=-45.00 deg
omega=10.0 rad/s  |G|=0.0995  gain=-20.04 dB  phase=-84.29 deg
当 rad/s 时,幅值降到约 ,也就是 dB,同时相位滞后 。到 rad/s 时,输出幅值只剩输入的约十分之一,相位已接近 。
把计算结果还原成时域响应
若输入为 ,其角频率就是 rad/s。由上面的结果,系统稳态输出可以写成:
这说明频率响应并不是脱离时域的另一套理论。 直接给出稳态输出与输入的幅值比, 则给出两条正弦波之间的相位差。
从单个频率扩展到整条频率特性
只测一个频率,只能知道系统在该点的响应。不断改变 并记录幅值和相位,就能得到两条随频率变化的曲线。后续使用 Bode 图时,本质上只是把这些频率点按照对数频率轴系统地排列起来。
因此,理解频率特性的核心可以压缩为一句话:对稳定线性系统施加不同频率的正弦输入,观察同频率稳态输出的幅值比和相位差;而这两个量,正是传递函数在 上的取值所给出的信息。