
自动控制 / 系统课时
组合校正兼顾速度与精度
组合校正兼顾速度与精度
当系统既要提高响应速度,又要减小稳态误差时,单独使用超前或滞后校正往往顾此失彼。组合校正把两类环节分工使用:超前部分改善中高频动态性能,滞后部分提高低频增益,并在设计完成后重新检查稳定裕度。
学习目标
- 说明超前与滞后环节在组合校正中的不同职责
- 按频域指标确定组合校正器的基本设计顺序
- 从交越频率、相位裕度和低频增益判断设计是否满足要求
为什么要把两种校正组合起来
设单位负反馈系统的开环传递函数为 。如果只提高开环增益,低频误差通常会减小,但幅频曲线整体上移后,增益交越频率可能进入相位滞后更严重的频段,使相位裕度下降。系统虽然更准确,却可能出现较大的超调甚至失稳。
超前校正的主要作用是围绕新的交越频率提供正相位,并把交越频率向较高频率移动,因此适合改善响应速度和相对稳定性。滞后校正则在不明显改变交越频率附近曲线的前提下,提高低频相对于中高频的增益,因此适合改善稳态精度。
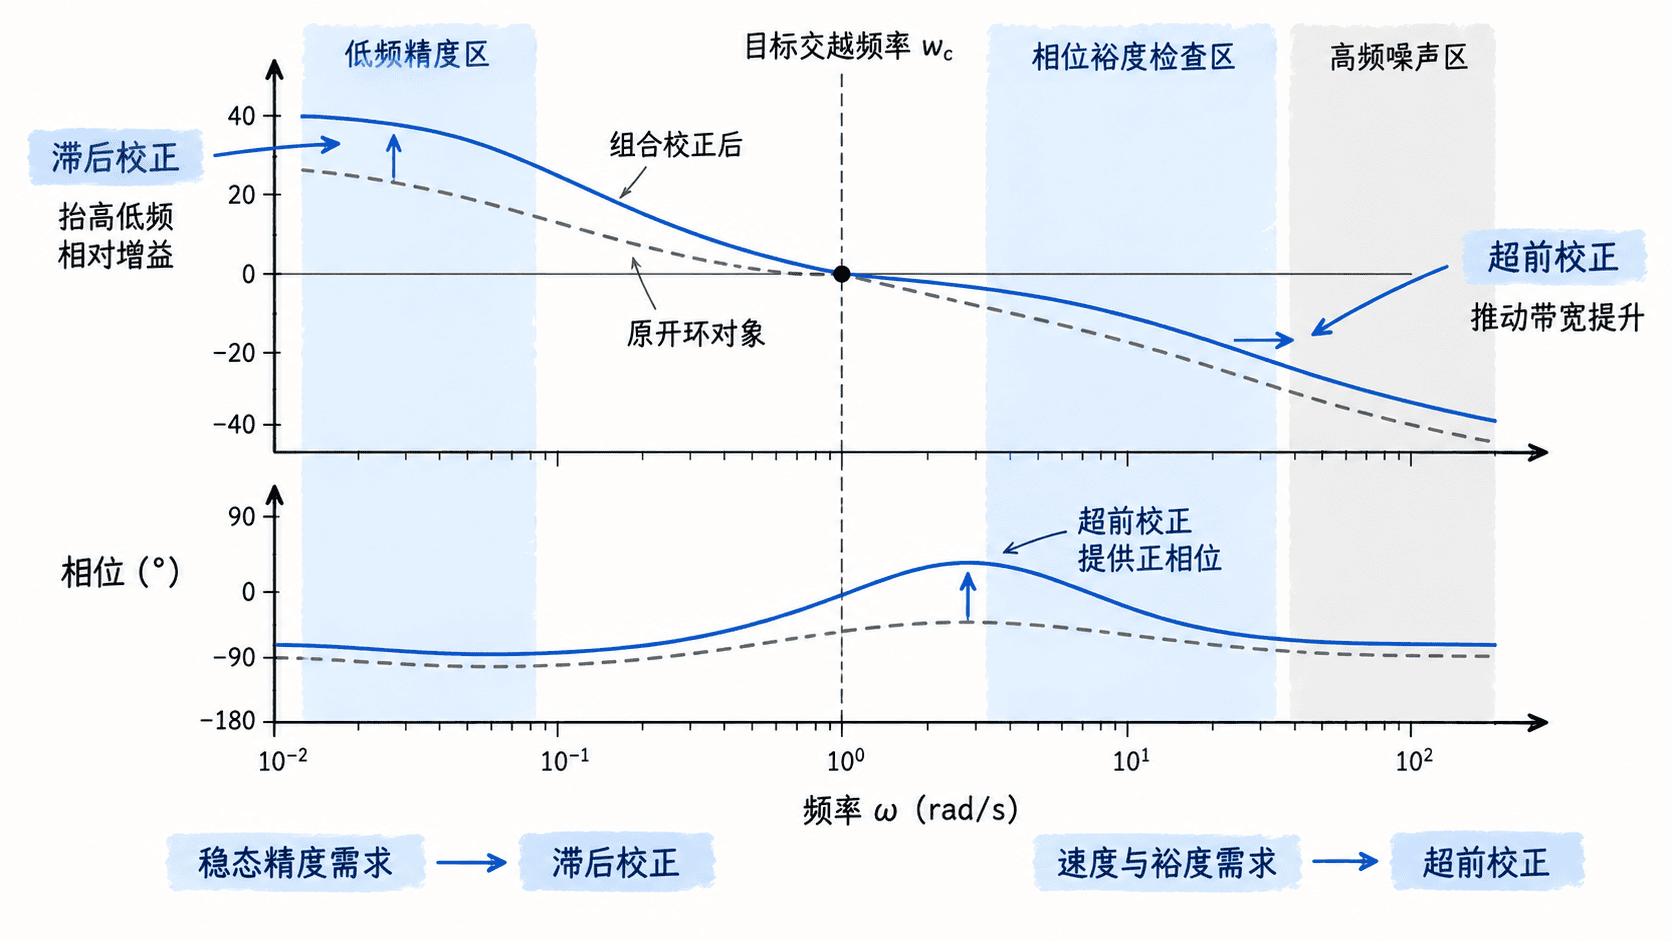
组合设计的关键不是简单串联两个模块,而是让它们在不同频段承担任务。一个典型组合校正器可以写成
其中超前环节通常取 ,滞后环节通常取 。实际设计时应根据所采用的标准形式确认零极点位置,不能只凭参数字母判断环节类型。
先用超前环节解决速度与裕度
组合校正通常先确定希望达到的交越频率,再围绕该频率设计超前部分。这是因为响应速度和相位裕度都与交越频率附近的开环特性直接相关。
设计时可以按以下顺序处理:
- 根据调节时间、带宽等动态指标估计目标交越频率 。
- 读取原系统在 附近的相位,计算距离目标相位裕度还缺多少相位。
- 为模型误差和后续滞后环节留下适当余量,据此确定超前环节的最大相位提升。
- 调整增益,使校正后的幅频曲线在目标频率附近通过 。
超前环节不宜无限增加相位。过大的带宽会放大高频测量噪声,并提高执行器对快速控制动作的要求,因此交越频率应由性能指标而不是“越高越好”的原则决定。
再用滞后环节补足稳态精度
动态指标基本满足后,再检查位置、速度或加速度误差常数是否达到要求。若低频开环增益不足,可以加入滞后环节,提高低频相对于交越频率附近的增益。
例如单位负反馈系统要求提高速度误差常数 ,而又不希望明显移动已经确定的 。可以让滞后环节的零点和极点都布置在远低于 的频段,并使它们在交越频率附近的幅值影响近似为常数。这样,低频增益得到补偿,而超前部分建立的动态性能基本保留。
因此滞后环节完成后,不能沿用加入前的裕度结论,而必须重新计算整个串联系统。
用完整开环重新验收
最终开环应写成
验收时至少检查三组指标。首先看低频增益或相应静态误差常数,确认稳态精度达到要求;其次确认新的增益交越频率与目标速度一致;最后在真实交越频率处重新计算相位裕度,并检查增益裕度是否仍有足够余量。
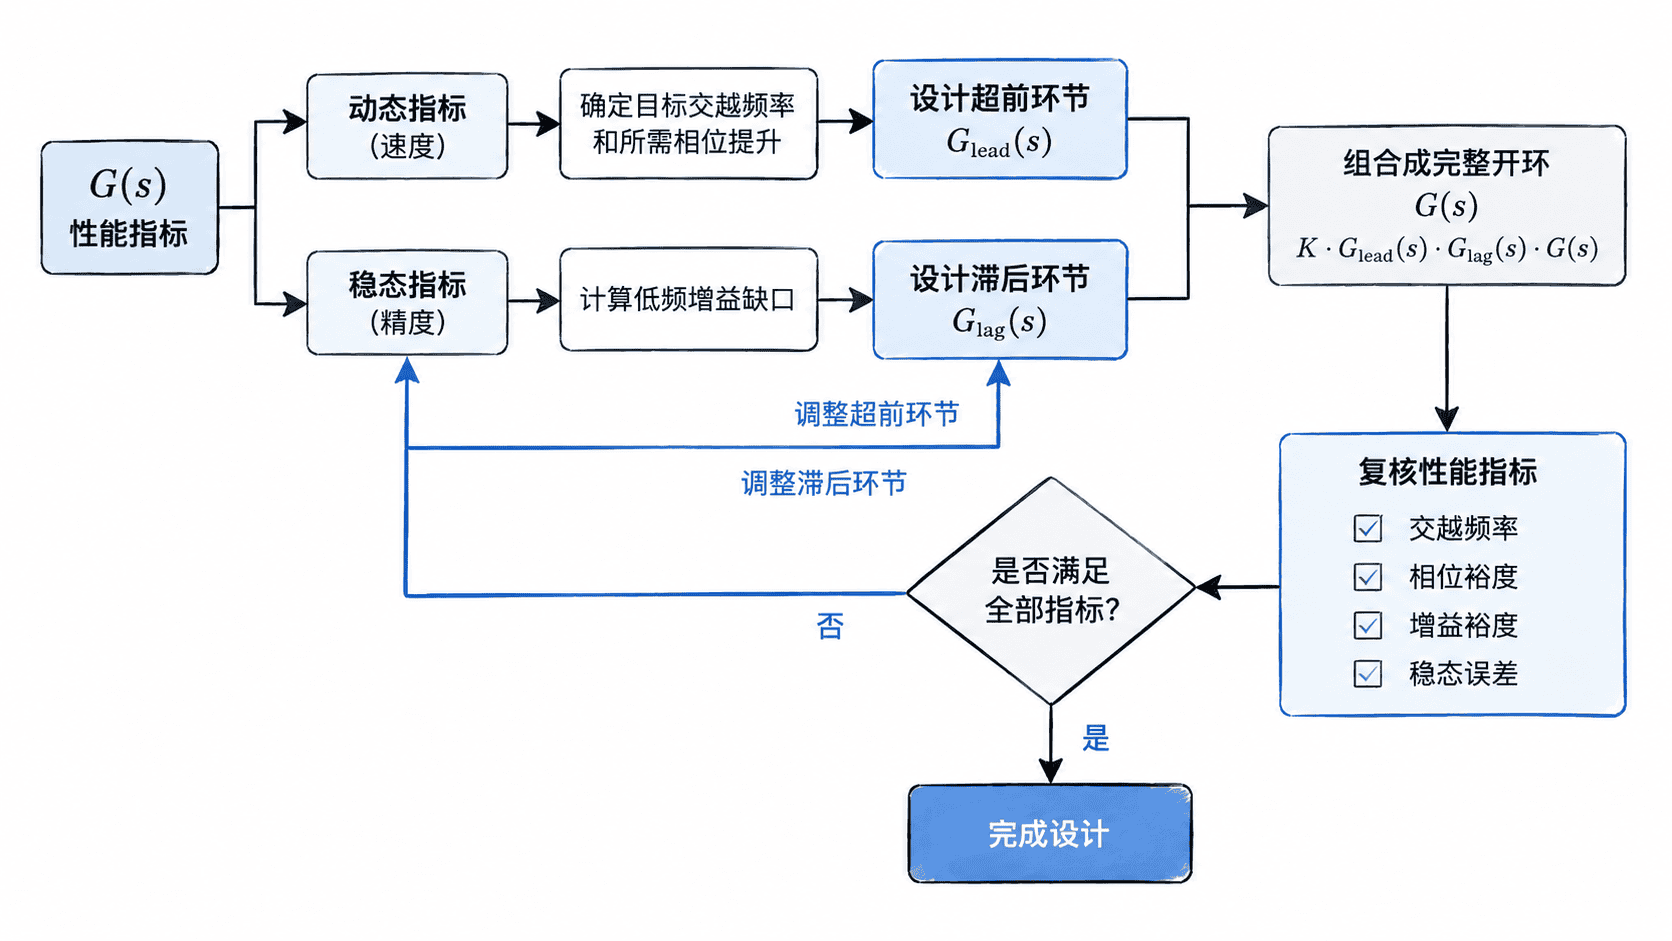
如果出现“稳态误差满足但相位裕度不足”,优先检查滞后零极点是否过于接近交越频率,以及为超前部分预留的相位补偿是否不足。如果“裕度满足但误差仍大”,则检查低频增益提升倍数是否真正作用于所需误差常数,而不是只改变了中频曲线。
组合校正的核心可以概括为频段分工:用超前环节塑造交越频率附近的动态特性,用滞后环节补偿低频精度,再以完整开环的实际裕度作最终判据。只要最后一次频域复核没有省略,速度、精度和稳定性就能在同一设计中进行可控权衡。