
自动控制 / 系统课时
用增益把极点移到目标区域
用增益把极点移到目标区域
根轨迹真正用于设计时,关键不是把曲线画出来,而是把性能要求转换成复平面上的目标区域,再从根轨迹上选择闭环极点并反求增益。本篇用一个二阶系统完成这条链路,并用计算结果验证稳定性与阶跃响应变化。
学习目标
- 把阻尼比、超调量等性能要求转换为闭环极点选择条件
- 根据特征方程求出目标极点对应的增益
- 用极点位置和阶跃指标验证增益选择是否合理
从性能要求确定目标极点
考虑单位负反馈系统,其开环传递函数为 。闭环特征方程为:
当 时,两个闭环极点为:
因此,增益增大时,极点从实轴上的分离点向 的上下两个方向移动。实部决定指数衰减速度,而虚部增大意味着振荡频率提高、阻尼比下降。
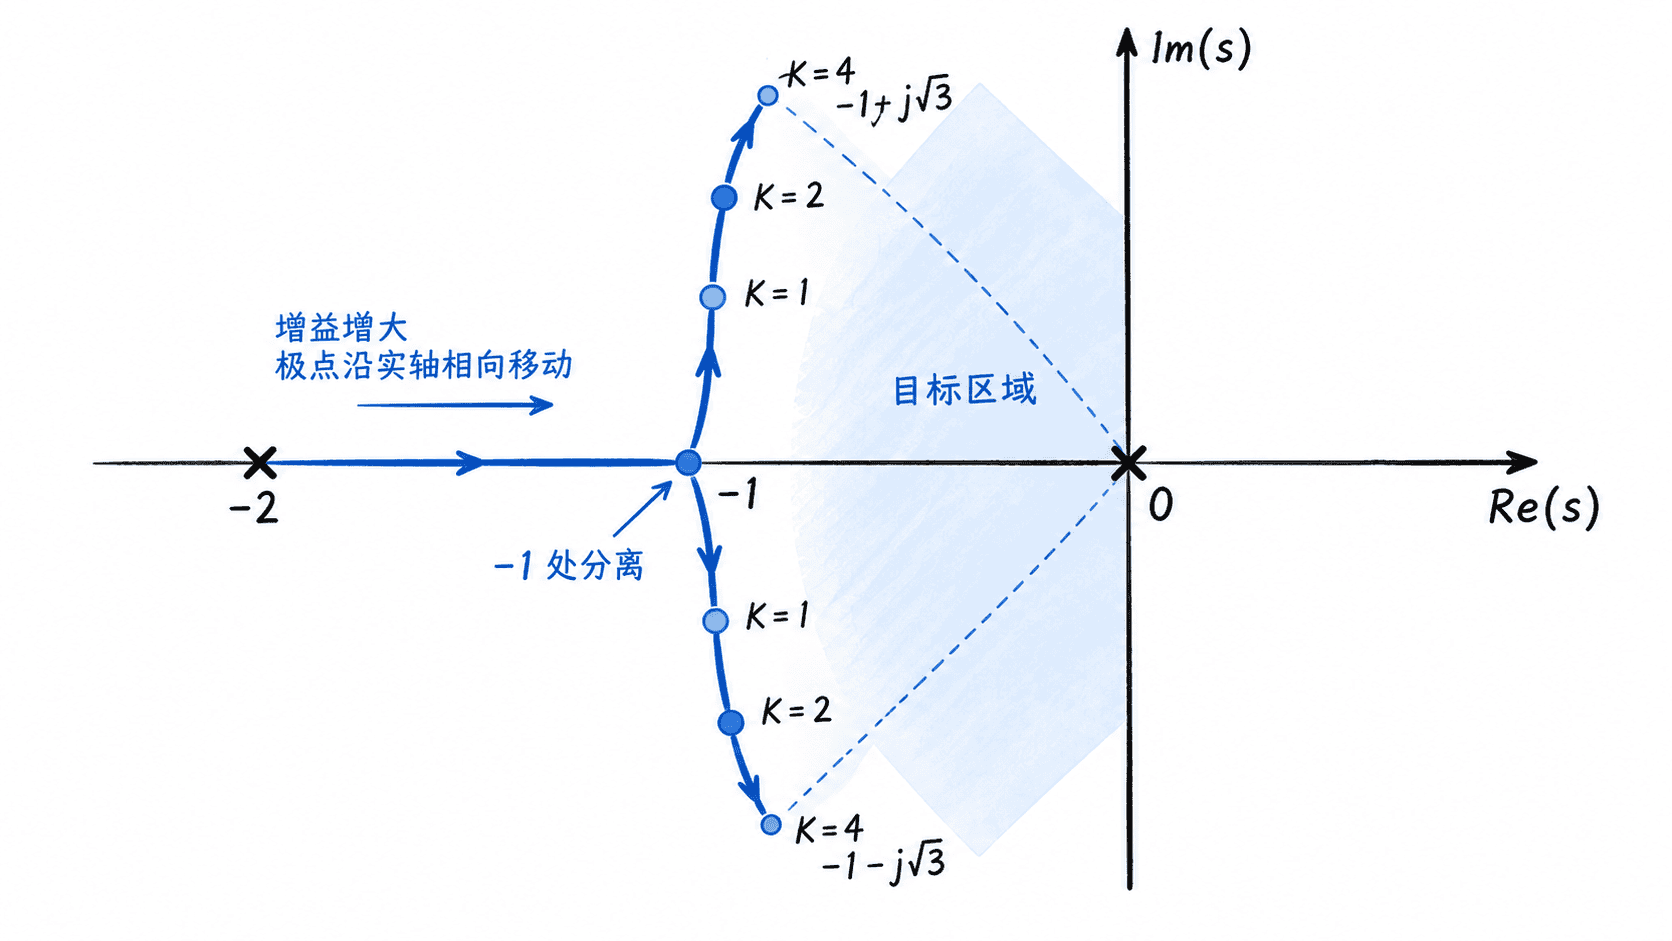
假设希望阻尼比约为 。标准二阶极点可写成 。本系统极点实部固定为 ,于是 ,得到 ,目标极点为 。
由目标极点反求增益
把目标极点代入闭环特征方程即可得到增益。对于 :
这也可以直接从极点表达式 看出:令 ,同样得到 。
计算并验证极点与阶跃指标
下面的 Python 程序不依赖第三方库,分别计算 、、 时的闭环极点,并在存在共轭复极点时估算阻尼比和百分比超调量。
python
import cmath
import math


def evaluate_gain(k: float) -> None:
    # 特征方程 s^2 + 2s + K = 0
    root_term = cmath.sqrt(1.0 - k)
    p1 = -1.0 + root_term
    p2 = -1.0 - root_term

    wn = math.sqrt(k)
    zeta = 1.0 / wn

    if 0.0 < zeta < 1.0:
        overshoot = math.exp(
            -math.pi * zeta / math.sqrt(1.0 - zeta * zeta)
        ) * 100.0
    else:
        overshoot = 0.0

    print(
        f"K={k:.1f}  poles=({p1.real:.3f}{p1.imag:+.3f}j, "
        f"{p2.real:.3f}{p2.imag:+.3f}j)  "
        f"zeta={zeta:.3f}  overshoot≈{overshoot:.1f}%"
    )


for gain in (1.0, 2.0, 4.0):
    evaluate_gain(gain)
预期输出
text
K=1.0  poles=(-1.000+0.000j, -1.000+0.000j)  zeta=1.000  overshoot≈0.0%
K=2.0  poles=(-1.000+1.000j, -1.000-1.000j)  zeta=0.707  overshoot≈4.3%
K=4.0  poles=(-1.000+1.732j, -1.000-1.732j)  zeta=0.500  overshoot≈16.3%
输出表明三个增益下极点实部都不大于 ,因此系统保持稳定;但随着 增大,共轭极点的虚部增加、阻尼比下降,阶跃响应的超调随之增加。 正好把极点移到要求的 位置。
增益能改变什么
只调增益并不意味着可以把极点移动到复平面的任意位置。根轨迹限定了闭环极点能够经过的路径,本例中无论怎样增加 ,复极点的实部都固定为 。因此,如果性能要求同时规定更快的衰减速度,例如希望极点实部小于 ,单纯改变增益无法做到。
这时问题不再是“应该选多大的 ”,而是“现有根轨迹是否经过目标区域”。若答案是否定的,就需要加入超前、滞后或其他补偿环节改变开环零极点分布,使根轨迹本身发生移动。
按自己的节奏,确认真正理解。