
自动控制 / 系统课时
判断系统可控性与可观测性
判断系统可控性与可观测性
状态空间模型写出来以后,并不意味着每个状态都能被输入改变,也不意味着每个状态都能从输出中推断。本篇用可控性矩阵和可观测性矩阵完成判定,并把矩阵秩与状态反馈、状态估计的可行性直接对应起来。
学习目标
- 构造可控性矩阵并判断系统是否完全可控
- 构造可观测性矩阵并判断系统是否完全可观测
- 从不可控或不可观测方向理解反馈与状态估计的设计限制
可控性回答输入能否操纵全部状态
考虑 阶线性定常系统
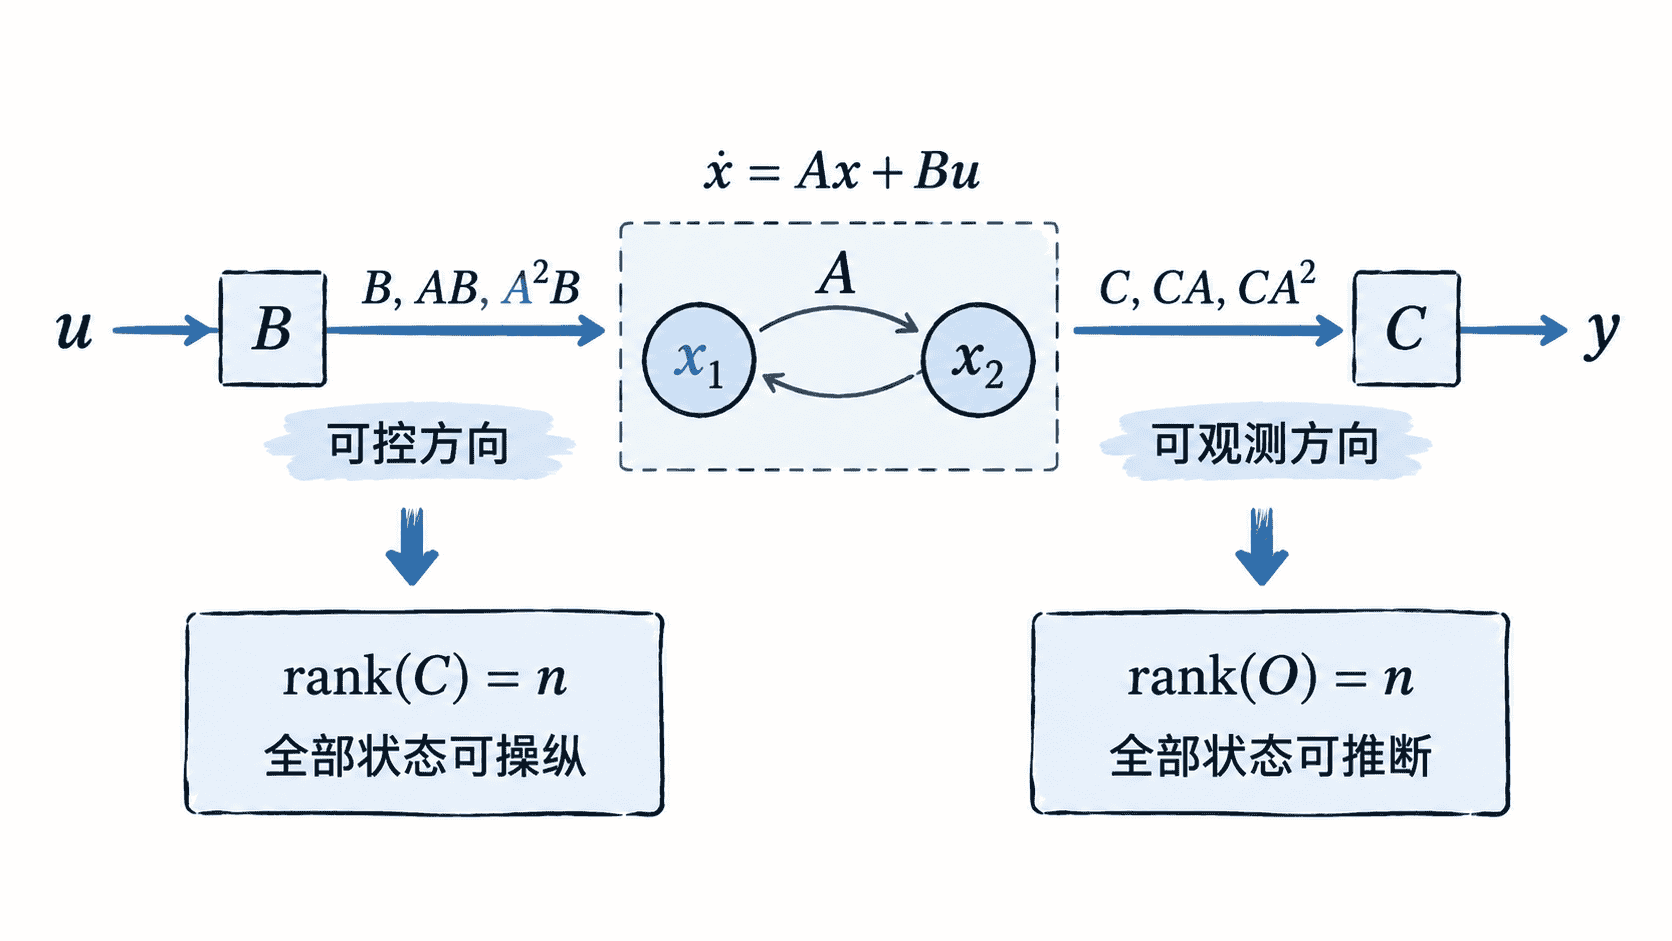
输入 直接通过 作用于状态,而系统内部动力学 会继续传播这种影响。把输入经过零次、一次直到 次内部传播后的方向排成矩阵,得到可控性矩阵
若
则系统完全可控。这意味着在理想连续模型中,可以通过适当输入把状态从任意初始点驱动到任意目标点。
例如
有
因为 ,所以 满秩,两个状态都能受到输入影响。
可观测性回答输出能否暴露全部状态
对于
一次输出只包含 。随着状态按 演化,后续输出还会携带 、 等信息,因此定义可观测性矩阵
若
则系统完全可观测,即可以根据一段时间内已知的输入和输出唯一恢复初始状态。
仍取
则
其秩为 2,因此即使传感器直接测到的只有第一个状态,第二个状态仍会通过系统动态影响后续输出,从而能够被推断出来。
用一个反例理解秩不足
设
此时第二个状态既没有输入通道,也不会进入输出。可控性矩阵为
可观测性矩阵为
两者的秩都只有 1。于是第二个状态既无法通过 操纵,也无法从 中辨认。这里的秩不足不是计算技巧上的问题,而是在指出模型内部存在一个与控制通道或测量通道脱离的状态方向。
判定结果如何影响控制设计
状态反馈通常写成 。如果系统完全可控,就可以在标准条件下通过选择 配置闭环极点;若存在不可控模态,反馈无法任意移动这些模态对应的极点。
状态观测器则根据输入和输出重构状态。完全可观测意味着可以设计观测器,使估计误差按期望速度衰减;若某个模态不可观测,输出中缺少识别该模态所需的信息,就不能依靠调整观测器增益把它凭空恢复出来。
因此,在进入极点配置、状态反馈或观测器设计之前,应先计算 与 的秩。它们不是附加的数学检查,而是在确认执行器是否真正控制了需要控制的状态、传感器是否真正看见了需要估计的状态。