
自动控制 / 系统课时
用超前校正提高相位裕度
用超前校正提高相位裕度
当系统相位裕度不足、响应偏慢时,可以在目标交越频率附近加入超前网络,让开环系统获得额外正相位,同时把增益交越频率推向更高频段。本节从目标指标出发,完成超前校正参数设计,并说明如何验证相位裕度与响应速度是否真正改善。
学习目标
- 根据目标相位裕度估算所需的附加相位
- 由最大超前角和目标交越频率确定超前网络参数
- 从 Bode 图判断校正后的交越频率、相位裕度与动态性能变化
超前校正解决什么问题
设未校正开环传递函数为 。如果其增益交越频率处相位已经十分接近 ,相位裕度就会偏小,闭环容易出现较大超调和振荡。仅降低开环增益虽然可能增加相位裕度,却往往会降低带宽、拖慢响应。
超前校正的思路是在需要的频段增加正相位,使系统能够在更高的交越频率下仍保留足够的相位裕度。常用形式为
其零点位于 ,极点位于 。因为 ,所以 ,零点先作用、极点后作用,在两者之间形成正相位提升。
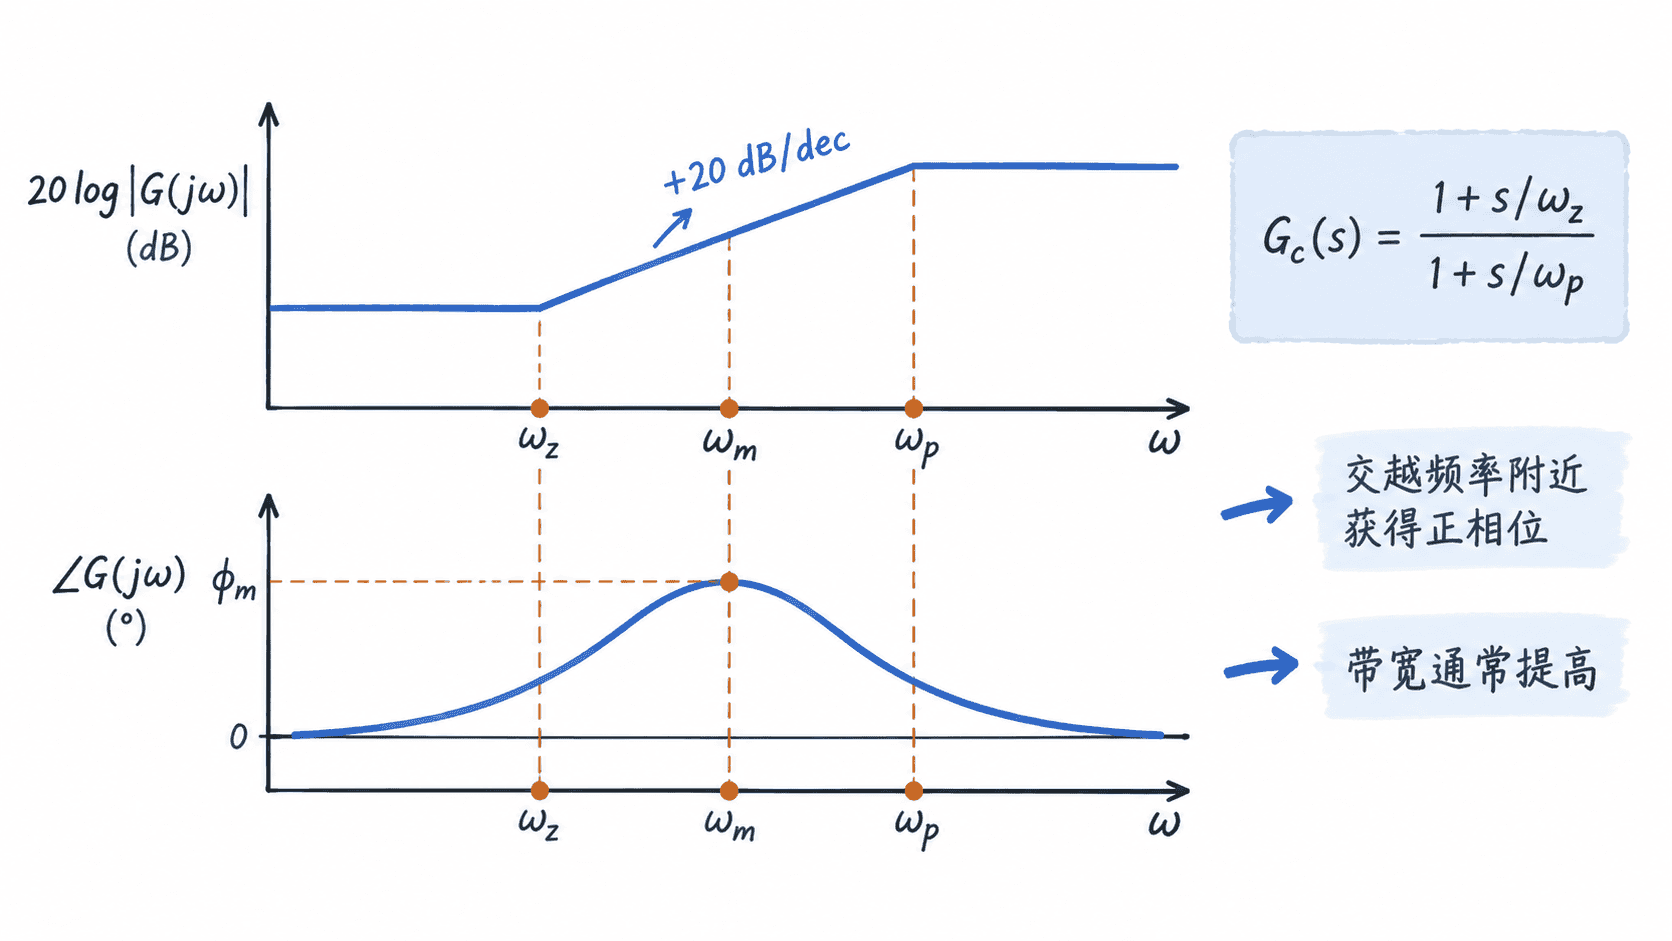
从相位裕度反推超前量
先选择希望达到的相位裕度 ,再读取原系统在预期新交越频率附近的相位。实际设计通常额外预留约 到 ,用于补偿交越频率移动带来的相位下降。所需最大超前角可估算为
其中 是未校正系统在设计频段表现出的相位裕度, 是安全余量。
超前网络参数 与最大超前角满足
因此
例如需要约 的最大超前量,则 约为 。 越小,可提供的最大相位超前越大,但同时对中高频增益的抬升也越明显。
确定目标交越频率与时间常数
最大相位超前发生在零点与极点几何中心处:
工程设计中通常令 接近目标增益交越频率 ,于是
在 处,超前环节的幅值为 。因此应选择这样一个频率:原开环系统在该频率的幅值约为 ,也就是其分贝值约为
找到满足这一条件的频率后,可把它作为候选的新交越频率,再由上式计算 。最后通过 调整整体增益,使校正后开环曲线确实在目标频率附近穿过 。
检查校正后的性能
设计完成后不能只检查相位峰值,而应重新观察整个开环频率响应。首先确认新的 交越频率是否位于预期区域,再读取该频率处的相位裕度,并检查高频增益是否被过度放大。
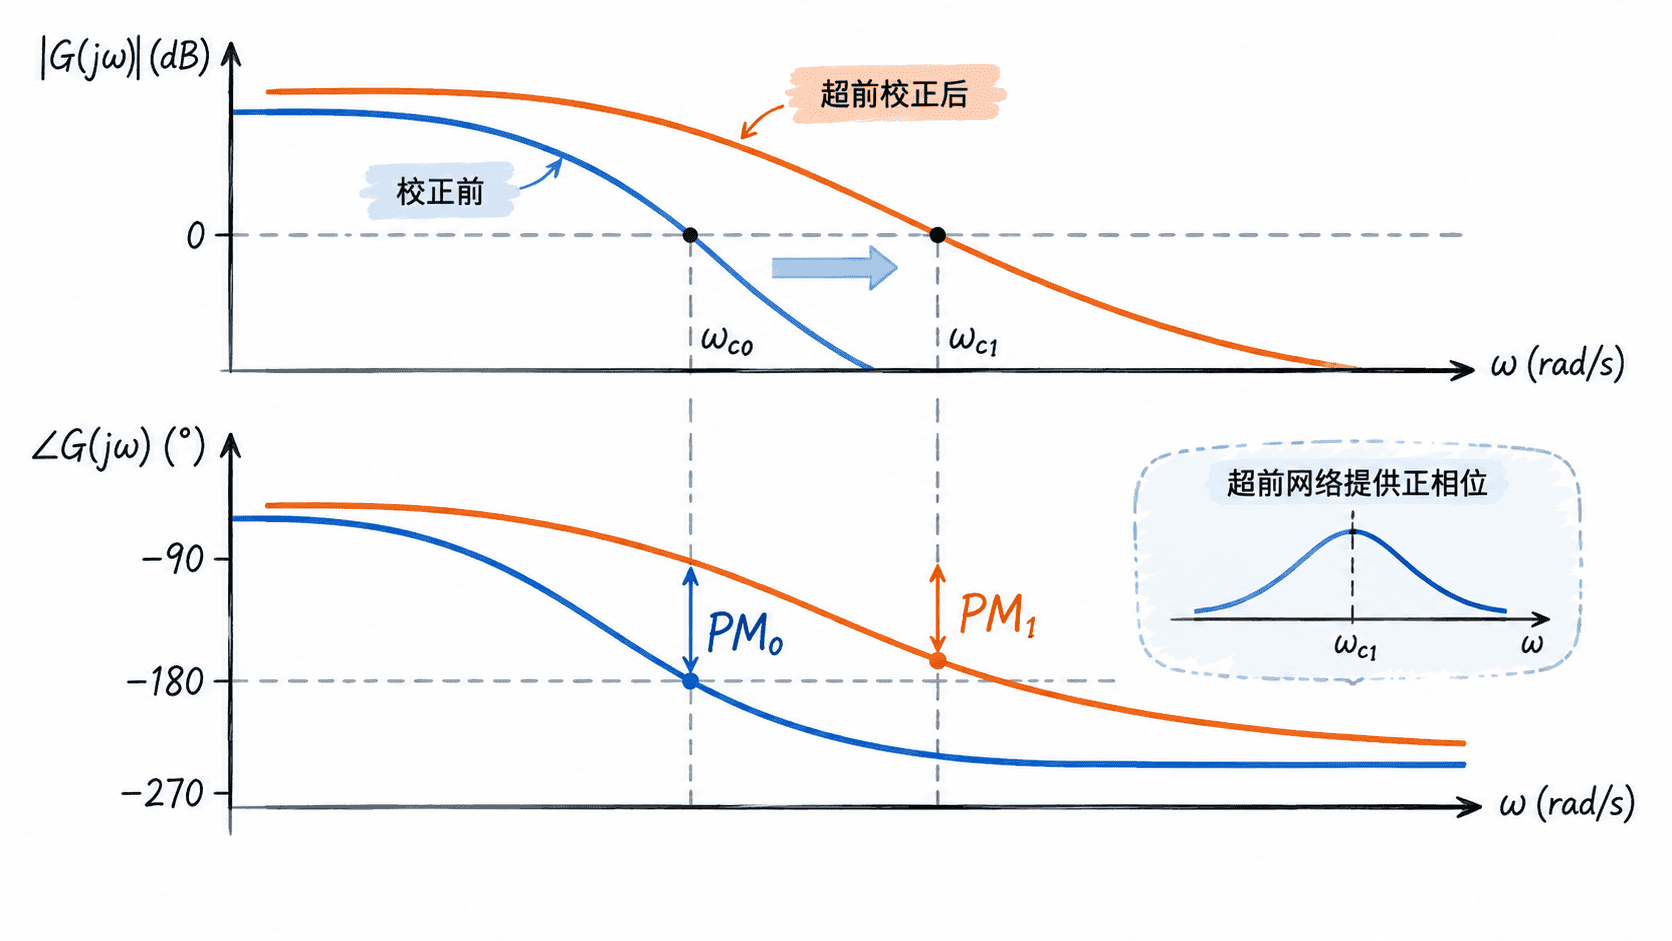
如果新交越频率明显提高而相位裕度达到目标,闭环上升时间通常会缩短,相对稳定性也会改善。但超前校正会增加中高频增益,对测量噪声更加敏感,因此不能为了追求速度无限提高交越频率。设计的关键不是得到最大的超前角,而是在稳定裕度、响应速度和噪声放大之间取得平衡。