
自动控制 / 系统课时
为电路系统建立动态方程
为电路系统建立动态方程
电路控制模型来自两个来源:元件的电压电流关系,以及基尔霍夫电压、基尔霍夫电流定律。本节从 RC、RL 的一阶动态入手,再建立串联 RLC 的二阶方程,并说明如何根据选定输入和输出得到可供控制分析使用的模型。
学习目标
- 能用电阻、电容和电感的元件关系建立动态方程
- 能根据 KCL 或 KVL 为 RC、RL、RLC 网络选择建模路径
- 能从电路方程判断系统阶次并识别合适的状态变量
先掌握三个元件关系
在线性集中参数模型中,电阻、电容和电感分别满足
电阻关系中没有导数,因此本身不储存动态状态;电容的电压和电感的电流不能在理想条件下瞬间跳变,它们对应系统中的储能状态。判断电路阶次时,真正需要关注的是独立储能元件,而不是元件总数。
用 KCL 建立 RC 一阶模型
考虑电阻 串接输入电压 ,节点处接电容 到地,并把电容电压 作为输出。流过电阻的电流最终进入电容,因此
整理得到
这是一个一阶微分方程。如果定义状态 ,则
RC 电路只有一个独立电容储能状态,所以在没有特殊约束时表现为一阶系统。
用 KVL 看懂 RL 与 RLC
对串联 RL 网络应用 KVL,有
整理为
其动态变量自然选择电感电流 。RC 与 RL 的结构虽然不同,但数学形式都是“一阶导数项加比例项等于输入”,这正是许多一阶控制对象的来源。
串联 RLC 网络则同时含有电感和电容两个独立储能元件,通常形成二阶系统。
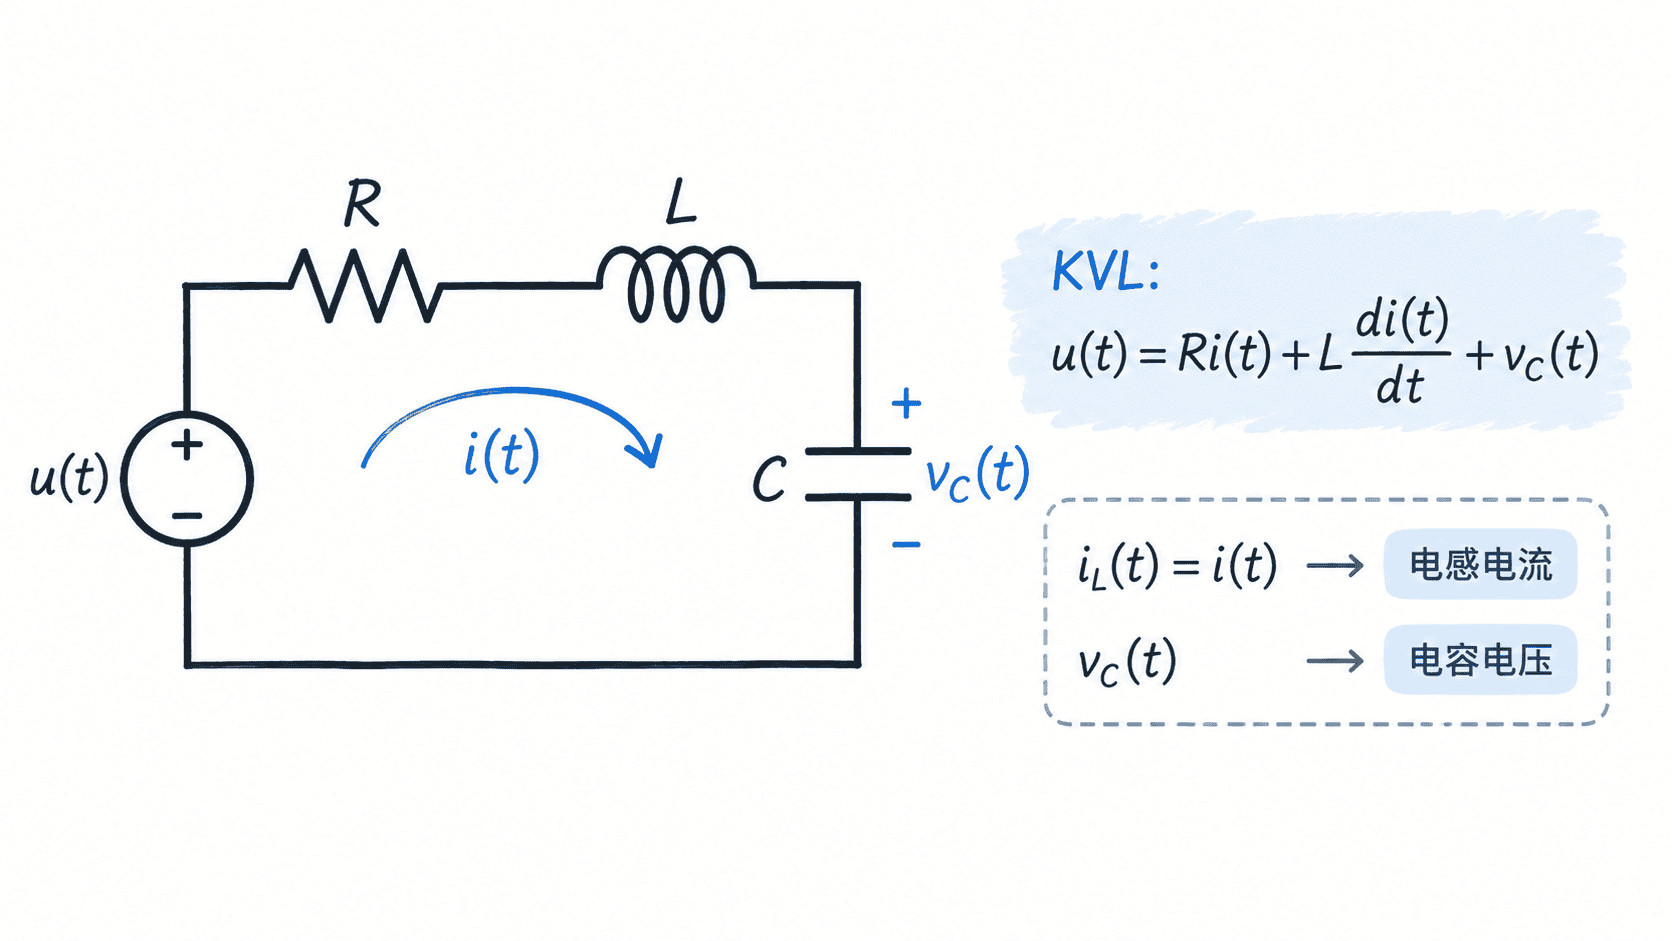
若输入为电源电压 ,输出为电容电压 ,串联电流满足
根据 KVL,
代入电容关系,可得
这与机械系统的二阶方程具有相同的数学结构:电感对应惯性作用,电阻对应耗散作用,电容对应储能恢复作用。控制分析关心的是这种动态结构,而不是能量究竟以机械形式还是电磁形式存在。
把二阶电路写成状态方程
对于串联 RLC,选择电容电压与电感电流作为状态最符合物理意义:
因为串联支路电流相同,电容关系给出
再由 KVL 得到
因此
如果输出就是电容电压,则 。这组一阶方程与原来的二阶微分方程描述的是同一个物理系统,只是表示方式不同。
用极端情况检查模型
对 RLC 方程
可以做几个快速检查: 或 的存在带来了二阶导数;增大 会增强耗散而不是改变储能元件数量;所有项都应具有电压量纲。如果推导后出现不同量纲相加,通常意味着漏乘了 、 或 。
把电路变成控制模型时,最可靠的顺序是先确定输入和输出,再标定电流、电压方向,写出元件定律,随后用 KCL 或 KVL 消去中间变量。最终保留下来的微分方程或状态方程,才是后续求传递函数、极点和动态响应时真正使用的对象。