
自动控制 / 系统课时
从对象模型选择控制器结构
从对象模型选择控制器结构
控制器结构不是先选 PID 再调参数,而是先看对象本身有没有积分、主要动态有多快,再把稳态误差、超调和抗扰要求映射到控制作用。本篇用典型电机速度模型说明怎样在比例、PI、PID 与校正方案之间做出有依据的选择。
学习目标
- 从对象模型识别静态增益、积分环节和主要时间常数
- 根据稳态误差、动态速度和噪声条件选择 P、PI、PID 或校正结构
- 能解释为什么某种结构适合当前对象,而不是只凭经验套用 PID
先从对象模型读出约束
假设电机速度环经过适当简化后可写成一阶对象:
这里的 决定稳态输入与速度之间的比例, 决定对象自身响应速度。这个模型没有积分环节,因此仅采用比例控制时,闭环虽然能够稳定跟踪阶跃速度指令,但一般仍存在非零稳态误差。
若比例控制器为 ,单位负反馈下对单位阶跃的稳态误差为:
提高 可以缩小误差,却不能从结构上保证误差为零,而且过高增益还会放大噪声、执行器饱和和未建模高频动态的影响。因此,是否需要积分作用通常是速度控制结构选择中的第一道判断。
把性能要求映射到控制作用
比例、积分和微分分别解决不同问题。比例作用直接根据当前误差产生控制量,是形成闭环刚度和基本响应速度的核心;积分作用累积长期误差,适合消除阶跃指令和恒定负载扰动造成的稳态偏差;微分或超前作用利用变化趋势增加相位裕度,可改善某些对象的瞬态性能,但也更容易受到测量噪声影响。
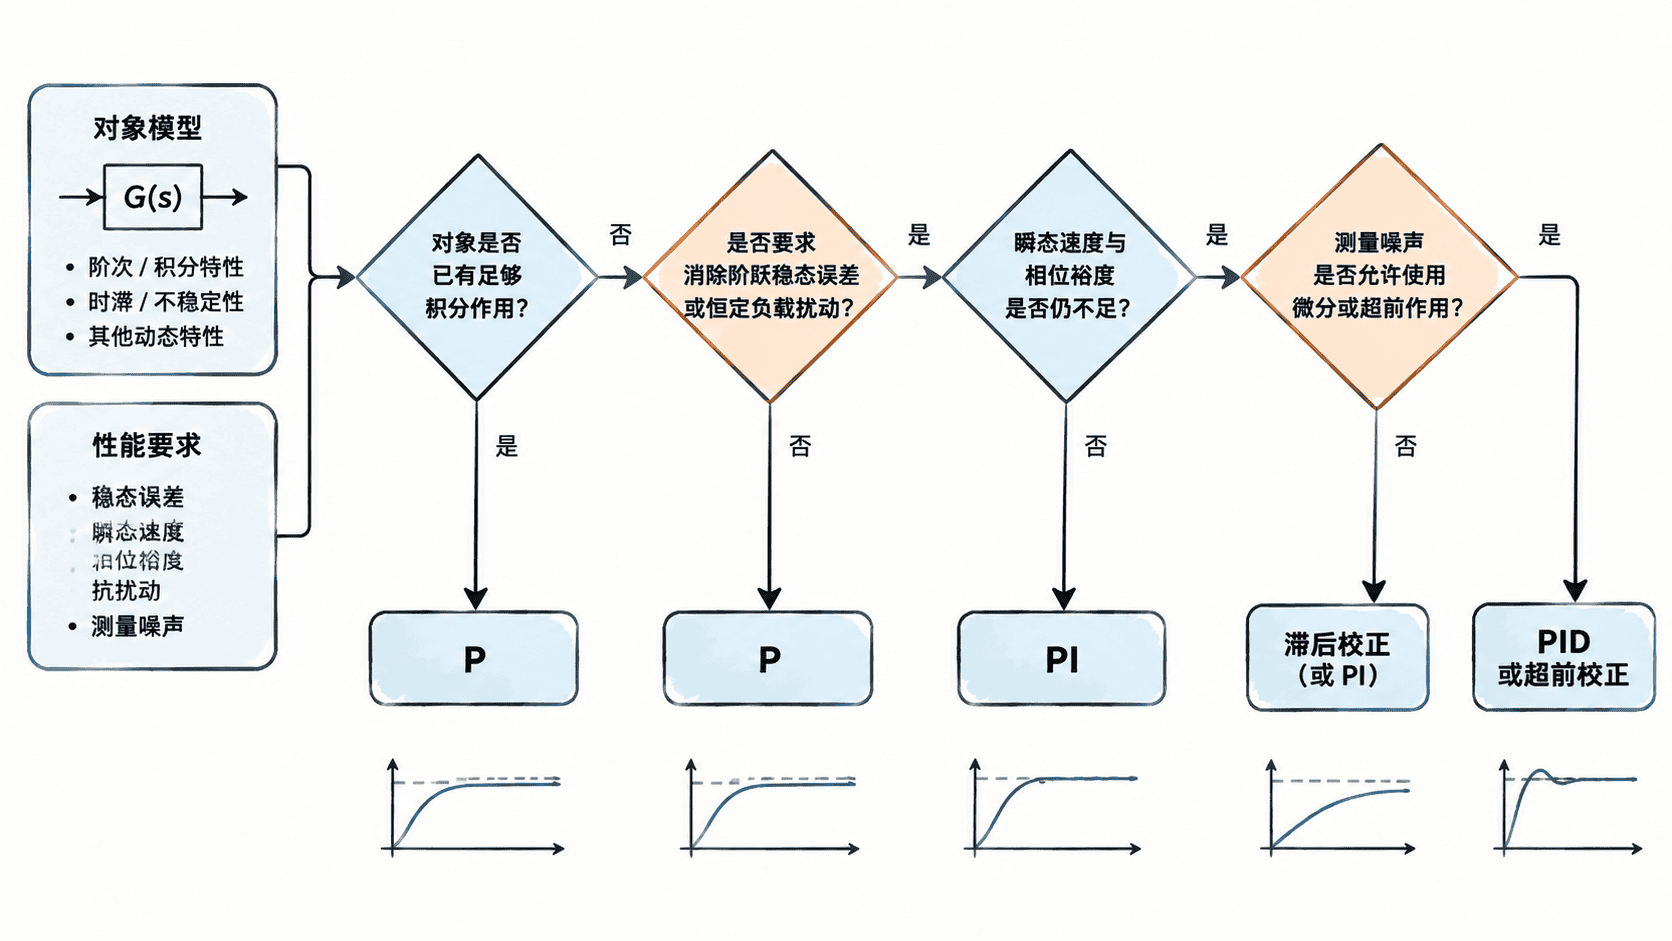
常见选择可以概括为:
| 结构 | 更适合解决的问题 | 主要代价 |
|---|---|---|
| P | 对象简单、允许有限稳态误差,只需提高响应速度 | 增益过高会降低鲁棒性,不能保证零稳态误差 |
| PI | 需要消除阶跃跟踪误差或恒定负载扰动 | 积分可能增加超调并引起饱和后的积分累积 |
| PID | 既需要积分消除偏差,又需要额外改善瞬态 | 微分对噪声敏感,通常需要滤波 |
| 超前/滞后校正 | 需要有针对性地调整频域增益和相位 | 设计依赖频率响应,对模型认识要求更高 |
用电机速度环做一次结构判断
设电机速度对象近似为 ,设计目标包括三点:恒定速度指令下最终误差接近零;负载转矩发生恒定变化后速度能够恢复;编码器速度测量带有一定高频噪声。
只用 P 控制时,前两项都会留下结构性问题:有限的直流环路增益意味着阶跃跟踪和恒定扰动通常仍有残余偏差。加入积分后,若闭环保持稳定,PI 可以把低频环路增益提高到足以消除这类稳态偏差,因此比单纯提高比例增益更合适。
此时没有必要因为“PID 更完整”就立即加入微分。若 PI 已能满足超调、调节时间和稳定裕度要求,额外微分只会增加噪声处理和参数整定负担。只有在对象存在明显相位滞后、PI 的动态性能仍不足,并且测量噪声可以通过滤波控制时,才值得考虑带滤波微分的 PID 或超前校正。
结构选择先于参数整定
控制器结构确定的是闭环能否从机制上满足目标,参数整定只是决定这种机制发挥到什么程度。对于典型速度对象,要求零稳态误差和恒定负载抗扰时,PI 往往是合理起点;若对象本身已有积分作用,或允许有限偏差,P 可能已经足够;若动态裕度成为主要矛盾,再引入微分或超前校正更有针对性。
因此,选择控制器时应依次回答:对象自身包含什么动态、哪些误差必须在稳态消失、动态指标还缺什么,以及传感器噪声和执行器约束允许增加哪些控制作用。这样得到的结构才有明确的模型依据。