
自动控制 / 系统课时
按响应指标整定PID参数
按响应指标整定PID参数
PID 整定的目标不是把三个参数调得“更大”或“更灵敏”,而是把超调量、调节时间和稳态误差落实为可验证的闭环指标。本节用一阶对象演示从指标判断、参数调整到仿真验收的完整路径。
学习目标
- 根据超调量、调节时间和稳态误差判断 PID 参数的调整方向
- 理解比例、积分、微分对闭环响应的主要影响与相互制约
- 用阶跃响应计算指标并验证一组 PID 参数是否达到要求
从性能指标反推调整方向
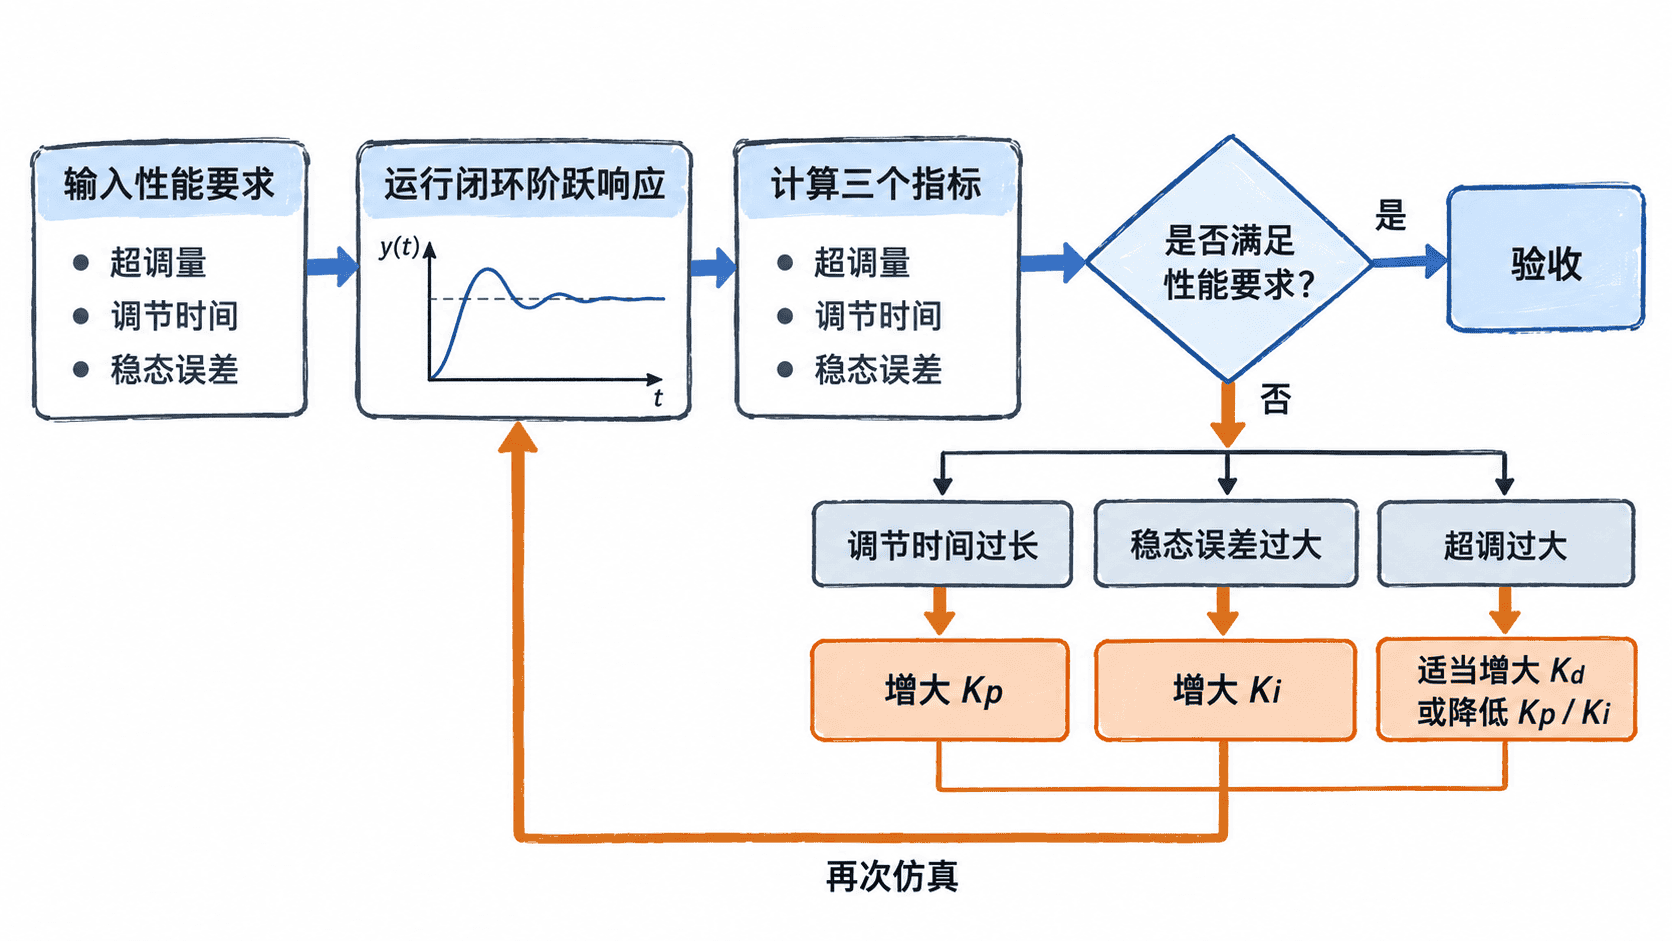
设闭环阶跃响应需要满足:超调量不超过 5%,调节时间尽量缩短,并把稳态误差压到接近 0。三个参数分别提供不同作用,但不能孤立调整。
比例增益 Kp 增大通常会加快响应并减小误差,但过大时可能带来明显超调甚至振荡。积分增益 Ki 通过持续累积误差消除静差,但积分过强会增加超调并延长振荡过程。微分增益 Kd 根据误差变化趋势提前产生抑制作用,常用于增加阻尼、压低超调,但它对噪声敏感。
因此一个实用顺序是:先用 Kp 获得足够响应速度,再增加 Ki 消除静差,最后用适量 Kd 抑制因前两者增强而出现的超调。每次调整后都必须重新测量指标,而不是只观察曲线“看起来是否平滑”。
用阶跃响应量化调整结果
下面使用离散积分模拟对象 。程序分别测试一组初始参数和一组调整后的参数,并计算超调量、2% 调节时间与仿真结束时的稳态误差。
def simulate_pid(kp, ki, kd, dt=0.01, total=8.0):
    y = 0.0
    integral = 0.0
    previous_error = 1.0
    samples = []

    # 单位阶跃输入,采用欧拉法积分一阶对象 dy/dt = -y + u
    for _ in range(int(total / dt)):
        error = 1.0 - y
        integral += error * dt
        derivative = (error - previous_error) / dt
        u = kp * error + ki * integral + kd * derivative
        y += dt * (-y + u)
        samples.append(y)
        previous_error = error

    peak = max(samples)
    overshoot = max(0.0, (peak - 1.0) * 100.0)

    # 找到此后全部样本都处于 ±2% 带宽内的最早时刻
    settling = total
    for i in range(len(samples)):
        if all(abs(value - 1.0) <= 0.02 for value in samples[i:]):
            settling = (i + 1) * dt
            break

    steady_error = abs(1.0 - samples[-1])
    return overshoot, settling, steady_error


cases = {
    "baseline": (1.2, 0.8, 0.05),
    "tuned": (1.5, 1.4, 0.2),
}

for name, gains in cases.items():
    overshoot, settling, steady_error = simulate_pid(*gains)
    print(
        f"{name}: overshoot={overshoot:.2f}%, "
        f"settling={settling:.2f}s, steady_error={steady_error:.4f}"
    )
预期输出
baseline: overshoot=0.00%, settling=6.51s, steady_error=0.0100
tuned: overshoot=0.36%, settling=2.52s, steady_error=0.0003
这里的调整后参数同时缩短了调节时间,并把有限仿真区间内的误差进一步压低,而超调仍明显低于 5%。实际对象不同,合适参数不会与示例相同,但评价方法可以直接复用。
避免只按单个指标调参
如果只追求更短调节时间,不断提高 Kp 和 Ki,可能用更大的超调甚至振荡换取速度;如果只追求零静差,把 Ki 调得很强,也可能导致明显的积分累积。PID 整定本质上是在多个性能指标之间寻找满足约束的组合。
验证时还要确保仿真时间足够长。若系统尚未真正进入稳态,就用最后一个样本估计稳态误差,结论可能失真;调节时间也应根据连续保持在允许误差带内来判断,而不是第一次进入误差带就认定已经稳定。
建立可重复的整定循环
工程中可以把整定过程固定为“定义指标—运行阶跃—计算指标—调整参数—再次验证”。若超调已经过大,应优先解决阻尼问题,而不是继续增加积分;若响应平稳但明显偏慢,再考虑增加 Kp;若速度和超调都合适但存在静差,则逐步增加 Ki。
最终接受一组 PID 参数的依据应是测得的闭环指标,而不是参数数值本身。只要每轮都记录超调量、调节时间和稳态误差,就能把凭感觉调参转化为可重复、可比较的控制器设计过程。