
自动控制 / 系统课时
分析零极点怎样改变响应
分析零极点怎样改变响应
闭环极点决定系统自身模态,但实际阶跃响应并不只由极点位置决定:零点会改变各模态的权重,额外极点也可能引入更慢的时间尺度。本节用极点、零点与时域响应之间的对应关系,判断哪些零极点必须关注,哪些可以近似忽略。
学习目标
- 根据极点实部和虚部判断衰减速度与振荡特征
- 判断新增极点或零点何时会显著改变瞬态响应
- 识别靠近虚轴的主导极点和右半平面零点带来的典型现象
极点决定系统有哪些自然模态
对稳定的有理传递函数,若极点互异,时域响应通常包含若干形如 的模态。实极点 对应指数衰减 ;共轭极点 则对应带有 包络的振荡。
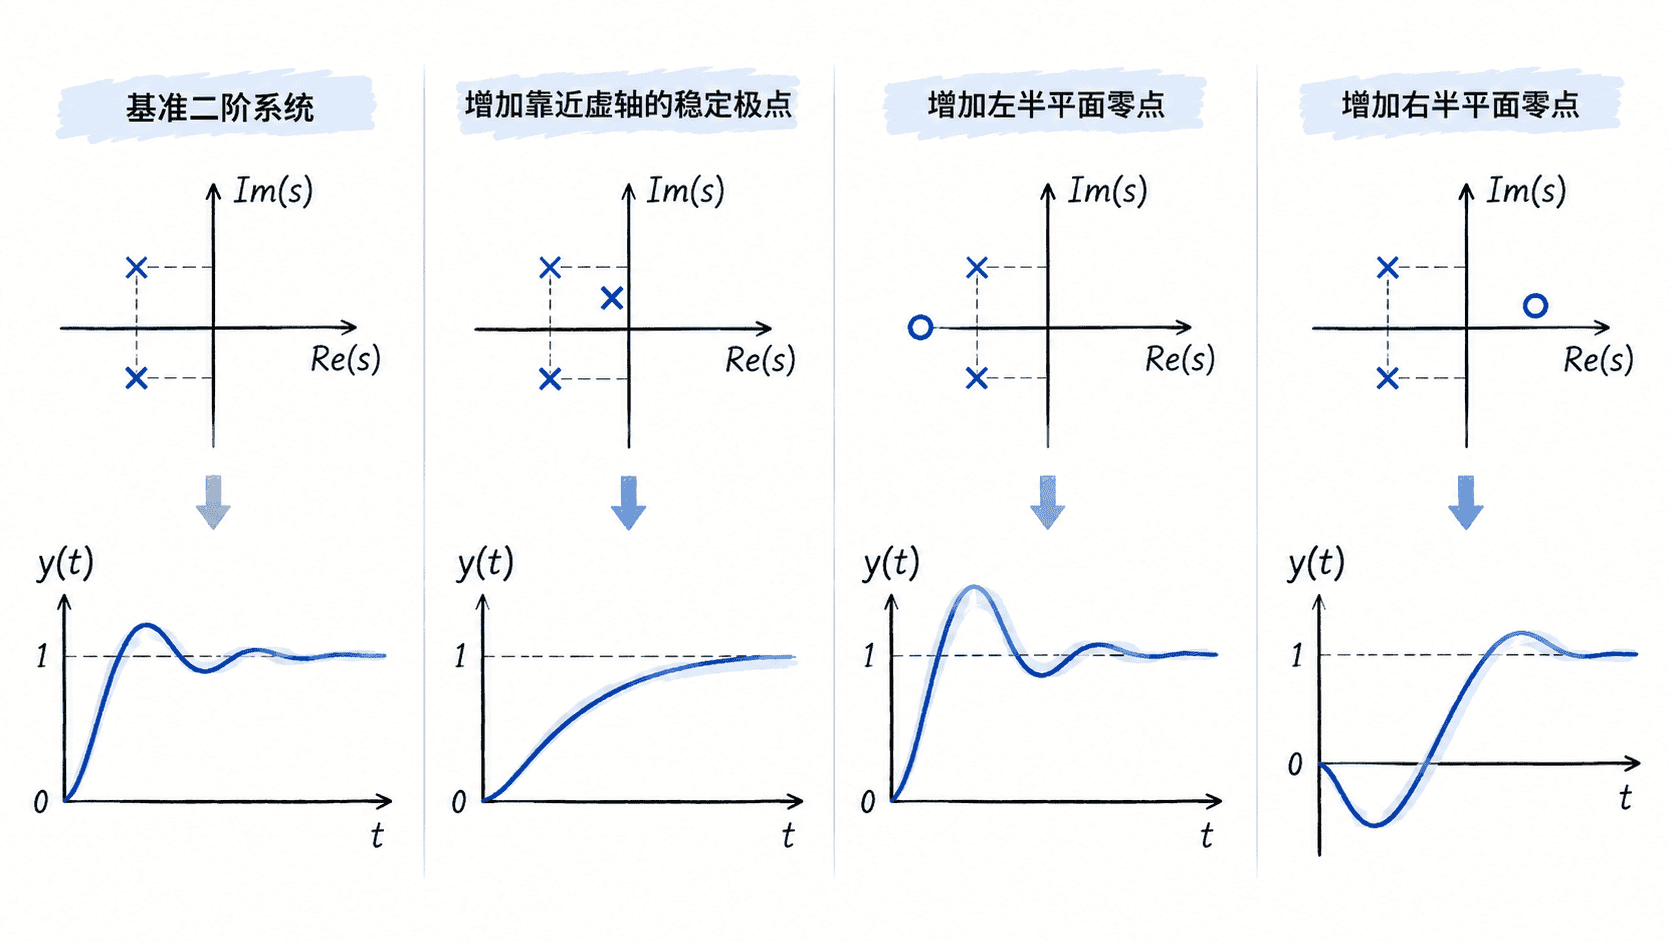
因此极点离虚轴越近,负实部绝对值越小,对应模态衰减越慢。多个稳定极点同时存在时,最靠近虚轴且在响应中具有足够大系数的极点,往往成为主导极点,决定主要调节过程。
例如极点分别位于 和 时,两种时间尺度约为 与 。快速模态很快消失,稍晚一些观察响应时通常只剩 极点控制的慢过程。但“离虚轴最近”并非绝对判据,因为附近零点可能削弱甚至抵消某个模态。
新增极点通常增加一个时间尺度
设原系统为
若加入一个位于 的稳定极点,并重新调整增益使静态增益保持一致,那么新增模态的时间常数只有约 ,比原有模态快很多。它通常只影响响应开始后的很短一段时间,因此在主导极点近似中可能被忽略。
若把新增极点改到 ,情况完全不同。它比原来的 和 更靠近虚轴,成为新的慢模态,调节时间会显著增长。工程上所谓“高阶系统可近似为二阶系统”,本质上要求其余极点足够远离主导极点,而不是看到一对共轭极点就直接删掉其他项。
零点改变各模态的参与程度
零点不会像极点那样产生新的自然模态,却会改变输入怎样激发已有模态。考虑两个具有相同极点的系统:
二者静态增益都为 ,极点也完全相同,但 多了一个位于 的左半平面零点,因此阶跃响应的初始形状和各指数项系数会发生变化。若零点逐渐靠近主导极点,它对瞬态的影响通常越来越明显,单凭极点预测的超调量和上升时间也会越来越不准确。
更特殊的是零点与极点非常接近时会形成近似零极点相消。例如分子含 、分母含 ,从输入输出传递函数看,这个极点的贡献可能很弱。然而真实系统中参数不确定性会破坏精确相消,所以不应依赖精确消去不稳定极点或非常慢的极点来保证性能。
右半平面零点会产生逆响应
若零点位于右半平面,例如
系统具有一个 的零点。即使两个极点都位于左半平面、系统本身稳定,阶跃响应也可能先向最终目标的反方向运动,然后再折返,这称为逆响应。这种系统属于非最小相位系统。
右半平面零点还会限制可实现的快速控制性能:若强行把闭环响应设计得非常快,常会付出更大的控制作用、超调或鲁棒性代价。因此看到稳定极点并不能直接得出“响应一定容易控制”的结论,还必须检查零点位于左半平面还是右半平面。
按顺序判断零极点影响
分析一个较高阶模型时,可以先在复平面上找出最靠近虚轴的稳定极点,估计主要衰减速度和振荡频率;随后检查其余极点是否足够远,判断二阶或低阶主导近似是否合理。最后再检查靠近主导区域的零点、近似零极点相消以及右半平面零点。
极点回答“系统能够以哪些方式运动”,零点回答“这些运动在给定输入输出通道中会以多大程度显现”。只有把二者一起看,才能解释为什么两个极点几乎相同的系统仍可能表现出不同的上升、超调甚至逆响应。