
自动控制 / 系统课时
定义电机速度闭环性能指标
定义电机速度闭环性能指标
电机速度控制不能只写成“响应快、误差小”。要判断控制器是否合格,必须把需求转成可以从实验曲线直接测量的指标。本篇把速度跟踪、超调、稳态误差、扰动恢复和执行器限制整理成一组可验收的闭环规格。
学习目标
- 把模糊的速度控制需求转化为量化性能指标
- 从阶跃响应中读取上升时间、超调量与稳态误差
- 为负载扰动和执行器能力定义独立的验收条件
先明确测试工况再写指标
同一个控制器在不同转速、负载和供电条件下可能表现完全不同,因此性能指标必须绑定测试工况。至少应明确目标转速范围、允许的负载变化、供电电压以及速度测量方式,否则“上升时间小于 0.5 s”这样的数字缺少可复现条件。
假设某直流电机正常工作区间为 0~1500 r/min,本次把典型验收点定义为从 0 阶跃到 1000 r/min,并在稳定后施加额定负载的 30% 作为扰动。后续所有指标都围绕这两个事件测量。
用阶跃响应定义跟踪性能
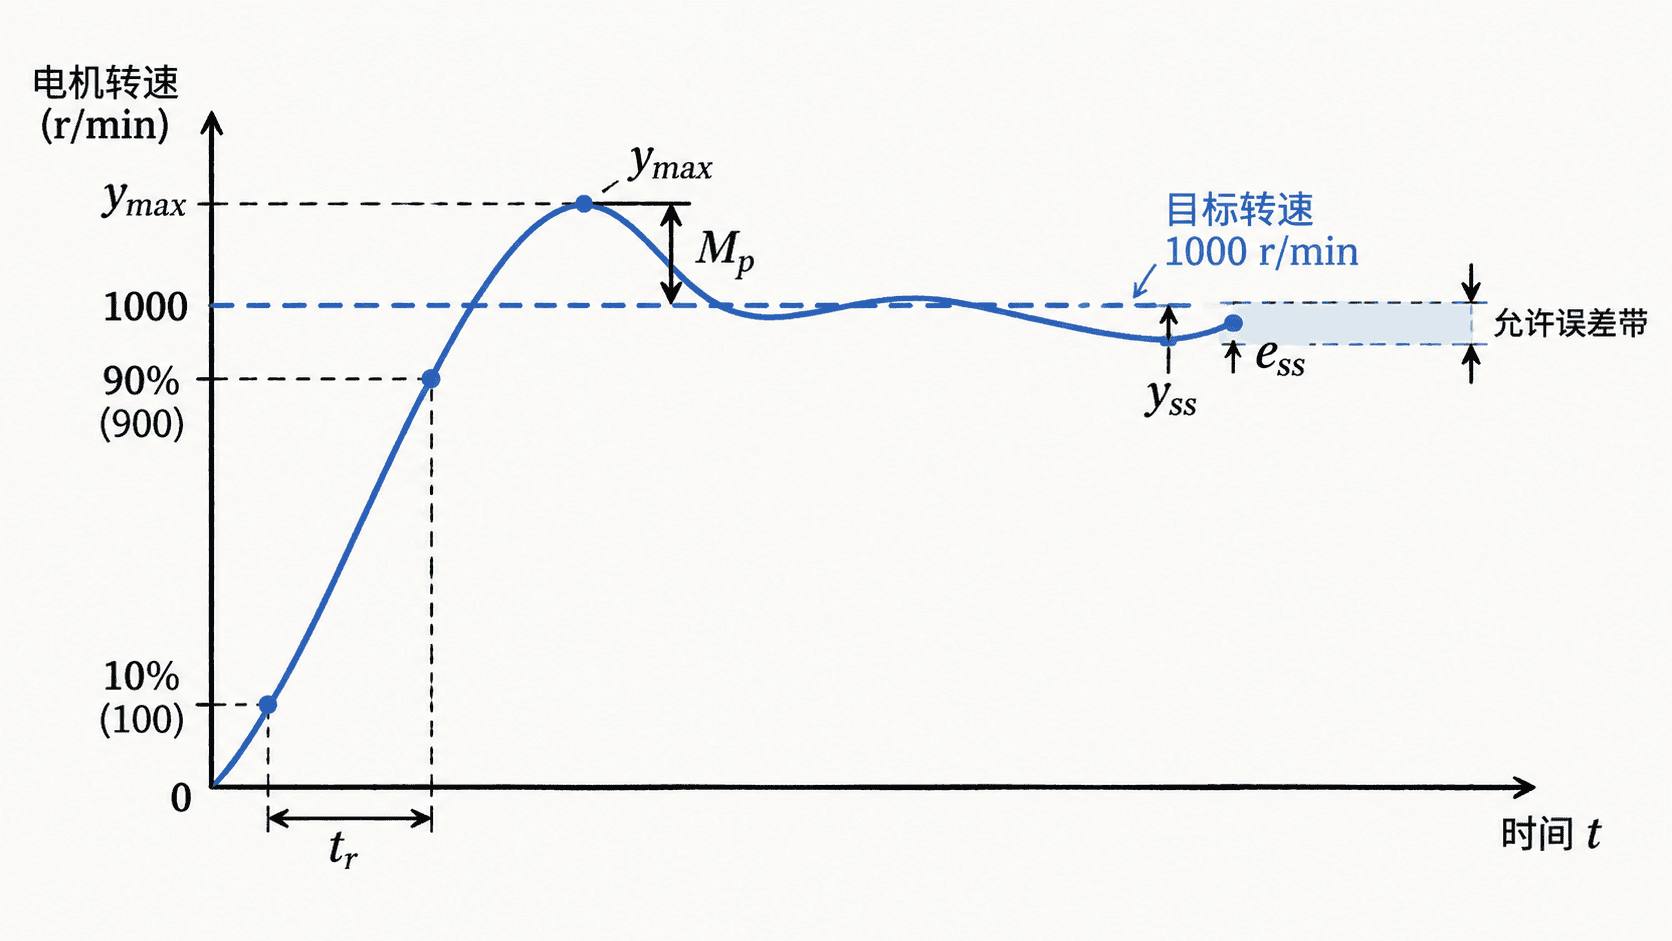
上升时间描述速度建立得有多快。常用定义是输出从目标值的 10% 上升到 90% 所经历的时间。若目标速度为 1000 r/min,则可以记录速度首次从 100 r/min 到达 900 r/min 的时间差作为 。
超调量衡量响应是否冲过目标。设阶跃目标为 ,峰值速度为 ,百分比超调量可写为:
若目标为 1000 r/min,最高达到 1080 r/min,则超调量为 8%。对机械负载而言,过大的速度超调可能同时带来转矩冲击和电流峰值,因此不能只追求更短的上升时间。
稳态误差用于检查控制器最终能否准确维持目标速度。令稳定后的平均速度为 ,则误差为 。验收时最好同时给出绝对误差与百分比误差,例如“稳态误差不超过 ±10 r/min,且不超过目标值的 1%”。
给扰动恢复单独设指标
速度跟踪良好并不代表抗扰性能足够。电机带动风扇、输送带或机械轴时,负载转矩可能突然增加,使速度瞬间下降。应单独规定扰动发生后的最大速度偏差和恢复时间。
例如在 1000 r/min 稳态运行时突然增加 30% 额定负载,可以要求最低速度不低于 900 r/min,并在 0.4 s 内重新进入 990~1010 r/min 的允许带。这样,“抗扰能力强”就变成了可以重复执行和判定的测试条件。
扰动测试还应与指令阶跃分开,因为两者考察的闭环能力不同。前者主要验证负载变化下的抑制能力,后者主要验证参考输入变化时的跟踪能力。
把执行器约束写进验收条件
只检查速度曲线可能得到一个理论上很漂亮、实际却无法长期运行的控制器。电机驱动器通常存在最大电压、最大 PWM 占空比、峰值电流和持续电流限制,这些都应成为闭环指标的一部分。
例如可以规定控制过程中 PWM 占空比不得持续饱和,电枢电流峰值不得超过驱动器允许值,并限制连续高电流的持续时间。若控制器依靠长时间饱和才能获得较短上升时间,那么这个设计实际上没有足够的控制裕度。
形成可执行的验收清单
对于上述 1000 r/min 测试点,可以把需求整理为:上升时间不超过 0.5 s,超调量不超过 10%,稳定后的速度误差不超过 ±10 r/min;增加 30% 额定负载后,速度最低值不低于 900 r/min,并在 0.4 s 内恢复到 ±1% 误差带,同时电流与 PWM 均不得超过驱动器限制。
这组数字在真实项目中应根据机械安全、生产节拍、传感器精度和驱动器额定能力重新确定。关键不是采用某个固定阈值,而是让每一项要求都对应明确工况、测量方法和通过标准,使后续控制器设计能够用实验数据直接验收。