
自动控制 / 系统课时
从状态变量写出状态方程
从状态变量写出状态方程
状态空间模型把一个高阶微分方程改写成一组一阶方程,使系统内部动态可以被逐项描述。关键不是机械地增加变量,而是选出一组能够结合当前输入和初值,唯一决定未来运动的最小变量,并据此建立状态方程与输出方程。
学习目标
- 判断一组变量是否能够构成系统状态
- 把高阶微分方程改写为一阶状态方程
- 写出矩阵形式的状态方程和输出方程,并解释状态初值的作用
状态变量描述的是系统内部记忆
仅知道某一时刻的输入,通常不能确定动态系统下一时刻的输出。例如质量、弹簧和阻尼器组成的机械系统,即使当前外力相同,物体的位置和速度不同,之后的运动也会不同。位置和速度保存了系统过去作用留下的信息,因此可以作为状态变量。
若选取状态向量
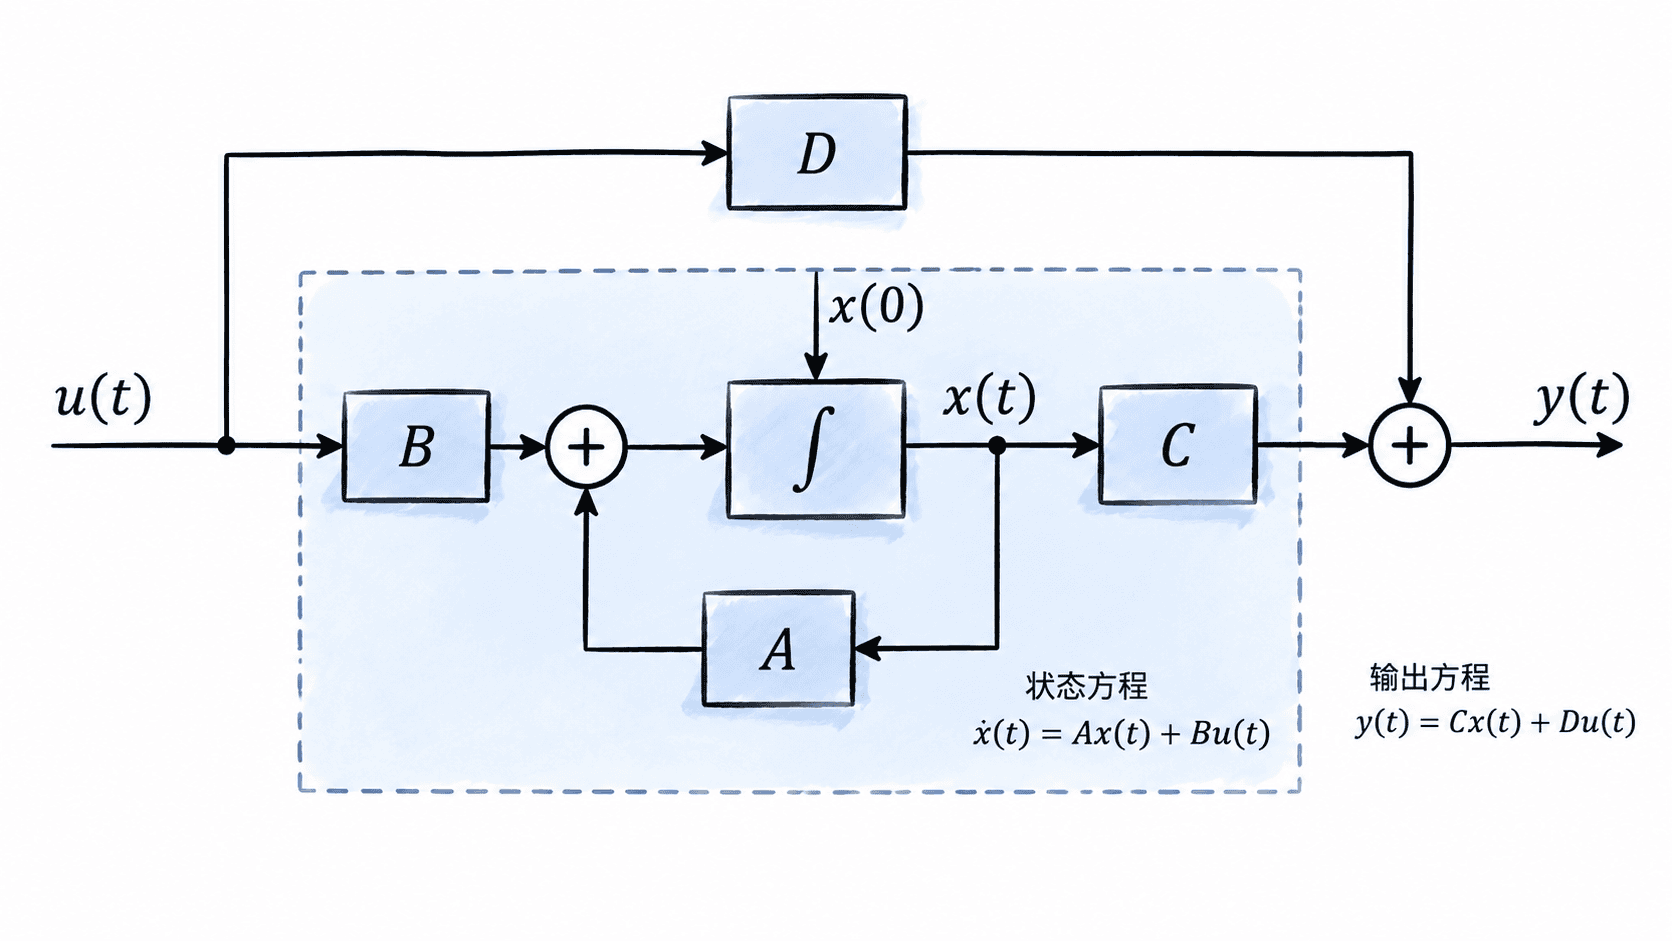
连续时间线性定常系统可写成
其中 描述状态之间如何相互影响, 描述输入怎样驱动状态, 决定哪些状态组合形成输出, 表示输入是否会直接影响输出。
从二阶微分方程选择状态
考虑一个二阶系统
最高阶导数是二阶,因此一种自然选择是
第一个状态方程直接来自定义:
再把原微分方程对最高阶导数整理:
代入状态变量后得到
因此矩阵形式为
若输出仍然就是 ,则
此时 ,因为输入不会绕过状态直接出现在输出表达式中。
从标量方程读出四个矩阵
写矩阵时最容易出错的地方,是没有先把每个一阶方程整理成“各状态系数加输入系数”的形式。以上例为例,第一行 ,因此 的第一行为 , 的第一项为 。
第二行 ,所以 的第二行为 , 的第二项为 。输出方程 则直接给出 。
状态变量的选法并不唯一。同一个输入输出系统可能对应多种状态空间实现,只要这些状态确实能够完整描述内部动态,并且彼此之间可以通过可逆变换联系,它们就可以表示相同的系统行为。
状态初值决定从哪里开始运动
状态空间模型除了输入 ,还必须知道初始状态 。这是它与只强调零初始条件下输入输出关系的传递函数描述之间的重要区别。
例如在二阶系统中, 表示初始位置, 表示初始速度。即使从 开始令 ,只要初始状态不为零,系统仍会产生自由响应。状态初值因此不是附加说明,而是决定完整时间响应的必要条件。
从微分方程建立状态空间模型时,可以固定采用三个动作:先选择能保存系统动态信息的变量,再把所有高阶导数改写成这些变量的一阶导数,最后按系数整理出 、、、。完成后再逐项检查矩阵维度与原方程,就能把高阶动态系统稳定地转换为状态方程。