
自动控制 / 系统课时
用系统型别判断跟踪能力
用系统型别判断跟踪能力
面对阶跃、斜坡和抛物线参考输入,不必每次都完整求解时域响应。只要观察开环传递函数在原点包含多少个积分环节,就能确定系统型别,并结合位置、速度和加速度误差常数快速判断单位反馈系统能否实现零稳态误差跟踪。
学习目标
- 根据开环积分环节数量判断 0 型、I 型和 II 型系统
- 使用位置、速度和加速度误差常数计算典型输入的稳态误差
- 区分“系统型别提高”和“所有输入都能无误差跟踪”这两个概念
从开环积分环节确定系统型别
对于单位负反馈系统,设开环传递函数为 。把原点处的积分因子单独提出,可写成
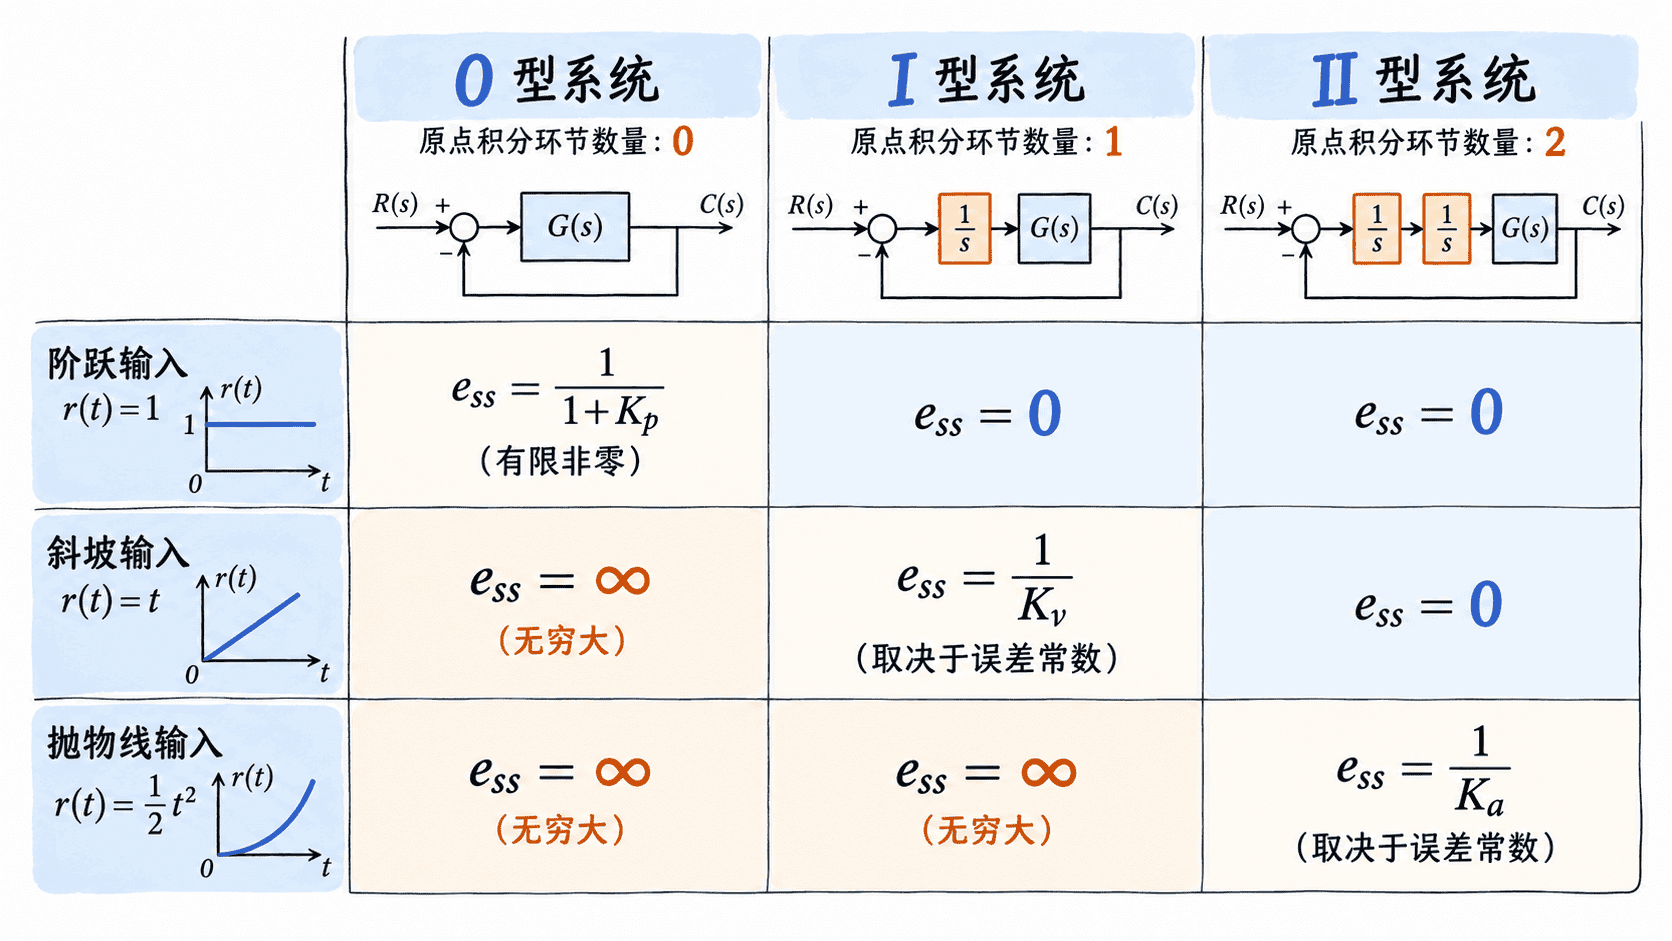
其中 为有限非零值, 就是开环中纯积分环节 的个数,也称系统型别。 为 0 型系统, 为 I 型系统, 为 II 型系统。
系统型别判断看的是开环在原点的极点个数,而不是闭环传递函数的阶数。例如两个惯性环节组成的二阶系统如果没有 ,仍然只是 0 型系统。
用误差常数连接型别与稳态误差
单位反馈系统的误差信号满足
若闭环稳定,可由终值定理求稳态误差。为避免每次重新展开,通常定义三个静态误差常数:
它们分别对应阶跃、斜坡和抛物线输入。对单位幅值输入,稳态误差为
如果某个误差常数趋于无穷大,对应稳态误差就是零;如果误差常数为零,对应误差会发散,而不是“误差等于零”。
快速判断三类典型输入
将型别与误差常数对应起来,可以得到最常用的跟踪判断。
| 系统型别 | 阶跃输入 | 斜坡输入 | 抛物线输入 |
|---|---|---|---|
| 0 型 | 有限误差 | 无穷大 | 无穷大 |
| I 型 | 零误差 | 有限误差 | 无穷大 |
| II 型 | 零误差 | 零误差 | 有限误差 |
例如开环传递函数
含一个积分环节,因此是 I 型系统。其速度误差常数为
所以对单位斜坡输入,稳态误差为 ;对单位阶跃输入,因为 ,稳态误差为零。
型别提高意味着什么
增加积分环节能够提高低频增益,使系统更擅长消除缓慢变化参考输入产生的持续误差。直观地说,积分器会不断累积尚未消除的误差,直到控制作用足以抵消它。
但积分环节并非越多越好。提高系统型别会同时改变系统动态特性,可能降低相位裕度、增加振荡倾向,甚至使闭环失稳。因此用型别判断稳态跟踪能力的前提始终是闭环系统稳定。
实际分析时,可以先数开环积分环节确定型别,再找到与输入阶次对应的误差常数,最后确认闭环稳定性。这样通常无需完整求解响应,就能迅速判断系统对阶跃、斜坡和抛物线命令的长期跟踪能力。