
自动控制 / 系统课时
画出根轨迹的基本分支
画出根轨迹的基本分支
根轨迹要回答的核心问题是:当开环增益 从 0 增大到无穷大时,闭环极点会沿复平面的哪些路径移动。只要先标出开环零极点,再利用分支起点、终点、对称性和实轴判定规则,就能画出足以指导后续设计的根轨迹骨架。
学习目标
- 根据开环零极点确定根轨迹分支的起点、终点与数量。
- 使用实轴判定规则找出根轨迹在实轴上的区段。
- 从根轨迹理解增益变化如何推动闭环极点移动。
从闭环特征方程看根轨迹
设单位负反馈系统的开环传递函数为
闭环特征方程为
因此闭环极点满足
根轨迹就是所有满足这个条件、并随 变化而移动的闭环极点集合。绘图时不需要反复求高阶特征方程的全部根,而是先利用几何规则判断轨迹可能出现的位置。
确定分支从哪里出发又到哪里
若开环传递函数有 个极点和 个零点,通常有 条根轨迹分支。每条分支在 时从一个开环极点出发;随着 增大, 条分支最终到达有限开环零点,其余 条分支趋向无穷远。
例如
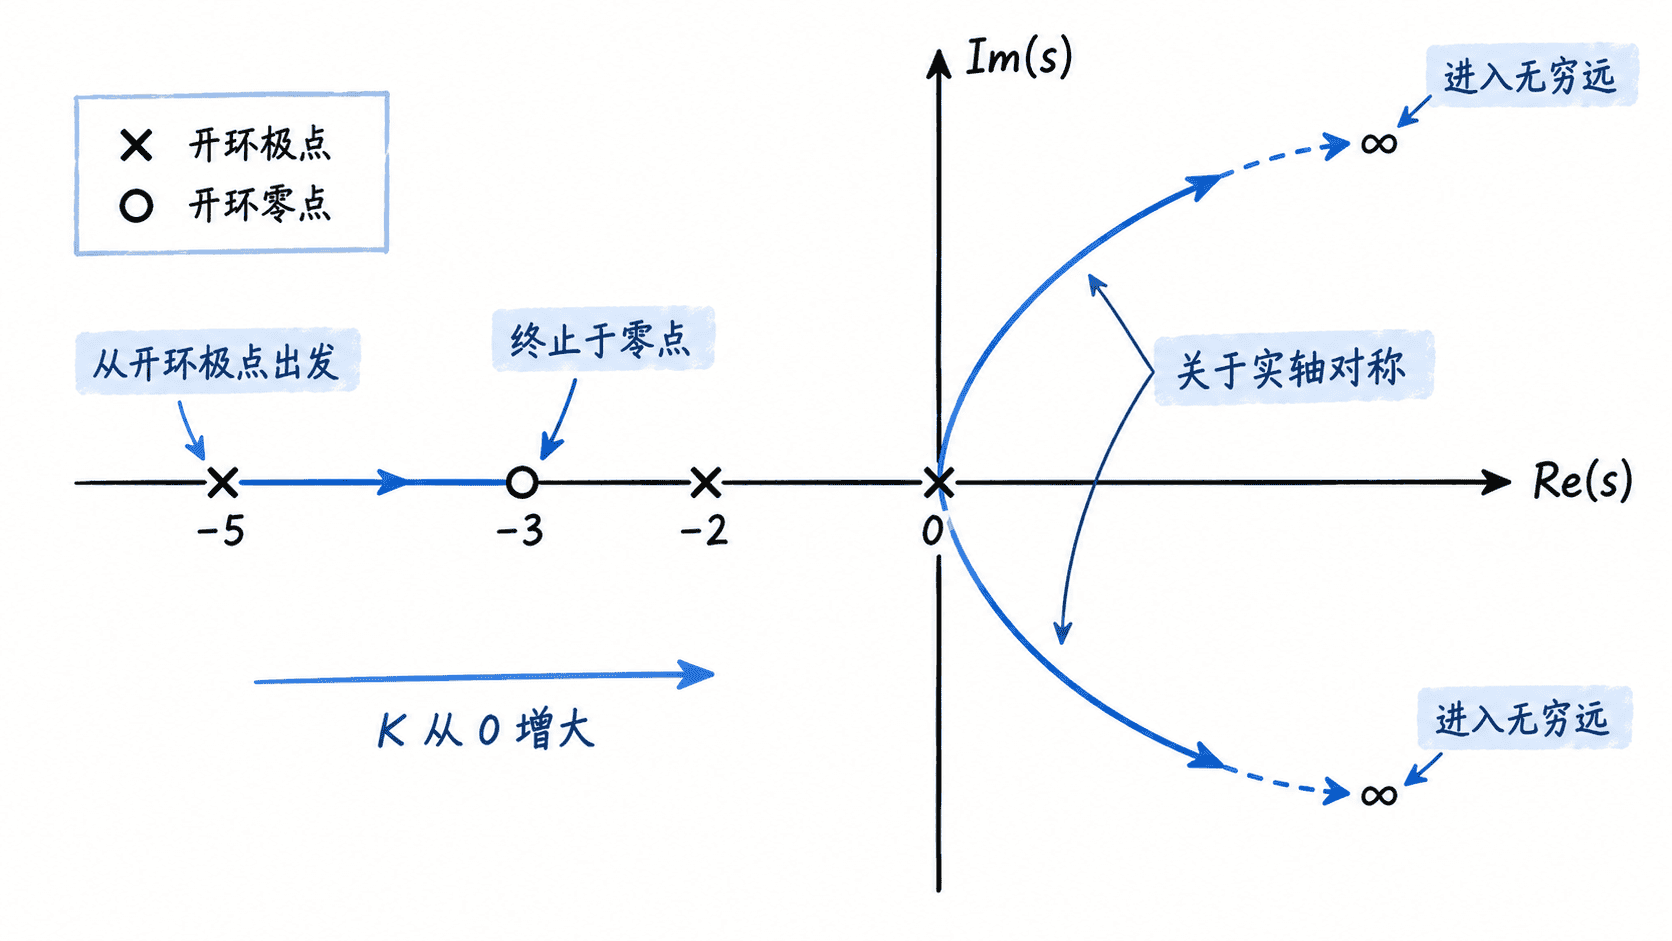
开环极点位于 、、,开环零点位于 。因此共有 3 条分支:都从三个极点出发,其中 1 条最终到达 ,另外 2 条最终延伸到无穷远。
由于系统特征方程的系数为实数,复数根总是成共轭对出现,所以根轨迹关于实轴对称。绘制上半平面的分支后,下半平面的轨迹可直接镜像得到。
用实轴规则判断哪些区段属于根轨迹
对实轴上的任意测试点,只需数它右侧的开环实极点和实零点总数。如果这个数量为奇数,则该测试点位于根轨迹上;如果为偶数,则不在根轨迹上。
仍以前面的极点 、、 和零点 为例,把实轴从左到右分成若干区段:、、、、。
在 内任选一点,其右侧有零点 和极点 、,共 3 个,属于根轨迹;在 内任选一点,右侧只有 、 两个极点,共 2 个,因此不属于根轨迹。
逐段判断可得到本例实轴根轨迹位于 和 。其中 出发的分支会沿实轴向 移动,而从 与 出发的两条分支先在 上相向移动,随后可能离开实轴进入复平面。
用角度条件检查复平面上的点
实轴规则只能处理实轴区段。对一般复数点 ,它位于根轨迹上的必要条件是开环传递函数满足角度条件:
也就是从所有开环零点指向 的角度之和,减去从所有开环极点指向 的角度之和,应当等于奇数倍 。
画骨架时通常先用起点、终点、对称性和实轴规则得到主要结构,再在需要确认某个复平面位置时使用角度条件。这样比直接逐点试算更高效。
从根轨迹读取增益变化的影响
根轨迹上的箭头方向始终对应 从 0 增大到无穷大的方向,因此它不仅描述闭环极点“在哪里”,还直接展示增益改变带来的动态趋势。
如果某条分支进入右半平面,就说明继续增大 会使闭环极点出现正实部,系统可能失稳;如果分支从实轴进入共轭复平面,则闭环响应通常由纯指数衰减转向带振荡的衰减。根轨迹真正有价值的地方,正是把增益选择与闭环极点位置直接连接起来。