
自动控制 / 系统课时
理解采样保持与离散模型
理解采样保持与离散模型
数字控制器只能在离散时刻读取测量值并更新控制量,而真实对象通常连续演化。本篇把采样器、数字控制器和零阶保持器放进同一条回路,说明采样周期怎样进入模型,并用精确零阶保持离散化得到可用于数字控制设计的状态空间模型。
学习目标
- 区分采样器与零阶保持器在数字控制回路中的作用
- 写出连续状态空间模型在零阶保持条件下的离散形式
- 使用 Python 完成连续对象离散化并验证离散模型的状态更新
数字控制回路里发生了什么
连续对象的状态可以在任意时刻变化,但数字控制器只在 时刻执行计算,其中 是采样周期。采样器读取这一时刻的测量值,控制器计算新的控制量,零阶保持器则在下一个采样时刻到来前持续输出这个值。
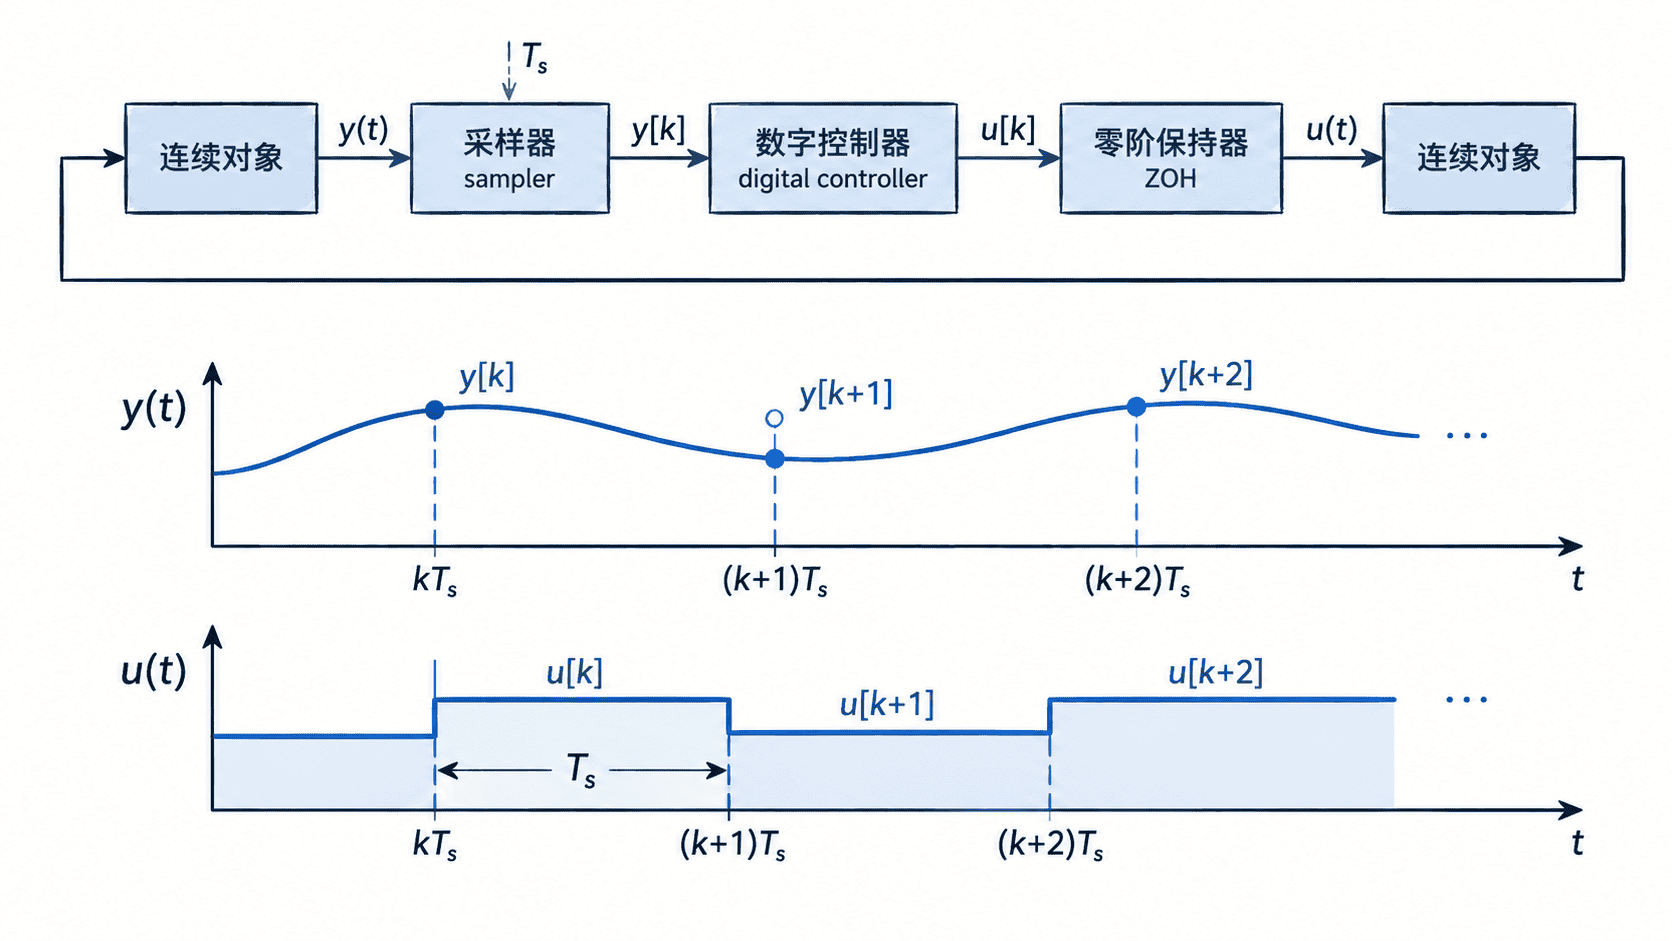
采样器与保持器完成的是两个不同方向的接口转换:采样器把连续时间信号变成离散时间序列,零阶保持器把离散控制序列恢复为连续时间的分段常值信号。数字控制对象因此不是单纯的“连续模型换一个变量”,而是要把采样周期和保持方式明确包含进模型。
从连续状态方程得到离散模型
连续对象写成
在零阶保持条件下,一个采样间隔内控制量保持常数:
把连续状态方程在一个采样周期上精确积分,可得到
其中
以及
若输出方程为 ,在常见的采样输出模型中通常写成
采用标准零阶保持离散化时,通常有 、。这里的关键点是: 与 都依赖 ,改变采样周期就改变离散模型。
用零阶保持完成离散化
考虑连续对象
取采样周期 。SciPy 的 cont2discrete 可以直接按零阶保持假设计算精确离散模型。
import numpy as np
from scipy.signal import cont2discrete

A = np.array([[0.0, 1.0],
              [-2.0, -3.0]])
B = np.array([[0.0],
              [1.0]])
C = np.array([[1.0, 0.0]])
D = np.array([[0.0]])
Ts = 0.1

Ad, Bd, Cd, Dd, dt = cont2discrete((A, B, C, D), Ts, method="zoh")

print("Ad =")
print(np.round(Ad, 6))
print("Bd =")
print(np.round(Bd, 6))
print("sample time =", dt)
预期输出
Ad =
[[ 0.990944  0.086107]
 [-0.172213  0.732624]]
Bd =
[[0.004528]
 [0.086107]]
sample time = 0.1
这些矩阵描述的是从第 个采样时刻到第 个采样时刻的精确状态变化,而不是用 得到的一阶近似。因此只要连续模型和 ZOH 假设成立,就可以直接用于离散状态反馈、观测器或数字仿真。
验证一步离散状态更新
得到 、 后,数字仿真的基本操作就是重复执行 。下面从零状态开始施加恒定单位输入,计算前五个采样时刻的输出。
import numpy as np
from scipy.signal import cont2discrete

A = np.array([[0.0, 1.0],
              [-2.0, -3.0]])
B = np.array([[0.0],
              [1.0]])
C = np.array([[1.0, 0.0]])
D = np.array([[0.0]])
Ts = 0.1

Ad, Bd, Cd, Dd, _ = cont2discrete((A, B, C, D), Ts, method="zoh")
x = np.zeros((2, 1))
u = np.array([[1.0]])

for k in range(5):
    x = Ad @ x + Bd @ u
    y = Cd @ x + Dd @ u
    print(f"k={k + 1}, y={y.item():.6f}")
预期输出
k=1, y=0.004528
k=2, y=0.016429
k=3, y=0.033588
k=4, y=0.054344
k=5, y=0.077409
这里每执行一次循环,就代表真实时间向前推进一个 。如果把同一个 、 用在其他采样周期上,就等于改变了模型对应的物理时间尺度,因此离散控制设计必须始终记录并使用正确的采样周期。
采样周期如何影响模型与控制
连续系统极点 在精确采样后映射为离散极点
稳定连续极点满足 ,映射后位于单位圆内部,即 。随着 改变,离散极点的位置也会改变,因此不能只复制连续控制器参数而忽略采样周期。
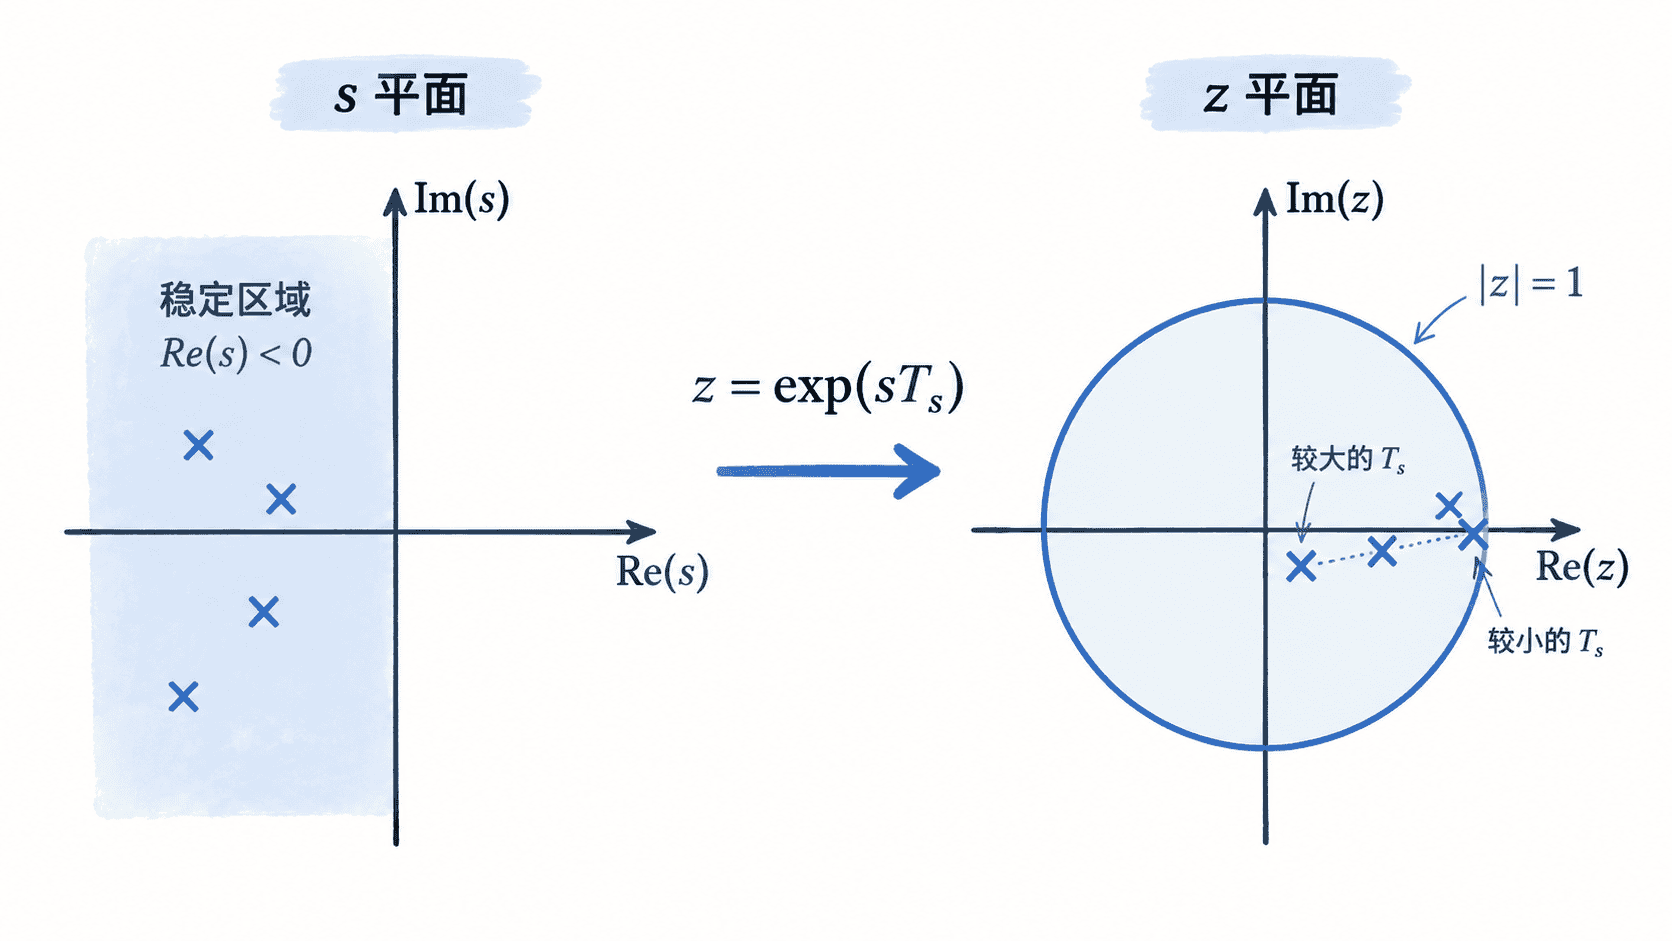
采样越慢,控制器获得对象信息和更新控制量的间隔越长,快速动态可能在两个采样点之间发生却无法被及时处理。采样过快则会增加计算频率,并更容易把测量噪声带入数字控制链路。工程上应根据对象带宽、闭环速度、传感器与执行器能力以及处理器计算时间共同选择 。
真正进入数字控制设计时,应把“连续对象、采样周期、保持方式”视为一个整体。只有在明确 并完成相应离散化之后,得到的 、 和离散极点才具有确定的物理意义,也才能作为后续离散状态反馈或数字控制器设计的可靠模型。