
自动控制 / 系统课时
建立直流电机机电耦合模型
建立直流电机机电耦合模型
直流电机把电压经过电枢电流、电磁转矩和机械运动最终变成转速或位置。本节从电路方程与转动方程出发,把反电动势和电磁转矩两条耦合关系联立,得到可直接用于控制系统分析的动态数学模型。
学习目标
- 写出直流电机电气侧与机械侧的微分方程
- 解释反电动势与电磁转矩如何形成机电耦合
- 推导从电枢电压到转速和位置的传递函数
从电气侧描述电枢回路
考虑永磁直流电机或励磁磁通近似恒定的直流电机。电枢回路包含电阻 、电感 ,输入为电枢电压 ,电流为 。电机旋转时还会产生与转速相反的反电动势 。
由基尔霍夫电压定律可得:
在磁通恒定且工作在线性区域时,反电动势与角速度成正比:
因此电气侧方程写成:
这里最重要的不是多出一个电压项,而是 已进入电路方程:机械侧的运动状态会反过来影响电流。
从机械侧描述转动运动
电枢电流在磁场中产生电磁转矩。在磁通恒定的条件下,转矩与电流近似成正比:
若转动惯量为 ,黏性阻尼系数为 ,负载转矩为 ,依据转动形式的牛顿第二定律:
代入电磁转矩关系后得到:
当研究输入电压到电机自身转速的基本模型时,常先令外部扰动 ,之后再把负载转矩作为扰动输入单独分析。
看清机电耦合闭环
电压首先改变电流,电流产生转矩,转矩改变转速;与此同时,转速产生反电动势并抑制电流。即使没有外接控制器,电机内部已经存在一条由物理规律形成的负反馈链路。
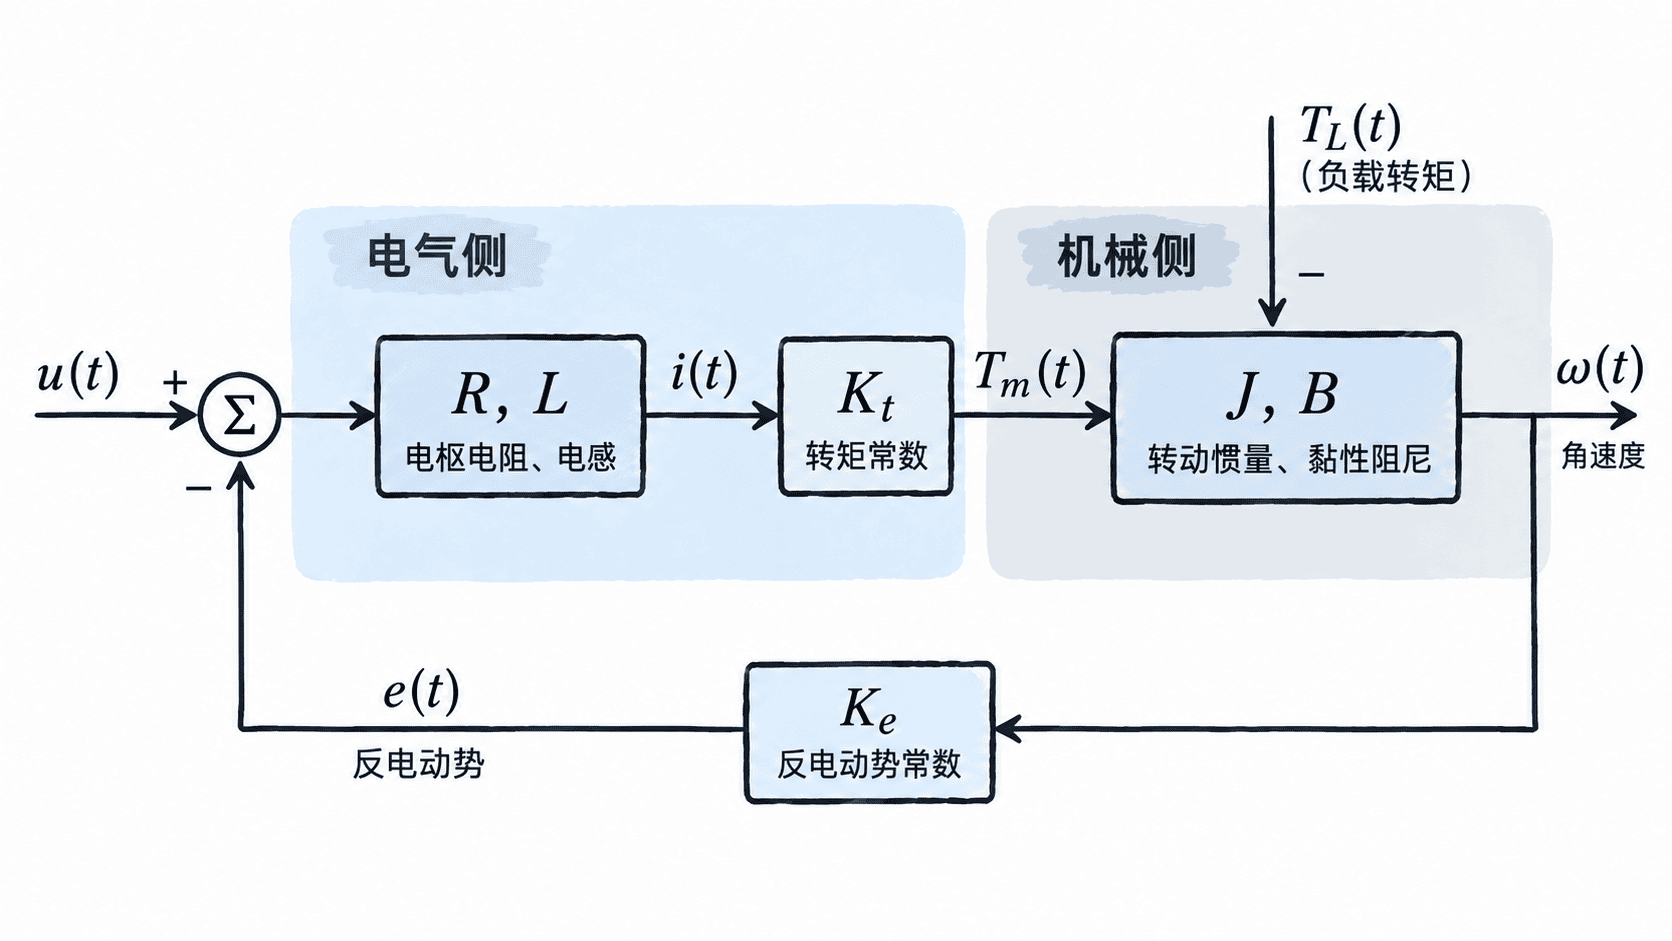
这条耦合关系解释了一个常见现象:电机静止时 ,电流主要受 和 限制;随着转速升高,反电动势增加,电枢两端真正用于推动电流变化的有效电压下降,因此稳态电流通常减小。
联立方程得到转速模型
为了得到输入电压到角速度的模型,令 ,并假设零初始条件。对两条微分方程作拉普拉斯变换:
由第二式消去电流:
代回电气侧方程:
于是从电枢电压到角速度的传递函数为:
展开分母后可写成:
这个二阶模型同时包含电气储能和机械储能: 对应磁场储能, 对应机械动能,因此完整模型通常不会只剩一个一阶惯性环节。
从转速进一步得到位置模型
角位置 与角速度满足:
零初值下有 ,所以从电压到角位置的传递函数只需在转速模型基础上再增加一个积分环节:
因此同一台电机选择不同输出量,会得到不同系统阶次和动态性质。以转速为输出时模型没有由运动学关系引入的原点极点;以位置为输出时会额外出现一个 ,这也是位置控制与速度控制在动态分析上存在明显差异的根源之一。