同一个线性定常系统既可以用状态方程描述内部状态,也可以用传递函数描述输入到输出的关系。本篇完成两种模型的双向转换,并说明为什么单输入系统中两者常能互换,而多变量系统更适合保留状态空间形式。
连续时间线性定常系统写成
在零初始条件下做拉普拉斯变换,有 ,因此
代入输出方程即可得到
这个公式揭示了两种描述之间最直接的桥梁:状态空间保留 的内部演化,而传递函数消去状态,只留下输入到输出的零初始条件关系。
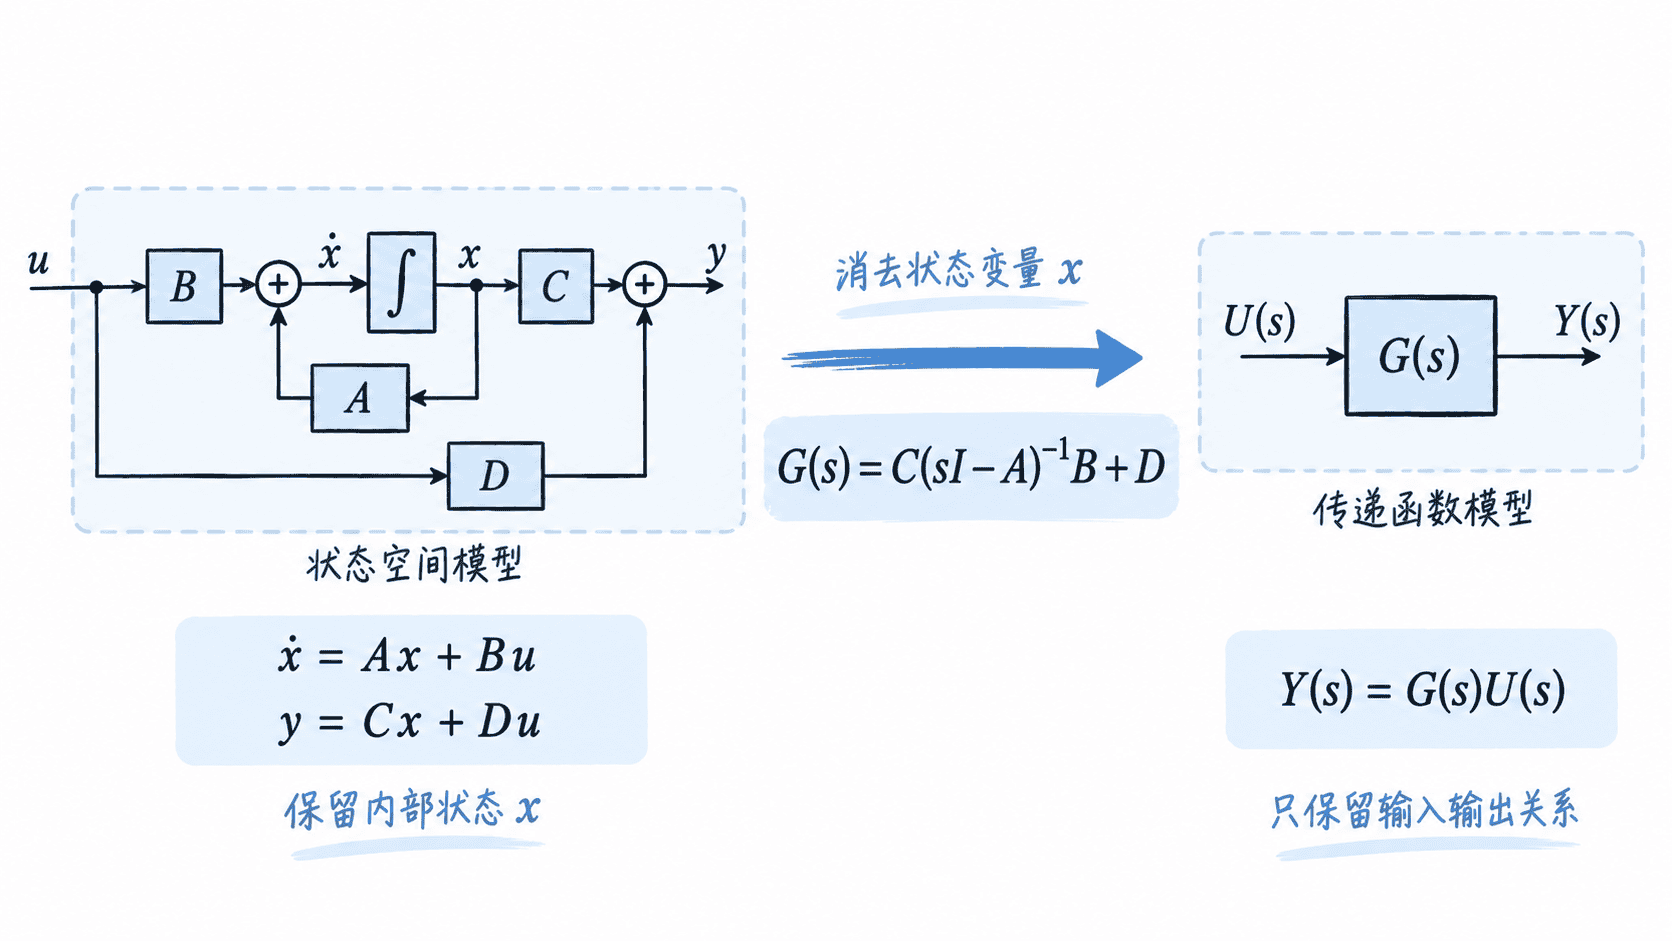
例如
有
其行列式为 。计算 后得到
因此矩阵模型中的两个状态对应一个二阶动态系统,而传递函数只留下极点和输入输出增益关系。
反方向并不唯一。以严格真有理单输入传递函数
为例,一种常用的可控标准型实现是
对于
可以取
把这些矩阵重新代入 ,会恢复原传递函数。这里得到的只是一个实现;通过可逆坐标变换 ,还能得到无穷多个具有相同输入输出特性的状态空间模型。
单输入单输出系统中,一个标量 通常足以进行经典频域分析,因此根轨迹、伯德图和频率指标常直接建立在传递函数上。状态空间则更适合讨论初始条件、内部状态、状态反馈和估计器。
多输入多输出系统中,传递函数变为矩阵
每个元素只描述某个输入到某个输出的通道。随着输入、输出数量增加,逐通道操作会迅速变得繁琐,而 、、、 能在统一矩阵框架中表示所有耦合关系,因此多变量控制通常优先采用状态空间描述。
从状态空间到传递函数时,必须明确使用零初始条件;非零初始状态对输出的影响不会包含在 中。反向转换时则要注意实现不唯一,而且一个含有可控或可观测冗余状态的高阶实现,可能与更低阶模型拥有完全相同的传递函数。
因此,需要研究内部状态、初始条件、状态反馈或多变量耦合时,应保留状态空间模型;只关心线性系统的输入输出动态并使用经典频域工具时,传递函数往往更直接。
