
自动控制 / 系统课时
把离散PID写进控制循环
把离散PID写进控制循环
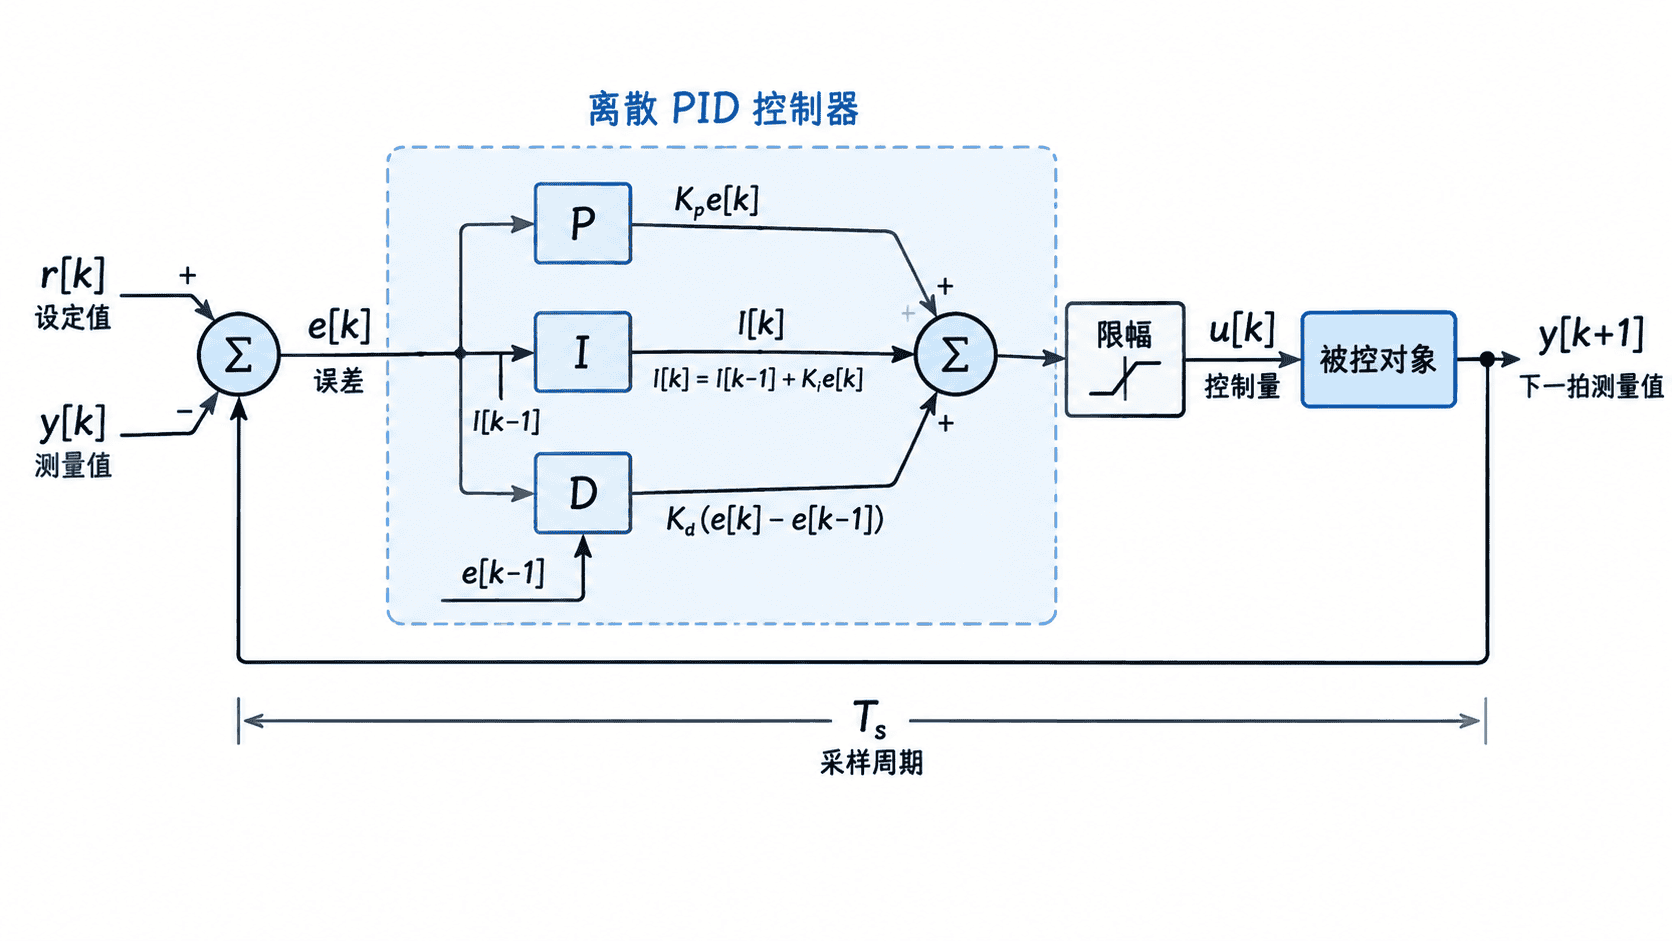
连续 PID 给出了控制规律,但真正落到 MCU、PLC 或周期任务中时,程序必须在固定采样时刻计算一次输出。本课把比例、积分、微分项写成可周期调用的离散算法,并同时处理采样周期、输出限幅和积分状态更新,使控制器能够直接进入闭环代码。
学习目标
- 把连续 PID 转换为按采样周期执行的离散计算式
- 正确维护积分、上一拍误差和输出限幅等内部状态
- 用可运行程序验证离散 PID 的闭环响应和限幅行为
从连续表达式变成周期计算
理想并联 PID 可写为 。数字控制器无法连续计算积分与微分,而是在每隔 秒到来的采样时刻更新一次。
用最直接的矩形积分和后向差分离散化,可得到:
这里的 不是可有可无的实现细节。若程序实际调用周期改变而参数不变,积分每秒累积速度和微分增益都会随之变化,因此控制器行为也会改变。
写成可周期调用的控制器
下面用 Python 实现一个位置式 PID。示例加入输出限幅,并采用一种简单的抗积分饱和策略:如果当前输出已到达上限且误差仍推动输出继续增大,或者已到达下限且误差仍推动输出继续减小,本拍暂不接受新的积分状态。
class PID:
    def __init__(self, kp, ki, kd, dt, out_min, out_max):
        self.kp = kp
        self.ki = ki
        self.kd = kd
        self.dt = dt
        self.out_min = out_min
        self.out_max = out_max
        self.integral = 0.0
        self.prev_error = 0.0

    def update(self, setpoint, measurement):
        error = setpoint - measurement
        candidate_integral = self.integral + self.ki * self.dt * error
        derivative = self.kd * (error - self.prev_error) / self.dt

        raw = self.kp * error + candidate_integral + derivative
        output = max(self.out_min, min(self.out_max, raw))

        # 仅在积分不会把已经饱和的输出继续推向饱和方向时更新积分状态。
        pushing_high = raw > self.out_max and error > 0
        pushing_low = raw < self.out_min and error < 0
        if not (pushing_high or pushing_low):
            self.integral = candidate_integral

        self.prev_error = error
        return output


pid = PID(kp=2.0, ki=1.0, kd=0.0, dt=0.1, out_min=-3.0, out_max=3.0)
measurement = 0.0
setpoint = 1.0

# 用一阶对象 y[k+1] = y[k] + 0.1 * (-y[k] + u[k]) 验证闭环。
for k in range(8):
    control = pid.update(setpoint, measurement)
    measurement += 0.1 * (-measurement + control)
    print(f"{k}: u={control:.3f}, y={measurement:.3f}")
预期输出
0: u=2.100, y=0.210
1: u=1.759, y=0.365
2: u=1.513, y=0.480
3: u=1.337, y=0.565
4: u=1.211, y=0.629
5: u=1.121, y=0.678
6: u=1.057, y=0.716
7: u=1.011, y=0.745
浮点末位可能因运行环境略有差异,但应看到输出逐步减小,而测量值持续向设定值靠近。
限幅时不能只截断最终输出
最简单的限幅是先计算 PID,再执行 min 和 max。问题在于执行器虽然已经到达极限,积分项仍可能持续累积。例如加热器最大只能输出 100%,但设定值长期无法达到时,积分项可能继续增大到远高于正常范围。
随后即使误差已经变号,积分状态也需要很长时间才能退回,闭环就会产生明显过冲。这就是积分饱和。前面的条件积分做法并不是唯一方案,还可以采用积分限幅或 back-calculation,但核心原则相同:执行器饱和时,必须考虑内部积分状态还能否继续朝错误方向增长。
让采样周期成为控制器契约
实际系统应明确谁负责保证 update() 的周期。如果设定 dt=0.01,调用任务就应尽量每 10 ms 执行一次。若调度抖动明显,可以测量实际时间间隔并用于积分、微分计算,但这也会让控制器对调度噪声更敏感。
离散实现还应保证状态只在一次完整计算后更新。尤其不要先覆盖 prev_error,再计算微分,否则 会退化成零。设定值突变时,直接对误差求微分还可能产生微分冲击;工程上常改为对测量值求微分,或在微分通道加入低通滤波。
把 PID 写进控制循环的关键不是把连续公式逐字翻译成代码,而是把采样周期、内部状态、执行器限幅和状态更新顺序一起定义清楚。只要这些约束固定,参数整定结果才具有可复现性。