
自动控制 / 系统课时
计算超调量与调节时间
计算超调量与调节时间
标准二阶系统把极点位置与阶跃响应指标直接联系起来。本节从阻尼比和自然频率出发,计算超调量、峰值时间与调节时间,再把给定的性能约束转换成复平面上的极点区域,从而知道极点应该放在哪里。
学习目标
- 根据 和 计算超调量、峰值时间与调节时间
- 从超调量和调节时间要求反求阻尼比与极点位置约束
- 判断主导极点移动后响应速度与振荡程度怎样变化
从标准二阶模型读出参数
典型欠阻尼二阶闭环传递函数写成
其中 是自然频率, 是阻尼比。对 ,两个闭环极点为
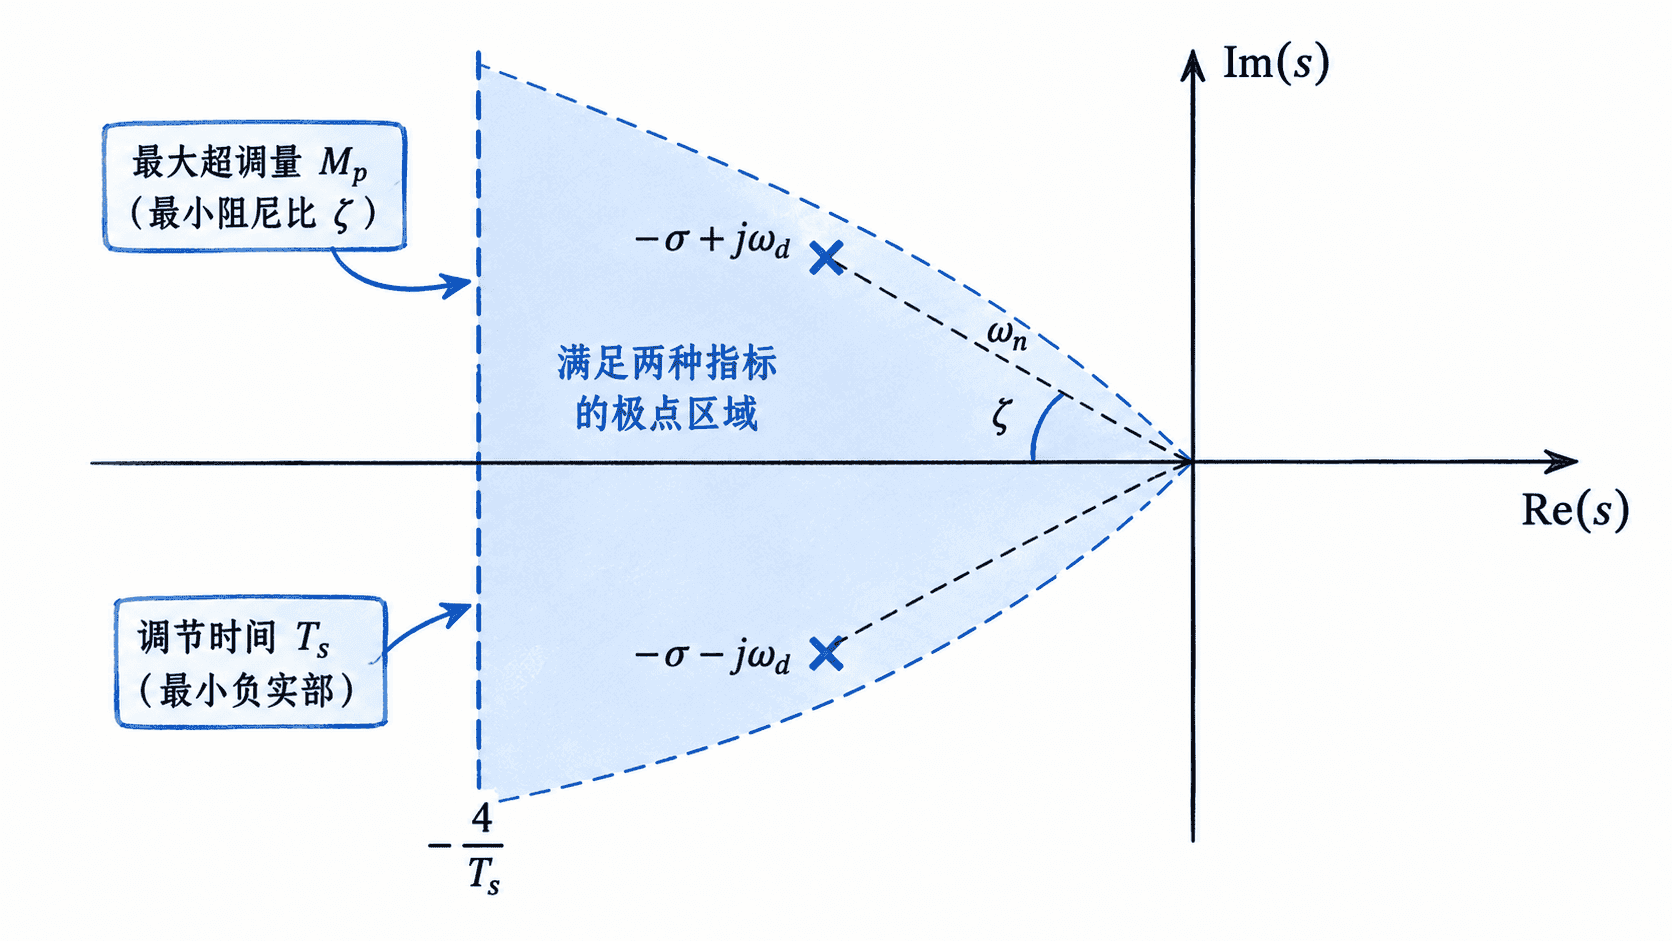
定义衰减速度 ,阻尼自然频率 。于是极点可以写成 :实部决定包络衰减速度,虚部主要决定振荡频率。
计算三个常用瞬态指标
对单位阶跃输入,欠阻尼标准二阶系统的最大超调量为
它只由阻尼比决定。 越小,响应振荡越明显,超调越大; 增大时,超调迅速下降。
第一次到达峰值的时间为
调节时间取决于允许的误差带。工程中常用近似式
对应约 误差带;若使用约 误差带,则常用 。使用指标时必须先确认采用哪一种定义,否则同一响应会得到不同的调节时间。
例如 、,则 ,因此 、,按 误差带估算 。
下面用 Python 直接复算这些指标:
import math

zeta = 0.5
omega_n = 4.0

omega_d = omega_n * math.sqrt(1 - zeta**2)
mp = math.exp(-math.pi * zeta / math.sqrt(1 - zeta**2)) * 100
tp = math.pi / omega_d
ts = 4 / (zeta * omega_n)

print(f"omega_d = {omega_d:.3f} rad/s")
print(f"Mp = {mp:.1f}%")
print(f"tp = {tp:.3f} s")
print(f"ts = {ts:.2f} s")
预期输出
omega_d = 3.464 rad/s
Mp = 16.3%
tp = 0.907 s
ts = 2.00 s
这些公式针对由一对主导共轭极点决定的标准二阶响应。若高阶系统还有不可忽略的极点或零点,实际指标可能明显偏离这些近似结果。
从性能指标反推阻尼比
若给定允许的最大超调量 ,可以把超调公式反解为阻尼比。先令 ,则
例如要求超调量不超过 ,代入 可得 。因此设计时通常要求主导极点位于 对应的阻尼比射线以内,也就是更靠近负实轴的一侧。
如果还要求按 误差带计算的调节时间不超过 ,由
得到
例如要求 ,就需要 ,即主导极点实部应满足 。超调要求给出阻尼比边界,调节时间要求给出竖直实部边界,两者交集才是允许的极点区域。
用极点位置判断设计取舍
保持阻尼比近似不变并把共轭极点沿同一射线向左移,相当于提高 和 ,通常能缩短峰值时间与调节时间,同时保持相近的超调比例。若极点向虚轴靠近, 变小,包络衰减变慢,调节时间随之增长。
若主要改变极点与负实轴的夹角,则首先改变的是阻尼比。极点越靠近虚轴方向,阻尼比越低,超调和振荡通常越明显;越靠近负实轴,阻尼越强。设计二阶主导极点时,可以先由超调量确定阻尼比边界,再由调节时间确定实部边界,最后在允许区域中结合速度和控制代价选择具体位置。