
自动控制 / 系统课时
从开环闭环判断控制结构
从开环闭环判断控制结构
面对速度、温度或位置控制问题,先不要急着看控制器算法。判断系统是开环还是闭环,关键只看一件事:输出结果是否被测量并返回到控制决策中。本课建立一套可直接套用的判断方法,并说明反馈为什么既能纠偏,也会带来额外代价。
学习目标
- 根据反馈路径判断一个控制系统属于开环还是闭环
- 从速度、温度和位置场景中识别参考输入、输出与反馈量
- 解释反馈改善抗扰能力的原因,以及传感器、噪声和稳定性带来的代价
判断开环与闭环只看反馈是否参与决策
开环控制按照预先给定的指令动作,不检查实际结果。例如给水泵通电 10 秒,控制器只知道自己发出了动作,却不知道最终水位升高了多少。输出发生变化,也不会反过来影响当前控制动作。
闭环控制则会测量实际输出,将它与期望值比较,再根据偏差调整控制作用。设参考输入为 、实际输出为 、反馈测量值为 ,常见负反馈系统中的误差可写为:
只要 来自系统输出,并重新进入控制决策链路,这就是闭环结构。是否使用电机、PLC、PID 或计算机都不是判断标准。
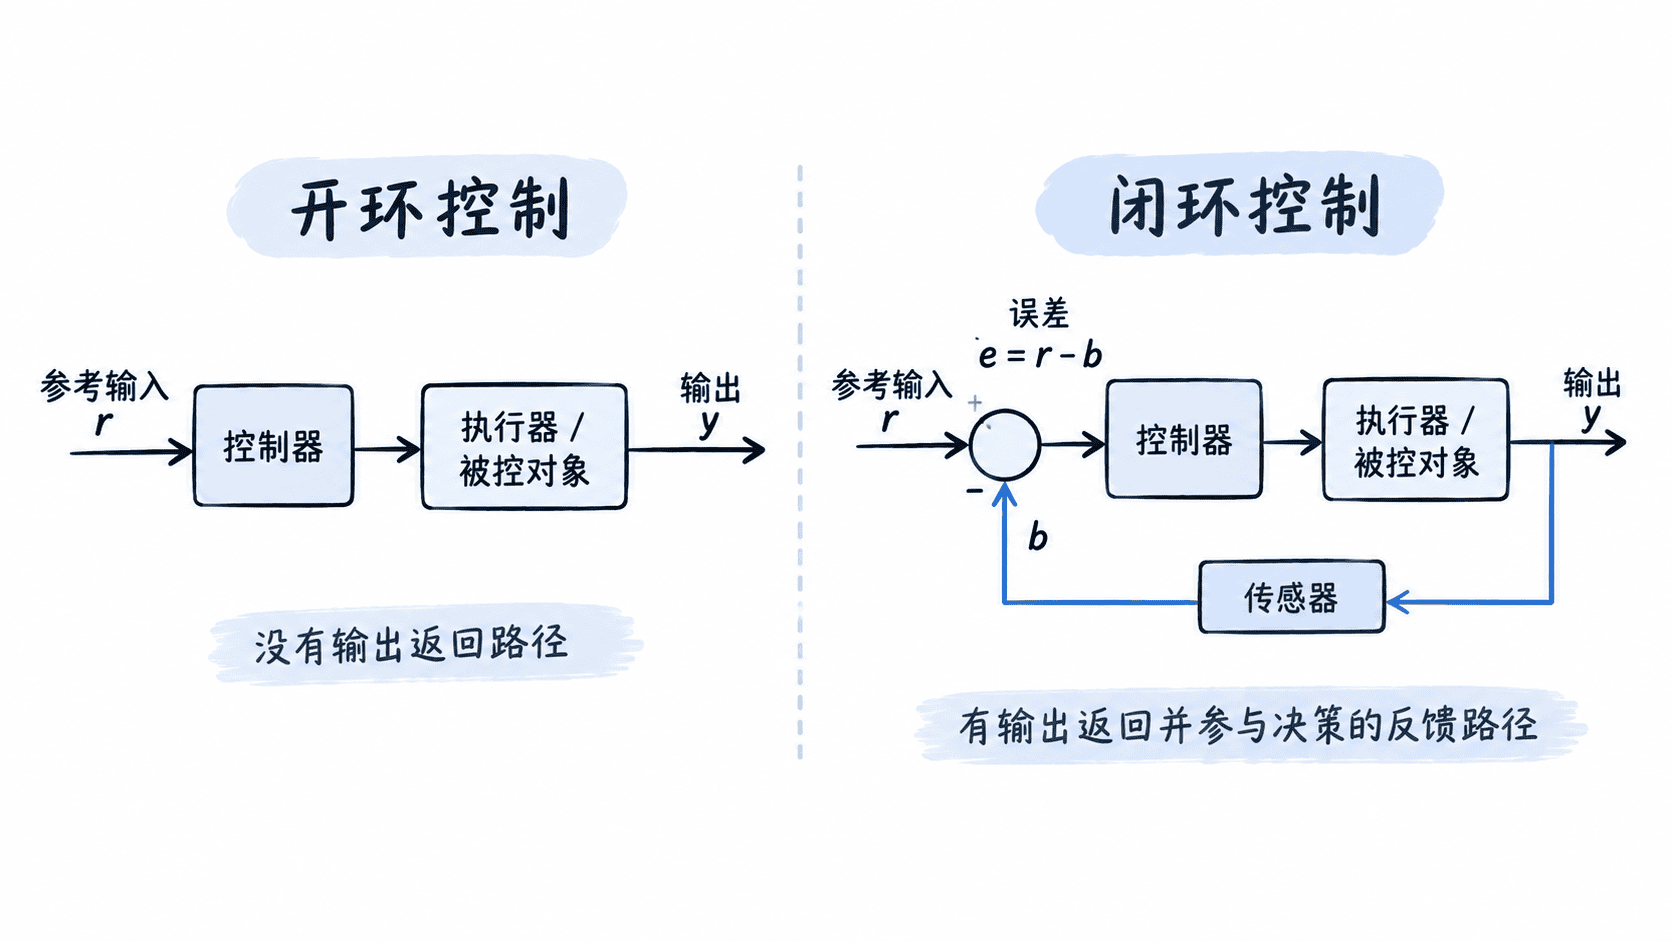
用三个场景判断控制结构
速度控制中,如果电机只获得固定电压,负载变重后转速下降,而控制器仍保持原输出,这是开环。若编码器持续测量实际转速,控制器发现转速低于设定值后提高驱动电压,则属于闭环。
温度控制也是同一逻辑。电热器按照固定时间加热属于开环;恒温箱用温度传感器测量箱内温度,并根据设定温度与实测温度之差决定继续加热还是减小功率,就是闭环。
位置控制中,步进电机按照给定脉冲数运动但不检测轴的真实位置,可以形成开环位置控制。伺服系统通过编码器测量当前位置,并不断修正位置误差,则是典型闭环控制。
因此,判断时可以连续问三个问题:系统想达到什么目标,实际结果有没有被测量,这个测量结果有没有回来改变控制器后续动作。第三个问题为“是”,才真正构成反馈闭环。
反馈为什么能够抵抗扰动
闭环的优势来自持续纠偏。假设电机原本稳定在目标转速,随后负载突然增加,实际转速下降。反馈系统会立即看到误差增大,并增加驱动力,尽量把转速拉回设定值。扰动没有消失,但它造成的输出偏差被控制器主动抑制。
同样的机制还能降低部分模型误差的影响。即使电机参数、环境温度或负载与设计时不同,只要输出偏差能够被可靠测得,控制器就有机会进行补偿。这也是许多精密控制问题倾向采用闭环结构的原因。
闭环并不是没有代价
闭环系统首先需要额外的测量环节,例如编码器、温度传感器或位置传感器,因此会增加硬件、布线、计算和维护成本。传感器本身还可能存在噪声、偏置和延迟,这些误差同样会进入反馈链路。
更重要的是,反馈会改变系统动态特性。如果控制作用过强、延迟过大或参数选择不当,系统可能出现超调、振荡,严重时甚至失去稳定性。开环系统虽然无法自动纠偏,却不存在由反馈环本身引起的闭环振荡问题。
因此,选择控制结构时不能简单认为“闭环一定更高级”。当过程高度可预测、误差容忍度较高且测量成本过高时,开环可能已经足够;当外部扰动明显、负载变化大或输出精度必须得到保证时,闭环通常更合适。