
机器人 / 系统课时
辨认世界基座工具与工件坐标系
辨认世界基座工具与工件坐标系
同一个抓取点,在世界坐标系、机器人基座坐标系和工件坐标系中可能具有完全不同的坐标数值。如果混淆参考系,机械臂就会移动到错误位置。本课通过一个六轴机器人搬运工位,建立四种坐标系的空间关系,计算同一目标点的不同坐标,并给出示教验证方法。
学习目标
- 区分世界、基座、工具和工件坐标系的原点、轴方向及用途。
- 根据已知平移和旋转关系,计算同一抓取点在不同坐标系中的位置。
- 通过坐标系切换和小距离点动,检查工位坐标定义是否正确。
四个坐标系在工位中的位置
假设一台六轴机器人固定在搬运工位左侧,右侧工作台上安装定位夹具,末端使用双指夹爪抓取工件。工位中定义四个右手坐标系。
| 坐标系 | 原点位置 | 主要用途 |
|---|---|---|
| 世界坐标系 W | 工位统一基准点 | 描述机器人、工作台及其他设备的相对位置 |
| 基座坐标系 B | 机器人基座的规定参考点 | 描述机器人相对于自身基座的位置和姿态 |
| 工具坐标系 T | 已标定的工具中心点 TCP | 描述夹爪工作点的位置及工具朝向 |
| 工件坐标系 O | 工件或定位夹具上的选定基准点 | 描述抓取、放置及加工目标的位置 |
世界坐标系用于统一描述工位布局,其原点由工程人员约定,不一定与任何机器人原点重合。基座坐标系固定在机器人本体上,机器人安装完成后,其相对于世界坐标系的位置和方向通常保持不变。
工具坐标系随机器人末端运动。对于双指夹爪,TCP 可以定义在两个夹指闭合时的预期抓取中心,而不必位于法兰中心。工件坐标系则通常固定在夹具定位基准上,便于工件整体移动后复用相同的局部抓取坐标。
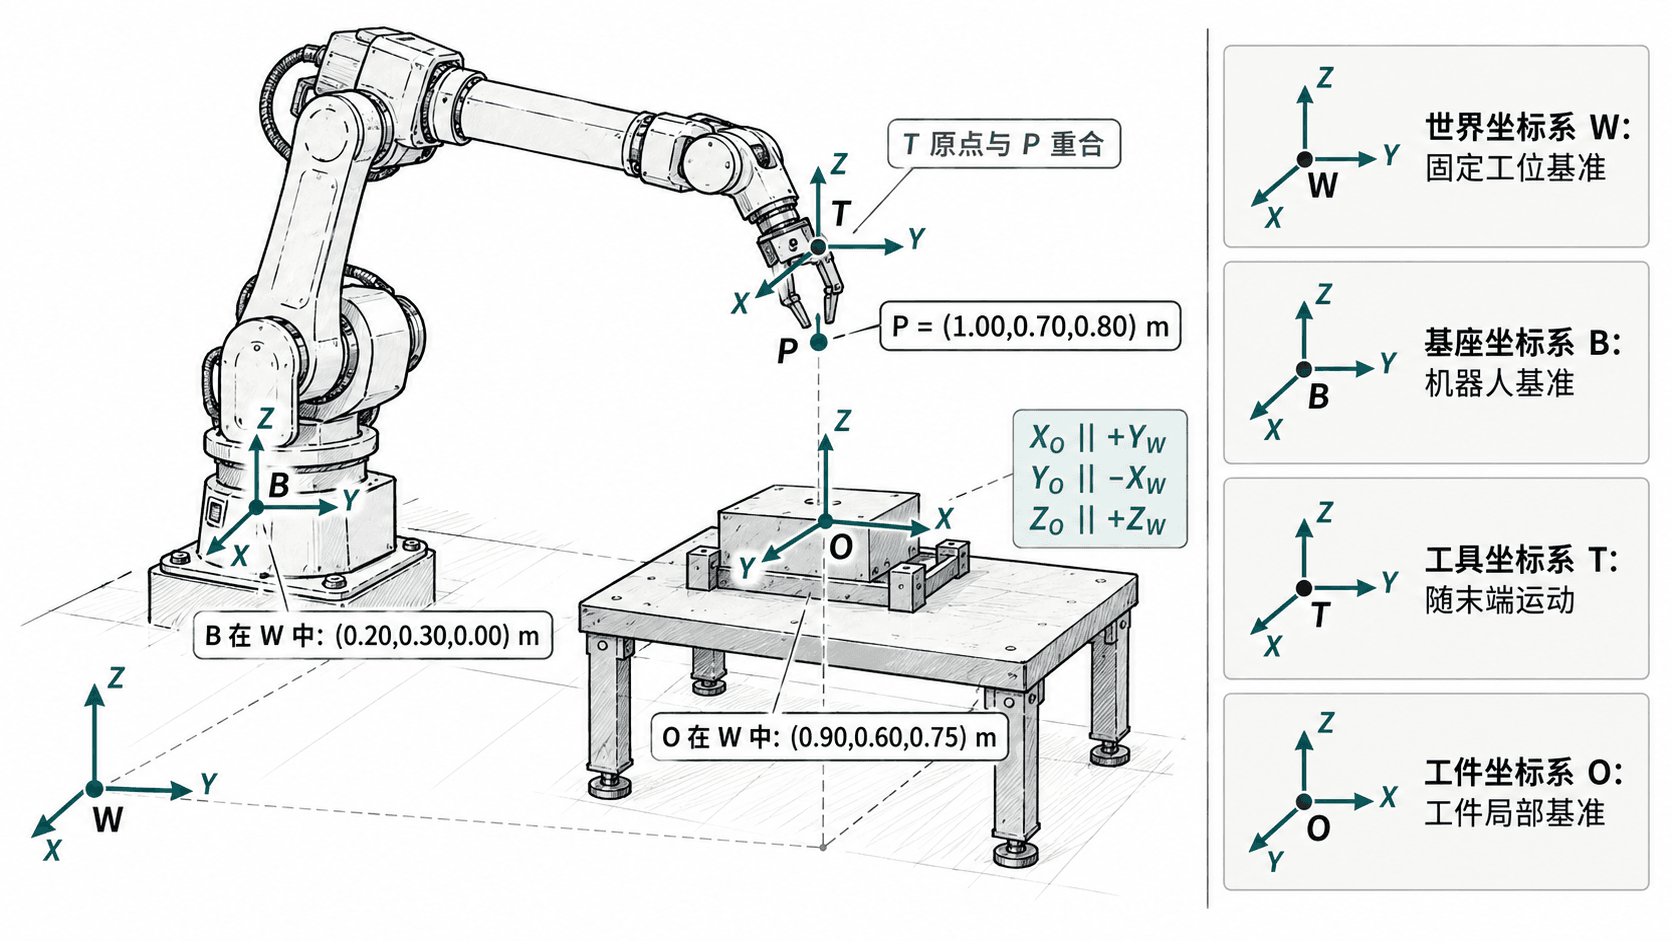
观察这张图时,首先找到四个原点,再判断各自的正 X、正 Y、正 Z 方向。坐标系不仅包含原点位置,还包含三个轴的方向。两个坐标系即使原点重合,只要轴方向不同,同一点的坐标也可能不同。
同一抓取点的四种坐标
为方便计算,所有位置统一使用米。设世界坐标系 W 的 X、Y 轴位于水平面,Z 轴竖直向上。工位具有以下经过测量或标定得到的几何关系:
- 基座 B 的原点在 W 中为
(0.20, 0.30, 0.00),三个坐标轴与 W 平行。 - 工件 O 的原点在 W 中为
(0.90, 0.60, 0.75),相对于 W 绕正 Z 轴旋转+90°。 - 抓取目标点 P 在 W 中为
(1.00, 0.70, 0.80)。 - 机器人到达目标抓取位置时,工具坐标系 T 的原点 TCP 与 P 重合。
这里的正旋转遵循右手规则:沿正 Z 轴朝原点观察,正角度对应逆时针旋转。因此工件坐标系的正 X 方向与世界坐标系的正 Y 方向一致,工件正 Y 方向与世界负 X 方向一致。
先计算 P 在基座坐标系中的位置。由于 B 和 W 的轴方向相同,只需要从世界坐标中减去基座原点的位置:
得到 。
再计算 P 在工件坐标系中的位置。首先减去工件原点,得到以世界坐标轴表达的相对位移 (0.10, 0.10, 0.05)。由于 O 绕 Z 轴旋转了正 90°,转换到 O 的局部坐标时,局部 X 分量对应世界 Y 位移,局部 Y 分量对应世界 X 位移的相反数,因此:
当机器人 TCP 已经与 P 重合时,P 就是工具坐标系自身的原点,其工具坐标为 (0, 0, 0)。这不意味着机器人基座中的目标是零坐标。
| 参考坐标系 | P 的 X(m) | P 的 Y(m) | P 的 Z(m) |
|---|---|---|---|
| 世界 W | 1.00 | 0.70 | 0.80 |
| 基座 B | 0.80 | 0.40 | 0.80 |
| 工件 O | 0.10 | -0.10 | 0.05 |
| 工具 T(TCP 到位后) | 0.00 | 0.00 | 0.00 |
这四行描述的是同一个空间点,并不是四个不同的抓取位置。数值变化只来自参考坐标系的原点和轴方向变化。
从工件目标换算到机器人基座
实际生产中,抓取目标经常先在工件坐标系 O 中定义,再换算到机器人基座坐标系 B。因为夹具位置可能调整,但工件上抓取点相对于夹具基准的位置可以保持不变。
对于一般的三维旋转和平移,位置换算可以写为:
其中, 表示从工件轴方向到世界轴方向的旋转矩阵, 表示工件原点在世界系中的位置; 和 分别描述基座相对于世界坐标系的旋转和平移。旋转矩阵的转置在这里用于反向坐标变换。
在本例中,工件局部位置 (0.10, -0.10, 0.05) 经过正 90° 旋转,得到世界轴方向下的位移 (0.10, 0.10, 0.05);加上工件原点 (0.90, 0.60, 0.75),得到世界目标 (1.00, 0.70, 0.80)。再减去基座原点,恢复基座目标 (0.80, 0.40, 0.80)。
上述计算只解决位置。如果要完成真实抓取,还必须定义 TCP 的朝向。夹爪接近工件时,工具姿态要与抓取面、夹持方向匹配;单纯让 TCP 的 X、Y、Z 坐标正确,不保证夹爪能够安全接近工件。
用示教点动验证轴方向
完成仿真工位的坐标定义后,可以使用示教器或离线仿真器执行检查。不同厂商对工件坐标系可能使用用户坐标系、工件坐标系或 WorkObject 等名称,具体菜单路径不同,但验证原则相同。
- 在仿真器中确认世界坐标系 W 的原点和轴方向,并记录机器人基座 B 相对于 W 的位置。
- 打开机器人坐标系配置或示教功能,确认工具 T 使用已标定的 TCP,而不是误选法兰中心或默认工具。
- 选择工件坐标系 O,核对原点位于夹具基准、正 X 轴沿预设工件方向,正 Y 轴满足右手坐标系要求。
- 将机器人移动到远离工作台、障碍物及关节限位的安全姿态,在仿真环境中选择工件坐标点动模式。
- 沿工件正 X 方向点动
10 mm,观察 TCP 在世界坐标系中的位移方向,并使用实际显示的 TCP 坐标或轨迹测量结果核对。
由于本例的 O 相对于 W 旋转正 90°,沿 O 的正 X 移动 10 mm,在 W 中应表现为正 Y 方向移动约 10 mm,而不是正 X 方向移动。再沿 O 的正 Y 移动 10 mm,在 W 中应表现为负 X 方向移动约 10 mm。
| 检查项目 | 正确表现 | 异常时优先检查 |
|---|---|---|
| 沿 O 正 X 点动 10 mm | W 的 Y 增加约 10 mm | 工件 X 轴方向和旋转角 |
| 沿 O 正 Y 点动 10 mm | W 的 X 减少约 10 mm | 工件 Y 轴方向及右手规则 |
| 将 TCP 移到 P | 世界位置接近 (1.00, 0.70, 0.80) m | 基座平移、工件原点和坐标系选择 |
| 切换工具坐标系 | 同一机器人姿态下,显示的 TCP 位姿可能变化 | 工具定义及法兰到 TCP 的偏置 |
这里的 10 mm 是示例点动距离,不是推荐的真实设备通用安全步长。实体设备的点动必须由具备操作资格的人员在符合现场安全规程、速度限制和防护要求的条件下执行,先确认运动方向,再执行任何接近工件的动作。
如果切换坐标系后,机器人保持静止但示教器显示的目标位置数值发生变化,不要立即认定定位错误。先确认屏幕显示的是 TCP 位姿还是法兰位姿,以及当前选择的是世界、基座还是工件参考系。只有在参考系、工具定义和单位一致时,才能直接比较坐标值。
完成验证后,应保存世界到基座、世界到工件的安装关系,以及法兰到工具 TCP 的标定结果,并记录所用的单位、轴方向和标定日期。这样即使后续移动工作台或更换夹爪,也能明确哪些坐标变换需要重新测量,而不必盲目修改全部示教点。