
机器人 / 系统课时
比较关节插补与笛卡尔直线插补
比较关节插补与笛卡尔直线插补
同样的起点和终点,六轴机器人使用不同插补方式,工具中心点(TCP)可能走出完全不同的轨迹。关节插补适合自由空间转运,笛卡尔直线插补适合沿指定方向接近工件。本课通过可复核的坐标算例比较两者,并给出搬运工位的轨迹选择与仿真检查方法。
学习目标
- 区分关节插补与笛卡尔直线插补的约束对象,理解两者的 TCP 轨迹为何不同。
- 用同一组起终点计算两种插补的中间位置,判断路径偏差。
- 为六轴机器人选择转运、接近和退出动作的插补方式,并检查碰撞及运动约束。
两种插补分别约束什么
关节插补通常称为 Joint 或 PTP 运动。控制器规划各关节从起始角度到目标角度的协调运动,TCP 的空间路径由机械臂正运动学决定,因此一般不是直线。
用归一化路径进度 表示理想化的关节空间插补,,第 个关节的位置可以写成:
实际控制器还会根据关节速度、加速度、加加速度限制生成时间参数化轨迹,并可能采用其他协调或平滑策略。上式用于说明关节空间的几何关系,不代表所有控制器的精确时间规律。
笛卡尔直线插补通常称为 Linear 或 LIN 运动。控制器约束 TCP 位置沿起终点连线移动,在每个插补周期求解对应的关节位置。其理想位置轨迹为:
两种运动方式的区别可以直接用于工位设计:
| 比较项 | 关节插补 | 笛卡尔直线插补 |
|---|---|---|
| 直接约束 | 关节运动 | TCP 的空间直线路径 |
| TCP 路径 | 通常为曲线 | 理想情况下为直线 |
| 常见用途 | 自由空间转运、姿态切换 | 抓取接近、插入、直线退出 |
| 主要检查 | 全臂扫掠碰撞、关节限位 | 直线路径可达性、奇异性、轴速与碰撞 |
| 末端姿态 | 随关节运动自然变化 | 按控制器的姿态插补规则变化 |
用同一组起终点计算轨迹差异
为了直接计算两种轨迹,先采用六轴机器人在平面内运动的简化模型:两个旋转关节组成的平面机械臂,连杆长度均为 。关节角 从 X 轴逆时针计量, 为第二连杆相对第一连杆的转角。
其 TCP 位置由正运动学得到:
选取相同的起终点关节配置:
- 起点 A:,,TCP 为 。
- 终点 B:,,TCP 为 。
若采用关节插补,在路径进度 处,两个关节分别为 和 。代入正运动学,得到 TCP 位置 。
若采用笛卡尔直线插补,同一位置进度下,TCP 应处于 A、B 两点的几何中点,即 。控制器需要通过逆运动学寻找对应的关节配置,而不能直接使用关节插补的中间角度。
| 路径进度 | 关节插补 TCP(m) | 直线插补 TCP(m) |
|---|---|---|
| 0% | (0.750, 0.433) | (0.750, 0.433) |
| 50% | (0.433, 0.750) | (0.375, 0.650) |
| 100% | (0.000, 0.866) | (0.000, 0.866) |
在 50% 位置进度处,两种 TCP 位置的距离约为 ,即 116 mm。对于本算例,关节插补的 TCP 形成圆弧,而直线插补形成连接 A、B 的线段,圆弧中部向外偏离直线约 116 mm。
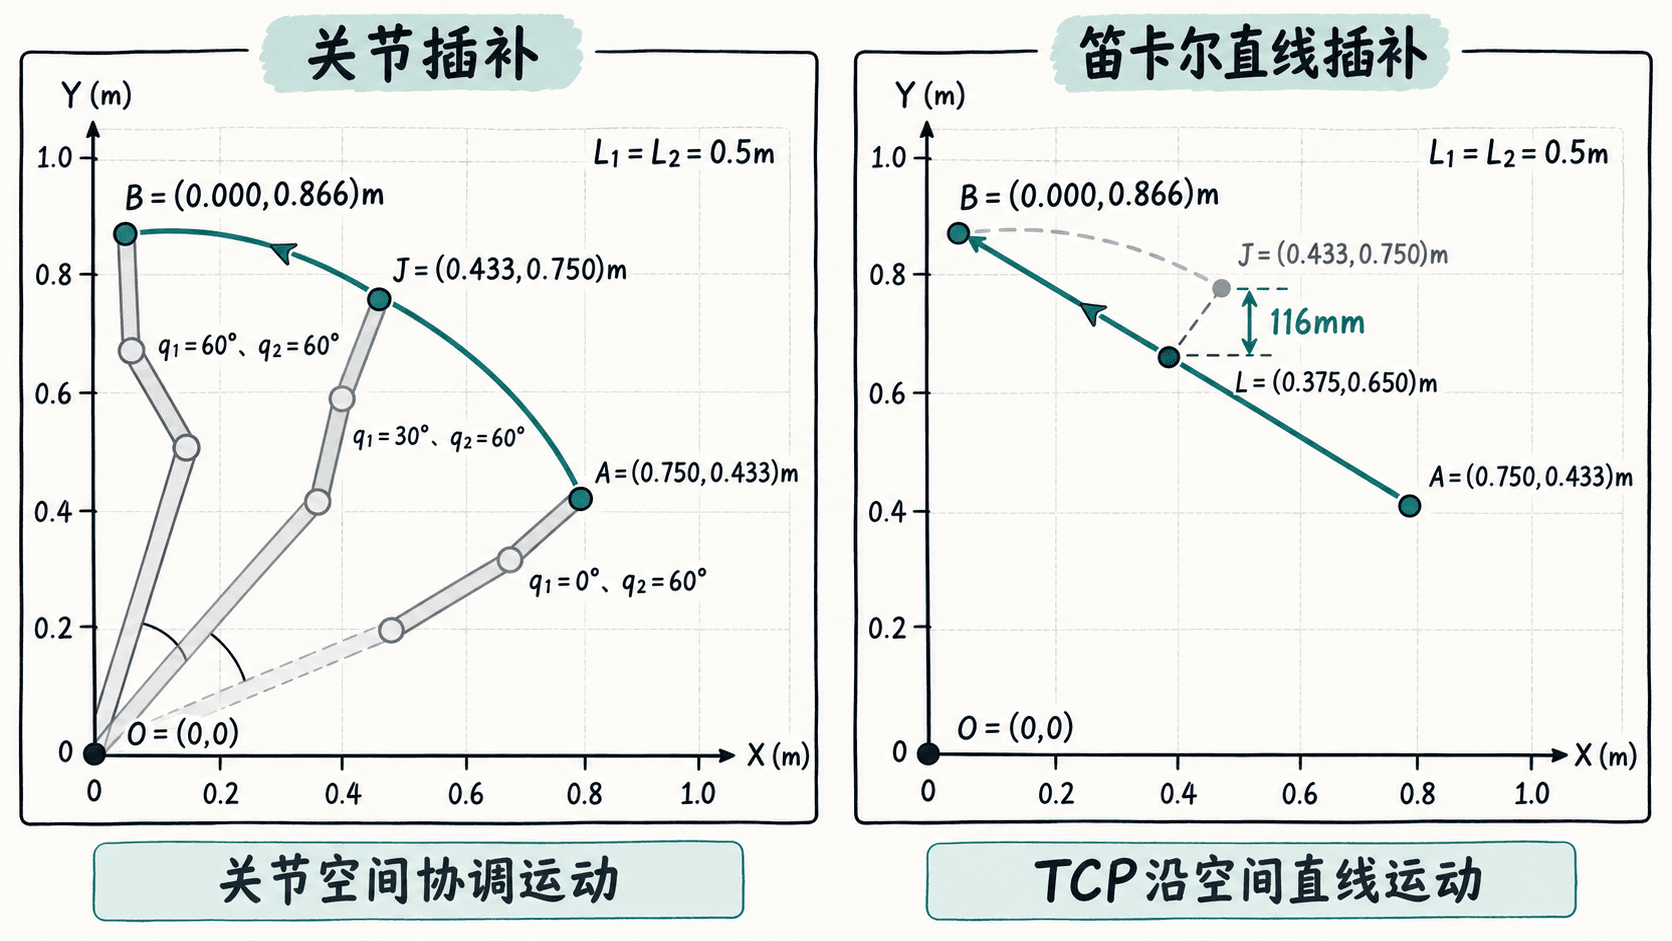
这个平面双关节算例只比较 TCP 的位置轨迹,不模拟六轴机器人的完整姿态控制。实际六轴机器人还要考虑腕部旋转、逆解分支、关节限位和奇异位形,不能直接将上述关节角作为六轴工位程序。
为搬运和精确入位选择运动方式
假设六轴机器人需要从取件台搬运工件到放置台,夹爪始终朝下。取件点为 P1,放置点为 P2,分别在两点正上方 80 mm 设置预备点 P1_UP 和 P2_UP,四个点均采用相同且已校准的 TCP 与工件坐标系。
建议将完整动作拆为以下运动段:
- 从初始安全姿态运动至 P1_UP:使用关节插补,优先完成自由空间转运,但必须检查机械臂及夹爪的扫掠路径。
- 从 P1_UP 下降至 P1:使用笛卡尔直线插补,保持工具姿态不变,沿竖直方向移动 80 mm,避免横向擦碰工件。
- 夹爪完成抓取并收到夹紧确认后,从 P1 直线上升至 P1_UP:保持相同工具姿态,先脱离工装约束区域。
- 从 P1_UP 转运至 P2_UP:采用关节插补;如机械臂可能经过立柱或输送线,应增加经过碰撞验证的中间路点。
- 从 P2_UP 直线下降至 P2:采用笛卡尔直线插补,到位后释放工件,再沿原路径直线退出。
对于教学仿真,可先将直线接近速度设为 50 mm/s,关节转运设置为低速运行。两类速度参数在不同控制器上可能使用不同单位,不能直接按数值比较运动时间。
在仿真中检查轨迹是否符合约束
使用支持关节运动、直线运动和轨迹显示的机器人离线仿真软件,建立同一组起终点位姿,并分别执行两种运动。为保证对比有效,应固定机器人模型、TCP、基座坐标系、工件坐标系和起终点工具姿态;只切换插补模式。
建议按以下顺序检查:
- 核对端点:确认两种运动的起点与终点位置、工具姿态一致,不要只比较关节角度或法兰中心坐标。
- 记录路径:分别显示两次运动的 TCP 轨迹。直线段可按不大于 10 mm 的空间间隔记录采样点;关节段还应记录关节角变化,不能仅凭 TCP 采样判断全臂运动。
- 检查直线偏差:计算直线模式各采样点到目标直线的距离。可将 1 mm 设为本次教学仿真的几何检查阈值;这一数值不代表实际机器人的定位精度或工艺公差。
- 检查整机碰撞:启用机器人本体、夹具、工件与环境的碰撞检测,并在关键区域检查完整扫掠体。离散采样不能替代必要的连续碰撞验证。
- 检查可达与运动限制:沿路径查看逆解是否连续、关节是否接近限位、是否出现奇异性报警,以及轴速度、加速度是否越过控制器允许范围。
如果直线运动出现无解或轴速超限,不应通过强行提高速度限制解决。先检查目标姿态是否合理,再尝试调整预备点、工具朝向或机器人工作区域,并重新验证完整路径。
此外,插补方式和轨迹平滑是两个不同问题。连续的关节段或直线段在连接位置可能减速甚至停下,启用圆角过渡或路径平滑后,又可能不再精确经过中间路点。对自由空间转运可以在碰撞验证后使用过渡;对抓取、插入及接触位置,应优先保证到位精度和明确的动作完成条件。
本次比较的判断依据是:自由空间转运重点验证整机扫掠路径,精确入位重点验证 TCP 直线路径与姿态约束。两种插补可以组合使用,但每一次模式切换都要重新检查衔接处的路径、速度和碰撞条件。