
机器人 / 系统课时
把抓取放置任务拆成运行状态机
把抓取放置任务拆成运行状态机
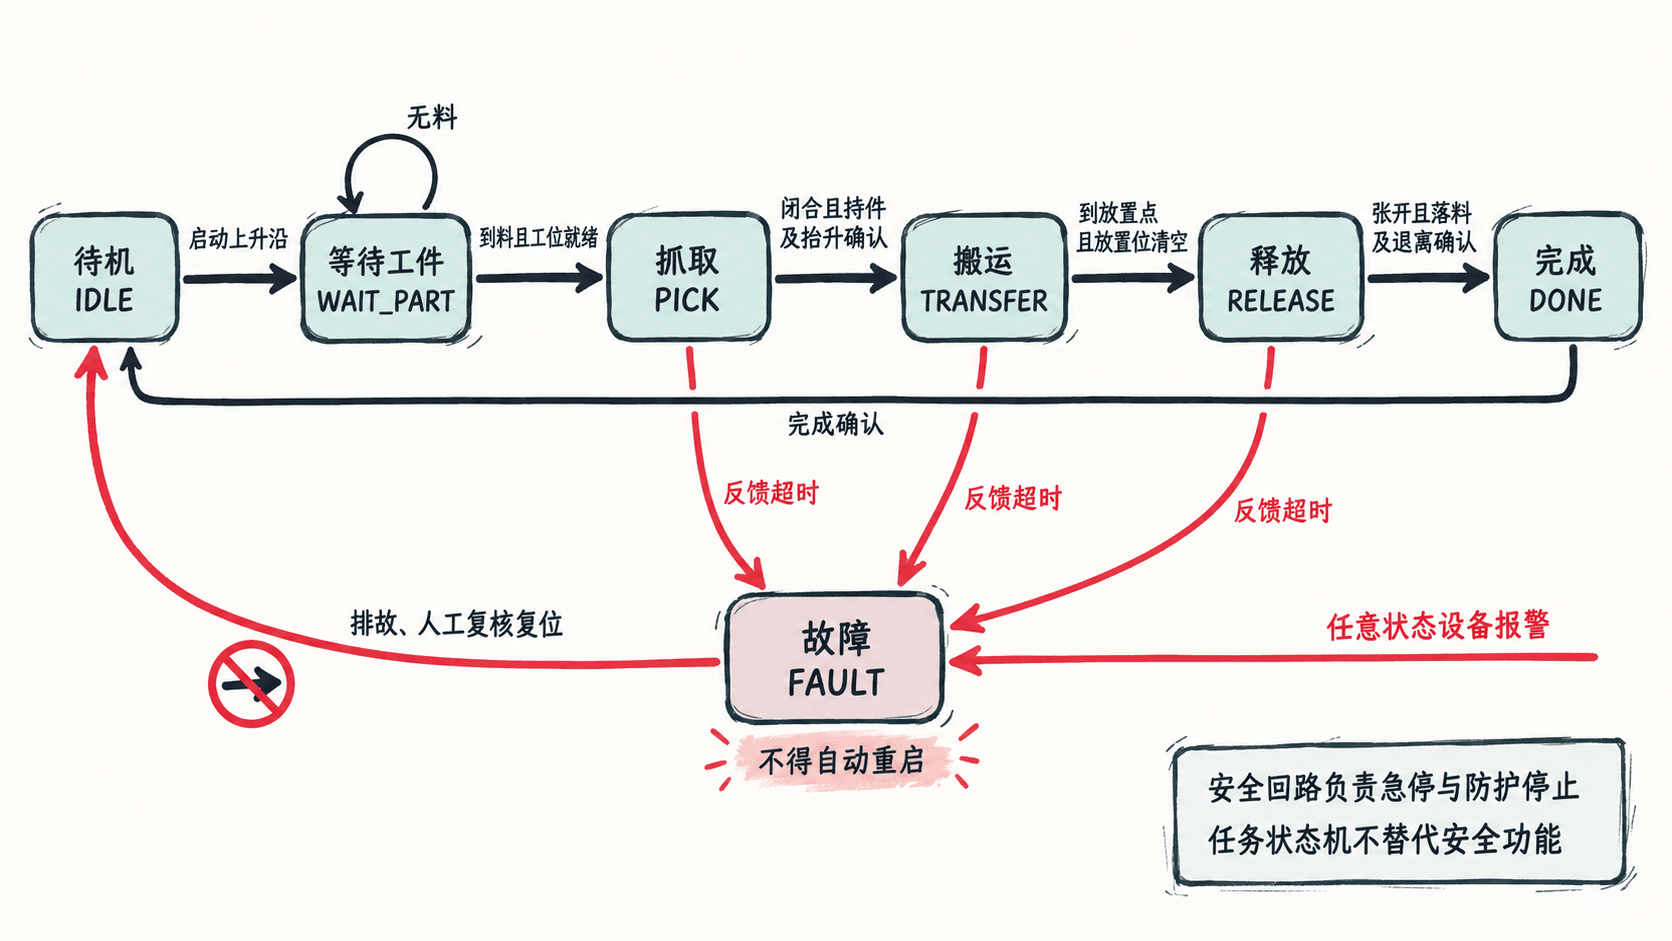
把一轮搬运拆成可观测的状态,可以让 PLC、机器人和夹爪各自知道何时动作、何时等待反馈,以及故障后为何不能继续。本篇以单件取放料工位为例,形成七态转换表、异常策略和可运行的逻辑仿真。
学习目标
- 定义待机到完成的七个状态及其进入动作、退出判据。
- 为缺料、反馈超时和安全许可丢失规定不同处理路径。
- 用事件仿真验证正常循环、故障锁存和人工复位。
固定信号含义和控制边界
以 PLC 负责节拍协调、机器人控制器负责轨迹执行、夹爪提供到位反馈的工位为例。以下名称是本例自定义的逻辑信号,不是任何厂商的固定 I/O 地址;接线时要映射到实际点位。
| 信号 | 为真时的含义 | 使用位置 |
|---|---|---|
startEdge |
启动按钮或 PLC 请求出现一次上升沿 | 待机 |
partPresent、pickReady |
取料位有工件且夹具允许取料 | 等待工件 |
gripClosed、partHeld、liftDone |
夹爪闭合、确认持件、抬升到安全过渡点 | 抓取 |
atPlace、placeClear |
机器人到放置点且放置位允许入料 | 搬运 |
gripOpen、partAtPlace、retreatDone |
夹爪已张开、工件在放置位、机械臂已退出 | 释放 |
doneAck、resetVerified |
上位控制确认完成;人工复核后的复位请求 | 完成、故障 |
机器人使能、保护门、急停和安全停止必须由经风险评估设计的安全回路及控制器安全功能处理。任务状态机只能读取允许运行等状态,不能用普通 PLC 位或本例代码替代安全联锁。
定义七态及唯一出口
| 状态 | 进入时只执行一次的动作 | 正常退出条件及目标 |
|---|---|---|
IDLE 待机 |
撤销上一周期的普通动作请求,清本周期标志 | startEdge 且设备就绪 → WAIT_PART |
WAIT_PART 等待工件 |
保持待命,不反复发送抓取命令 | partPresent && pickReady → PICK |
PICK 抓取 |
到取料点,闭合夹爪,再抬升 | gripClosed && partHeld && liftDone → TRANSFER |
TRANSFER 搬运 |
执行已经校验的搬运轨迹 | atPlace && placeClear → RELEASE |
RELEASE 释放 |
放下工件,张开夹爪,再退离 | gripOpen && partAtPlace && retreatDone → DONE |
DONE 完成 |
成功件数加一,锁存完成信号 | doneAck → IDLE |
FAULT 故障 |
锁存故障码;停止发出新的运动请求 | 故障排除且人工复核复位 → IDLE |
动作命令应在进入状态时发送一次,后续 PLC 扫描只检查反馈;否则扫描周期为 10 ms 时,等待 1 秒就可能重复下发 100 次夹爪指令。仅有 gripClosed 不足以证明抓住工件,必须结合持件传感器或经过验证的夹持检测。
给等待和故障设置不同处理方式
没有工件不是设备故障:WAIT_PART 可以持续等待;例如等待超过 30 s 只向 HMI 显示“缺料等待”,不擅自进入 FAULT。而进入抓取、搬运、释放后,应对每段运行设置超时。下面是演示工位的初始调试值,需依真实行程、负载和实测时间调整,并非安全功能响应时间。
| 状态 | 示例最长时间 | 超时动作 |
|---|---|---|
PICK |
5.0 s | 锁存 PICK_TIMEOUT,进入 FAULT |
TRANSFER |
8.0 s | 锁存 MOVE_TIMEOUT,进入 FAULT |
RELEASE |
4.0 s | 锁存 RELEASE_TIMEOUT,进入 FAULT |
在任何执行状态发生机器人报警或运行许可丢失时,记录当时状态和持件反馈,转入故障处理。由机器人控制器及独立安全系统按风险评估实施必要的停车;故障处理不要默认张开夹爪,也不要超时后自动重试。恢复前必须确认工件位置、运动空间和报警原因;清故障只回待机,重新启动还需一个新的 startEdge。
用事件仿真检查迁移约束
下例用 Python 3.9+ 模拟任务层状态迁移。复合反馈先由现场逻辑核实,再转换为 pick_ok、place_reached 等事件;示例不控制真实机器人,也不实现安全控制。
from enum import Enum

class State(str, Enum):
    IDLE = "IDLE"
    WAIT_PART = "WAIT_PART"
    PICK = "PICK"
    TRANSFER = "TRANSFER"
    RELEASE = "RELEASE"
    DONE = "DONE"
    FAULT = "FAULT"

routes = {
    (State.IDLE, "start_edge"): State.WAIT_PART,
    (State.WAIT_PART, "part_ready"): State.PICK,
    (State.PICK, "pick_ok"): State.TRANSFER,
    (State.TRANSFER, "place_reached"): State.RELEASE,
    (State.RELEASE, "release_ok"): State.DONE,
    (State.DONE, "done_ack"): State.IDLE,
}
errors = {"pick_timeout", "move_timeout", "release_timeout",
          "robot_alarm", "safety_permit_lost"}

def advance(state, event):
    # 故障锁存:忽略启动,只有外部复核完成才能回待机
    if state == State.FAULT:
        return State.IDLE if event == "reset_verified" else state
    if event in errors:
        return State.FAULT
    # 未满足条件时保持原状态,不重复执行入态动作
    return routes.get((state, event), state)

state = State.IDLE
events = ["start_edge", "part_ready", "pick_ok", "place_reached",
          "release_ok", "done_ack", "start_edge", "part_ready",
          "pick_timeout", "start_edge", "reset_verified"]
for event in events:
    next_state = advance(state, event)
    print(f"{event}: {state.value} -> {next_state.value}")
    state = next_state
预期输出:
start_edge: IDLE -> WAIT_PART
part_ready: WAIT_PART -> PICK
pick_ok: PICK -> TRANSFER
place_reached: TRANSFER -> RELEASE
release_ok: RELEASE -> DONE
done_ack: DONE -> IDLE
start_edge: IDLE -> WAIT_PART
part_ready: WAIT_PART -> PICK
pick_timeout: PICK -> FAULT
start_edge: FAULT -> FAULT
reset_verified: FAULT -> IDLE
reset_verified 在仿真里只是事件名;在实际设备中,必须先由现场人员排除故障、确认安全条件,并完成独立安全功能所要求的复位,任务逻辑才可接受该事件。
按验收场景逐项验证
- 正常循环:模拟或在批准的安全调试条件下依次给出到料、持件、到位、落料反馈;检查恰好产生一次完成信号,成功件数增加 1。
- 未到料:启动后保持
partPresent=0超过 30 s;状态仍为WAIT_PART,只提示缺料,不产生抓取命令。 - 夹持异常:有
gripClosed=1但partHeld=0;不准进入TRANSFER,超过 5.0 s 锁存PICK_TIMEOUT。 - 搬运超时或报警:停在
TRANSFER并制造仿真超时;进入FAULT后重复启动请求不能再触发动作。 - 故障恢复:消除原因、检查现场并人工复位后回
IDLE;未重新触发启动上升沿,不得自行继续搬运。
联调时先进行离线仿真及空载、受控低速检查,严格遵守现场批准的安全调试程序,不短接安全门锁或急停。验收记录至少包含状态、触发信号、入态时间、故障码和周期计数,便于复现偶发故障。