
机器人 / 系统课时
检查关节限位与可达工作空间
检查关节限位与可达工作空间
工件抓取点即使落在六轴机械臂的标称臂展内,也可能因为关节超限或工具朝向受约束而无法到达。本篇使用具体的关节角候选值,完成工作空间粗筛、限位过滤及位姿与路径复核,避免把“点够得着”误判为“抓取动作可执行”。
学习目标
- 区分位置可达、目标位姿可达与整条路径可执行。
- 根据六轴角度限位及剩余裕量筛选逆运动学候选解。
- 用正运动学、碰撞和运动约束检查决定能否采用候选解。
区分位置、姿态和工作空间
位置可达,是存在某组允许的关节角,使工具中心点(TCP)到达目标位置,工具方向可以变化。位姿可达,则还要同时满足 TCP 的完整朝向;路径可执行还要求机器人能从当前姿态连续、无碰撞地运动到目标姿态。
例如基座坐标系 B 中抓取点为 P=(0.95, 0.20, 0.45) m,要求夹爪工具 Z 轴朝下。点 P 到基座原点的直线距离约为 1.07 m。即使设备标称最大臂展为 1.25 m,也不能据此判定可达:臂展测量基准可能不同,底座附近可能存在空缺区域,肩肘及腕部关节限位还会裁掉部分姿态。
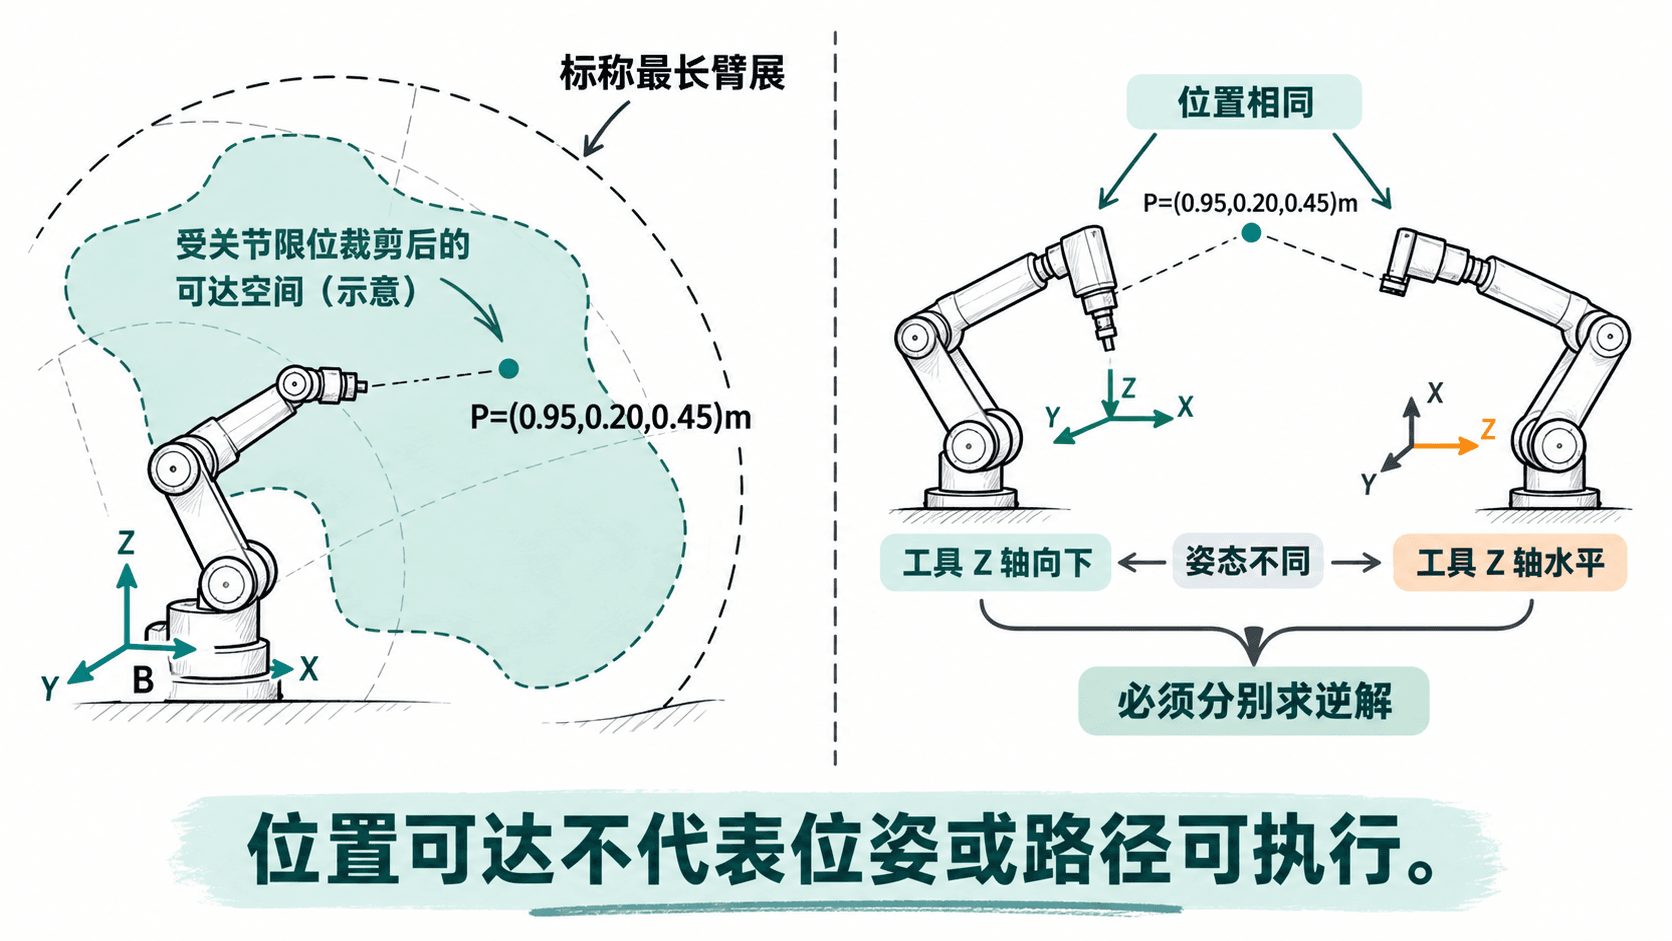
实际筛查时,先确保目标已经用标定后的工具与工件坐标变换统一到机器人基座系,再用对应机型的正逆运动学模型求候选关节角。仅靠球形臂展或一个长方体包围盒,只能排除部分明显远离工位的点,不能证明可达。
建立六轴角度限位表
以下角度均为教学示例,单位为度,并非任何厂商机型的出厂参数。工程上应取设备手册与控制器当前生效的软限位交集,确认 J1~J6 的正方向、零点和允许圈数。
| 关节 | 本例允许范围 |
|---|---|
| J1 | -170°~170° |
| J2 | -100°~90° |
| J3 | -110°~100° |
| J4 | -185°~185° |
| J5 | -120°~120° |
| J6 | -350°~350° |
对于求解器返回的一组角度 q1~q6,六轴必须同时在各自区间内。还应计算到上下边界的最小角度差;例如 J2=-95° 虽未超出 -100° 的下限,但只剩 5°,对工件偏差和路径规划的容错较小。本例把裕量不大于 5° 标记为“接近限位”,这只是练习筛选阈值,不能代替设备的安全设定。
用程序过滤逆解候选角
下面用 Python 3.12 标准库演示一个可运行的限位过滤器。A、B、C 是为了展示判断逻辑而构造的六轴角度数组,不是前述抓取点的真实逆解;实际项目中应从对应机器人模型的 IK 求解器取得候选角,并先统一为度。
# 教学用的六轴软限位,不可直接作为真机控制参数
BOUNDS = [(-170, 170), (-100, 90), (-110, 100),
          (-185, 185), (-120, 120), (-350, 350)]
CANDIDATES = {
    "A": (30, -40, 60, 20, 30, 170),
    "B": (30, -40, 60, 20, 145, -190),
    "C": (30, -95, 90, 20, 60, -170),
}

def check(q, safe_margin=5.0):
    if len(q) != len(BOUNDS):
        raise ValueError("需要六个关节角")

    # 六轴有任何一轴越界,就淘汰该组候选角
    violations = [
        f"J{i}" for i, (angle, (low, high))
        in enumerate(zip(q, BOUNDS), start=1)
        if not low <= angle <= high
    ]
    if violations:
        return f"淘汰,超限 {', '.join(violations)}"

    # 计算距离最近一侧关节限位的剩余角度
    margin = min(
        min(angle - low, high - angle)
        for angle, (low, high) in zip(q, BOUNDS)
    )
    status = "接近限位" if margin <= safe_margin else "通过"
    return f"{status},最小限位裕量 {margin:.1f}°"

for label, joints in CANDIDATES.items():
    print(f"{label}: {check(joints)}")
预期输出:
A: 通过,最小限位裕量 40.0°
B: 淘汰,超限 J5
C: 接近限位,最小限位裕量 5.0°
结果只能证明 A、C 通过了关节角区间这一项。B 的 J5=145° 超出上限,应淘汰这组角度,但不代表目标位姿必定无解:求解器可能存在其他未枚举的肩、肘、腕构型。
将关节候选解升级为可执行目标
- 复算 TCP 位姿:把每组候选角送入同一机器人模型的正运动学(FK),检查其 TCP 与目标是否一致。例如项目设位置误差不大于 2 mm、姿态角误差不大于 1°;若实算分别为 1.4 mm 和 0.6°,才通过这一项。姿态误差应比较两个旋转间的相对转角,而非直接相减欧拉角。
- 检查碰撞与完整路径:在仿真中加载真实工件、夹具、末端工具和机器人本体,检查自碰撞、起点到终点的扫掠碰撞、软限位及关节速度和加速度。如果项目工艺要求最小间隙 20 mm,而仿真测得 8 mm,即使终点无接触也要淘汰该路径。20 mm 是算例中的工艺要求,不是通用人身安全距离。
- 选择有余量的构型:当多组真实逆解都通过 FK 和碰撞检查时,再比较它们与当前关节角的距离、到限位的裕量及奇异性风险。本例中 A 的限位裕量 40°、C 为 5°;其他条件相同时优先选 A,不能单凭裕量忽略行程或碰撞。
- 处理确实无解的目标:按坐标系与 TCP 标定、角度单位、候选分支和初始种子逐项复查;若工具朝向允许调整,可在工艺角度容差内重新求解。仍无解时,应调整工件摆位、机器人安装位置或工具结构,而不是放宽实际机械限位。
逆解存在且单点关节合法,不等于整段运动已获准执行。投入实体工位前,应按设备安全规程验证防护、急停与安全区域,并在授权人员监督下进行低速试运行,不能直接用课堂候选角驱动真机。