
机器人 / 系统课时
区分数字IO与工业现场总线用途
区分数字IO与工业现场总线用途
当机器人需要接收 PLC 的启动指令、报告搬运完成并控制夹爪时,可以用 24 V 数字 I/O 逐点接线,也可以通过工业以太网交换成组信号。本课用一个取放料工位说明两种连接路径、常见协议角色和可执行的联调检查方法。
学习目标
- 根据点数、距离和诊断需求选择数字 I/O 或工业现场总线。
- 区分 PROFINET 与 EtherNet/IP 的通信角色及配置要素。
- 为机器人与 PLC 约定握手位,并验证通信中断时的处理方式。
从物理连接区分两种通道
数字 I/O 传递开关量。典型接法是 PLC 的 DO 接机器人 DI,机器人 DO 接 PLC 的 DI;传感器也可以直接接机器人 DI。常见电平为 24 V DC,但必须按具体模块手册确认输入类型、输出驱动能力、供电及公共端接法。一个输出点不能直接传输位置坐标或诊断文本。
工业现场总线 通过网络接口周期性交换成组过程数据。PLC 与机器人可在各自的输入、输出映像区中读取多个状态位或数据字;还可使用协议支持的诊断与参数访问功能。两者经工业交换机或设备支持的网络端口连接,不再需要为每个握手位单独拉一根信号线。
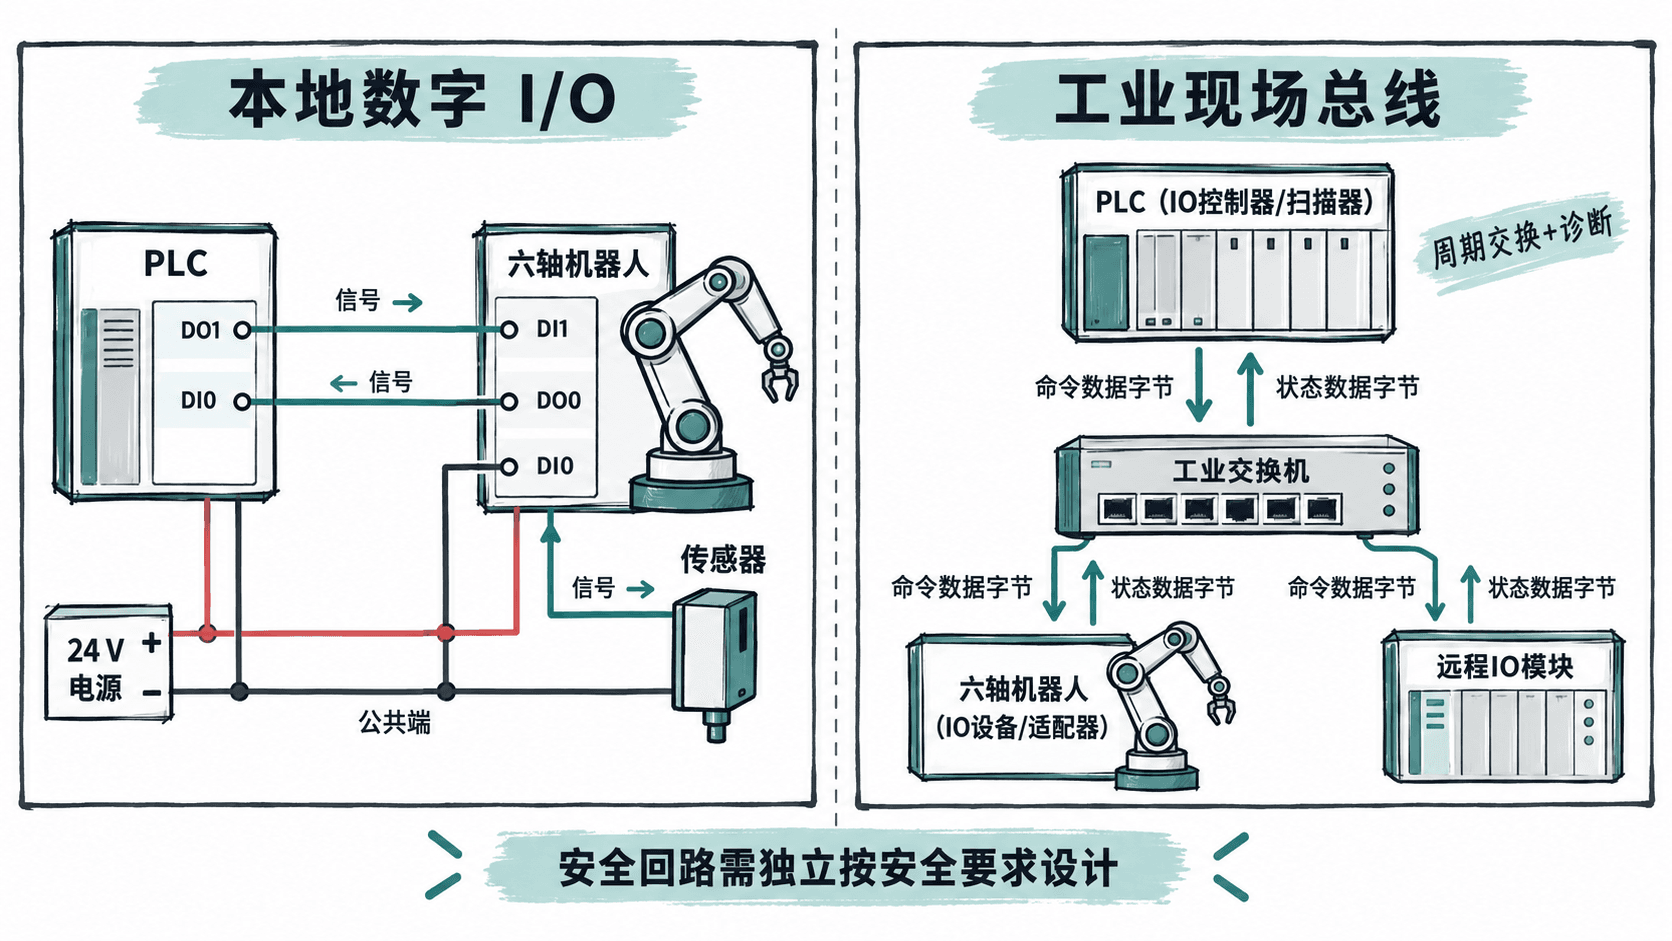
例如只有夹爪开闭与到位反馈等 3~4 个信号、柜内距离很短,直接接线通常更容易检查;若 PLC 与机器人需要交换 16 个命令位、32 个状态位及故障信息,总线映射更合适。网络并不会自动消除机器人末端阀岛和传感器的供电、接线需求。
认识 PROFINET 与 EtherNet/IP 的角色
两者均属于工业以太网技术,但协议并不互通;不能因为都使用 RJ45 网口就认为可以直接通信。集成前先核对 PLC 和机器人控制器是否安装并授权相应通信功能,再检查角色是否匹配。
| 核对项 | PROFINET IO | EtherNet/IP |
|---|---|---|
| PLC 常见角色 | IO Controller(控制器) | Scanner(扫描器) |
| 机器人常见角色 | IO Device(设备) | Adapter(适配器) |
| 主要配置依据 | GSDML、设备名、模块与输入输出长度 | EDS 或厂商参数、Assembly 实例、数据长度、RPI(请求数据包间隔) |
| 交换方式 | 周期性 IO 过程数据;支持诊断 | Implicit I/O 周期交换;Explicit 用于请求响应 |
机器人也可能支持其他角色或只支持指定选件,以上是典型 PLC 主控工位的配置,不代表所有机型都相同。PROFINET 的实时 IO 交换与普通 TCP 业务不同;EtherNet/IP 的 Implicit I/O 通常经 UDP 传输。周期要按两端设备能力和工位响应需求配置,不能仅凭网线速率推算控制延迟。
用字节映射完成一次取放料握手
假设机器人本地 DI0 接到料传感器,PLC 与机器人经总线各交换 1 个字节。以下位号是双方自行约定的工程示例,并非某厂商固定地址;这里的输入、输出均以 PLC 为视角。
| 数据方向 | 位号 | 信号 | 含义 |
|---|---|---|---|
| PLC 输出到机器人 | Byte0.Bit0 | StartReq | 请求执行一件搬运 |
| PLC 输出到机器人 | Byte0.Bit1 | ResetFault | 请求故障复位 |
| 机器人输入到 PLC | Byte0.Bit0 | Ready | 自动模式且允许接收任务 |
| 机器人输入到 PLC | Byte0.Bit1 | Busy | 本次搬运执行中 |
| 机器人输入到 PLC | Byte0.Bit2 | Done | 本次搬运正常完成 |
| 机器人输入到 PLC | Byte0.Bit3 | Fault | 存在故障 |
- PLC 确认
Ready=1、Busy=0、Fault=0后置StartReq=1;机器人还需确认本地DI0=1才允许取料。 - 机器人接受请求后置
Busy=1,PLC 读到它再撤销StartReq,避免短脉冲跨周期丢失。 - 搬运完成后机器人清除
Busy、置Done=1;PLC 记录完成事件。双方还必须约定Done在下次任务开始前如何清零,防止重复计数。
ResetFault 只能触发已定义且允许的普通故障复位流程,不能代替急停复位或安全确认。所有握手信号都应有超时处理,例如测试工位可暂设等待 Busy 最长 2 秒,实际值须根据 PLC 扫描周期、网络更新时间及机器人程序确定。
联调时如何验收和排错
先在停机、可控的调试条件下确认电源与端子:用万用表核对 24 V 电源极性、公共端、PNP/NPN 兼容性及输入电平。随后在控制器的 I/O 监视界面逐点操作本地信号,确认“物理端子变化”和“逻辑位变化”一致,切勿在机器人运行时随意强制输出。
总线侧按以下顺序检查:① PLC 与机器人在线且设备角色正确;② 设备名或 IP、配置模块、输入输出字节长度一致;③ PLC 置命令位后机器人监视值同步变化;④ 机器人置状态位后 PLC 正确接收;⑤ 在设备静止的测试状态模拟通信中断,验证故障告警、握手取消及程序约定的安全响应。若网络已连接但位不变化,优先检查数据方向、字节偏移和位序,而不是直接修改机器人运动程序。
选择时以信号规模和维护方式为准:少量近距离开关量先用数字 I/O;多设备、多状态和集中诊断更适合总线;实际工位经常两者并用。