
机器人 / 系统课时
用关节模式和直角模式执行点动
用关节模式和直角模式执行点动
本课在离线仿真器中对同一台六轴机器人分别执行关节点动和直角坐标点动。完成后,你将能从关节角、末端工具中心点(TCP)位姿和机械臂姿态,判断一次点动究竟控制的是单个关节,还是指定坐标系中的末端运动。
学习目标
- 在安全仿真姿态下,以 5° 的步距执行一次 J2 关节点动并回到起点。
- 在基座坐标系下,以 10 mm 的步距执行一次 TCP 的 +X 方向点动。
- 对照关节读数与 TCP 位姿,识别模式、坐标系或可达性造成的异常。
准备可回退的仿真起点
先确认六轴机器人模型、工具法兰与 TCP 已加载,场景中没有与机器人贴近的夹具或障碍物。进入仿真器的“点动 / Jog”控制面板;不同软件可能把入口放在示教器、机器人属性或运动控制页,不应照搬某一家控制器的按键布局。
- 把机器人移至远离关节限位和工作空间边界的非奇异姿态,保存为起始点 P0。记录 J1~J6 角度,以及 TCP 相对基座的 X、Y、Z 和姿态读数。
- 选择单步 / Incremental 点动,而非按住即持续运动;将仿真点动速度设为较低档,例如 5%~10%。关节实验使用 5° 步距,直角实验使用 10 mm 步距。
- 运行仿真碰撞检查并确认没有报警。每做完一项实验,使用保存的 P0 恢复初始姿态,再进行下一项。
关节模式:只改变 J2 角度
在点动面板选择“关节 / Joint”模式,选中第二轴 J2,确认步距为 5°,单击一次 J2 的正向点动键。此时控制目标是第二关节的角度,不是 TCP 在某个笛卡尔轴向的位移。
假设起始读数 J2 为 −30°,执行后应接近 −25°;其余关节目标角保持不变。观察肩部绕 J2 轴转动,后续连杆随之改变空间位置,因此 TCP 的 X、Y、Z 以及工具朝向可能同时变化。这里的“只动 J2”是指关节指令,并不表示空间中只有一个部件在动。
记录点动前后的六轴角度。如果 J2 没有增加约 5°,先检查正负方向、步距和关节限位;如果多根关节的角度同时变化,先确认是否误选直角模式。实验结束后返回 P0。
直角模式:沿基座 X 方向移动 TCP
将模式切换为“直角 / Cartesian”,把参考坐标系设为“基座 / Base”,确认当前受控点是已配置的 TCP,而非默认法兰原点。保持末端姿态不变,选择位置点动、步距 10 mm,并单击一次 +X。
例如点动前基座系下 TCP 的 X 读数为 420.0 mm,成功点动后应接近 430.0 mm;Y、Z 和姿态读数应基本保持原值。420.0 mm 只是读数算例,实际起点由机器人模型决定。控制器需要通过逆运动学协调多个关节,所以 J1~J6 中可能有多轴角度变化。
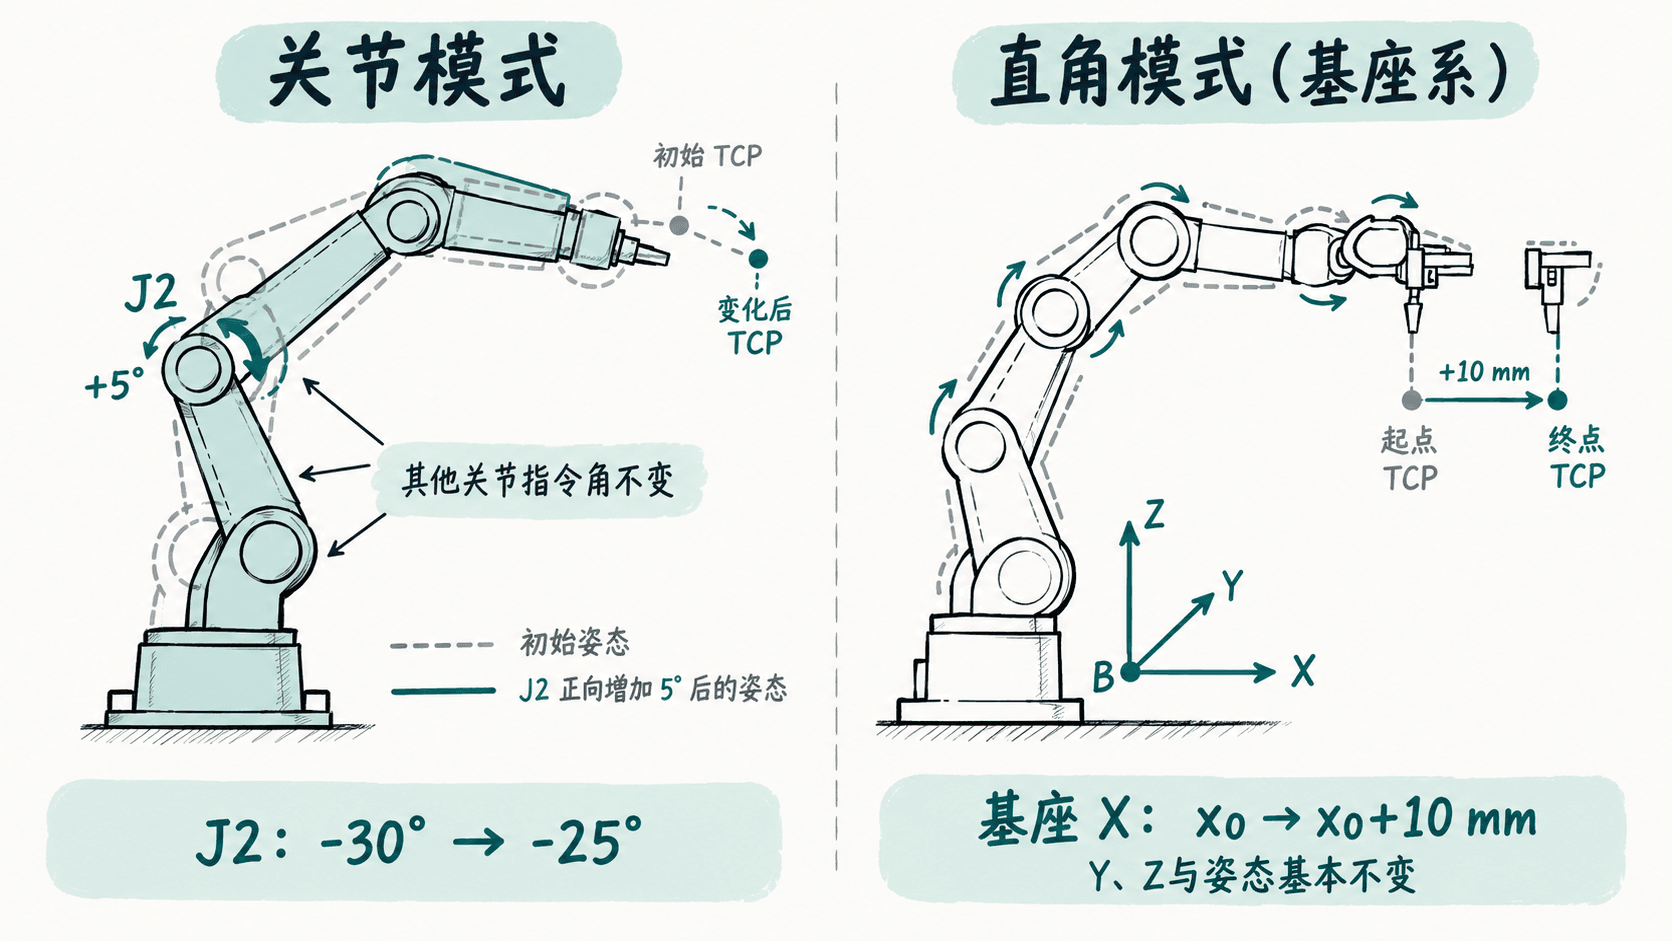
不要把“基座 +X”与“工具 +X”混淆:如果改选 Tool 坐标系,+X 将沿工具自身的 X 轴移动;工具已旋转时,它通常不平行于基座 X 轴。完成观察后再次恢复 P0。
用读数判断动作是否正确
| 观察项 | 关节模式:J2 +5° | 直角模式:Base +X 10 mm |
|---|---|---|
| 直接控制量 | J2 角度增加 5° | TCP 基座系 X 增加约 10 mm |
| 其他关节角 | 理论上保持原目标值 | 可能多轴联动 |
| TCP 位置与姿态 | 通常都会受影响 | Y、Z、姿态基本不变 |
| 应重点查看 | J2 与六轴角度读数 | TCP 基座位姿及逆解状态 |
如果仿真器显示目标值和实际值两组读数,应等运动结束、实际值跟上目标值后再记录。读数允许存在显示精度范围内的微小差异,但不能把“目标已下发”当成“动作已完成”。
点动无响应或轨迹异常时
按以下顺序排查,比反复点击点动键更容易定位原因。
- 指令无响应:确认仿真运行、点动使能及报警已复位,再检查是否选错轴、速度设为零或步距未生效。
- 移动方向不对:确认当前是 Joint 还是 Cartesian,并检查 Base / Tool 参考系和 TCP 是否选对;不要只凭屏幕镜头方向判断正负轴。
- 直角点动被拒绝:查看逆解失败、关节限位、奇异位形与碰撞报警。恢复 P0,尝试将直角步距从 10 mm 减为 1 mm;若仍失败,改选更宽裕的可达姿态,不要强行越过限位。
- 末端姿态突然改变:确认执行的是位置点动而非旋转点动,并检查是否切换了工具坐标系或 TCP。若仿真器允许不同逆解分支,优先保持与起点连续的关节配置。
验收时保留两份前后读数:一份证明 J2 增加约 5°、其他关节目标不变;另一份证明基座系 TCP 的 X 增加约 10 mm、姿态基本不变。两者都能从 P0 安全恢复,才算完成本次点动验证。