
机器人 / 系统课时
梳理电机编码器和驱动器反馈链路
梳理电机编码器和驱动器反馈链路
机械臂关节收到目标角度却没有准确到位时,需要先分清谁下发指令、谁提供电机功率,以及编码器到底测量了哪根轴。本课用一个带减速器的关节,把位置指令、实际位置和反馈闭环连成可检查的链路。
学习目标
- 指出控制器、驱动器、电机、减速器和编码器的职责与连接方向。
- 区分位置、速度和电流反馈,解释跟随误差的来源。
- 根据编码器计数换算关节角,并按信号链定位常见异常。
把指令、动力与反馈分开
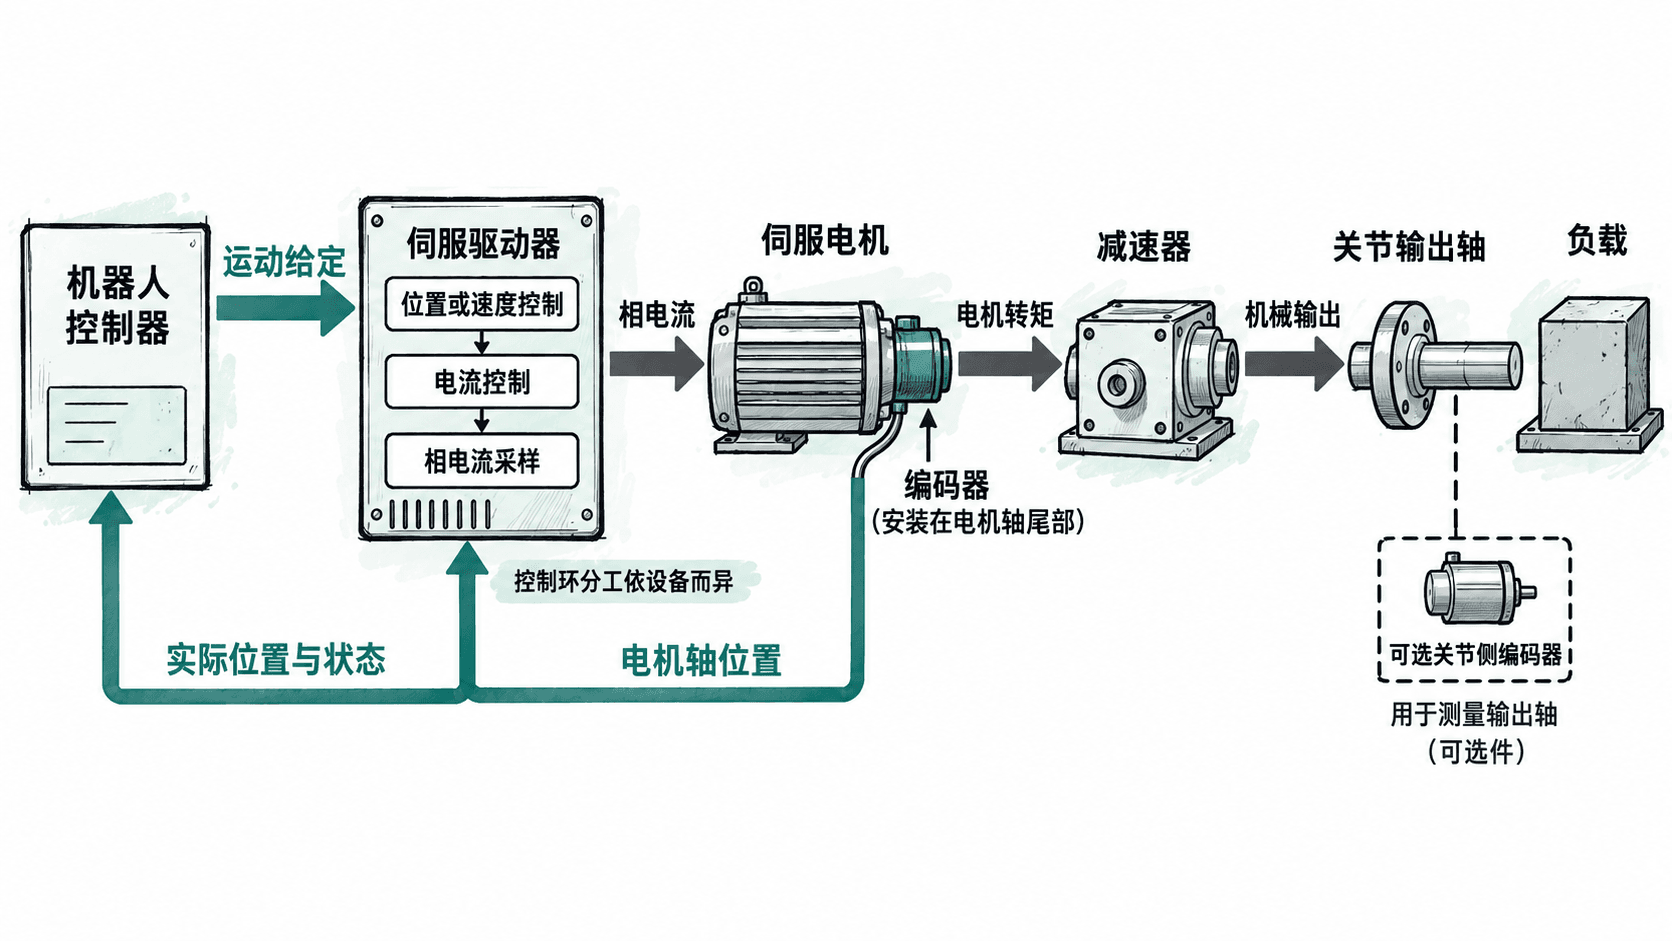
以典型电机侧装编码器的旋转关节为例,机器人控制器负责轨迹规划和各轴协调;伺服驱动器接收运动给定,调节输出电流;电机产生转矩,经减速器驱动关节输出轴。编码器安装在电机轴端,测得的是电机转角,而不是直接测得关节输出角。
| 链路 | 方向 | 传递内容 |
|---|---|---|
| 运动指令 | 控制器 → 驱动器 | 位置、速度或转矩给定,取决于控制模式 |
| 动力传递 | 驱动器 → 电机 → 减速器 → 关节 | 电机相电流、轴转矩、机械运动 |
| 状态反馈 | 电机编码器 → 驱动器 → 控制器 | 电机位置/推算速度、驱动状态和故障信息 |
看懂位置、速度和电流闭环
位置环比较同一坐标系、同一时刻的目标位置与反馈位置,生成进一步的运动调节量;速度环根据编码器位置变化估算转速,并抑制速度偏差;电流环使用驱动器的电流采样调节电机转矩。典型级联结构中,电流环响应最快、速度环其次、位置环较慢,但具体分工和周期以设备手册为准。
假设某关节在同一采样时刻的位置指令为 30.00°,换算后的实际关节位置为 29.85°,则跟随误差为 +0.15°。它表示指令与反馈暂时不一致,不等同于关节必然产生了同样大小的机械末端误差;加减速时出现有限跟随误差也并非必然故障。
需要特别区分两类反馈:电机位置、速度来自编码器,电流反馈来自驱动器内的电流测量。驱动器可能向控制器上报实际位置和报警,但上报的是哪一侧位置、单位是否为度、是否经过电子齿轮换算,都应在设备诊断页面核对。可参考欧姆龙伺服原理说明。
从编码器计数计算关节角
以传动比 (电机转100圈,关节输出转1圈)为例。假设编码器单圈分辨率为17位,即每圈 个位置单位;驱动器已经正确累计跨圈位置,且机械零位对应的累计计数为 ,则关节角为:
这里的 是经过跨圈展开的电机位置计数,不是只在单圈内循环的原始读数。若以零位为起点,关节目标 45°,电机应转 12.5 圈,对应 1,638,400 计数。若同一时刻读到 1,634,759 计数,则关节反馈约为 44.900°,跟随误差约为 0.100°。
这种换算还隐含电机与减速器输入轴可靠连接、传动比和零位正确的前提。电机端编码器无法直接测出减速器回差、传动弹性或输出端松动;要求监测这些误差时,需要额外的关节侧测量或专门的标定方法。本例还假设电机和关节正方向一致;实际换算须考虑方向符号、电子齿轮比。绝对值编码器的跨圈保持能力也依型号和配置而异。
沿反馈链路排查异常
联调先读状态,后做动作。遵守机器人厂商的安全操作程序,确保防护、示教权限和人员位置符合要求;不得带电插拔编码器接头,也不要通过解除限位或制动器来试探故障。
- 在控制器及驱动器诊断页面,记录同一轴的目标位置、实际位置、跟随误差、伺服使能状态、制动状态和报警码;先核对显示的是电机角还是关节角。
- 只有在设备允许、无干涉且已采取现场要求的安全措施时,才使用低速、单轴、小增量点动。例如关节正向 1°,传动比为100时电机应正向转约 100°,编码器累计变化约 36,409 计数;实际数值存在整数舍入。
- 比较命令、编码器变化和关节实际运动,依据第一个不一致的位置确定排查范围。
| 观察到的现象 | 优先检查 |
|---|---|
| 已要求运动,但目标位置不变 | 控制器运动模式、互锁及指令是否下发 |
| 目标位置改变,电机位置不变 | 驱动报警、使能条件、制动状态;停止后检查机械卡滞 |
| 电机编码器位置改变,关节不动 | 联轴器、传动连接或减速器异常,停止运动并检查 |
| 反馈方向与指令相反或突变 | 立即停止;核对编码器方向、零位及参数匹配 |
| 反馈位置跟随正常,末端仍偏位 | 减速器回差、输出轴松动、关节标定和工具坐标 |
跟随误差报警阈值没有适用于所有机器人的统一数字,必须以驱动器与机器人厂商限值为准。只有把指令单位、反馈来源、零位和采样时刻核对一致,才能判断偏差究竟发生在控制链还是机械传动链。