
机器人 / 系统课时
识别六轴机器人与控制柜硬件组成
识别六轴机器人与控制柜硬件组成
面对一套六轴搬运工位,先要分清负责运动的机器人本体、负责计算与驱动的控制柜,以及负责操作的示教器。读完后,你能沿着一次取放动作指出各部件的位置、信号走向与安全检查边界。
学习目标
- 在设备上辨认 J1~J6、连杆、末端法兰和末端执行器。
- 说明控制器、伺服驱动、示教器与反馈传感器各自的职责。
- 按一次抓取搬运过程核对运动链路、夹具信号和安全边界。
从基座到末端辨认六根轴
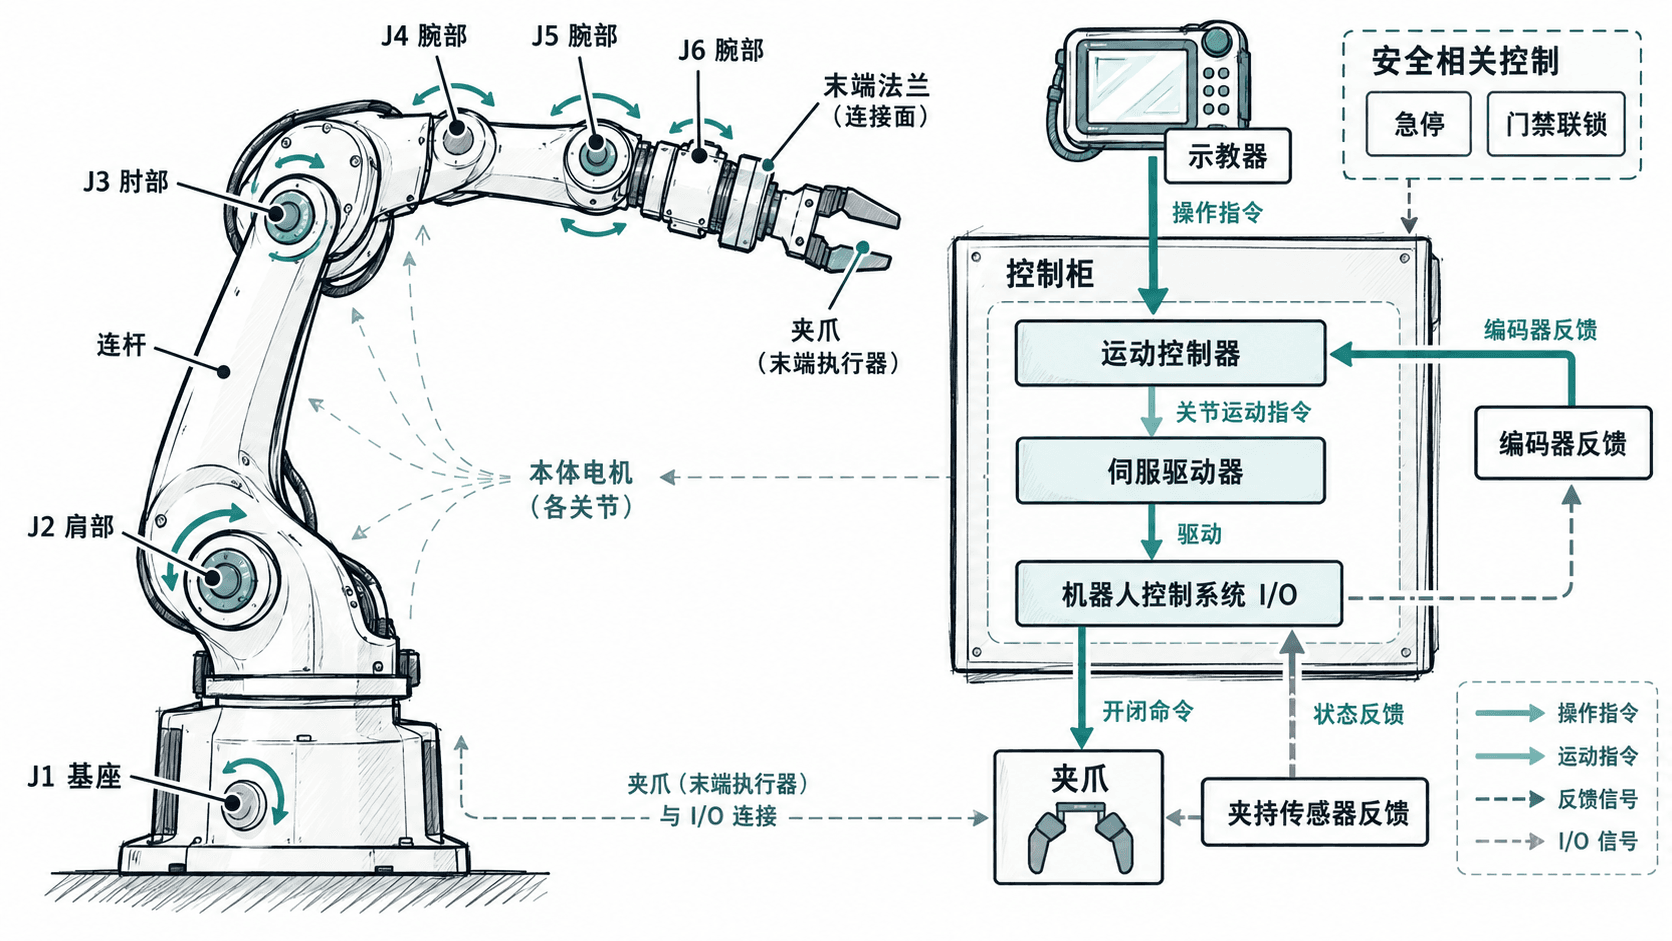
常见六轴关节型机器人由六个旋转关节串联构成,轴编号通常为 J1~J6,部分厂商使用 A1~A6。J1~J3 主要改变末端位置,J4~J6 主要调整工具朝向;这是便于识别的功能划分,并非后三轴不会影响末端位置。
| 部位 | 外观定位 | 搬运时的职责 |
|---|---|---|
| J1 | 底座上的回转关节 | 让机械臂朝向取料区或放料区 |
| J2、J3 | 肩部与肘部关节 | 改变手臂伸出距离与高度 |
| J4、J5、J6 | 前臂至末端的腕部关节 | 调整夹具的翻转、俯仰与旋转姿态 |
| 连杆 | 连接相邻关节的刚性构件 | 传递结构载荷,决定可达范围 |
| 末端法兰 | J6 末端带安装孔的连接面 | 安装夹爪、吸盘或工具转接板 |
| 末端执行器 | 法兰外侧的夹爪或吸具 | 实际抓取、保持和释放工件 |
关节附近通常集成电机、减速器与位置反馈元件,部分轴还有保持制动器。法兰不是夹爪;TCP(工具中心点)是为作业定义的几何参考点,也不是新增的一根运动轴。现场应以机身轴标识和厂家手册确认编号,不要仅凭外壳折弯处数关节。
控制柜与示教器分别负责什么
控制柜通常容纳运动控制器、伺服驱动器、供电与保护部件,以及安全相关控制单元。控制器计算关节运动指令,伺服驱动器控制电机,编码器等反馈元件报告实际运动状态。安全功能可能集成在机器人控制系统中,也可能连接外部安全控制器,不能凭柜内外观判断具体接线。
示教器是人机操作终端,用于选择运行模式、点动关节、编辑或执行程序、查看报警。常见示教器配有急停和三位使能开关,但具体操作条件取决于设备型号与运行模式;示教器本身不承担关节动力供电。
沿一次取放动作追踪部件
假设搬运的工件质量为 0.8 kg,夹具及转接件质量为 1.2 kg,机器人至少要承受 2.0 kg 的静态末端负载;选型还必须核查工具重心、腕部允许力矩及惯量,不能只比较额定负载数字。
- 操作者在授权的调试条件下用示教器选择程序或进行低速点动,例如将速度倍率设为 10% 作为演示值;仍须遵守该型号的安全限速与现场作业规程。
- 控制器根据目标位姿生成关节运动指令,伺服驱动器控制 J1~J6 的电机,连杆与腕部将法兰带到取料位置。
- 位置反馈持续返回控制系统;到达位置后,机器人控制系统 I/O 向夹具发出闭合或吸附命令。
- 控制器读取夹持到位、真空达到要求或工件存在等确认信号,再允许进入搬运动作;单有“夹紧输出已发送”不能证明抓取成功。
- 机械臂到达放料位,夹具释放工件,系统用相应传感器或工艺检查确认释放,再结束周期。
这条链路可以把问题分区:轴不动先检查控制与驱动状态;轴能到位但夹具不动作,检查工具供气、供电和输出;夹具动作却报抓取失败,检查传感器及输入信号。
在现场完成识别核查
| 核查点 | 应确认的事实 |
|---|---|
| 六根轴 | J1 位于基座侧,J6 最靠近法兰;实际编号与厂家标识一致 |
| 工具连接 | 法兰与转接板紧固方式明确,夹具质量及重心已登记 |
| 操作界面 | 能指出示教器、控制柜和机器人本体,三者不混为一体 |
| 夹具 I/O | 找得到动作命令和独立的夹持确认信号 |
| 安全装置 | 能辨认急停、围栏或门禁联锁以及手动操作的使能条件 |
核查以查看铭牌、图纸、示教器状态页和授权人员演示为主,不应为辨认硬件而拆罩、试探带电端子或触碰运动部件。完成后,应能清楚解释“谁发指令、谁提供动力、谁执行动作、谁返回确认”。