
机器人 / 系统课时
从负载变化分析振动与超限报警
从负载变化分析振动与超限报警
夹具加长或更换工件后,六轴机械臂即使未超过标称负载,也可能在加减速时振动、转矩冲高并触发位置跟随误差报警。这里以同一轨迹的前后对比为线索,算清重心与惯量的影响,再用同步波形判断异常的触发顺序。
学习目标
- 根据工件质量、重心距离和转动惯量估算额外关节负担。
- 识别振动、转矩受限和位置跟随误差在曲线上的不同特征。
- 按安全顺序排查载荷设置、机械问题与伺服响应。
固定工况,保留报警前后的证据
先记录报警原文、报警关节号、时间、运动段和是否夹持工件,区分起动、加速、反向、制动与静止保持。不要先反复复位而丢失故障记录。对比试验应使用相同关节起点、TCP路径、速度倍率及工具姿态,分别保留变更前、变更后的记录。
至少同步采集关节位置指令、编码器反馈、速度、驱动器转矩或电流监视量,以及报警事件。跟随误差定义为位置指令减去反馈值。记录时覆盖异常前后各约1秒;若需观察约20Hz以下的机械振动,优先使用200Hz或更高的同步采样(以设备支持为准),低刷新率的示教器画面不能用于可靠判频。
| 观察到的现象 | 优先核实的证据 |
|---|---|
| 起停或反向后持续等频衰减振动 | 误差与外部振动是否具有相近的周期;夹具、传动是否松动 |
| 加速时转矩监视值出现平台、速度难以跟上 | 是否碰到驱动限矩,负载惯量或机构阻力是否增加 |
| 跟随误差不断增大直至报警 | 误差增长前有无转矩受限、制动器未释放或机械卡滞 |
重心偏移为什么会放大负担
假设工件质量为5kg,同一姿态下,它对某个受重力作用的关节轴的有效力臂从0.12m增加至0.30m。静态重力矩近似为,取重力加速度9.81m/s²,可得5.89N·m与14.72N·m,增加8.83N·m。这个计算仅是工件的贡献,并不包括夹具、机器人自身重力或摩擦。
对同一关节轴,用平行轴定理估算的惯量偏置项从0.072kg·m²升到0.450kg·m²,变为6.25倍。因此,质量不变也可能显著增加加减速转矩需求。若关节轴平行于重力方向,静态重力矩可能接近零,但旋转惯量仍会影响动态响应。
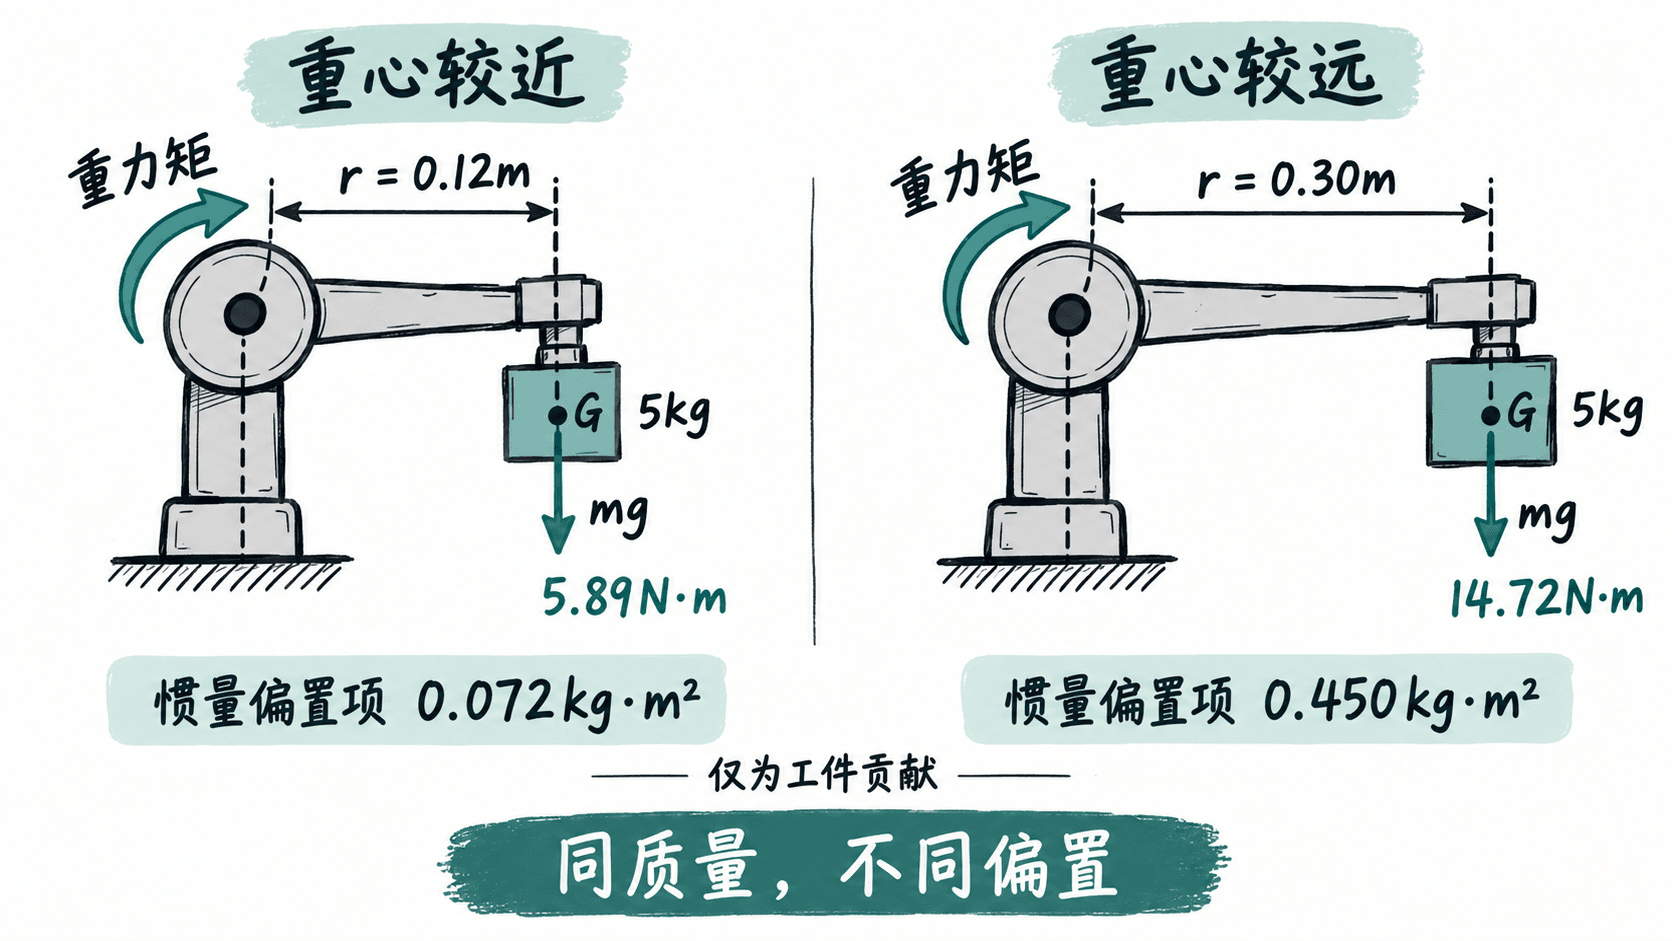
工程验算还要把夹爪、转接板、工件及末端附属件合并,检查制造商规定的负载质量、重心包络、腕部允许力矩与惯量。尤其注意控制器使用的工具坐标系及单位:重心常以mm录入,惯量可能以kg·m²表示,不可直接混用kg·mm²。
用同步波形判断先发生了什么
下面采用教学用观察线:转矩监视值90%、绝对跟随误差0.8°。它们不是任何型号机器人的通用报警阈值;实际报警还可能包含持续时间、速度区间和驱动保护条件,必须读取对应控制器说明。
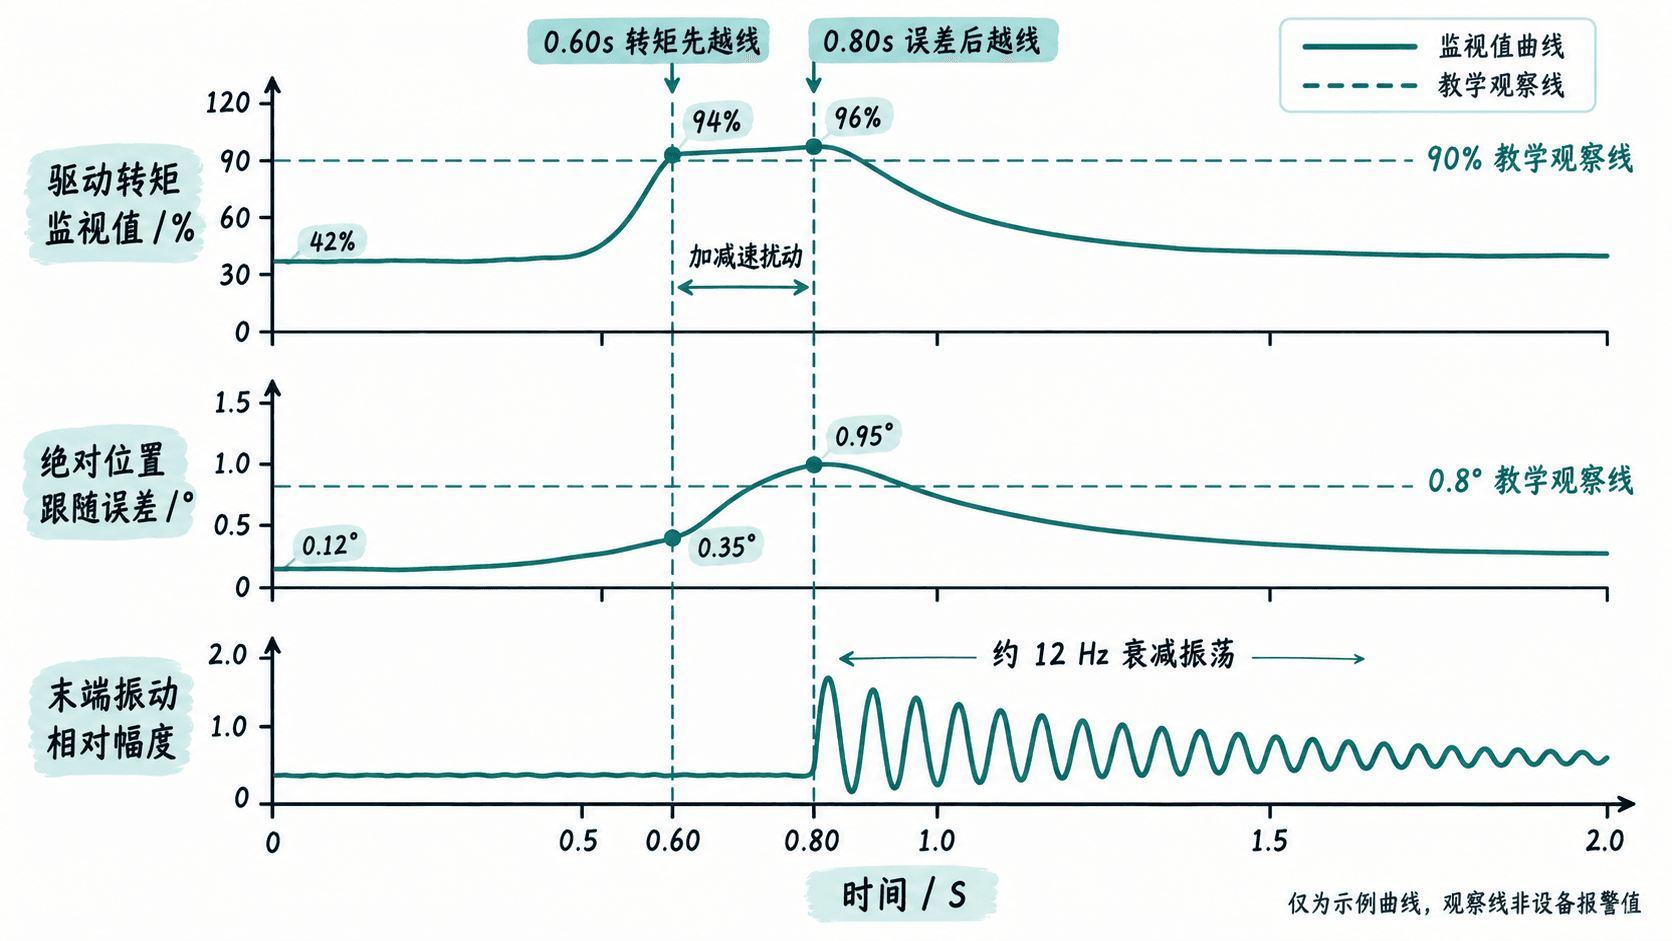
如果转矩先触顶,随后误差拉大,先排查负载数据不正确、加速度过高、轴承或减速机阻力增加,而不是直接加大位置环增益。如果转矩尚有余量、却在制动后出现近似固定频率的衰减摆动,应进一步检查柔性夹具、传动间隙、安装松动与伺服参数是否激发机械模态。静止保持时转矩异常偏高,则重点核实姿态下的重力负担、制动器状态及摩擦。
三条曲线只能缩小范围,不能单凭“有振动”就确诊共振,也不能把“误差超限”直接认定为编码器故障;最终仍要结合实际报警码与实物检查。
用一段可运行脚本核对量级与时间先后
下面是可直接用Python 3运行的教学样本:时间、转矩百分比和误差均为人为设定的示例数据。将records替换为同一时基的真实导出采样后,可以快速找到两条观察线的首次越线时刻。
def first_crossing(records, field, limit, absolute=False):
    for row in records:
        value = abs(row[field]) if absolute else row[field]
        if value >= limit:
            return row['t']
    return None

def main():
    mass, g = 5.0, 9.81
    r_short, r_long = 0.12, 0.30
    records = [
        {'t': 0.00, 'torque_pct': 42, 'error_deg': 0.12},
        {'t': 0.60, 'torque_pct': 94, 'error_deg': 0.35},
        {'t': 0.80, 'torque_pct': 96, 'error_deg': 0.95},
        {'t': 1.00, 'torque_pct': 84, 'error_deg': 0.65},
    ]

    # 仅估算这件工件对指定关节轴的静态负担与惯量偏置项
    tau1, tau2 = mass * g * r_short, mass * g * r_long
    j1, j2 = mass * r_short ** 2, mass * r_long ** 2
    # 观察线不是控制器报警设定,也未判断报警持续时间
    t_torque = first_crossing(records, 'torque_pct', 90)
    t_error = first_crossing(records, 'error_deg', 0.8, absolute=True)
    print(f'静态重力矩: {tau1:.2f} -> {tau2:.2f} N·m')
    print(f'惯量偏置项: {j1:.3f} -> {j2:.3f} kg·m²')
    print(f'转矩先越线: {t_torque:.2f}s; 误差后越线: {t_error:.2f}s')

if __name__ == '__main__':
    main()
预期输出:
静态重力矩: 5.89 -> 14.72 N·m
惯量偏置项: 0.072 -> 0.450 kg·m²
转矩先越线: 0.60s; 误差后越线: 0.80s
观察线越过不等于设备必然报错;实际限矩定义、滤波方式、采样周期及报警保持时间必须以型号手册和事件记录为准。若日志时间戳来自不同设备,应先做时钟对齐,再比较先后关系。
按风险从低到高修复并复验
- 核对负载定义:量取夹具加工件总质量,按法兰工具坐标系录入重心与惯量;确认空夹具、持件两种载荷数据随夹取状态正确切换。核对厂家负载图,不得以“重量没超额定”代替力矩与惯量校核。
- 检查机械本体:按现场安全规程停机并隔离危险能量后,由授权人员检查夹具紧固、传动间隙、碰擦、线缆拖拽和制动器。出现异常响声、明显松动或疑似卡滞时不要继续试跑。
- 受控对照:在允许的调试模式、有效防护和许可条件下,先用原有记录离线分析;确需复现时,采用厂家允许的低速、低加速度方案。若把原加速度降低50%后转矩峰值和误差都明显下降,说明动态负担值得重点检查,但仍不能据此排除机械问题。
- 恢复与验收:修正负载数据或机械缺陷后,在厂家指导下评估是否需要共振抑制和伺服整定。相同轨迹重测峰值转矩、最大绝对跟随误差、制动后振铃幅值及报警记录,确认均满足该型号要求,再逐级恢复工艺节拍。
同一质量下,重心外移可能同时增加静态力矩和动态惯量;用负载参数核算、三类同步曲线以及修正后的重复测试,才能区分超载趋势、机械振动与伺服跟随能力不足。