
机器人 / 系统课时
用输入输出条件控制夹爪动作
用输入输出条件控制夹爪动作
本课把夹爪动作从“输出置位后等待固定秒数”改成“下发命令、读取反馈、超时停止”。完成后,你可以在取料和放料工位分别确认夹持与张开结果,阻止夹持失败后继续搬运。
学习目标
- 区分闭合命令、张开到位和工件夹持确认信号。
- 用互斥数字输出、反馈轮询与超时分支控制夹爪。
- 按正常、超时和矛盾信号三种情况完成工位验收。
明确接线与信号含义
以下以 Universal Robots e-Series、PolyScope 5.x 的控制柜标准数字 I/O 为例。假设夹爪控制盒接受两路互斥的保持型高电平命令,并提供两个独立的有效高电平反馈;实际接线前必须核对电压、PNP/NPN 类型、公共端和厂家手册。
| 端口 | 信号 | 高电平含义 |
|---|---|---|
| 标准 DO0 | Close | 请求闭合并保持 |
| 标准 DO1 | Open | 请求张开并保持 |
| 标准 DI0 | Grip OK | 已检出并有效夹持工件 |
| 标准 DI1 | Open OK | 夹爪张开到位 |
不要把闭合到位直接当作夹持成功。 空夹时夹爪也可能完全闭合。DI0 应来自夹爪的工件识别或经验证的压力、夹持力反馈;如果设备只有闭合限位,需要增加可证明有料的检测条件。普通数字 I/O 不能替代安全回路。
让下一段运动等待真实反馈
取料点停稳后,先撤销 DO1,再置 DO0;每 20 ms 读取一次 DI0,连续 3 次为高才视为有效,等待上限设为 2.0 秒。只有确认成功,搬运程序才可进入抬升段。到达安全放料点后撤 DO0、置 DO1,再用同样条件等待 DI1。
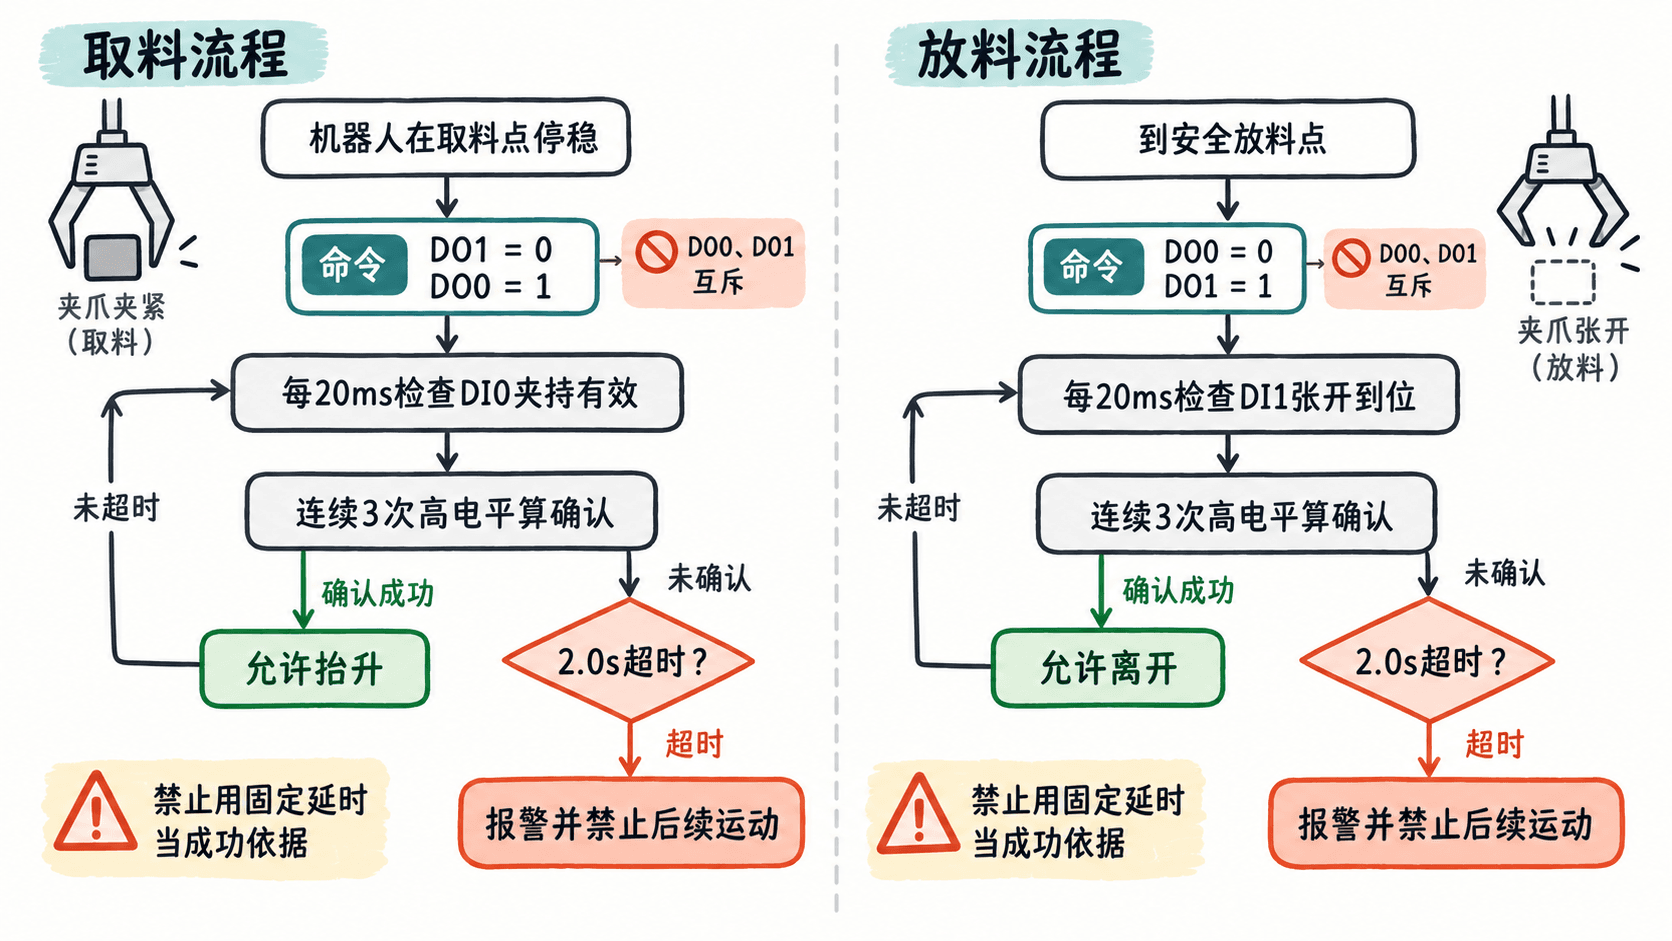
若到时未确认,或 DI0 与 DI1 同时为高,必须记录故障并终止当前工艺步骤,不能用固定延时 sleep(2) 代替判定。超时并不意味着可以直接松爪或自动重试;是否在程序停止后继续保压、输出是否自动复位,取决于阀型和控制器 I/O 停机设置,应在带料前验证。
用 URScript 实现带超时的指令
以下是完整的 URScript 测试程序,适用于前述保持型双命令接口。PolyScope 5.x 中进入 程序(Program)→ 高级(Advanced)→ Script,选择 File 模式加载脚本。示例只在安全的固定测试位置执行一次闭合,不包含机器人运动。要单独测试放料,将 close_request 改为 False,且必须先将夹爪置于适合张开的安全位置。
def gripper_io_demo():
  local close_request = True
  local expected_in = 0
  # 初始矛盾输入表明接线或传感器状态不可信
  if (get_standard_digital_in(0) and get_standard_digital_in(1)):
    popup("Gripper input conflict", title="I/O fault", error=True, blocking=False)
    halt
  end
  if (close_request):
    if (get_standard_digital_in(0)):
      popup("Grip feedback already high", title="I/O fault", error=True, blocking=False)
      halt
    end
    set_standard_digital_out(1, False)
    set_standard_digital_out(0, True)
  else:
    expected_in = 1
    if (get_standard_digital_in(1)):
      popup("Open feedback already high", title="I/O fault", error=True, blocking=False)
      halt
    end
    set_standard_digital_out(0, False)
    set_standard_digital_out(1, True)
  end
  local elapsed = 0.0
  local stable = 0
  # 连续三个20ms采样有效才接受反馈
  while ((elapsed < 2.0) and (stable < 3)):
    if (get_standard_digital_in(expected_in)):
      stable = stable + 1
    else:
      stable = 0
    end
    sleep(0.02)
    elapsed = elapsed + 0.02
  end
  if (stable < 3):
    textmsg("IO_TIMEOUT")
    popup("Gripper feedback timeout", title="I/O fault", error=True, blocking=False)
    halt
  end
  if (get_standard_digital_in(0) and get_standard_digital_in(1)):
    textmsg("IO_CONFLICT")
    popup("Gripper input conflict", title="I/O fault", error=True, blocking=False)
    halt
  end
  if (close_request):
    textmsg("GRIP_OK")
  else:
    textmsg("OPEN_OK")
  end
end
gripper_io_demo()
预期结果:初始 DI0 为低,闭合后 DI0 在 2.0 秒内连续通过 3 次采样,示教器日志包含以下文本,实际日志可能另有时间戳和前缀:
GRIP_OK如果 DI0 始终为低,日志包含 IO_TIMEOUT,并弹出故障提示、执行 halt;后续运动节点不会运行。该程序不主动撤销已发出的闭合命令,但程序停止时实际输出是否保持必须按照安装配置与阀岛实际行为核验。
这里的 2.0 秒是教学测试上限,不是通用夹爪参数。实际应根据厂家标称行程时间、气压、工件尺寸及现场测试记录确定超时阈值。20 ms 轮询与连续 3 次确认可过滤短暂信号跳变,但不能替代传感器故障诊断。
在工位上验证三类结果
- 在危险区域清空、夹爪无危险载荷且机械臂停止时,查看 PolyScope I/O 页。初始张开状态应为 DI0=0、DI1=1;检查 DO0 与 DO1 不同时为高。
- 在安全测试位置运行闭合分支:观察 DO0=1、DO1=0;确认 DI1 退出张开状态、DI0 在 2.0 秒内稳定为高,并出现
GRIP_OK。工艺程序只能把这个成功分支连接到抬升动作。 - 在安全放料位置单独运行张开分支:观察 DO0=0、DO1=1,DI1 稳定为高,日志包含
OPEN_OK。没有确认时不得启动下一轮取料。 - 用隔离的测试夹具或仿真 I/O 分别验证 DI0 不到位、DI0 与 DI1 矛盾的情况:应报警并停止流程;不得通过让真实工件悬空、切断气源或人在夹爪下方试错。
验收时还应记录两类常见问题:若 DO0 已置位但 DI0 始终不变化,优先检查气源、执行器供电、反馈接线和信号极性;若 DI0 在发命令前已经为高,优先检查传感器卡滞、输入映射与上一次动作残留状态,不得跳过前态检查。
联调合格的判断标准是:两方向均有可复现的到位反馈,成功才继续、失败必停止;同时通过受控测试确认急停、失电及程序中止时夹爪的实际保持策略,不把普通 I/O 程序当作防坠落安全措施。