
机器人 / 系统课时
排查TCP偏差导致的抓取失准
排查TCP偏差导致的抓取失准
机器人示教点没有改动,夹爪却总在工件边缘抓偏,问题可能来自工具中心点(TCP)、工件坐标或夹具本身。本课用两种末端姿态和一组毫米级测量值,定位偏差来源,并完成重新标定与空载验收。
学习目标
- 区分TCP偏移、工件坐标偏移和夹具重复定位误差。
- 根据不同姿态下的偏差方向,判断优先检查的标定参数。
- 按安全条件执行四点TCP复核与工件坐标复验。
先记录真正的抓取偏差
先暂停自动循环,卸下工件,在风险评估允许的手动模式下低速检查;不得旁路安全门、急停或使能联锁。固定夹具、抓手和测量参考后,记录当前程序目标、正在使用的工具号与工件坐标系号,以及夹爪开合状态。
- 在同一个基坐标系中读取目标TCP位置(例如
X=400.0, Y=120.0, Z=80.0 mm)与目标姿态,并保存当前工具偏移、工具方向及工件坐标变换的原始数值。 - 用经过校准的标定针、量表或定位检具,测出实际夹持中心相对于目标位置的偏差;记录为“实际减目标”,不要直接拿示教器显示的“实际TCP”当实测值。
- 对同一个安全参考点,改变夹爪姿态再测一次;必须先检查机械臂和夹爪旋转的扫掠空间,不能在狭窄取料槽里强行翻转90°。
控制器显示的TCP位置是依据当前工具标定数据计算的。若工具数据本身错误,显示值与程序目标一致,并不代表真实夹持中心已经对准工件。
若相同姿态连续三次偏差忽大忽小,应先检查夹爪松动、工件窜动、背隙和传感器重复性。几何标定通常不能修好随机漂移。
用姿态变化区分两类坐标错误
在基坐标系中,设测量偏差为 ,工件基准平移误差为 ,工具真实夹持中心相对当前标定TCP的偏移为 ,工具坐标到基坐标的旋转为 。在小误差、刚性安装且工具方向定义正确的简化条件下:
工件基准平移误差在两种工具姿态下方向不变;TCP长度偏差会随末端旋转。假设工件基准误向基坐标 +X 平移6 mm,真实夹持中心比当前TCP数据沿工具 +Z 多出8 mm,可得到以下测量样例:
| 测试姿态 | 工具+Z指向(基坐标) | 夹持中心偏差(X,Y,Z),mm |
|---|---|---|
| A:竖直 | -Z | (+6, 0, -8) |
| B:安全空旷区水平转向 | +X | (+14, 0, 0) |
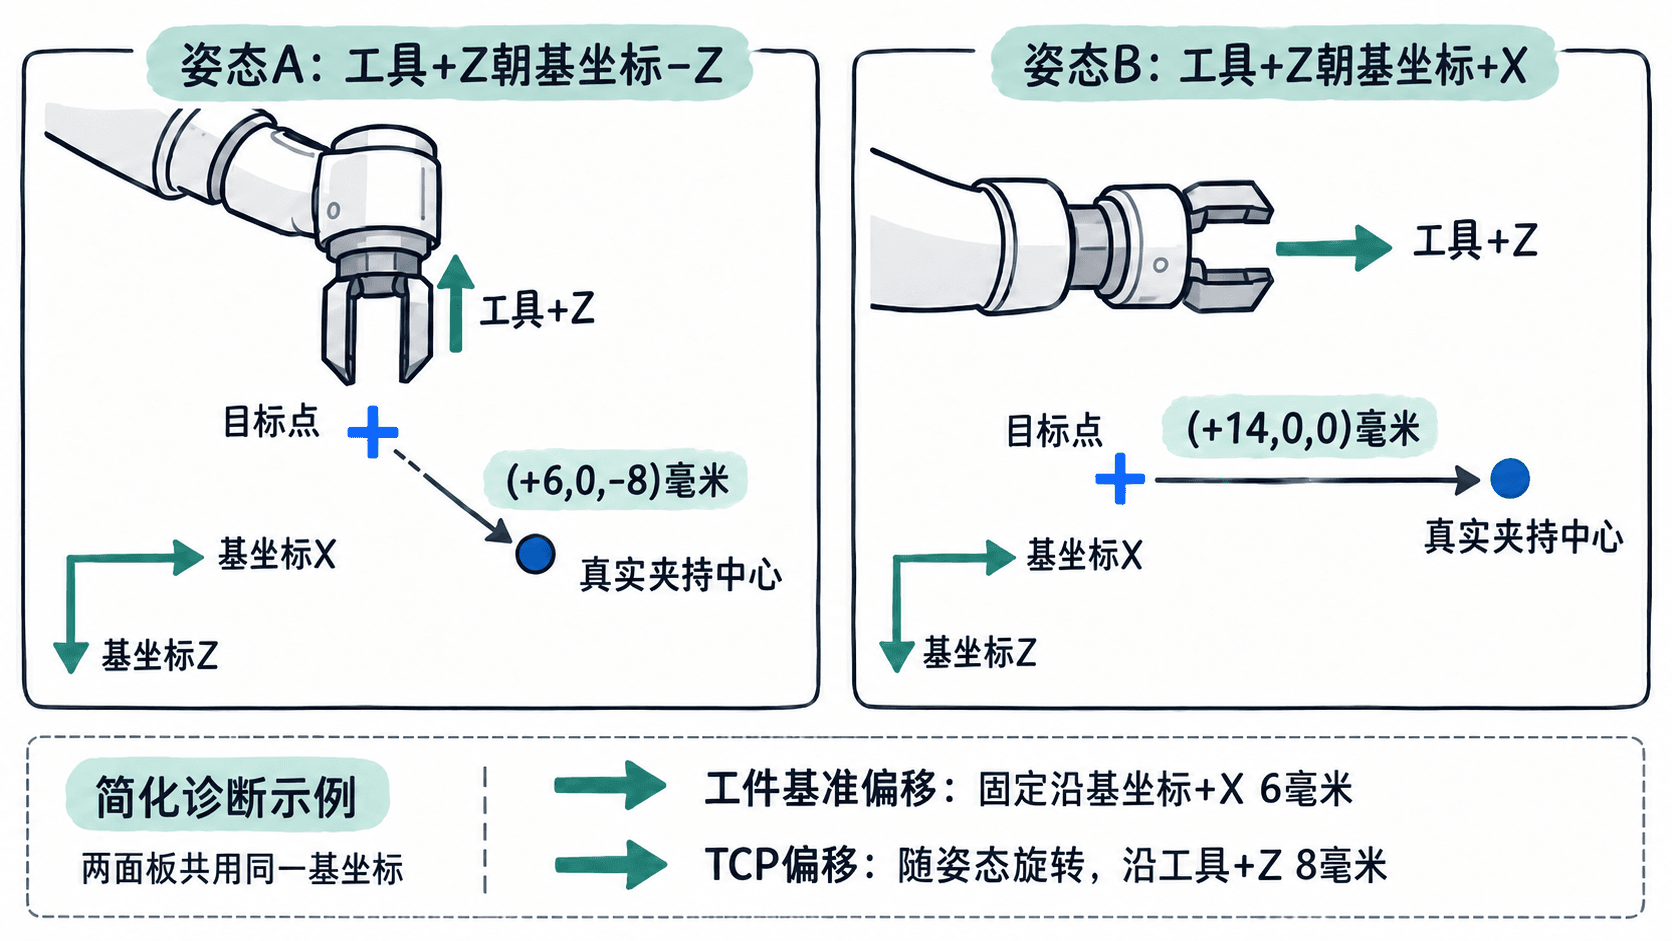
如果偏差几乎不随工具方向改变,先查工件坐标原点、基准方向和夹具定位;如果偏差随工具旋转,先查TCP位置、工具安装及工具方向参数。
还要检查偏差是否随工作空间位置改变。工件坐标方向错误会使不同位置的目标产生不同偏差,不能简单视为固定平移。仅有两组测量无法唯一确定任意三维误差,因此不能直接按表中数字修改生产参数。
用可复算的数值检查推断
本例已知只有工件基准X向平移和工具Z向长度两项未知量,因此可以从A、B测量值反推并复核。以下Python 3程序不连接控制器,只用于离线计算:
# 测量值:实际夹持中心减目标位置,单位mm
observed = {"A": (6.0, 0.0, -8.0), "B": (14.0, 0.0, 0.0)}

# A时工具+Z指向基座-Z;B时指向基座+X
work_x = observed["A"][0]
tool_z = observed["B"][0] - work_x

predicted_a = (work_x, 0.0, -tool_z)
predicted_b = (work_x + tool_z, 0.0, 0.0)
print(f"工件基准X偏移: {work_x:.1f} mm")
print(f"真实TCP相对标定值的Z差: {tool_z:.1f} mm")
print(f"两姿态匹配: {predicted_a == observed['A'] and predicted_b == observed['B']}")
预期输出:
工件基准X偏移: 6.0 mm
真实TCP相对标定值的Z差: 8.0 mm
两姿态匹配: True
这里8 mm表示“真实位置减当前标定位置”的工具轴向差,不是应直接写入控制器的带符号补偿量;实际修改方向取决于工具数据定义与坐标变换。
若测量还包含工具横向偏心、工具角度误差或工件坐标旋转,须增加不同姿态与分布在不同位置的基准点,再进行多参数求解。不能因为两条样例数据恰好符合假设,就认定真实工位只有这两种误差。
先校TCP,再校工件坐标
- 保存基线:备份当前工具数据、工件坐标、程序点及有效载荷参数,记录抓手是否重新拆装、更换指尖或发生过碰撞。
- 检查机械安装:确认法兰、转接板、夹爪指尖无松动;闭合夹爪时确认实际夹持中心,必要时安装专用标定针,不能把一侧指尖误当中心。
- 复核TCP位置:在安全且可达的区域选择固定参考尖点,按控制器支持的四点法,让同一物理工具尖端从四种差异充分的末端姿态接近同一固定点,记录并计算TCP;复核重新定向时尖端是否仍停留在参考点。四点位置标定不一定自动校准工具轴方向。
- 复核工具方向和工件基准:若夹爪朝向仍与期望不一致,按设备手册单独标定工具方向;然后用工装原点、X轴方向基准与XY平面上的第三点重新检查工件坐标,避免用单个抓取点掩盖坐标轴倾斜。
- 逐项启用并复测:先保存正确TCP并重复多姿态试验,再更新工件坐标。每改一类参数就记录前后误差,禁止同时修改工具、工件坐标和程序点位。
四点法的界面名称及所需测量点数依控制器而异;不应把某个厂商的菜单或允许残差当作全部机器人的统一标准。可参考工具TCP多姿态标定原理。
按误差和重复性验收
以一个示例搬运工位为例,假设其工艺允许误差是基坐标X/Y各不超过1.0 mm、Z不超过1.5 mm。这是项目自定的验收阈值,不是工业机器人通用精度指标。
- 在空载、低速、风险控制措施有效的条件下,选取取料中心、左前角与右后角三个校验位;每点从相同方向重复三次,测量实际夹持中心。
- 逐次计算误差,要求每次满足
|eX|≤1.0 mm、|eY|≤1.0 mm、|eZ|≤1.5 mm;同一点三次X/Y/Z坐标各自最大值减最小值均不超过0.4 mm。 - 用不同安全姿态复核同一参考点,检查误差是否仍随姿态明显旋转。最后再在许可条件下验证张爪、闭爪和夹持试件后的中心位置,确认夹爪受力变形不会重新引入偏差。
若更换TCP后多姿态偏差消失,而所有点仍沿同一基坐标方向平移,应继续校工件基准;只有某一夹具穴位偏移,则优先查定位销、工件尺寸与该穴位的示教点。若三次重复定位差异很大,应先排查机械和夹爪问题,而不是继续微调坐标。
验收记录应保留修复前后数值、工具及工件坐标版本,以及测量时的末端姿态。只有测量值、重复性和完整运动路径均满足工位要求,才可按照现场安全程序恢复自动搬运。