
机器人 / 系统课时
设计PLC与机器人启停握手信号
设计PLC与机器人启停握手信号
PLC发出一次启动命令后,机器人可能尚未就绪,也可能已接收命令但还没开始运动;若只靠一个启动脉冲,容易出现漏启动或重复执行。本课为单台六轴机器人设计一套可核验的启停握手,包含请求确认、运行反馈、完成锁存、正常停止及故障恢复。
学习目标
- 列出PLC与机器人各自拥有的命令、反馈信号及保持条件。
- 按四相握手实现一次启动、一次完成,避免丢失短脉冲。
- 为停止、超时与重启设计明确的退出和复核条件。
约定信号及其保持规则
以下名称是本工位自定义的逻辑信号,不是任何品牌机器人的内置变量。实际接线时,在PLC与机器人I/O映射中逐项分配地址,先确认信号有效电平与通信刷新周期。
| 方向 | 信号 | 为1的含义与清零条件 |
|---|---|---|
| PLC→机器人 | StartReq |
请求执行一件;收到StartAck=1后清零 |
| PLC→机器人 | DoneAck |
已确认完成;看到Done=0后清零 |
| PLC→机器人 | StopReq |
请求正常停止;收到Stopped=1后清零 |
| 机器人→PLC | Ready |
空闲、无故障且启动许可满足;接收启动时清零 |
| 机器人→PLC | StartAck |
已锁存本次启动;检测到StartReq=0后清零 |
| 机器人→PLC | Running |
工艺程序正在执行;结束或停稳后清零 |
| 机器人→PLC | Done |
本件任务成功完成;收到DoneAck=1后清零 |
| 机器人→PLC | Stopped |
已完成受控停机;检测到StopReq=0后清零 |
| 机器人→PLC | Fault |
机器人故障或流程中断;仅在故障条件消除并完成复位后清零 |
机器人只在空闲且StartAck=0、Done=0、Running=0时允许Ready=1。Done代表成功完成,不代表单纯停转;Stopped也不能代替安全回路的安全停止反馈。 假设PLC任务周期为20 ms,双方应保留请求与确认电平直到对端响应,不用持续一个扫描周期的脉冲代替握手。
启动与完成采用四相确认
- PLC核对
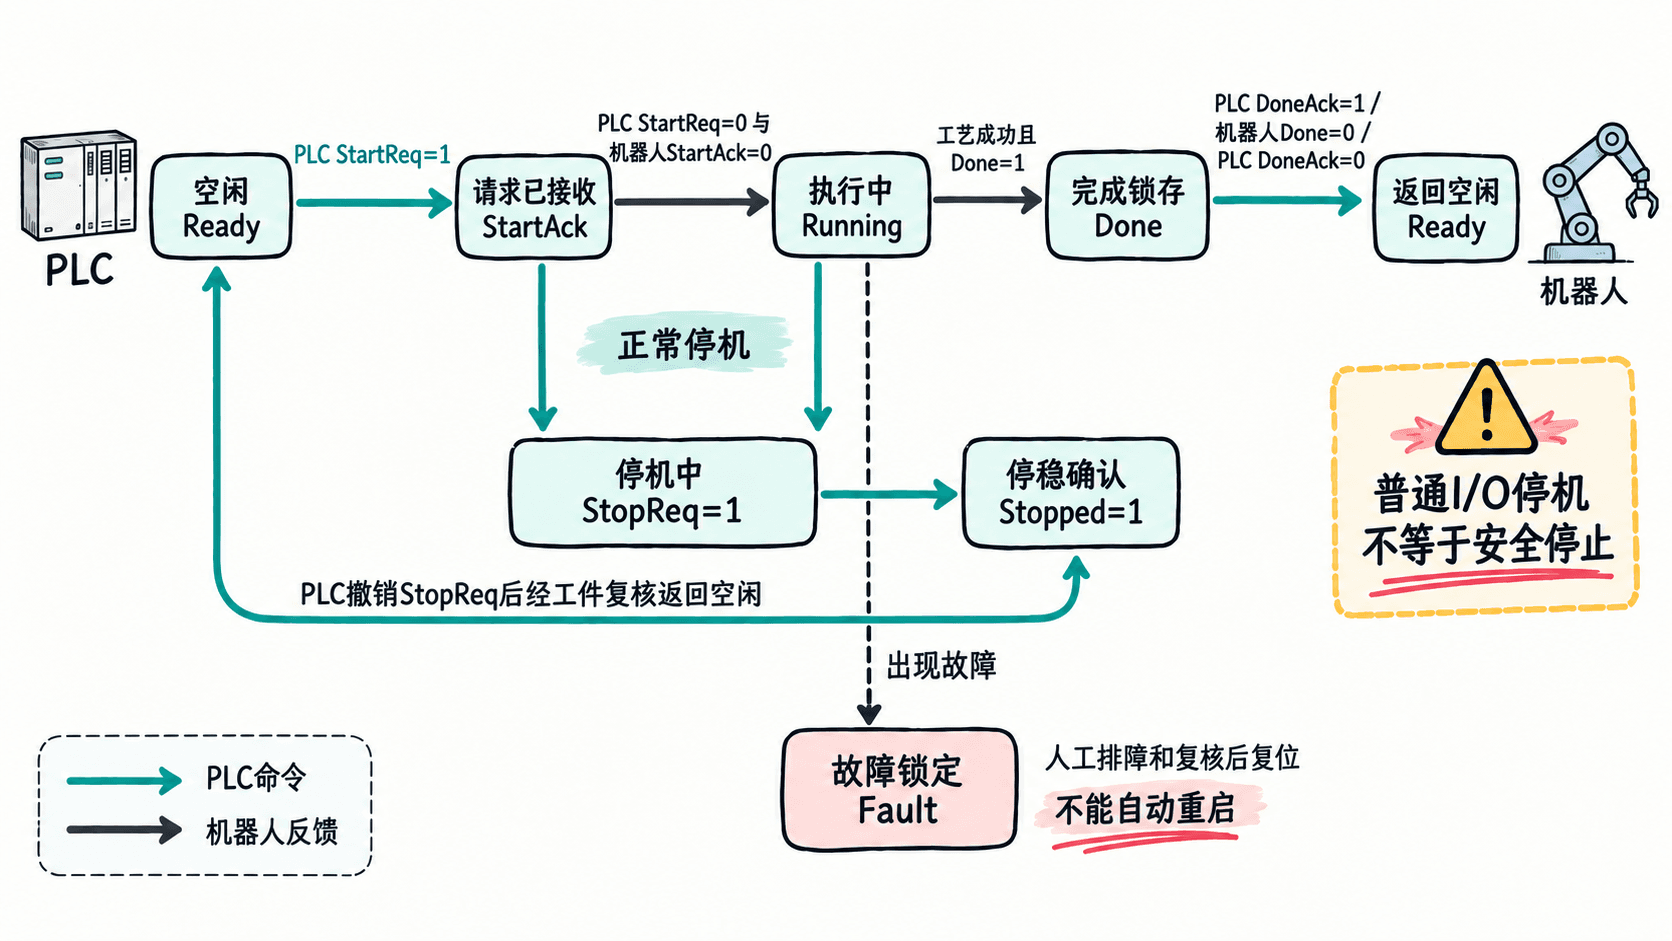
Ready=1、Fault=0及夹具、物料许可,然后置StartReq=1。机器人仅在空闲状态接受一次请求,锁存工件任务,置StartAck=1并撤销Ready。 - PLC读取
StartAck=1后撤销StartReq。机器人读取StartReq=0后撤销StartAck,进入程序并置Running=1。保持启动按钮不放也不能生成第二笔任务。 - 本件抓取、放置和工艺确认全部成功后,机器人置
Running=0、Done=1;Done一直保持,直到PLC确认完成状态并置DoneAck=1。 - 机器人读到
DoneAck=1才清Done;PLC确认Done=0后清DoneAck。机器人随后恢复Ready=1,PLC才重新允许下一次启动。
这里StartAck是接收确认,DoneAck是完成确认,二者不是同一个信号。即使任务极短、PLC没采到Running=1,只要Done保持到确认,仍可识别完成结果。
停止、故障与竞争条件
本协议把StopReq定义为生产流程的受控停止或取消,不是急停。机器人收到后应取消尚未执行的启动,按夹爪持件状态执行受控减速与停机;只有真实停稳才置Stopped=1,未完成的工件不得置Done=1。PLC看到Stopped=1才撤销StopReq,等待机器人清Stopped并重新报告Ready。恢复前应核对工件仍在夹爪还是工装内。
优先级为安全回路、机器人故障、受控停止、新启动。急停、围栏门联锁及人员防护停机必须由经风险评估的安全系统实现,不能依赖普通StopReq、普通Stopped或本示例程序。若停机请求与成功完成几乎同时发生,已经锁存的Done必须先完成结果确认,不能用停机清掉这条完成记录。
超时采用示例初值:启动阶段确认2 s、完成阶段确认2 s、受控停机10 s、停机后重新就绪3 s、单件执行20 s。它们必须按实际机器人最长路径、夹具反馈和现场网络延迟复核;超时只进入故障锁定,不可自动补发启动请求。
用PLC结构化文本实现监督状态机
下面是IEC 61131-3 Structured Text功能块示例。它只实现PLC一侧的逻辑握手;机器人一侧必须按上表实现状态反馈,并在工程中完成I/O映射、安全许可和任务调用。State的0/10/20/30/40/50/80/81/90分别表示空闲、等待接收、等待运行、执行、确认完成、等待重新就绪、请求停机、停机复位等待和故障锁定。
FUNCTION_BLOCK FB_RobotHandshake
VAR_INPUT
    StartButton, StopButton, ResetButton : BOOL;
    RobotReady, RobotStartAck, RobotRunning : BOOL;
    RobotDone, RobotStopped, RobotFault : BOOL;
END_VAR
VAR_OUTPUT
    StartReq, StopReq, DoneAck : BOOL;
    CycleComplete, HandshakeFault : BOOL;
END_VAR
VAR
    State : INT := 0;
    LastStart : BOOL := FALSE;
    StartEdge : BOOL;
    TStart, TFinish, TStop, TRecover, TJob : TON;
END_VAR

(* 按上升沿消费人工启动,持续按住不会重复启动。 *)
StartEdge := StartButton AND NOT LastStart;
LastStart := StartButton;

TStart(IN := (State = 10) OR (State = 20), PT := T#2s);
TFinish(IN := (State = 40) OR (State = 50), PT := T#2s);
TStop(IN := State = 80, PT := T#10s);
TRecover(IN := (State = 81) AND NOT StopButton, PT := T#3s);
TJob(IN := State = 30, PT := T#20s);

StartReq := FALSE;
StopReq := FALSE;
DoneAck := FALSE;

(* 故障优先;若已锁存完成,不用停机覆盖完成记录。 *)
IF RobotFault OR TStart.Q OR TFinish.Q OR TStop.Q OR TRecover.Q OR TJob.Q THEN
    State := 90;
ELSIF StopButton AND
      ((State = 10) OR (State = 20) OR (State = 30))
      AND NOT RobotDone THEN
    State := 80;
END_IF;

CASE State OF
    0:
        IF StartEdge AND NOT StopButton AND RobotReady
           AND NOT RobotStartAck AND NOT RobotRunning
           AND NOT RobotDone AND NOT RobotStopped THEN
            CycleComplete := FALSE;
            State := 10;
        END_IF;
    10:
        StartReq := TRUE;
        IF RobotStartAck THEN
            StartReq := FALSE;
            State := 20;
        END_IF;
    20:
        IF NOT RobotStartAck AND (RobotRunning OR RobotDone) THEN
            IF RobotDone THEN State := 40;
            ELSE State := 30;
            END_IF;
        END_IF;
    30:
        IF RobotDone THEN State := 40; END_IF;
    40:
        DoneAck := TRUE;
        IF NOT RobotDone THEN
            DoneAck := FALSE;
            State := 50;
        END_IF;
    50:
        IF RobotReady AND NOT RobotDone AND NOT RobotStartAck THEN
            CycleComplete := TRUE;
            State := 0;
        END_IF;
    80:
        StopReq := TRUE;
        IF RobotDone THEN
            StopReq := FALSE;
            State := 40;
        ELSIF RobotStopped THEN
            StopReq := FALSE;
            State := 81;
        END_IF;
    81:
        IF NOT StopButton AND RobotReady AND NOT RobotStopped THEN
            State := 0;
        END_IF;
    90:
        HandshakeFault := TRUE;
        StopReq := NOT RobotStopped;
        IF ResetButton AND NOT RobotFault
           AND RobotStopped AND NOT RobotRunning THEN
            HandshakeFault := FALSE;
            State := 81;
        END_IF;
END_CASE;
END_FUNCTION_BLOCK这段功能块需要由PLC周期任务调用并接入设备信号,不能作为独立脚本运行;TON是标准定时器功能块,但I/O地址、任务组织和机器人自动运行许可随厂商工程而异。CycleComplete会保持为1直到下一次合法启动,供上位逻辑记录;不得把它直接当成每次都能观察到的瞬时脉冲。
按异常场景验收而不是只测正常循环
| 测试操作 | 预期结果 |
|---|---|
| 按住启动按钮3 s | StartAck只对应一笔任务;Running期间不再次启动 |
| 执行完成后PLC延迟500 ms确认 | Done持续为1;DoneAck握手后才回到Ready |
| 执行中按正常停止 | 机器人停稳后Stopped=1,Done=0,不自动重启 |
| 将启动确认反馈断开超过2 s | HandshakeFault=1,不得自动重发StartReq |
| 任务中触发机器人故障 | 禁止新启动;确认停稳、人工排障后方可复位 |
再次上电时,不要把原先的Done、Running或StartAck当作新启动许可。若PLC与机器人可能分别掉电,纯BOOL握手无法跨双方状态丢失保证严格的“恰好执行一次”;可增加持久化任务序号及机器人回显,或要求人工核对工件、计数与当前位置后再允许启动。现场总线断链还需机器人侧的通信超时处理,安全停机必须由安全系统独立保障。