
机器人 / 系统课时
通过四点法标定工具中心点TCP
通过四点法标定工具中心点TCP
机械臂更换夹爪、焊枪或标定针后,工具尖端通常不在法兰原点,直接沿用默认工具坐标会让示教位置偏移。通过让同一尖端从四种姿态对准固定参考点,可以求出TCP相对法兰的位置,并用独立姿态复测判断标定是否可信。
学习目标
- 解释固定参考点、法兰位姿与TCP偏置之间的关系。
- 使用四种有足够角度差的姿态完成四点示教和工具数据保存。
- 区分拟合残差与实际复测误差,识别需要重标定的情况。
固定工具和参考基准
TCP是期望机器人控制的工具位置,例如焊丝端点、标定针尖或夹爪的几何夹取中心。四点法求出这个点在法兰坐标系中的位置偏置;它本身不能确定工具坐标轴朝向。若夹取中心没有可见尖端,应安装已知几何关系的临时标定针,或采用适配夹具的方法,不能随意拿一侧爪尖替代中心。
开始前检查工具与法兰连接是否紧固、针尖是否变形,并把参考针固定在工作范围内的刚性支架上。参考点P在四次记录期间不能移动;选择机器人能够从多个方向接近、远离关节限位且周边无障碍的位置。对尖时从两个观察方向消除视差,不靠挤压针尖制造“重合”。
四种姿态为何能求出同一个点
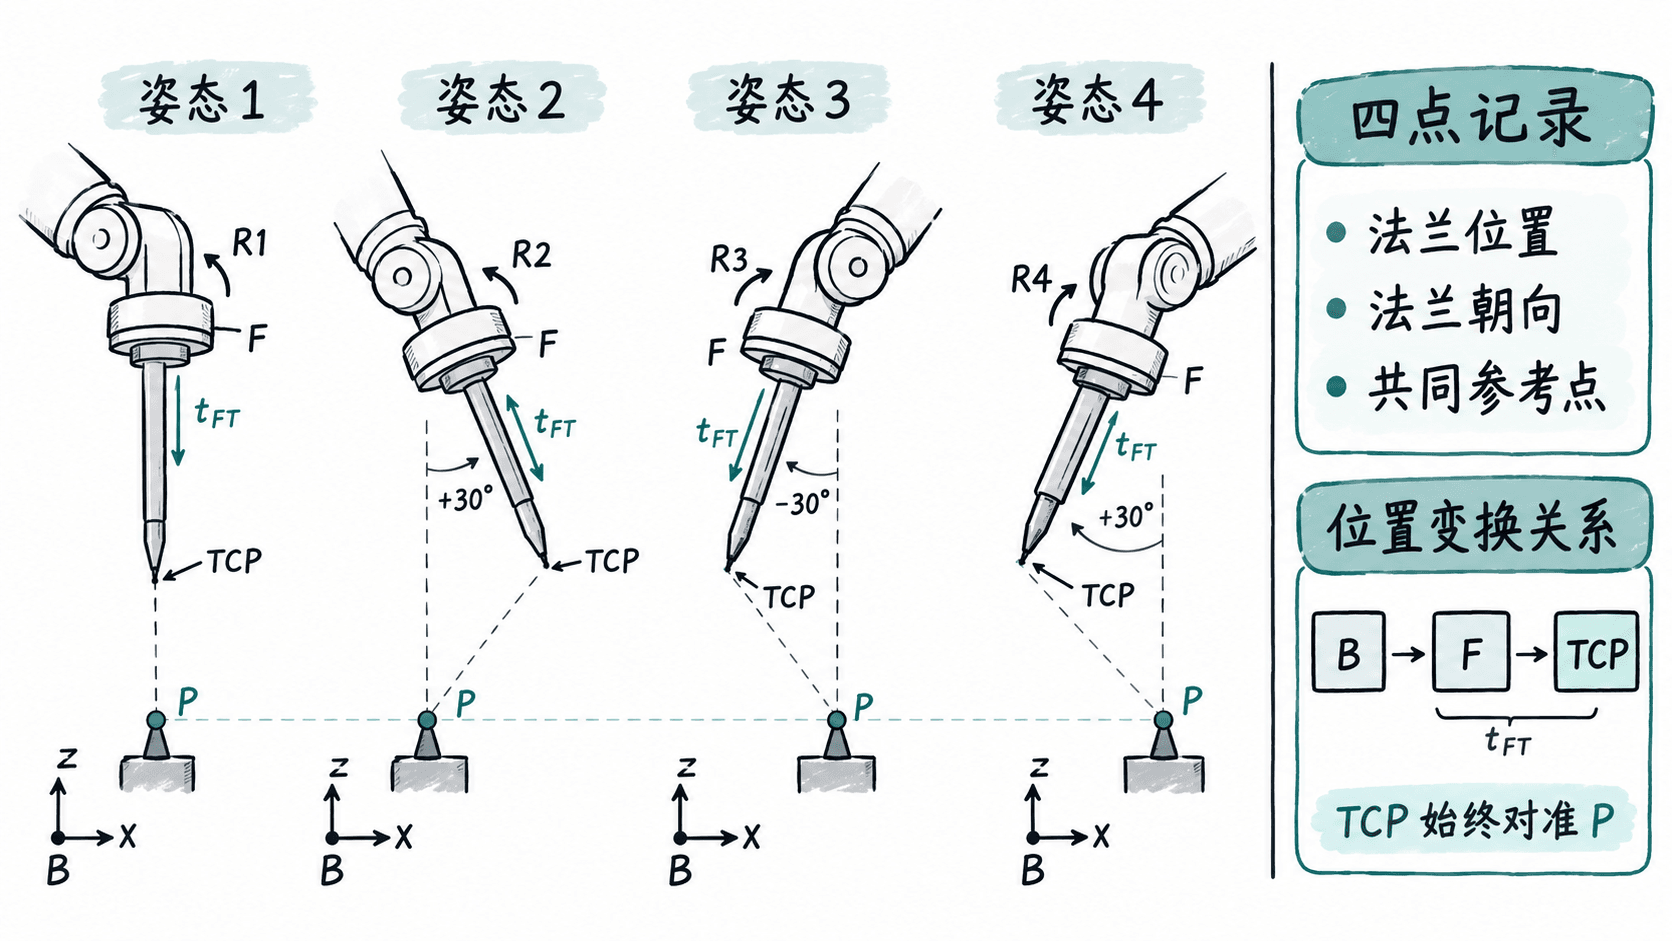
设机器人基座为B、法兰为F、工具尖端为T。第次示教中,法兰在基座系的位置和旋转分别为、,待求的法兰到尖端偏置为。由于四次尖端都对准不动的参考点P,应满足:
控制器利用四组法兰位姿联立求解共同的和参考点位置。改变姿态时,法兰原点可以移动,必须保持工具尖端对准同一个空间点;若只是重复同一朝向,或仅绕工具自身轴转动,数据可能不足以稳定求解。
依次记录四点并计算偏置
- 在机器人示教器的工具数据或TCP标定功能中新建专用工具记录,备份原工具参数,选择设备支持的“四点”方法;菜单名和按钮顺序以该型号控制器手册为准。
- 将工具针尖对准固定参考点P,记录姿态1。可把它作为近似竖直的基准姿态;每次记录前先确认尖端重合,再确认保存成功。
- 让姿态2、3分别相对首姿态向一个方向倾斜约和,姿态4向另一不平行方向倾斜约。这些角度是教学取值,实际以机器人可达性、奇异位形和碰撞检查为准。
- 每次均通过关节点动与位置微调重新对准原来的P点,而不是只改变法兰朝向就直接记录。确保工具、参考夹具没有移位,完成四组取样后执行控制器的TCP计算。
- 核对求出的法兰偏置是否符合工具实物尺寸,再保存并激活正确工具。例如示意解 mm,其长度约163 mm;若实测工具只有约80 mm,必须检查工具选择、坐标数据和示教点,不能直接投入使用。
用残差和独立姿态验收
四点法的拟合残差,是把各次法兰位姿与求得的TCP偏置组合后,反算出的尖端位置到共同参考点的距离。下表是一组演示数据,不代表所有控制器都能逐点显示残差:
| 姿态 | 相对首姿态的变化 | 反算位置残差 |
|---|---|---|
| 1 | 基准 | 0.21 mm |
| 2 | 第一方向 +30° | 0.28 mm |
| 3 | 第一方向 -30° | 0.33 mm |
| 4 | 第二方向 +30° | 0.26 mm |
这组数据的平均残差为0.27 mm,最大为0.33 mm。可以为教学工位暂设“最大残差不超过0.5 mm”的检查门槛,但正式验收必须采用实际工艺要求,且残差小并不证明真实TCP位置绝对准确。
计算后不要再修改TCP数据,选择一个未参与求解的第五姿态复测。在充分确认运动空间安全后,使用控制器支持的绕已激活TCP重定向功能,使目标TCP的基座坐标保持不变、工具姿态缓慢改变约;观察或测量针尖是否仍停留在P。再从不同方向重复接近同一位置三次,分别检查姿态变化造成的漂移和返回位置的散布。若工艺允许的漂移为0.5 mm,而复测达到0.8 mm,应判为不合格。
误差偏大时按现象修正
- **计算失败或偏置值跳变:**检查四种朝向是否过于接近、是否仅绕工具轴自转。重新取具有两个不同倾斜方向的姿态,并避开关节极限和腕部奇异位形。
- **每次对尖都不一致:**检查参考针松动、工具杆挠曲、针尖钝化及单一视角带来的视差。先消除机械误差,再重新采样四点。
- **拟合结果良好,旋转复测却偏移:**确认实际激活的是刚标定的工具记录,且夹爪中心与示教针尖有正确的几何对应关系;同时检查机器人本体标定状态。
- **围绕TCP转动正常,但工件抓取位置仍错:**另外核查工件坐标系与工位定位,不能把工件基准错误全归因于TCP。若还需要定义工具Z轴、X轴的方向,应依控制器提供的附加定向点或五点、六点流程完成工具姿态标定。