
机器人 / 系统课时
用雅可比矩阵判断奇异位置
用雅可比矩阵判断奇异位置
六轴机器人接近手臂伸直或腕部轴线重合的姿态时,TCP 的微小运动指令可能被放大成很高的关节速度。本课用雅可比矩阵量化这种放大,在可运行的二维模型中复现奇异点,并把判断方法迁移到六轴工位的离线轨迹检查。
学习目标
- 理解雅可比矩阵如何把关节角速度映射为 TCP 速度。
- 通过行列式、秩和条件数判断接近奇异位形的程度。
- 在仿真中观察关节速度放大,并选择可验证的规避措施。
建立六轴机器人的速度映射
对六个旋转关节,令关节角向量为 ,各关节角速度组成 (rad/s)。在同一个基座坐标系下,TCP 线速度 (m/s)和角速度 (rad/s)满足:
六轴机器人的几何雅可比 通常为 矩阵。其第 个旋转关节对应的列,由该关节轴单位方向 、轴上一点 和 TCP 位置 计算:
所有向量必须使用同一坐标系。若 满秩,局部六维速度可以独立控制;当列向量线性相关、秩小于 6 时,就出现奇异位形。临近奇异点时,较小的 TCP 速度也可能需要极大的关节角速度。
可用奇异值分解观察最小奇异值是否趋近零,也可比较条件数 是否急剧增大。六维雅可比同时含线速度和角速度,比较条件数前必须统一长度尺度或做任务加权,不能把未归一化的数值直接当作不同机器人之间的统一报警阈值。
用两关节平面机构看清伸直奇异
先用两根长度分别为 m、 m 的平面旋转连杆解释位置奇异。固定 ,让肘关节角 从 缩小到 。末端位置对应的二维雅可比为:
其行列式为 。当 完全伸直,或 完全折叠时,行列式为零,末端无法沿连杆共线的径向产生指定的瞬时线速度;接近这两种姿态则会出现速度放大。
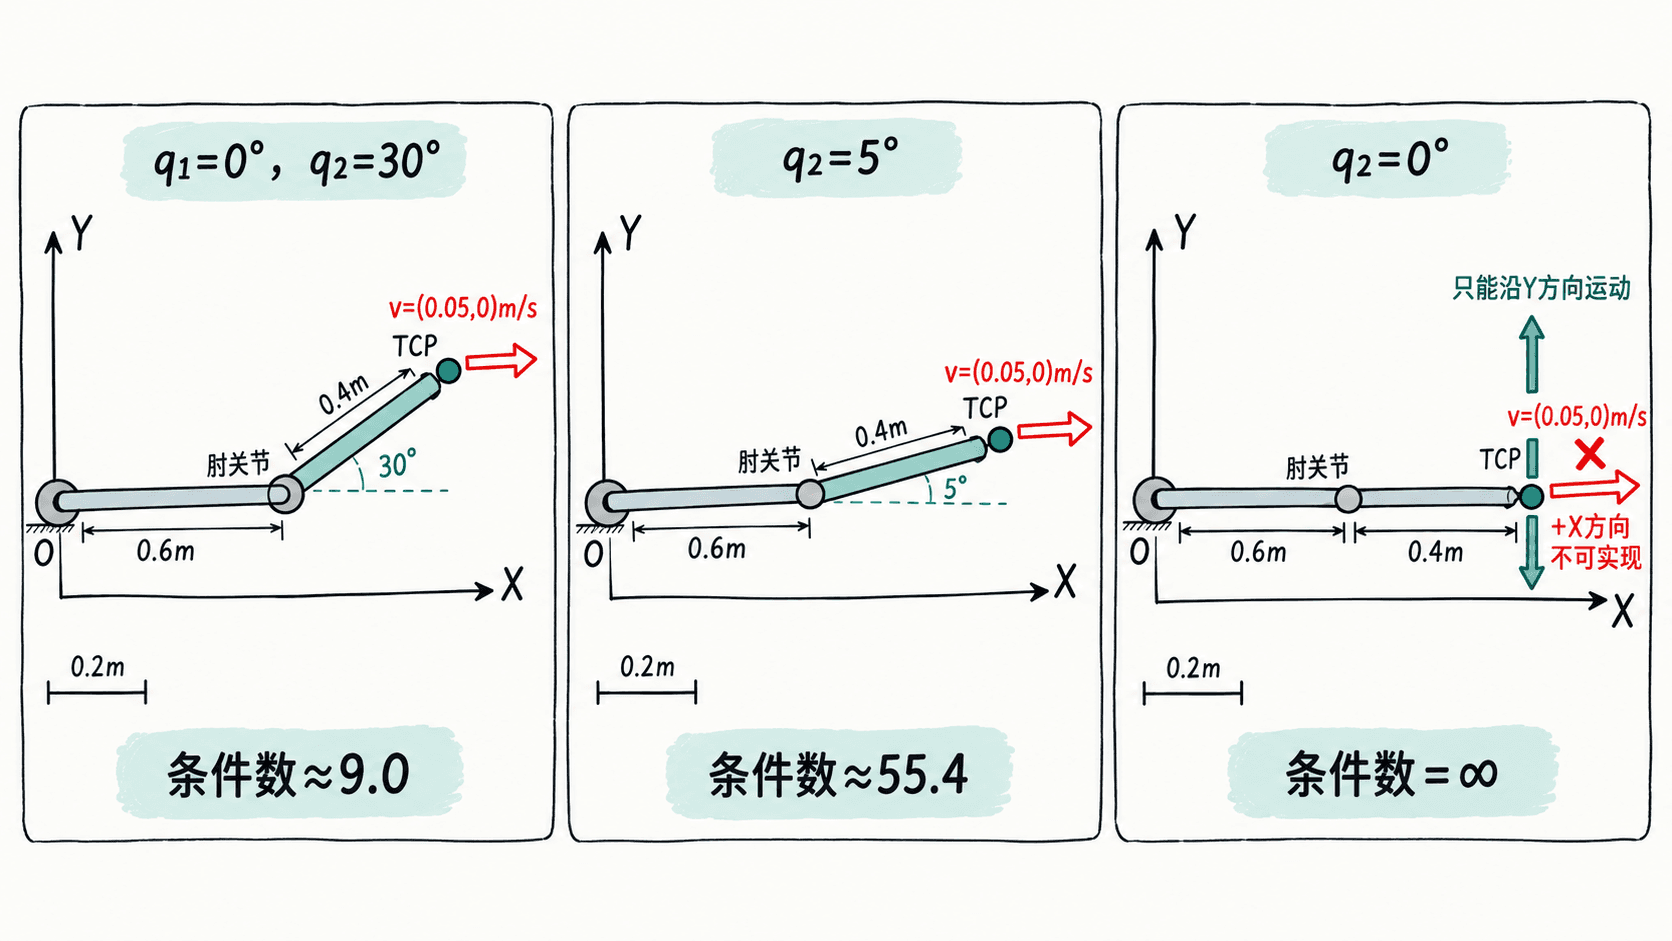
这里的二维模型只说明伸直型奇异的数学机制,不能替代具体六轴机型的完整雅可比。对于具有典型球形腕部的六轴机器人,腕部中间关节接近 时,第 4、6 轴方向可能重合,形成腕部奇异;是否发生仍应以该机型的轴系和姿态为准。
计算速度放大与阻尼解
设末端期望速度为 m/s,即沿基座 X 正方向以 50 mm/s 运动。下例在 Python 3 的 NumPy 环境中计算不同肘角的条件数、直接求解的关节速度范数,以及阻尼最小二乘(DLS)的近似结果;角速度范数单位为 rad/s。
import numpy as np

L1, L2 = 0.6, 0.4
target_v = np.array([0.05, 0.0])  # 沿基座 X 正方向移动 5 cm/s
lam = 0.05  # 二维位置模型的阻尼尺度,单位 m

for deg in (30, 5, 1, 0):
    q2 = np.deg2rad(deg)
    # q1=0;每列对应一个关节对末端线速度的贡献
    J = np.array([
        [-L2 * np.sin(q2), -L2 * np.sin(q2)],
        [L1 + L2 * np.cos(q2), L2 * np.cos(q2)],
    ])
    cond = np.linalg.cond(J)
    # 奇异点不做精确逆解;阻尼解会牺牲部分速度跟踪精度
    direct = np.linalg.norm(np.linalg.solve(J, target_v)) if deg else float("inf")
    damped = J.T @ np.linalg.solve(J @ J.T + lam**2 * np.eye(2), target_v)
    actual_vx = (J @ damped)[0]
    print(f"q2={deg:2d} deg  cond={cond:6.1f}  "
          f"|dq|={direct:6.3f}  |dq_dls|={np.linalg.norm(damped):.3f}  "
          f"vx_dls={actual_vx:.5f}")
预期输出(不同浮点环境的末位可能略有差异):
q2=30 deg  cond=   9.0  |dq|= 0.420  |dq_dls|=0.354  vx_dls=0.04258
q2= 5 deg  cond=  55.4  |dq|= 2.570  |dq_dls|=0.337  vx_dls=0.00664
q2= 1 deg  cond= 276.9  |dq|=12.856  |dq_dls|=0.077  vx_dls=0.00030
q2= 0 deg  cond=   inf  |dq|=   inf  |dq_dls|=0.000  vx_dls=0.00000
同样要求 0.05 m/s,肘角从 减小到 ,精确逆解的关节速度范数从 0.420 升至 12.856 rad/s。DLS 则限制速度放大,但在 时实际 X 速度只有约 0.00030 m/s。它不会恢复奇异处丢失的运动自由度,也不能取代关节限速和路径规划。
在六轴工位中观察并避让
在有完整运动学模型的离线仿真器中先打开关节位置、关节速度与 TCP 速度记录,不要直接在实体机器人上做穿越奇异点的实验。对于典型球形腕六轴机型,可固定安全的 TCP 位置,分别选取 约 、、 的可达姿态,尝试相同的小幅 TCP 姿态变化,并查看第 4、6 关节是否出现速度峰值、反向快速转动、轨迹减速或逆解失败。控制器的具体提示因机型而异,不应假定一定出现同一种报警。
排查时按以下顺序执行:
- 确认坐标与模型:TCP、工具偏置、关节轴方向和限位与仿真机型一致;先检查目标位姿是否可达。
- 记录量化证据:逐采样点保存关节角、六轴角速度、TCP 实际速度及经尺度归一化后的雅可比奇异值。对典型球形腕, 可作为本次练习的人工复查区间,而非通用安全限值。
- 修改姿态或路径:改变抓取接近方向、选择另一逆解分支或增加中间过渡位姿,让轨迹远离伸直或腕部对齐状态,同时复查碰撞与关节限位。
- 重新仿真验收:沿全轨迹检查各关节速度、加速度不超过该机型额定限制,TCP 误差满足工艺公差,且没有未处理的奇异、超限或轨迹失败提示。
若仅靠降速应急,必须按最紧张的关节限额缩放整条速度指令。例如前述二维模型在 时,第二关节需要约 2.387 rad/s;若演示限额设为 1 rad/s,原 50 mm/s 的指令至少应缩至约 21 mm/s 以下,并继续核查第一关节、加速度与路径可达性。对真实六轴工位,优先消除奇异路径,再依据制造商的速度限制和仿真结果放行。