
机器人 / 系统课时
按ISO 10218识别工位危险源
按ISO 10218识别工位危险源
六轴机械臂即使能够准确完成取放料,也可能在人员进入、夹爪失压或程序恢复时产生危险。本课以一套机器人搬运工作站为例,参考 ISO 10218-1/-2:2025,逐项识别碰撞、夹挤、意外启动和工件掉落风险,形成能够用于安全设计、现场整改和验收的风险识别表。
学习目标
- 区分 ISO 10218-1:2025 与 ISO 10218-2:2025 的适用对象,明确整站风险识别范围。
- 按作业阶段、人员活动和危险区域,识别至少六类典型危险情境。
- 编制包含危险事件、伤害后果、风险优先级、保护措施和验证证据的工作站风险识别表。
明确标准适用范围与工作站边界
ISO 10218-1:2025 面向工业机器人本体,涉及机器人自身的安全设计、风险降低措施和使用信息。ISO 10218-2:2025 面向工业机器人应用与机器人工作站,覆盖集成设计、调试、运行、维护及退役等阶段。
识别整站危险时,不能只查看机器人本体的安全功能。集成后的夹爪、工件、输送线、工装、外围防护、控制接口,以及人员执行的任务,都可能产生新的危险。
以一座教学搬运工作站作为分析对象,采用以下示例参数:
| 对象 | 示例条件 | 需要核实的信息 |
|---|---|---|
| 六轴机器人 | 标称最大工作半径 1.4 m | 运动范围、停止特性、安装方式 |
| 气动夹爪 | 供气压力 0.45 MPa | 夹持能力、失压状态、残余压力 |
| 搬运工件 | 单件质量 3 kg | 重心、表面摩擦、夹持接触面积 |
| 进料输送线 | 从围护边界外向内送料 | 人员可达开口、独立驱动危险 |
| 出料工装 | 固定在机器人右侧 | 夹挤间隙、定位误差、掉落范围 |
| 人员通道 | 一扇带安全联锁的维护门 | 进入方式、停止响应、复位位置 |
这些数据只用于演示危险源识别,不代表 ISO 10218 规定的安全限值。机器人工作半径也不等于安全防护距离,实际保护范围必须考虑末端工具、工件、运动轨迹及停止过程。
按作业阶段与空间位置识别危险
风险识别应从一个具体问题开始:什么人在什么任务中,会因什么危险事件受到什么伤害?
例如,机械臂高速转动属于危险运动;操作员从送料口伸手清除卡料、进入机械臂可达区域,才构成需要分析的具体危险情境。识别记录必须同时包含危险源和人员暴露方式。
建议按以下顺序组织现场走查:
- 自动生产:检查机器人从取料到放料的全部运动包络,以及工件可能掉落、甩出的范围。
- 人工上下料:观察人员手臂能否从输送线开口、工装间隙或围护边缘进入危险区域。
- 示教与调试:识别操作人员靠近机器人时,与立柱、工装、夹爪之间形成的夹挤位置。
- 异常恢复:检查清除卡料、解除报警、关闭维护门或恢复通信后是否可能出现意外启动。
- 维修和清洁:检查断电后的残余气压、重力负载、机械弹性能量,以及外围设备独立启动的可能性。
下图将六类危险情境标记在同一工作站中。图中的区域边界用于危险识别,不表示已经完成安全距离设计。
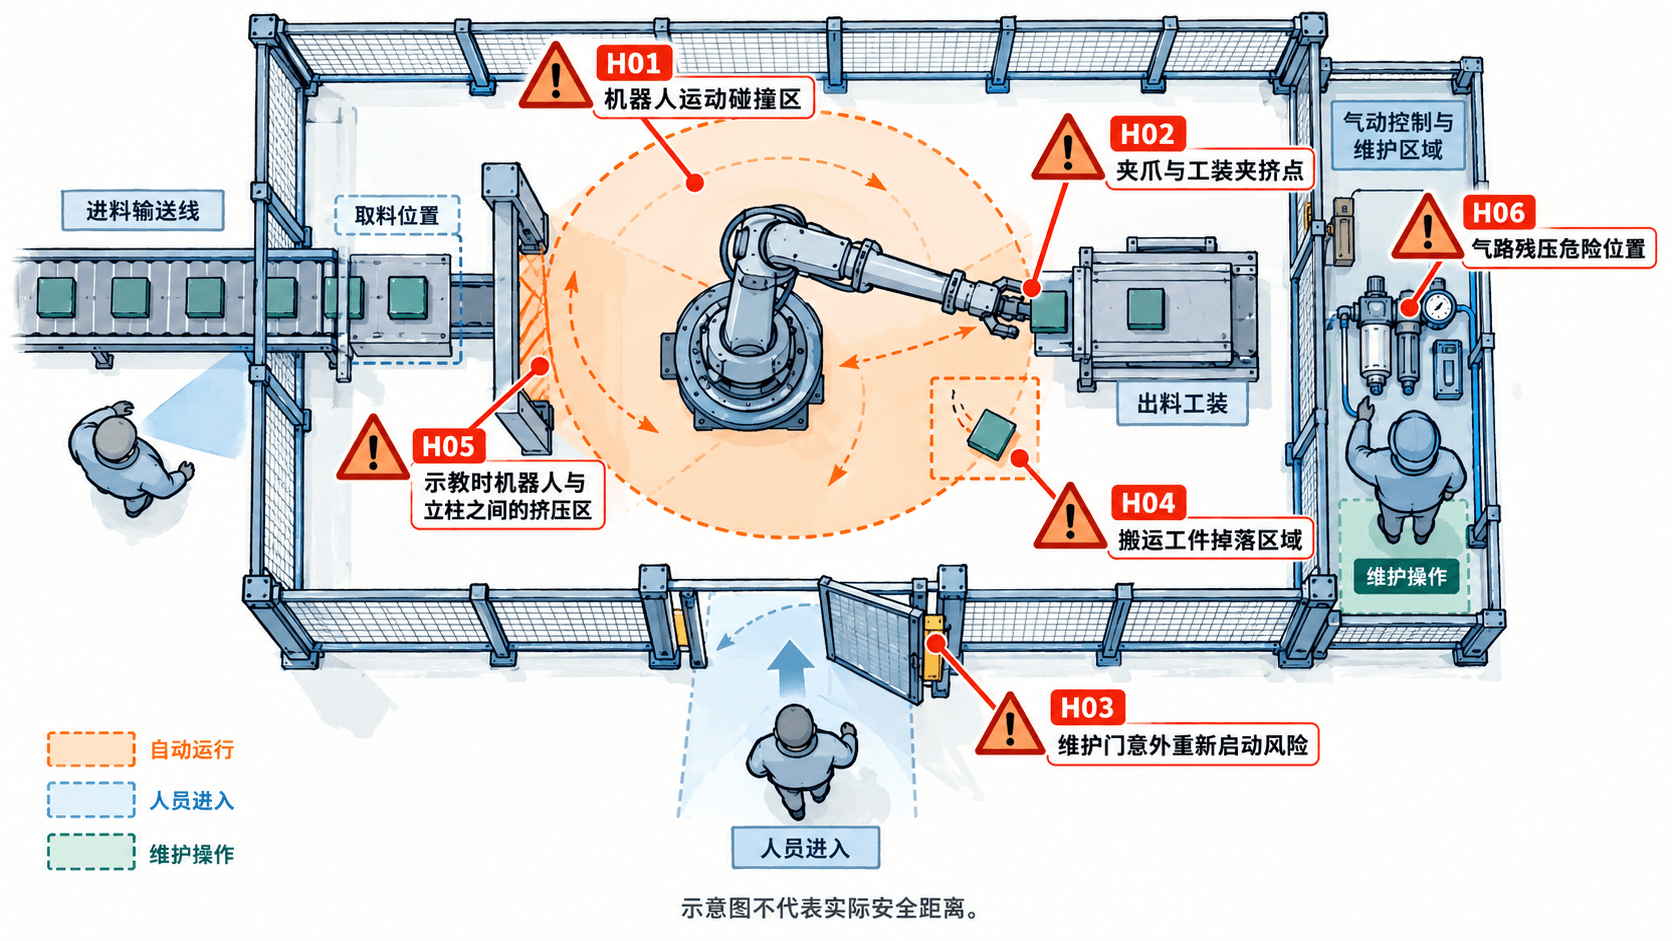
走查时要检查机械臂可能经过的位置,而不只是示教程序中的几个目标点。TCP 轨迹未碰到围栏,不代表机器人手臂、腕部、夹爪或工件一定不会与围栏、立柱或人员接触。
编制可追溯的风险识别表
依据 ISO 12100:2010 的风险评估与风险降低方法,记录危险情境、可能伤害、风险估计、采取的措施以及验证结果。下表给出六项可直接用于教学工作站的初始记录。
| 编号 | 作业情境 | 危险事件与可能伤害 | 建议风险降低措施 | 验证重点 |
|---|---|---|---|---|
| H01 | 自动搬运时人员靠近送料口 | 机器人或工件碰撞人员,造成严重撞击伤害 | 隔离危险运动区域,限制从开口接近危险点 | 开口可达性、停止距离 |
| H02 | 调整夹爪时手进入夹持间隙 | 夹爪意外闭合,造成手指夹伤 | 改善防夹结构,作业前隔离并释放危险能量 | 夹点位置、隔离程序 |
| H03 | 排除卡料后关闭维护门 | 设备意外重新启动,造成人员撞击或挤压 | 安全门联锁,按风险要求设置复位与独立启动逻辑 | 门状态、停止与再启动行为 |
| H04 | 搬运过程中夹持失效 | 3 kg 工件掉落或甩出,造成砸伤 | 校核夹持能力,评估失压保持及防坠措施 | 最大负载、故障工况 |
| H05 | 示教时人员靠近固定立柱 | 机器人与立柱形成夹挤,造成身体压伤 | 采用经评估的示教安全措施与适用的安全限制功能 | 操作模式、使能装置 |
| H06 | 检修气路时存在残余压力 | 夹爪突然动作,造成夹伤 | 隔离气源、排放残压并确认危险能量已解除 | 隔离点、压力确认记录 |
为了安排整改先后,可以采用项目内部的三级初筛方法:伤害严重度 S、暴露频次 F、危险事件发生可能性 P,各取 1~3 分。例如严重度 3 表示可能重伤,暴露频次 3 表示每班发生相关暴露,可能性 2 表示在现有条件下有现实发生可能。
采用示例评分 R = S × F × P。若 H03 在清除卡料时评分为 S=3、F=3、P=2,则 R=18;H04 评分为 S=3、F=2、P=2,则 R=12。可以先组织 H03 的整改,但不能因为 H04 分值较低便允许工件掉落风险继续存在。
每条记录还应补齐责任人、初始风险、整改状态、剩余风险、验证证据编号和批准人。存在尚未采取措施的高风险危险情境时,不得将工作站判定为可投入自动运行。
将风险降低措施对应到具体验证
风险降低优先考虑消除危险或改变机械设计,其次采用防护装置和安全相关控制措施,最后通过操作规程、培训及必要的个体防护处理残余风险。不能用张贴警告标识代替能够实施的工程防护。
针对前面的识别结果,可以安排以下核验工作:
- 碰撞与夹挤:由集成人员核实整机运动包络、可达位置、最不利运动及停止条件,评估围护布局和防护距离。
- 维护门与重新启动:根据已确认的安全方案,以受控方式验证开门停止、复位条件及独立启动要求。不得把关门或复位操作直接当作重新启动命令。
- 工件掉落:核查夹持力计算、最大允许负载及失去气源时的行为;需要开展故障验证时,使用受控测试环境及模拟负载,排除人员进入危险区域。
- 维修残余能量:检查电气、气动和机械储能的隔离点,确认设备不会因残压或重力产生意外动作,并保存隔离与验证记录。
如果风险降低依赖安全相关控制系统,应根据适用要求确定安全功能及其所需性能等级,再按照 ISO 13849-1:2023 等适用标准进行设计与验证。普通 PLC 运行状态位或普通接近传感器不能仅凭程序逻辑就认定为满足安全功能要求。
完成现场复核与记录交付
风险识别表不是一次性填写的表单。机器人程序改动、搬运负载增加、更换夹爪、调整围护、增加输送线或改变人工清障流程,都可能改变原有风险结论。
交付前按以下检查项复核:
- 六个危险编号能在工作站布局图上找到对应位置,且覆盖正常运行、示教、故障恢复和维护任务。
- 每个危险事件都明确了可能暴露的人员、伤害后果及实际采取的风险降低措施。
- 需要安全控制功能的项目具有已确认的安全要求、设计资料和验证记录。
- 防护距离、停止性能、夹持能力及失压行为使用设备实测数据或经验证的工程资料,而非教学示例值。
- 未解决的问题有明确责任人和整改期限;复核不合格或尚未充分降低的风险不得通过验收。
最终应交付工作站危险区域图、风险识别与评估表、措施整改记录、安全功能验证记录以及残余风险说明,并由相应责任人员审核。这样,H01 至 H06 不仅是图上的危险标记,也都有对应的控制措施、验证证据和后续复核依据。