
机器人 / 系统课时
区分急停保护停与正常停止
区分急停保护停与正常停止
六轴机械臂运行时,按下正常停止按钮、打开安全门和拍下急停按钮,都可能让机器人停止运动,但三者的安全目的、执行方式和恢复条件不同。本课通过取放料工位实例,建立停止方式的判断规则,并设计防止意外重新启动的检查流程。
学习目标
- 区分急停、保护停止和正常停止的触发条件、控制行为与适用场景。
- 理解停止类别0、1、2与停止功能之间的区别。
- 按照安全联锁要求检查停止后的复位和重新启动条件。
三种停止方式分别解决什么问题
以一台配有安全围栏、联锁安全门和气动夹爪的六轴搬运机器人为例,三种停止方式的区别如下。
| 停止方式 | 典型触发 | 主要目的 | 停止后处理 |
|---|---|---|---|
| 正常停止 Normal Stop | 操作员按停止键、PLC发出工艺停止命令 | 按生产流程结束或暂停动作 | 根据工艺状态和启动条件重新运行 |
| 保护停止 Protective Stop | 安全门打开、安全光幕被遮挡 | 防止人员接触危险运动 | 消除触发条件,满足安全联锁与重新启动要求 |
| 急停 Emergency Stop | 人员按下红色蘑菇头急停按钮 | 避免或减轻正在发生或即将发生的危险 | 排除危险、手动解除急停锁存,再按规定复位与启动 |
正常停止通常由普通控制系统执行。例如机器人将工件放入料框后,PLC撤销运行请求,程序按照规划轨迹减速并停在等待点。这种停止本身不能替代安全功能。
保护停止由安全相关控制系统触发。例如工位安全门联锁检测到开门条件,安全控制器请求机器人进入规定的安全停止状态。停止后,即使普通PLC仍保持运行请求,也不能越过安全联锁直接启动机器人。
急停用于需要人员立即干预的危险情况,例如机器人异常接近人员、工件失控或设备出现突发危险。急停必须能够覆盖正常运行命令,但不能取代安全围栏、门联锁等预防性防护措施。
停止类别不等于停止用途
IEC 60204-1采用停止类别描述设备怎样停止,而急停、保护停止和正常停止描述为什么停止以及何时触发。
| 停止类别 | 执行行为 | 关键特点 |
|---|---|---|
| 类别0 | 立即撤除执行机构的驱动动力 | 属于非受控停止,机械运动可能因惯性继续 |
| 类别1 | 保持动力完成受控减速,停止后撤除驱动动力 | 可以控制减速过程和停止路径 |
| 类别2 | 受控停止后保持驱动动力 | 可保持伺服使能,但不能仅凭此认定为安全停止 |
急停功能采用类别0或类别1,具体选择由设备风险评估确定。保护停止的实现方式还需要考虑设备能力、安全功能要求及具体应用;需要保持驱动动力的场景,必须具备适当的安全监控措施,例如安全相关的静止监控。
例如,机械臂正在搬运5 kg工件时,直接撤除驱动动力未必比受控减速更安全。若停止过程中可能出现负载坠落、碰撞或惯性越界,需要评估夹持能力、制动距离和驱动系统的实际停止特性。
不能仅凭类别名称判断停止距离,也不能认为类别0意味着机械臂瞬间静止。停止时间和停止距离必须通过设备资料、风险评估及现场测试确认。
停止后的复位与重新启动
停止功能和启动功能应分开设计,特别是急停解除或安全门关闭后,不允许未经确认就恢复危险运动。
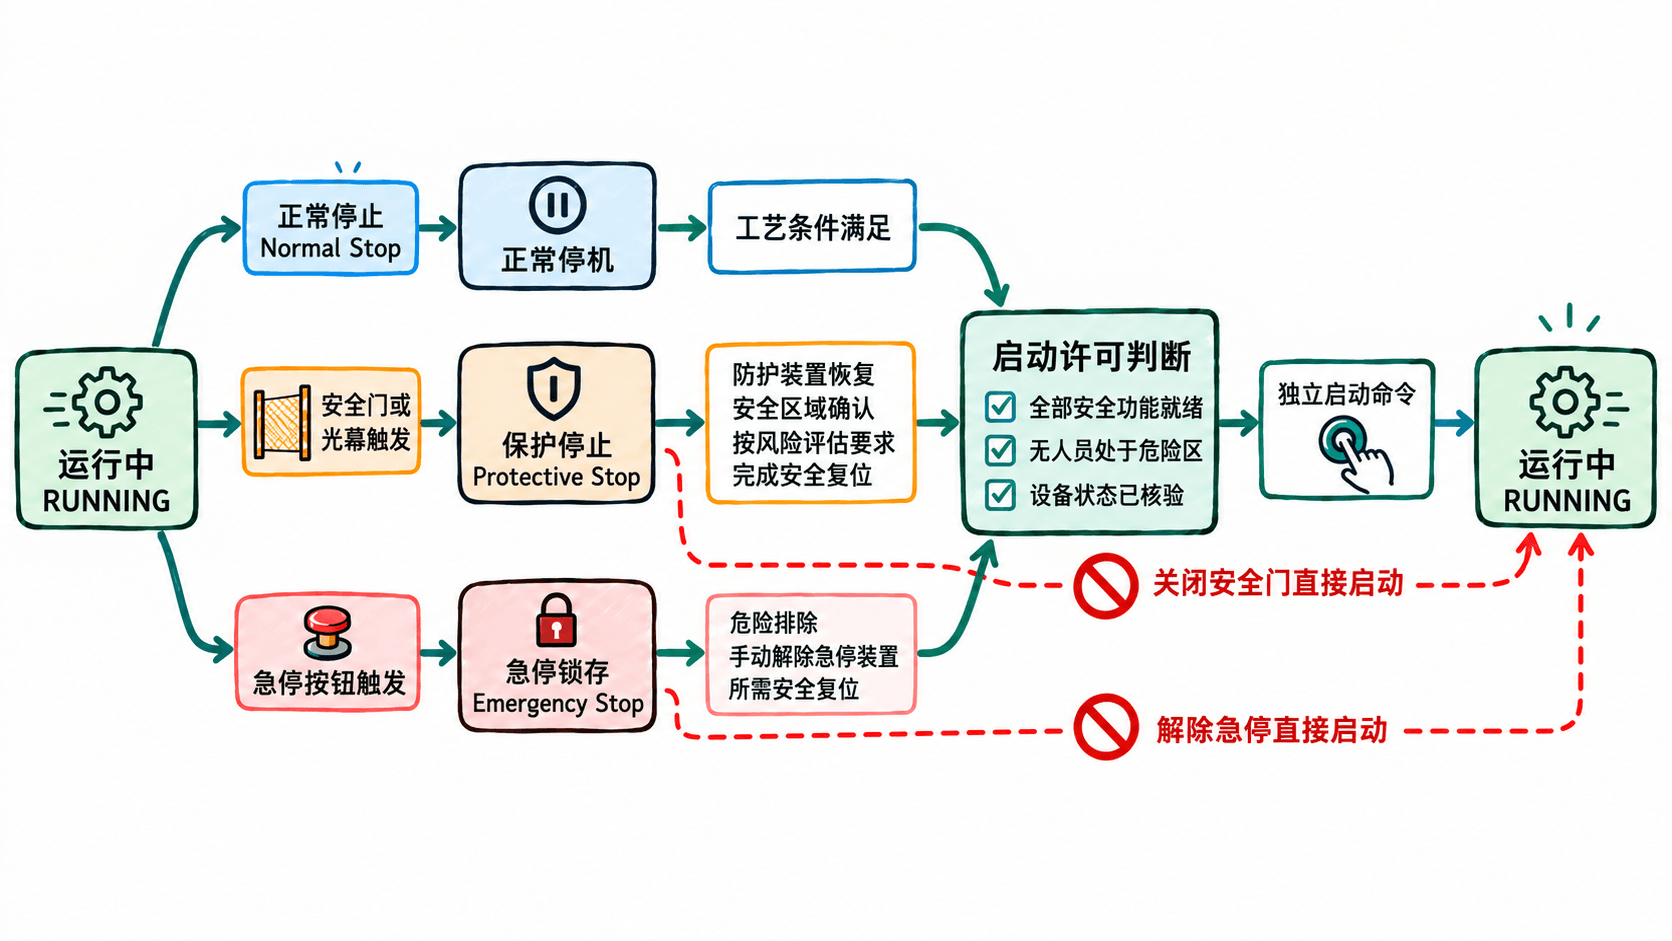
对于典型围栏式自动搬运工位,可以按照以下顺序设计恢复流程:
- 确认停止状态:确认机器人运动停止,检查停止原因和安全控制器状态,不仅依赖普通PLC的运行指示。
- 排除危险:检查安全区域内是否有人,确认工件、夹爪、输送线及外围设备处于允许重新启动的状态。
- 恢复安全装置:关闭联锁安全门,清除安全光幕遮挡;急停情况下,还必须在触发位置人工解除急停装置。
- 执行必要复位:根据风险评估和安全系统设计,在能够确认危险区域状态的位置执行安全复位。复位操作仅恢复启动许可,不直接引起机器人运动。
- 重新发出启动命令:确认控制模式、程序位置、工艺条件及所有安全功能就绪后,通过独立且有效的新启动操作恢复运行。
普通PLC中的运行请求应与安全相关启动许可分离。安全功能必须由经过设计和验证的安全相关控制系统实现,不能用普通程序变量代替安全联锁。
用工位测试验证停止逻辑
在完成风险评估并制定测试方案后,由具备资质的人员按照机器人及安全控制系统手册执行验证。初始测试应采用受控低速、无载或安全替代负载,并隔离危险区域。
| 测试动作 | 必须观察到的结果 |
|---|---|
| 正常运行时按工艺停止键 | 按设定工艺逻辑停止,无异常重启 |
| 运行时打开联锁安全门 | 触发规定的保护停止,危险运动停止 |
| 安全门重新关闭 | 不得仅因关门而意外重新启动 |
| 运行时按下急停 | 急停功能锁存,原有启动命令不能继续生效 |
| 急停保持按下时发出启动命令 | 危险运动不能启动 |
| 解除急停并执行必要复位 | 仅恢复允许启动的条件,不自动运行 |
| 安全条件确认后执行新的启动操作 | 按规定流程恢复运行 |
每种安全停止还应测量实际响应时间和停止距离,并与风险评估确定的限值进行比较。例如,若安全门到危险区域的距离不足以覆盖检测响应、控制响应及机器人制动期间的危险运动范围,就必须调整防护距离或安全设计,不能仅靠缩短普通PLC扫描周期解决。
实际验收时还要验证机器人、夹爪和外围设备的联动结果。机器人停止不代表气动夹爪已经失去危险能量;进入危险区域维修时,应按规定执行能源隔离和防意外启动措施,不能仅依赖急停或保护停止。
本课涉及的主要标准依据为ISO 10218-1:2025、ISO 10218-2:2025及ISO 13850:2015。工程实施必须以设备适用版本、制造商安全手册及现场风险评估为准。验收的关键结果是:任何安全停止都不能因触发条件消失而产生未经许可的危险重新启动。