
机器人 / 系统课时
配置现场总线映射与数据类型
配置现场总线映射与数据类型
以 S7-1500 PLC 和支持 PROFINET IO Device 的六轴机器人为例,完成双向周期数据的地址分配、位信号与整数类型约定,并验证通信状态。完成后应能根据一张映射表,判断错误来自读写方向、字节偏移还是数据解释。
学习目标
- 区分 PLC 输出与机器人接收、机器人发送与 PLC 输入的方向。
- 为双向各 8 字节的过程数据建立不重叠的位和整数映射。
- 用离线字节测试及在线诊断核对数据和通信健康状态。
明确过程数据方向
本例以 PLC 为 PROFINET IO Controller、机器人控制器为 IO Device。从 PLC 视角,Q(输出)发送到机器人的接收区,机器人的发送区进入 PLC 的 I(输入)。机器人界面中的“输入/输出”命名可能恰好反过来,必须以控制器角色确认。
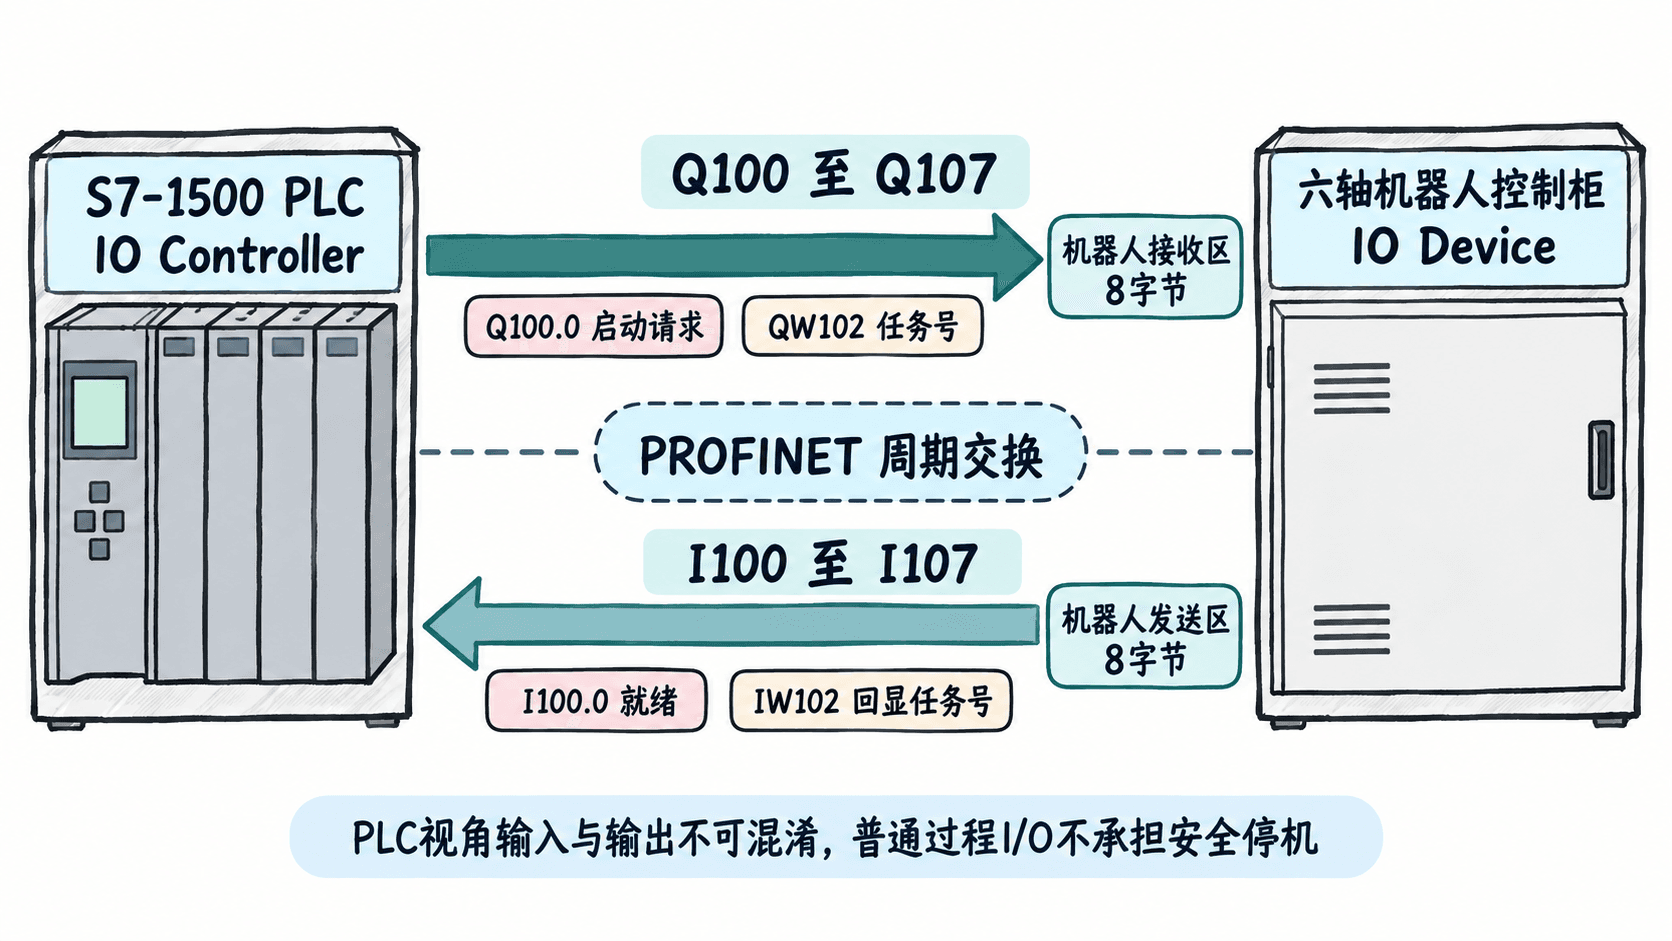
先核对机器人控制器的 PROFINET 选件、固件版本和厂商 I/O 协议。本例假定设备描述支持 PLC 输出 8 字节、输入 8 字节;如果 GSDML 只提供其他模块长度,应以实际支持的模块重新规划,不能强行套用示例地址。
编制不重叠的映射表
在 PLC 侧约定 %Q100 至 %Q107 发送 8 字节,%I100 至 %I107 接收 8 字节。位地址只占所在字节的一位;%QW102 则占用 %Q102、%Q103 两个字节,不能再分配给其他字段。
| PLC 地址 | 类型 | 信号名及本例约定 |
|---|---|---|
%Q100.0 |
BOOL | StartReq:上升沿请求启动 |
%Q100.1 |
BOOL | ResetReq:清除可复位的工艺故障 |
%Q100.7 |
BOOL | PlcHeartbeat:PLC 每 500 ms 翻转 |
%QW102 |
UINT | JobId:任务号,示例 300 |
%QW104 |
INT | OffsetMm:有符号偏移,示例 -25 mm |
%I100.0 |
BOOL | Ready:机器人允许接受任务 |
%I100.1 |
BOOL | Running:工艺执行中 |
%I100.2 |
BOOL | Done:任务完成 |
%I100.3 |
BOOL | Fault:有工艺故障 |
%I100.7 |
BOOL | RobotHeartbeat:机器人每 500 ms 翻转 |
%IW102 |
UINT | AckJobId:回显已受理任务号 |
%IW104 |
UINT | FaultCode:故障码,0 表示无故障 |
Q101、Q106~Q107、I101 和 I106~I107 暂作保留字节,发送端清零。双方还须一致约定 StartReq 触发方式、Done 清除时机、任务号有效范围和偏移单位;这些名称及含义是本例接口约定,不是 PROFINET 自动提供的标准信号。
16 位无符号数 UINT 范围为 0~65535,有符号数 INT 为 -32768~32767。本例协议约定高字节在前:任务号 300 编为 01 2C,偏移 -25 编为 FF E7。不同机器人可能有其他字节序或模块格式,务必核对其接口手册,不要仅凭 PLC 字地址猜测。
在 TIA Portal 中配置
以下菜单以 TIA Portal STEP 7 V20 为参照;不同固件和机器人品牌的 GSDML 模块名称可能不同。
- 关闭设备与网络编辑器,在 选项 > 管理通用站描述文件(GSD) 中安装机器人厂商提供的、与固件匹配的 GSDML。
- 打开 设备与网络 > 网络视图,把机器人 IO Device 加入 S7-1500 的 PROFINET IO 系统,指定设备名(示例
robot-cell-01)及无冲突的网络参数,并在线将项目设备名分配给对应实物。 - 打开机器人的 设备视图,在模块列表中按厂家协议选择 PLC 视角的 8 字节输出及 8 字节输入,将输出起始地址设为
100,输入起始地址设为100;确认地址未与其他模块重叠。 - 在 PLC 变量表按上表创建
BOOL、UINT和INT标签。机器人端把相同偏移绑定到对应的接收/发送变量,核对位序、字节序和数据长度。 - 编译硬件配置并按现场变更流程下载;在 在线与诊断核查 IO Device 已建立数据交换,再用 PLC 监控表和机器人 I/O 监视页面逐项对照。
西门子关于安装路径和前置条件的说明可参照 STEP 7 V20 GSD 文件安装文档。
用原始字节验证数据类型
下面的 Python 3 示例可在普通电脑上运行,只验证本例的映射和高字节在前的编码约定,不访问现场总线,也不代替机器人厂商协议。模拟机器人返回字节 85,表示就绪、完成及心跳位为 1。
from struct import pack, unpack

send = bytearray(8)
send[0] |= 0x01                 # Q100.0 启动请求
send[2:4] = pack(">H", 300)     # QW102:UINT16
send[4:6] = pack(">h", -25)     # QW104:INT16
reply = bytes.fromhex("85 00 01 2C 00 00 00 00")

print("PLC->Robot:", send.hex(" ").upper())
print("Robot->PLC:", reply.hex(" ").upper())
print("Ready={}, Done={}, Heartbeat={}".format(
    bool(reply[0] & 0x01),
    bool(reply[0] & 0x04),
    bool(reply[0] & 0x80),
))
print("AckJobId={}, FaultCode={}".format(
    unpack(">H", reply[2:4])[0],
    unpack(">H", reply[4:6])[0],
))
预期输出:
PLC->Robot: 01 00 01 2C FF E7 00 00
Robot->PLC: 85 00 01 2C 00 00 00 00
Ready=True, Done=True, Heartbeat=True
AckJobId=300, FaultCode=0
如果机器人把 01 2C 读成 11265,优先查两个字节是否颠倒;如果状态位整体偏移一位,查字节起始位置和 bit 编号。单帧 Heartbeat=True 不能证明连接持续有效,必须观察它在约定周期内反复翻转。
按通信、数值、握手顺序验收
- 通信层:先确认 PLC 的 PROFINET 在线诊断显示设备在数据交换状态;设备名、GSDML 模块长度或插槽不符时,先修硬件组态,而不是改工艺逻辑。
- 数据层:在机器人确认禁止实际运动的仿真或安全调试模式下,用任务号
300、偏移-25 mm比较两端的原始字节及解码结果。PLC 输出与机器人接收一致,机器人输出与 PLC 输入一致,才算通过。 - 活性层:记录机器人心跳的连续变化;本例约定 500 ms 翻转,若超过 1.5 s 无变化,应禁止新任务,并结合 PROFINET 诊断判定通信故障。超时阈值须按现场周期和设备协议确认。
- 握手层:空载、无运动风险时验证
Ready、StartReq、AckJobId、Running、Done的约定关系;只有任务号回显一致,才将完成信号归属当前任务。StartReq应按机器人要求撤销,避免重复触发。
现场交付应保存双方同版本的 GSDML、I/O 地址表和一次通过的原始字节记录。这样后续出现“通信在线但动作不对”时,可以从方向、偏移、类型和握手四个位置快速复核。