
机器人 / 系统课时
选择离线仿真器与六轴机器人模型
选择离线仿真器与六轴机器人模型
选错仿真器或机器人模型,后续点动可能出现轴向不符、错误的运动范围或法兰位置偏差。本课以小型搬运工位为例,先按控制器和任务要求选软件,再装入带六个可动关节、轴限位与法兰坐标的模型,最后完成点动前验收。
学习目标
- 按“通用工位验证”与“厂商控制器联调”区分仿真器。
- 用工作半径、负载、六轴关节与法兰信息筛选机器人模型。
- 在 RoboDK 中导入模型,并检查关节限位及逐轴运动。
按最终交付对象选择仿真器
| 工具 | 适合的任务 | 选用前必须确认 |
|---|---|---|
| RoboDK | 跨品牌的工位布置、点位和运动路径初步验证 | 目标机器人型号与控制器后处理器是否受支持 |
| ABB RobotStudio | ABB 工位程序、配置和虚拟控制器验证 | 机器人系统与 RobotWare 版本是否匹配 |
| FANUC ROBOGUIDE | FANUC 工位布局与离线程序仿真 | 目标机器人、控制器和所需软件选项是否匹配 |
例如,课程阶段只要求在电脑上加载六轴模型、观察逐轴点动,选 RoboDK 较直接;如果最终必须交付 ABB 控制器可执行的 RAPID 程序并验证控制器行为,应进一步用 RobotStudio 的 Virtual Controller 检查。跨品牌仿真生成的轨迹不等于现场控制器已验证通过。
可查阅 RoboDK 机器人库、ABB RobotStudio 官方说明 和 FANUC ROBOGUIDE 官方说明。授权、控制器版本和选项应按实际工位采购清单核对,不按软件名称猜测兼容性。
用工位参数筛掉不合适的型号
假定练习工位中,目标点距机器人基座约 420 mm,夹具从法兰伸出约 80 mm,夹具质量 0.8 kg、工件质量 0.4 kg。以 RoboDK 库中的 ABB IRB 120-3/0.6 为候选:库中标称六轴、最大工作半径 580 mm、额定负载 3 kg。
- 仅作几何初筛:420 + 80 = 500 mm,小于标称 580 mm;真正可达性还取决于目标方向、腕部姿态和关节限位。
- 仅作静态质量初筛:0.8 + 0.4 = 1.2 kg,小于 3 kg;还须核对厂家允许的负载重心、转动惯量与工具安装方式。
- 机型名称必须核对完整变型,不能只写“IRB 120”;不同变型的尺寸或控制器配套可能不同。
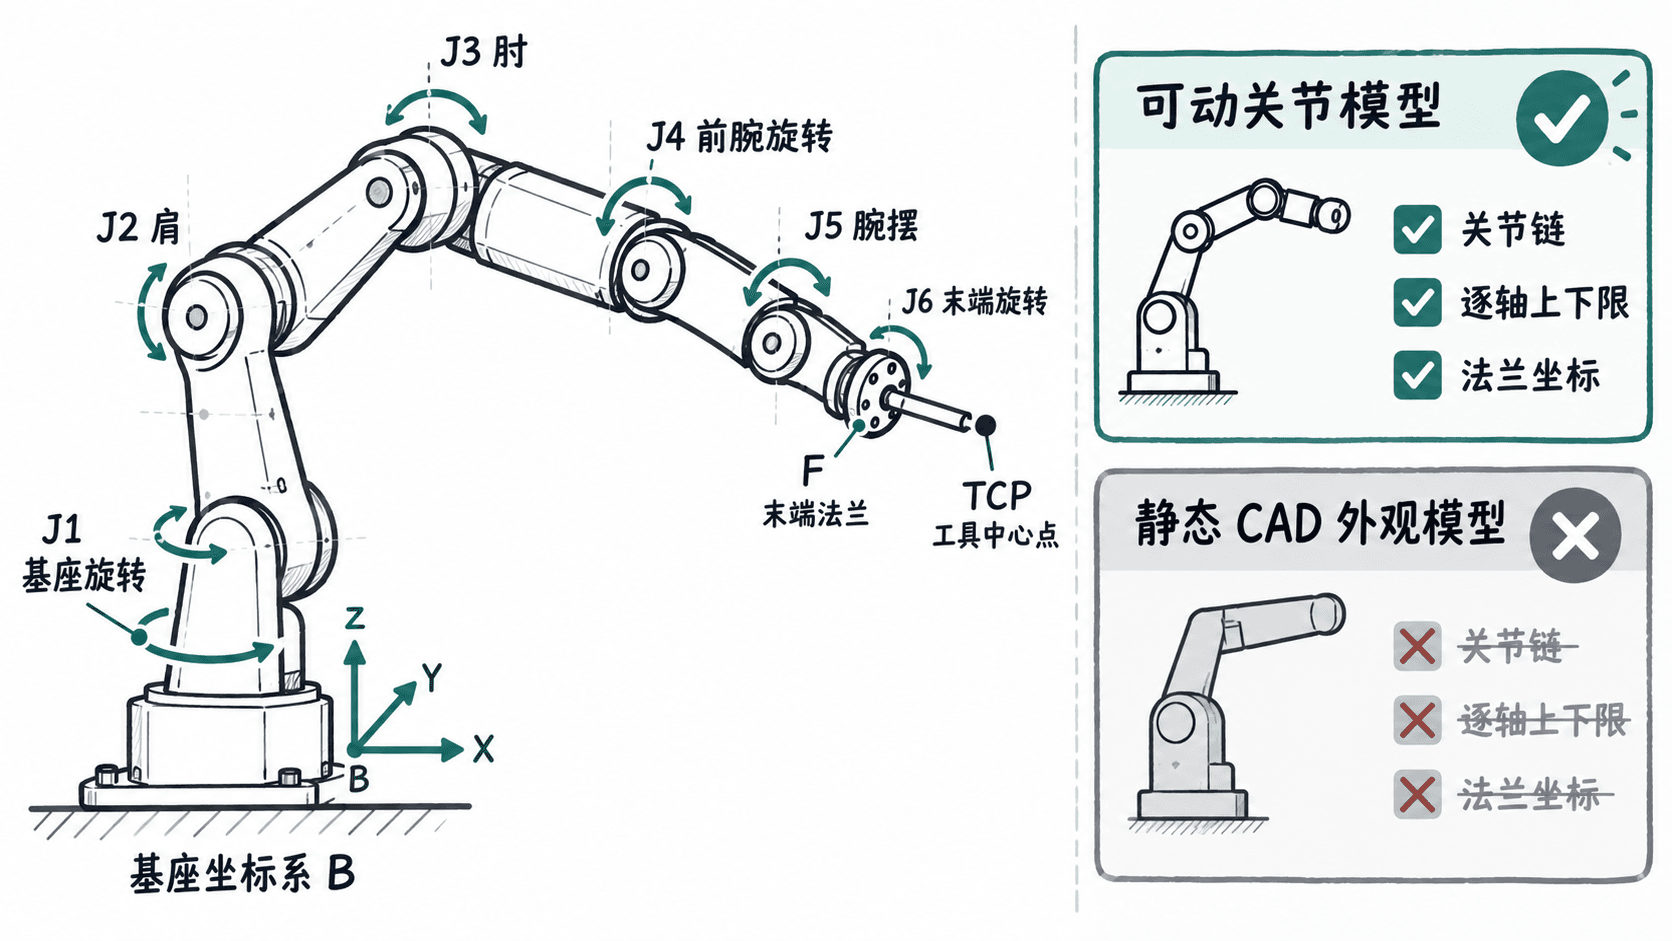
模型至少应提供六个独立关节的运动学关系、J1~J6 各自的上下限、基座坐标系和 J6 末端法兰坐标系。只有外观网格的 STEP 或 STL 文件不能直接当作可点动机器人;工具 TCP 是在法兰基础上另行定义的工作点,不应与法兰原点混淆。
在 RoboDK 中加载并核验模型
以下按 RoboDK 桌面版的官方英文界面说明操作;不同版本的机器人库入口可能位于 File 或 Tools 菜单,但库内检索和机器人面板的检查目标相同。
- 选择
File → Open Robot Library,在机器人库按品牌 ABB 和型号IRB 120-3/0.6检索,使用库页面提供的Open或Download将模型加入工位。 - 在工位树双击机器人,打开 Robot Panel;确认出现六个关节的
Joint axis jog控件,而不是只有可整体移动的普通物体。 - 记录六轴当前角度和各轴上下限;在当前角度离限位至少 5° 的前提下,单独将 J1 增加 5°,观察基座轴转动后恢复原值,再依次检查 J2~J6。
- 检查 Robot Panel 中的
Tool Frame (TF)与Robot Flange (FF)关系。尚未安装工具时先以法兰为运动学末端基准,暂不凭外观臆造 TCP 偏置。 - 保存工位为
cell_irb120_baseline.rdk,保留未修改限位的模型作为后续练习基线。
RoboDK 官方 Robot Panel 说明明确支持关节角点动、限位显示和法兰与工具坐标关系检查。此阶段不要为了让动作看起来可达就扩大关节限位。
用验收结果决定是否保留模型
| 检查项 | 通过标准 | 不通过时的处理 |
|---|---|---|
| 运动链 | J1~J6 各能单独改变,其他关节角数值不变 | 替换静态 CAD,或重新建立机器人机构 |
| 轴限位 | 六轴上下限均可查看,角度单位明确 | 对照对应型号厂家手册核实,不自行编造限位 |
| 坐标基准 | 基座与法兰位置可辨,法兰随末端关节运动 | 检查装配层级和法兰定义 |
| 型号匹配 | 品牌、完整型号、负载、工作半径与目标工位一致 | 换用正确变型,并复核工装负载 |
注意,点动检查中的 5° 是人为设置的验证增量,不是机器人关节极限。若当前位置不足 5° 的安全余量,先移回限位内的合适位置;不同机型的初始关节角也不一定全为 0°。
交付本课的最小成果是一个能重新打开的 .rdk 工位文件,以及记录所选型号、六轴限位、法兰基准和逐轴点动结果的检查表。只有这四项成立,后续坐标标定、轨迹设计和工位联调才有可信的模型基础。