
机器人 / 系统课时
划分机器人控制器与PLC的任务
划分机器人控制器与PLC的任务
一台六轴机械臂要从夹具取件并放到输送线时,常见问题是两个控制器都在等待对方,或同时控制同一个输出。本篇用一套取放工位划清运动、顺控、联锁和故障的责任,并给出可用于仿真联调的信号握手方案。
学习目标
- 区分机器人轨迹控制、PLC工位顺控和安全相关控制的边界。
- 为一次取放循环定义启动、接收、运行和完成的双向信号。
- 用PLC顺控示例检查超时、重复启动与故障恢复。
按控制对象分配责任
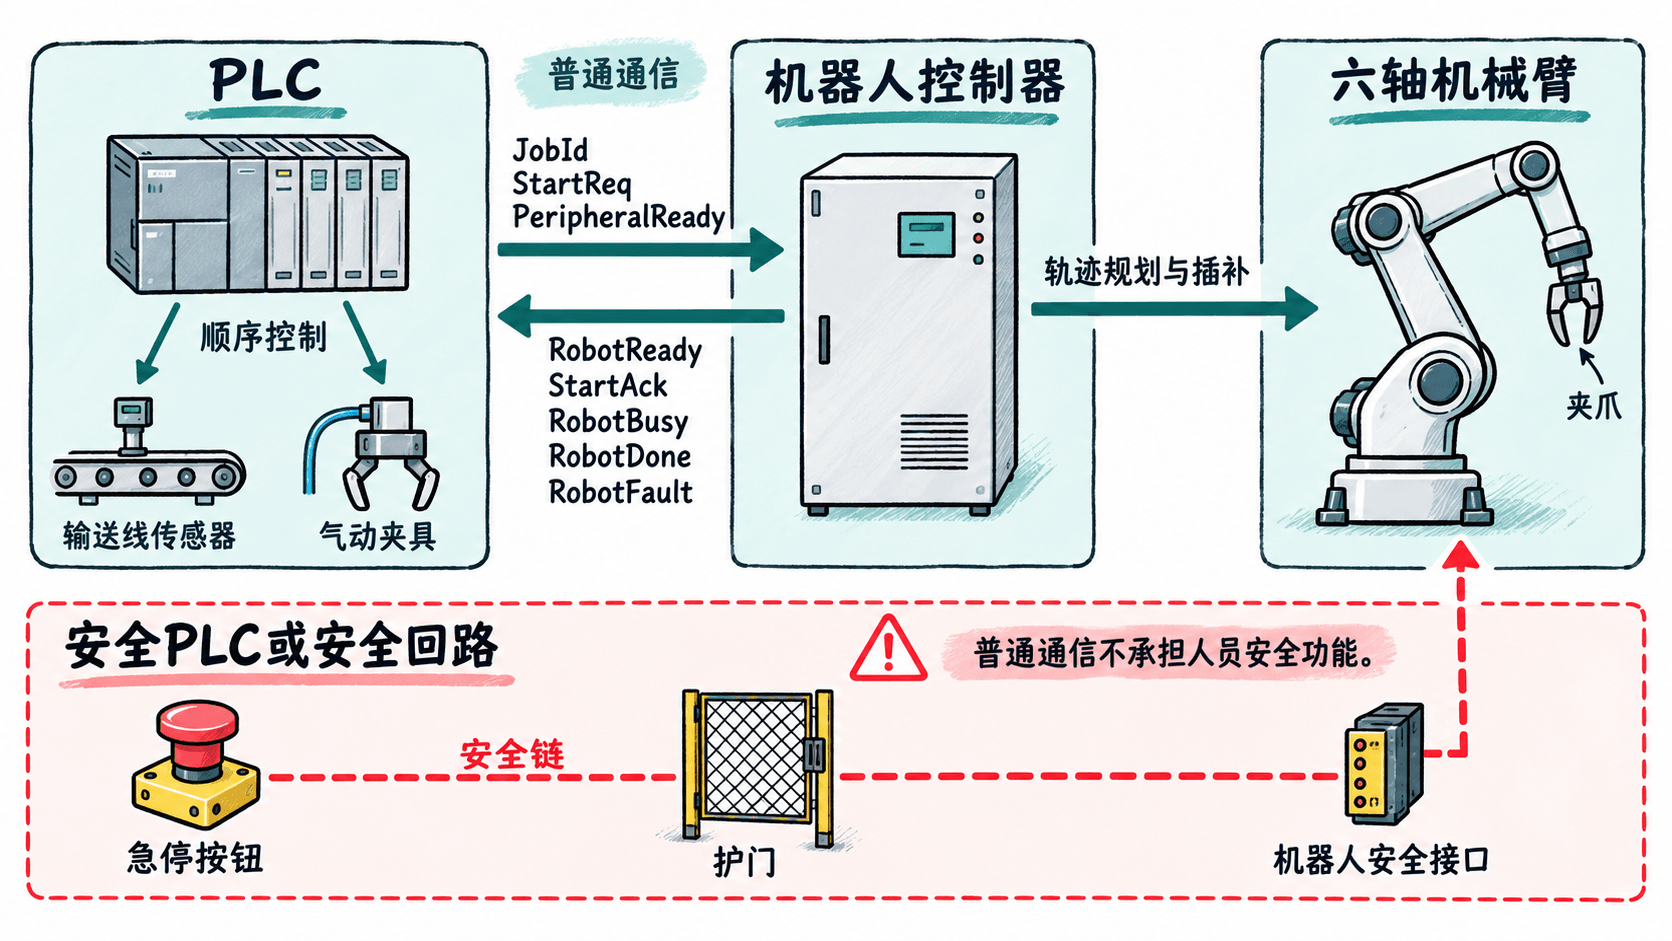
假设工位有一台六轴机器人、一个气动夹具和一段输送线。机器人负责从已示教的取件点运动到放件点;PLC确认夹具已夹紧、输送线可接料,再决定什么时候允许启动一轮动作。
| 控制事项 | 机器人控制器 | PLC或安全系统 |
|---|---|---|
| 关节运动 | 运动程序、TCP和工件坐标、轨迹插补、速度与加速度 | PLC选择作业号并发启动请求,不逐周期发送关节位置 |
| 外围设备 | 在程序内等待工位许可,提出抓取或释放请求 | PLC驱动夹具和输送线,核验传感器与节拍条件 |
| 生产状态 | 输出可接单、任务接收、运动中、任务完成及机器人报警 | PLC汇总工位状态,控制上下游流转和HMI报警 |
| 故障处理 | 诊断机器人本体故障,按厂商规定复位程序或驱动状态 | PLC冻结自动节拍、记录超时并要求人工确认 |
| 人员安全 | 通过规定的安全接口执行安全功能 | 经风险评估配置的安全PLC或安全回路处理急停、护门等 |
将协作约定写成信号点表
以下名称是这套工位自定义的逻辑信号,不是某个机器人品牌的内置I/O名称。接入PROFINET、EtherNet/IP或硬接线时,应依据机器人控制器手册完成方向、数据类型和映射。
| 方向 | 信号 | 含义及保持规则 |
|---|---|---|
| PLC→机器人 | JobId(INT) |
10表示取放程序;从发请求到接收确认期间不得变化 |
| PLC→机器人 | StartReq(BOOL) |
请求开始;保持为真,直到收到StartAck |
| PLC→机器人 | DoneAck(BOOL) |
确认PLC已消费完成事件 |
| PLC→机器人 | PeripheralReady(BOOL) |
夹具、工具等工艺条件满足;由机器人程序按约定检查 |
| 机器人→PLC | RobotReady(BOOL) |
按厂商状态组合判定可接收新任务 |
| 机器人→PLC | StartAck(BOOL) |
已锁存作业号并受理请求,不等于已经运动 |
| 机器人→PLC | RobotBusy(BOOL) |
作业正在执行 |
| 机器人→PLC | RobotDone(BOOL) |
本次作业完成;保持到DoneAck后清除 |
| 机器人→PLC | RobotFault(BOOL) |
机器人报告需处理的故障 |
当机器人不支持这些成组握手信号时,应在机器人程序与PLC项目中实现适配逻辑。RobotFault可另配厂商原生故障码;不要根据单个忙碌位为假推断机器人已经成功完成。
让一次取放周期有明确交接
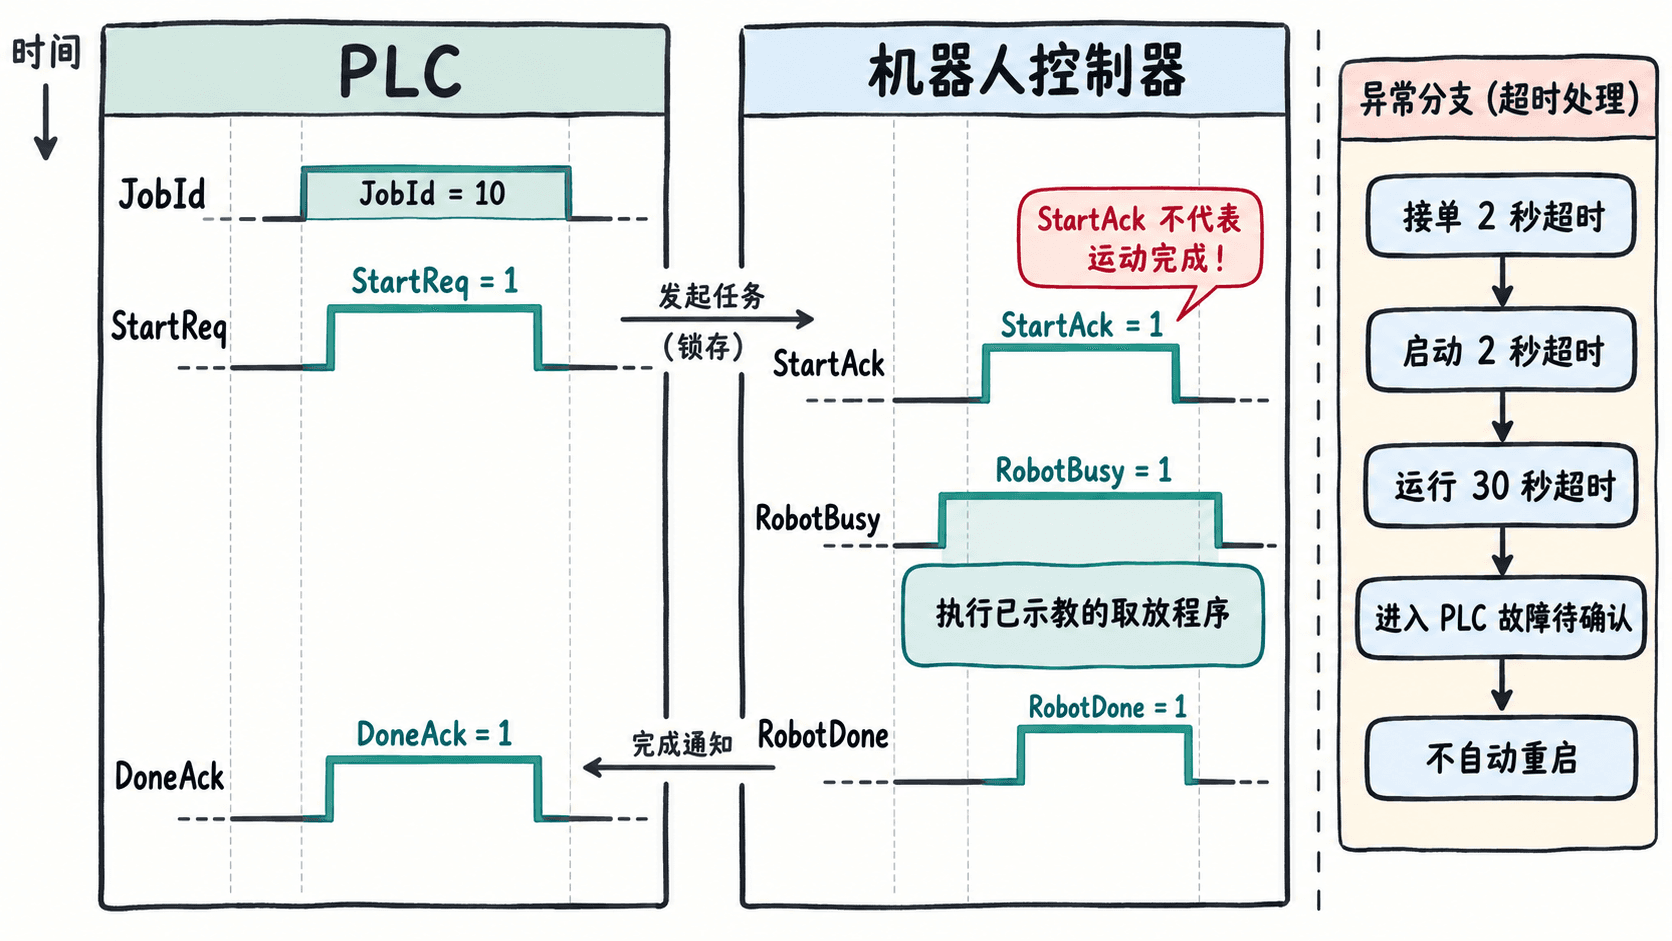
- PLC确认
ClampOK=TRUE、ToolOK=TRUE和RobotReady=TRUE,且上一周期RobotDone=FALSE,将JobId设为10并拉高StartReq。 - 机器人锁存
JobId后拉高StartAck;PLC收到确认后撤销StartReq,机器人随即清除StartAck。PLC等待RobotBusy=TRUE,因为受理与开始执行是两个不同事件。 - 机器人执行已示教的取放轨迹;涉及夹具动作时,必须等PLC反馈工艺条件满足,不能仅用固定延时替代传感器。
- 机器人正常结束时撤销
RobotBusy并保持RobotDone=TRUE。PLC只在已经见过忙碌状态后承认完成,再拉高DoneAck;机器人清除RobotDone,PLC随后撤销DoneAck。 - 机器人故障、接单超时或运行超时时,PLC停止发新任务并锁定该周期;排故后要重新确认设备状态,不能自动重发上一次开始请求。
用PLC顺控管理任务而不接管插补
下面是IEC 61131-3 Structured Text(ST)仿真示例。在支持ST的PLC工程中新建CellSequence程序,将输入变量从仿真监视表赋值;实机使用前还要完成厂商I/O映射、独立安全回路以及机器人侧握手程序。本代码只演示生产顺控,不实现任何人员安全功能。示例中2秒接单、2秒启动和30秒运行是教学超时值,实际应按设备节拍测量确定。
PROGRAM CellSequence
VAR
    CycleRequest, ResetConfirm : BOOL;
    ClampOK, ToolOK : BOOL;
    RobotReady, RobotStartAck, RobotBusy : BOOL;
    RobotDone, RobotFault : BOOL;
    StartReq, DoneAck, CycleComplete : BOOL := FALSE;
    PeripheralReady : BOOL := FALSE;
    JobId : INT := 0;
    Step : INT := 0;
    ResetEdge : R_TRIG;
    AckTimer, StartTimer, RunTimer : TON;
END_VAR

// 上升沿复位,避免按钮持续按住导致故障自动解除
ResetEdge(CLK := ResetConfirm);
// 只表示工艺准备,不作为人员安全许可
PeripheralReady := ClampOK AND ToolOK;
AckTimer(IN := Step = 10, PT := T#2s);
StartTimer(IN := Step = 20, PT := T#2s);
RunTimer(IN := Step = 30, PT := T#30s);

IF RobotFault OR AckTimer.Q OR StartTimer.Q OR RunTimer.Q THEN
    Step := 900;
END_IF;

CASE Step OF
    0:
        StartReq := FALSE;
        DoneAck := FALSE;
        CycleComplete := FALSE;
        IF CycleRequest AND PeripheralReady AND RobotReady
           AND NOT RobotBusy AND NOT RobotStartAck AND NOT RobotDone THEN
            JobId := 10;
            Step := 10;
        END_IF;
    10:
        StartReq := TRUE;
        IF RobotStartAck THEN
            StartReq := FALSE;
            Step := 20;
        END_IF;
    20:
        IF RobotBusy THEN
            Step := 30;
        END_IF;
    30:
        IF RobotDone AND NOT RobotBusy THEN
            DoneAck := TRUE;
            Step := 40;
        END_IF;
    40:
        IF NOT RobotDone THEN
            DoneAck := FALSE;
            CycleComplete := TRUE;
            Step := 50;
        END_IF;
    50:
        IF NOT CycleRequest THEN
            Step := 0;
        END_IF;
    900:
        StartReq := FALSE;
        DoneAck := FALSE;
        CycleComplete := FALSE;
        // 故障须先由相应设备按规程处理,再人工确认
        IF ResetEdge.Q AND NOT RobotFault AND RobotReady
           AND NOT CycleRequest AND NOT RobotBusy
           AND NOT RobotDone AND NOT RobotStartAck THEN
            Step := 0;
        END_IF;
ELSE
    Step := 900;
END_CASE;
END_PROGRAM
预期结果:在PLC仿真环境中逐扫描改变输入,能看到以下状态;信号变化的具体扫描周期由任务周期决定。
| 模拟输入变化 | 预期PLC状态 |
|---|---|
| 启动请求及许可均满足 | 进入Step=10,下一扫描StartReq=TRUE |
RobotStartAck=TRUE |
StartReq=FALSE,进入Step=20 |
RobotBusy=TRUE |
进入Step=30 |
RobotBusy=FALSE且RobotDone=TRUE |
DoneAck=TRUE,进入Step=40 |
机器人清除RobotDone |
CycleComplete=TRUE,进入Step=50 |
| 接单超出2秒 | 进入Step=900,不自动重启 |
用异常注入验证分工
联调先在离线仿真或隔离测试工位完成,不以解除安全防护来获取通信结果。建议按以下条件逐项记录PLC步号、机器人状态和报警归属:
| 注入条件 | 应观察到的结果与责任 |
|---|---|
ClampOK=FALSE |
PLC不发StartReq;机器人不应收到新任务 |
机器人未回StartAck |
2秒后PLC进入900,排查信号映射或机器人拒绝受理原因 |
已接单但未置RobotBusy |
再等2秒进入900,检查机器人程序指针、运行状态及启动许可 |
| 执行超过30秒 | PLC记录节拍超时;机器人控制器保留实际运动状态和故障诊断 |
RobotFault=TRUE |
PLC清启动请求并锁住节拍;维修后人工确认,不能凭故障位清零自动开机 |
| 护门打开或急停触发 | 由经验证的安全系统执行规定安全停止;普通PLC状态仅用于生产诊断 |
实际验收时,将机器人、PLC和安全系统的故障编号分别记录;例如“取件真空不足”归外围设备工艺故障,“关节伺服报警”归机器人本体,“护门断开”归安全链。这样停机后能找到正确的排查入口,也不会让两个控制器同时抢占动作控制权。