
机器人 / 系统课时
让传感器和夹爪状态闭环确认
让传感器和夹爪状态闭环确认
在六轴机器人取放料工位中,PLC 发出夹紧命令不等于工件已经被抓牢。本课用工件在位、夹爪位置和夹内有料反馈构成抓取与释放双闭环,只有确认成功才向机器人发出继续许可,并对超时、空夹和搬运掉料锁存故障。
学习目标
- 区分动作命令、夹爪到位和工件确实被夹住三种信号。
- 设置抓取、搬运和放置的许可条件、稳定时间与超时判定。
- 使用 PLC 顺控示例验证正常循环和故障分支。
先定义可验证的 I/O
以下使用双命令夹爪和一套取放料检测传感器。PLC 管理夹爪输出与确认信号;机器人控制器只在对应工位到位并停稳后申请动作。设备地址需在实际 PLC 工程中映射,信号名不是某个品牌的固定端子名称。
| 信号 | 含义 | 判断用途 |
|---|---|---|
DI0_PartAtPick |
取料位有工件 | 允许发起抓取 |
DI1_Open |
夹爪张开到位 | 抓取前、释放后检查 |
DI2_GripWindow |
夹爪进入有效夹持位置窗口 | 排除未到位、空行程等状态 |
DI3_Held |
夹内独立工件检测有效 | 确认工件确实在夹爪内 |
DI4_PartAtPlace |
放置位工件检测有效 | 确认工件已落在目标位置 |
DO0_Close / DO1_Open |
夹紧 / 张开命令 | 两路输出不得同时为 1 |
机器人向 PLC 提供 R_AtPick、R_AtPlace;PLC 返回 P_PickOK、P_ReleaseOK 和 P_Fault。机器人收到 P_ReleaseOK 后发送 R_AckReleased 应答,再启动下一循环。上述信号属于普通工艺握手,不代替安全额定的位置监控和运动停止功能。
DI2_GripWindow 是按工件宽度标定的夹持位置窗口,不能直接用完全闭合到位替代:有工件时夹指未必能合到空载终点。DI3_Held 应使用能实际检测夹内工件的传感器,例如适合工件材质和安装空间的光电或接近传感器,不能仅靠电磁阀通电或气压开关推断已抓牢。
让两次动作各自闭环
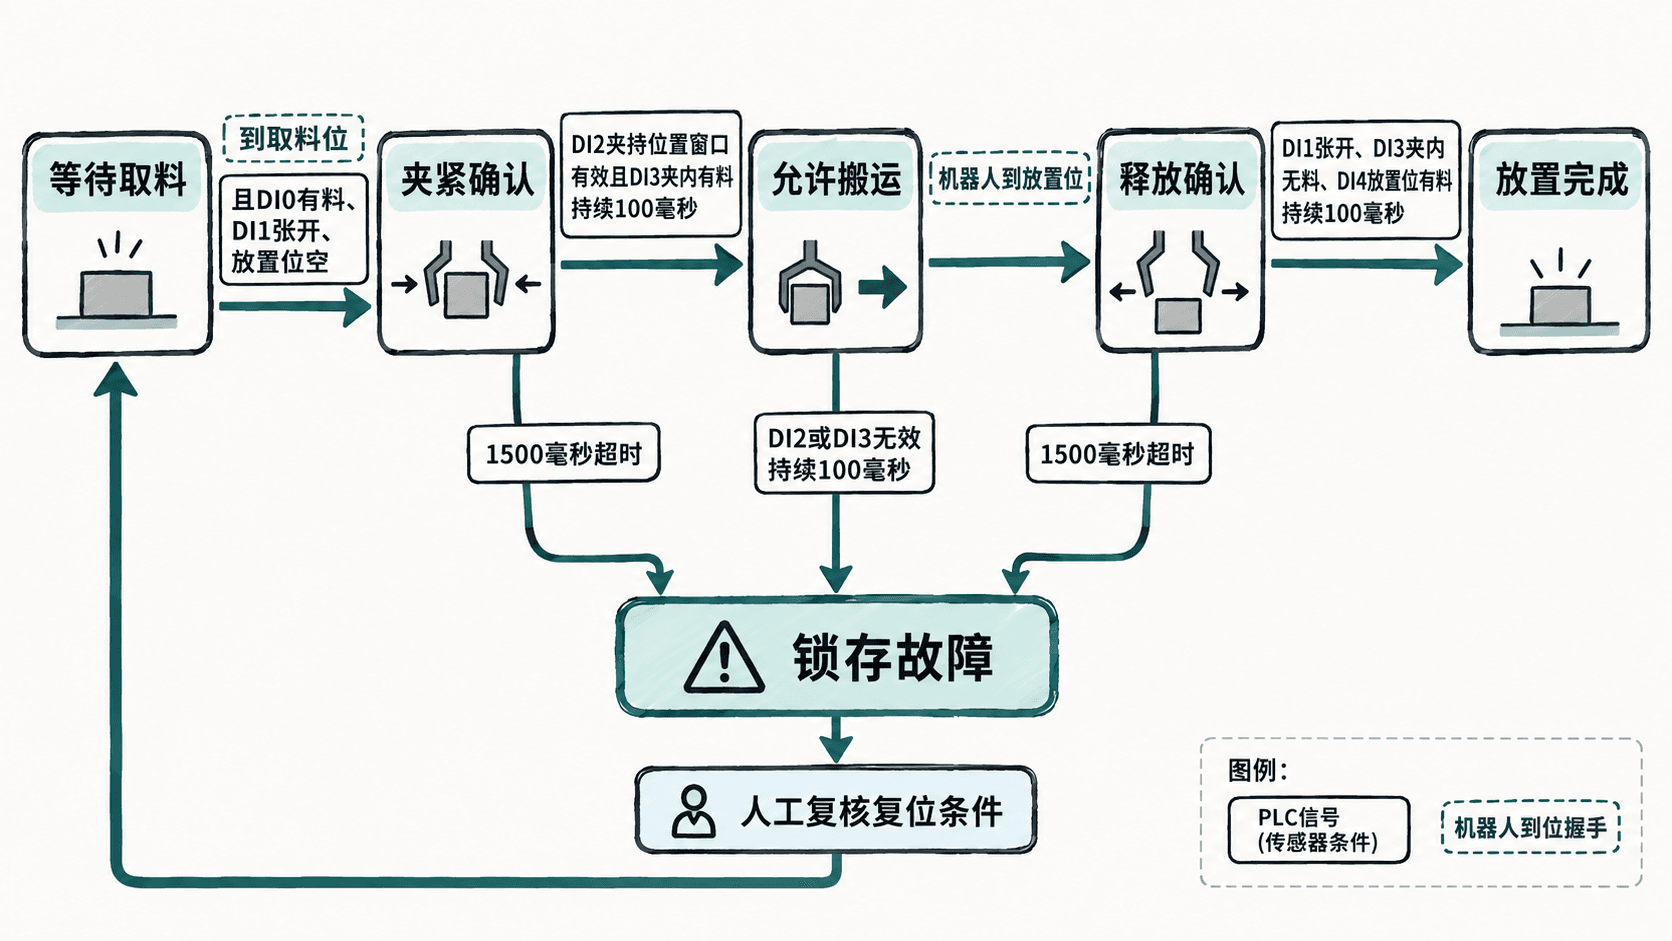
抓取初始条件为:机器人停在取料位、DI0=1、DI1=1,且放置位空闲。PLC 令 DO0_Close=1、DO1_Open=0,等待 DI2=1 与 DI3=1 同时持续至少 100 ms;若自命令起 1500 ms 仍未成立,则禁止抬升并报警。
搬运期间持续检查 DI2 与 DI3。任何一项瞬间无效,都立即撤销抓取许可信号;连续无效 100 ms 进入锁存故障,机器人按经风险评估的停止策略处理。取料位传感器 DI0 在提起后变为 0 是正常现象,不能作为掉料依据。
机器人到放置位后,PLC 撤销夹紧并发出张开命令。只有 DI1=1、DI3=0、DI4=1 同时稳定 100 ms,才返回释放完成;1500 ms 内未满足就报警。这里的 100 ms 和 1500 ms 是联调起始值,应按夹爪实测行程、传感器抖动和 PLC 扫描周期修订。
用结构化文本实现联锁
以下为 CODESYS 3.5 的 IEC 61131-3 ST 教学示例。变量应在工程的 I/O 映射中连接到现场端子和机器人握手;演示假定两路命令均为 0 时阀可停在经设备确认的中位状态,但不能据此认为断气、断电后工件仍会被安全保持。安全门、急停和人员防护必须由独立的合规安全功能实现。
PROGRAM PLC_PRG
VAR
    DI0_PartAtPick, DI1_Open, DI2_GripWindow : BOOL;
    DI3_Held, DI4_PartAtPlace : BOOL;
    R_AtPick, R_AtPlace, R_AckReleased : BOOL;
    OperatorReset, RobotSafePose : BOOL;
    DO0_Close, DO1_Open : BOOL;
    P_PickOK, P_ReleaseOK, P_Fault : BOOL;
    State : INT := 0;
    tAction, tStable, tLost : TON;
END_VAR

(* 动作超时与反馈稳定计时,离开相关状态后复位 *)
tAction(IN := (State = 10) OR (State = 30), PT := T#1500ms);
tStable(
    IN := ((State = 10) AND DI2_GripWindow AND DI3_Held)
       OR ((State = 30) AND DI1_Open AND NOT DI3_Held AND DI4_PartAtPlace),
    PT := T#100ms);
tLost(
    IN := (State = 20) AND NOT (DI2_GripWindow AND DI3_Held),
    PT := T#100ms);

DO0_Close := FALSE;
DO1_Open := FALSE;
P_PickOK := FALSE;
P_ReleaseOK := FALSE;

CASE State OF
    0:  (* 等待取料 *)
        DO1_Open := TRUE;
        IF R_AtPick AND DI0_PartAtPick AND DI1_Open
           AND NOT DI4_PartAtPlace THEN
            State := 10;
        END_IF;
    10: (* 夹紧确认 *)
        DO0_Close := TRUE;
        IF tStable.Q THEN
            State := 20;
        ELSIF tAction.Q THEN
            State := 90;
        END_IF;
    20: (* 搬运时即时撤许可,持续失效则报警 *)
        DO0_Close := TRUE;
        P_PickOK := DI2_GripWindow AND DI3_Held;
        IF tLost.Q THEN
            State := 90;
        ELSIF R_AtPlace THEN
            State := 30;
        END_IF;
    30: (* 释放确认 *)
        DO1_Open := TRUE;
        IF tStable.Q THEN
            State := 40;
        ELSIF tAction.Q THEN
            State := 90;
        END_IF;
    40:
        DO1_Open := TRUE;
        P_ReleaseOK := TRUE;
        IF R_AckReleased THEN
            State := 0;
        END_IF;
    90: (* 故障锁存;复位前由人员确认设备和工件状态 *)
        IF OperatorReset AND RobotSafePose AND DI1_Open
           AND NOT DI3_Held AND NOT R_AtPick AND NOT R_AtPlace THEN
            State := 0;
        END_IF;
END_CASE;

P_Fault := (State = 90);
预期结果:在模拟环境中顺序置位取料到位、工件在位及张开反馈,程序进入 State=10;将 DI2、DI3 保持为 1 超过 100 ms 后进入 State=20,P_PickOK=TRUE。再置位放置到位,使张开反馈为 1、夹内有料为 0、放置位有料为 1,保持 100 ms 后进入 State=40,P_ReleaseOK=TRUE。若夹紧阶段反馈一直不足,约 1500 ms 后进入 State=90,P_Fault=TRUE。状态改变后的输出在下一次 PLC 扫描刷新,时间误差至少包括扫描周期。
按故障场景验收
在仿真或隔离的低速联调环境逐项检查,不要在有人进入机器人危险区域时强制真实输出。建议先让机器人保持禁止自动运行,只测试 PLC 信号,再在安全防护有效的条件下联通真实动作。
| 注入条件 | 应观察到的结果 |
|---|---|
DI2=1、DI3=0 持续超过 1500 ms |
空夹或工件检测异常,P_Fault=1,不得抬升 |
已进入搬运状态,DI3=0 |
P_PickOK 立即失效;持续 100 ms 进入故障 |
夹爪已张开但 DI4=0 |
不发 P_ReleaseOK,释放确认超时 |
DO0_Close 与 DO1_Open |
任一正常状态均不得同时为 1 |
如果到位信号抖动,先检查传感器安装、线缆、工件公差和输入滤波,再调整稳定时间;不要直接屏蔽 DI3 来让流程通过。故障后先确认工件是否悬空、阀的失电状态和机器人停机位置,按现场批准的恢复程序清障与人工复位;普通 PLC 的 RobotSafePose 仅是工艺条件,不能代替安全额定的停止与防护回路。